El robot de Nicolas Lara: ruedas mecanum y cuerpo propio
Nicolas Lara documenta en 2026 un robot con ruedas mecanum, chasis soldado y cuerpo translúcido. El montaje muestra control, cámara y pruebas de seguimiento de línea.
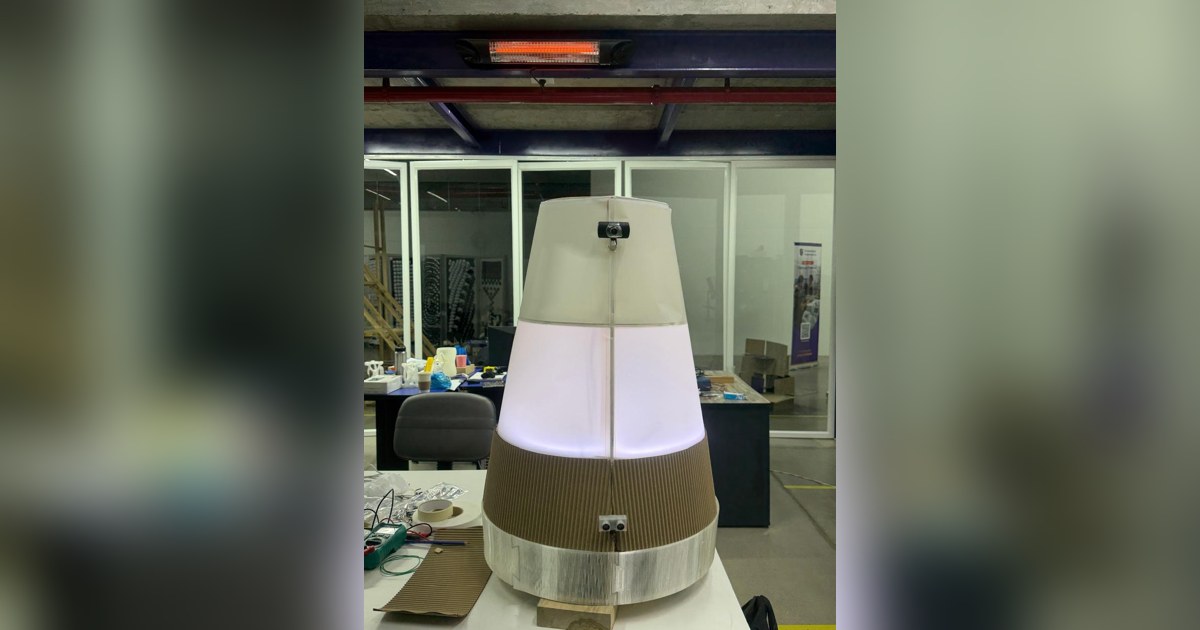
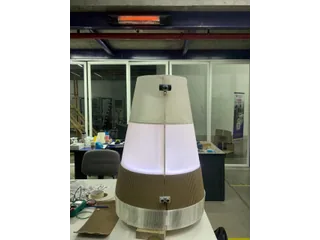
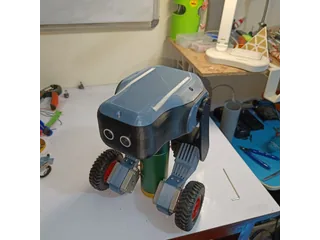
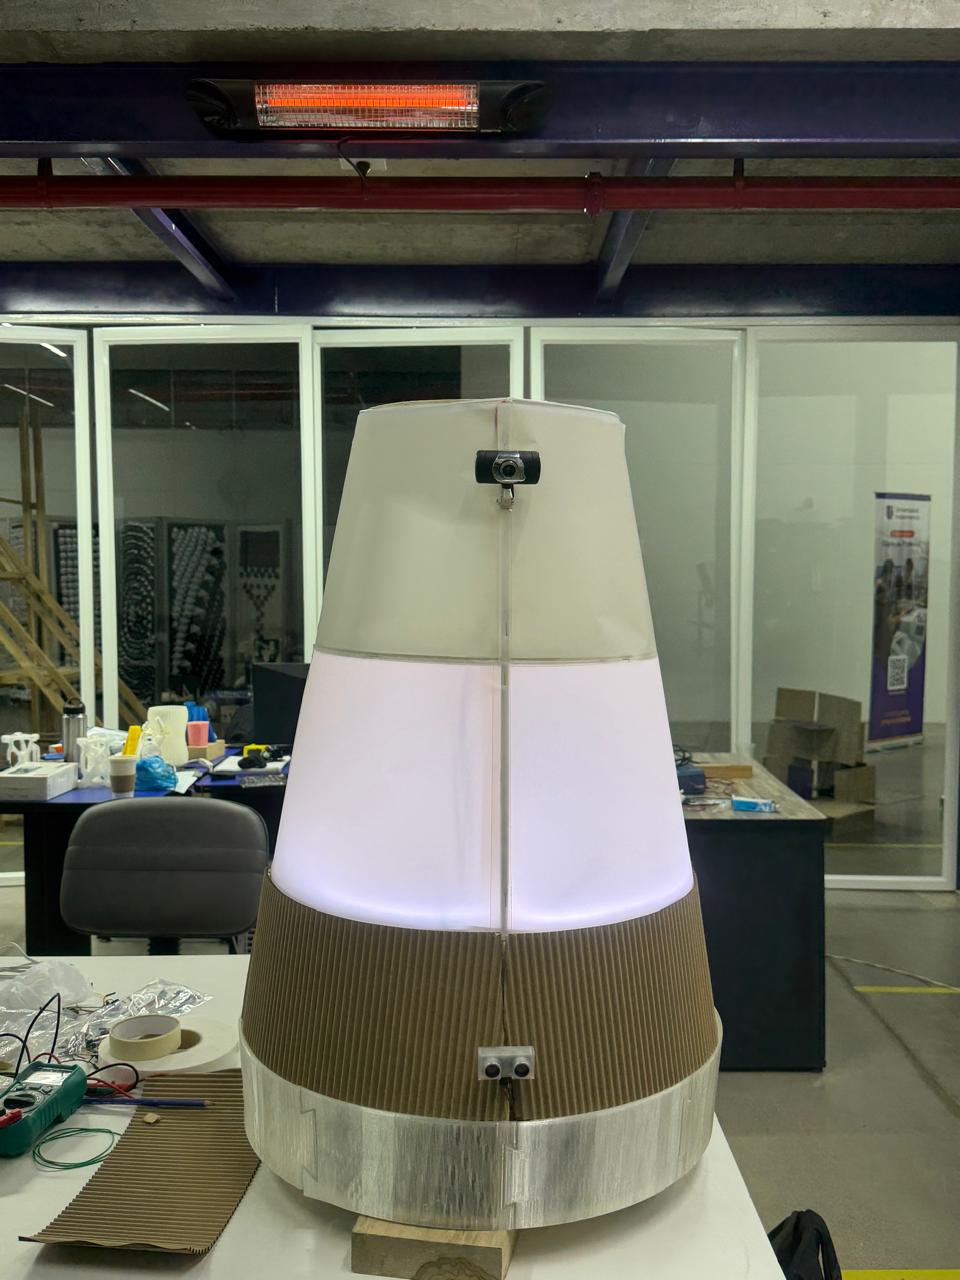
El Automated Assistant de Nicolas Lara es un robot educativo construido durante Fab Academy 2026 en Indoamérica. Su base utiliza cuatro ruedas mecanum y un chasis propio; encima se eleva un cuerpo translúcido con luz interior. La memoria muestra fabricación, electrónica y pruebas, mientras el vídeo permite ver el conjunto en una demostración. Documentación del proyecto.
La estructura empieza en el metal
La base se fabrica con perfiles de acero soldados y soportes para los motores. Su geometría se define alrededor de los componentes reales y del espacio necesario para las ruedas. Las fotografías muestran medidas, perforaciones y montaje antes de añadir la estructura superior.
Encima se coloca una plataforma de madera cortada con CNC. Los niveles y nervios verticales organizan el cuerpo y dejan zonas para electrónica, alimentación y sensores. La memoria permite seguir cómo el chasis de metal y la estructura de madera terminan funcionando como un solo objeto. Fabricación de la base.
Es una construcción original de vehículo, con componentes comprados para propulsión y control. Esa combinación ofrece un ejercicio educativo más amplio que programar una base ya terminada: también obliga a resolver alineación, fijaciones, distribución de peso y acceso a los cables.
Cuatro ruedas para combinar movimientos
Las ruedas mecanum incorporan rodillos inclinados. Al coordinar la velocidad y el sentido de los cuatro motores, el programa puede combinar avance, desplazamiento lateral y giro. La memoria incluye la mezcla de velocidades y explica la importancia de identificar correctamente cada rueda. Control de propulsión.
El movimiento real depende además de orientación de los rodillos, agarre y reparto de carga. Una práctica útil consiste en comparar desplazamientos pedidos y medidos sobre distintas superficies. La posibilidad mecánica de moverse lateralmente no demuestra precisión de posicionamiento ni repetición exacta de una ruta.
La demostración reúne imágenes del montaje y del robot completo manejado durante una actividad. Es evidencia del prototipo físico, aunque no constituye una prueba estadística de funcionamiento autónomo durante largos periodos. Presentación audiovisual.
Percepción y motores tienen controladores separados
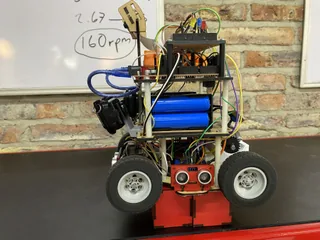
La arquitectura utiliza Raspberry Pi para la cámara y un controlador Arduino para los motores. La construcción incorpora una placa de integración propia con conectores y señales para el resto del sistema. Las fotografías muestran también la colocación de un ultrasonido frontal. Electrónica e integración.
El autor documenta pruebas de seguimiento de línea con una imagen del suelo, una máscara procesada y una estimación de la desviación. La memoria diferencia estados de parada, conducción manual y seguimiento. Ese recorrido permite estudiar la relación entre una lectura visual y la orden enviada a la base.
El alcance acreditado es el de esas pruebas. No se publica una validación general de navegación en edificios concurridos ni una garantía de evitar cualquier obstáculo. Las ideas de transportar objetos y repetir rutas deben separarse de las funciones concretas mostradas en el montaje.
Luz y materiales como parte de la interfaz
La cubierta combina piezas impresas, papel translúcido y materiales de acabado alrededor de la estructura de madera. La iluminación interior hace visibles sus estados y cambia la presencia del robot sin utilizar una cara en pantalla. Fabricación del cuerpo.
Algunas listas de componentes y presupuestos siguen describiendo alternativas de planificación. Para una reproducción conviene identificar la configuración de las fotografías y de los programas antes de comprar piezas. El proyecto aporta una construcción reciente para aprender mecánica, electrónica y percepción, con documentación suficiente para analizar tanto las decisiones de diseño como los límites de lo demostrado.
Fuentes
- Nicolas Lara: construcción del Automated Assistant, chasis, electrónica y pruebas, Fab Academy 2026 (inglés).
- Nicolas Lara: presentación audiovisual y demostración del prototipo completo (vídeo).
Imagen: Fotografía de Nicolas Lara del robot completo, con cuerpo de madera y cubierta translúcida iluminada sobre su base móvil. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.