Red Castle 2026: un coche robot que se guía con una cámara
Red Castle 2026 publica un coche robot con Raspberry Pi 4, una cámara como único sensor y piezas imprimibles; el aparcamiento sigue pendiente de integración.
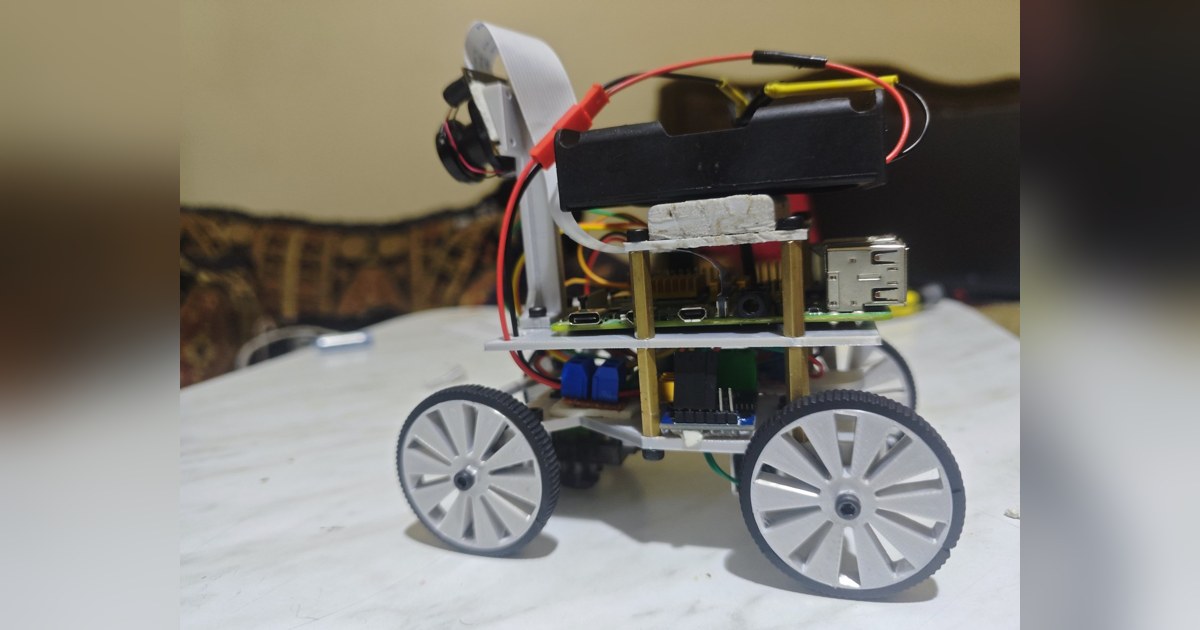
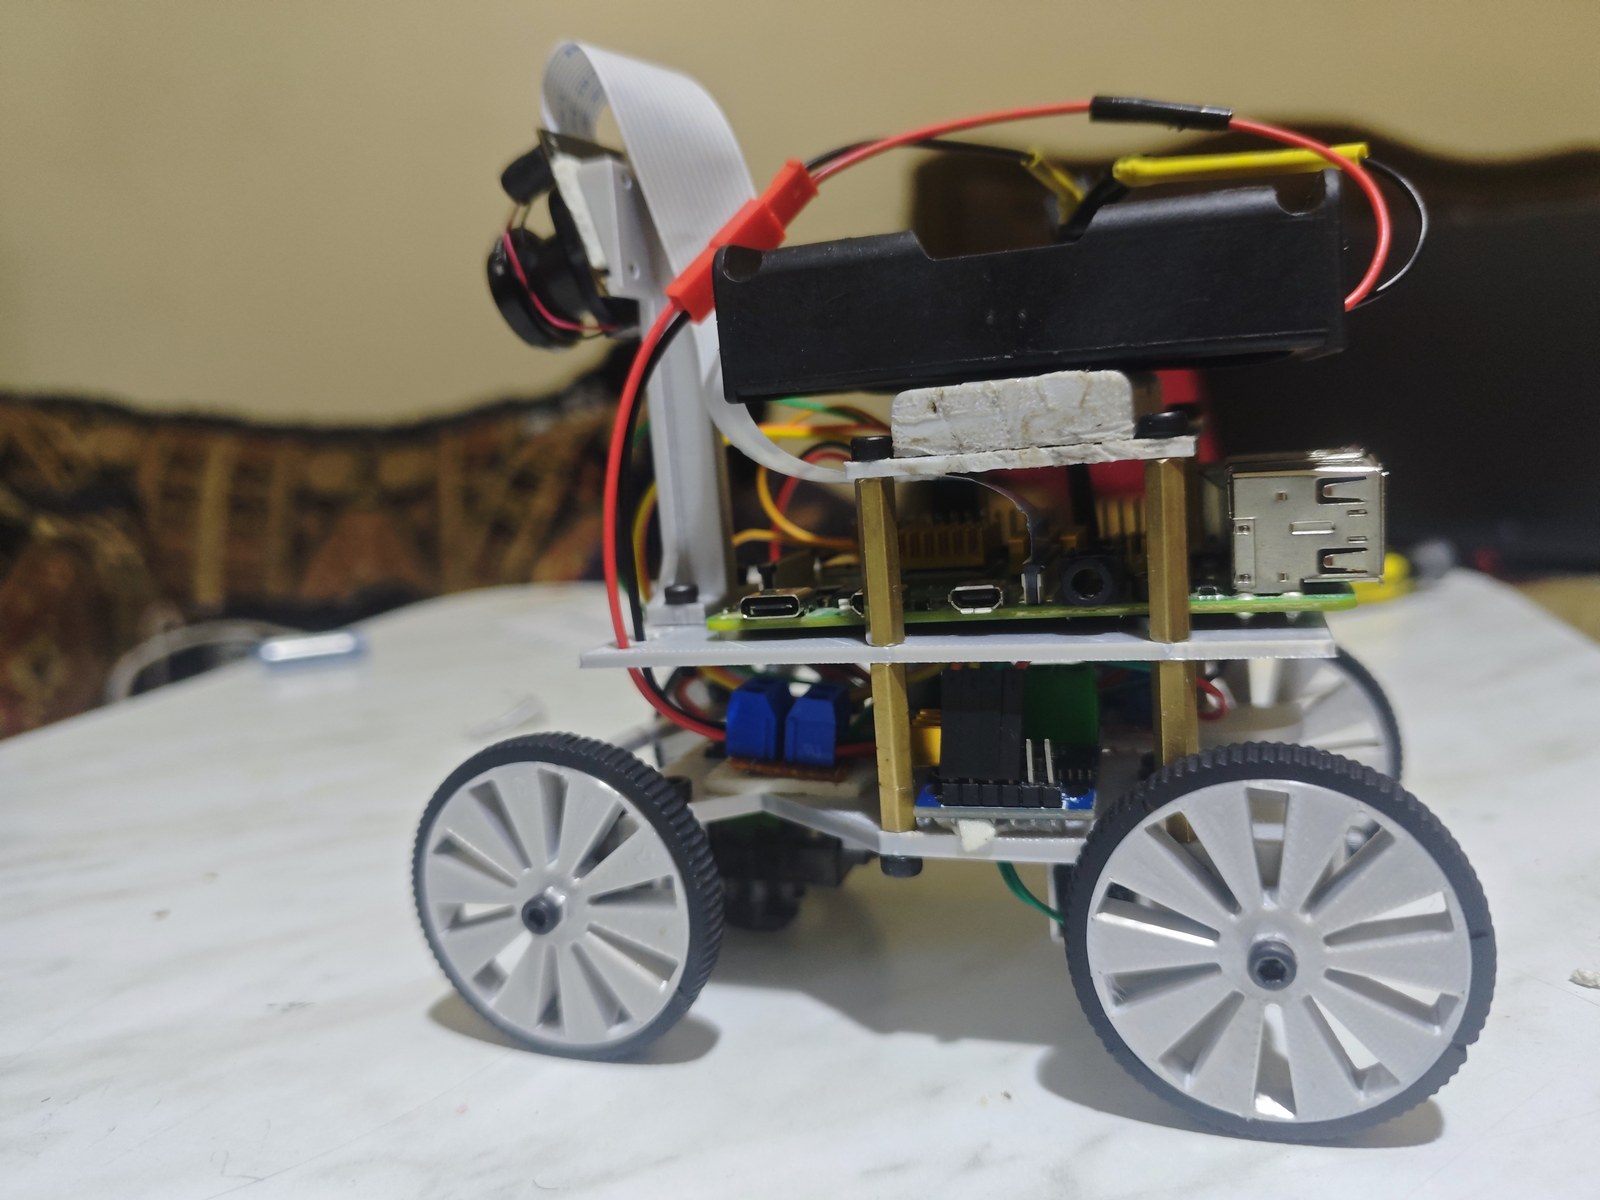
Red Castle 2026 es un vehículo educativo que intenta resolver la navegación de pista utilizando solo una cámara. El equipo The Red Castle publica el montaje, las piezas mecánicas y el código de su robot para WRO Future Engineers 2026. La propuesta incluye un diferencial trasero y dirección delantera Ackermann, con una Raspberry Pi 4 como ordenador. Proyecto del equipo.
Conviene leer su estado con precisión. Los autores documentan la realización del recorrido abierto y el trabajo para pasar obstáculos, pero el aparcamiento final todavía está pendiente de integración. El objetivo de completar una prueba y el comportamiento ya implementado son dos datos diferentes para quien quiera estudiar o reproducir el robot.
La mecánica tiene archivos propios
La plataforma se construye con elementos diseñados en Fusion 360 e impresos en PLA+. La documentación organiza las piezas del chasis, la dirección, el eje trasero, las ruedas y el soporte de batería. El listado incluye veinte tipos de piezas, algunas con varias unidades. Descripción mecánica.
Un motor N20 de 12 V y 200 rpm mueve la transmisión trasera mediante una pareja de engranajes 25:20 y un diferencial. Este permite que las ruedas traseras giren a distintas velocidades en una curva. En el eje delantero, un MG90S acciona el mecanismo Ackermann, cuya geometría da ángulos diferentes a las dos ruedas.
Para un ejercicio educativo, esa combinación permite estudiar un problema que el software no puede corregir por completo: si las ruedas se oponen mecánicamente al giro, la trayectoria será difícil de repetir aunque el programa calcule el mismo ángulo. Antes de ajustar la visión resulta útil comprobar fricción, alineación y juego de las articulaciones.
Una cámara para tomar las decisiones
La lista actual de materiales especifica una Raspberry Pi 4 Model B de 2 GB y una cámara OV5647 gran angular de 5 MP, con enfoque fijo. El equipo la identifica como su único sensor; no se añaden un lidar, un encoder o una unidad inercial para compensar la estimación visual. Materiales.
El programa utiliza procesamiento de imagen y reglas de navegación sobre la pista. La documentación del software permite seguir cómo se transforma la información visual en decisiones para el motor y el servo. El enfoque es adecuado para estudiar segmentación por colores y control, sin atribuir al vehículo una comprensión general del entorno. Arquitectura del código.
Esta elección concentra la calibración en la imagen. Si una zona brillante parece una pared o un color cambia con la iluminación, el controlador puede tomar una decisión equivocada sin otro sensor que la contraste. Para enseñar con el proyecto, variar una condición cada vez ayuda a distinguir un error de percepción de una respuesta mecánica incorrecta.
Un punto eléctrico que requiere revisión
La alimentación publicada utiliza tres celdas 18650 en serie y un convertidor dedicado para la Raspberry Pi. La propia lista de materiales advierte que un paquete completamente cargado alcanza 12,6 V, ligeramente por encima del máximo nominal de 12 V indicado para el controlador L9110S. Esa limitación debe revisarse antes de copiar el circuito: que el montaje esté documentado no valida automáticamente todas sus elecciones eléctricas.
Red Castle aporta fotografías del vehículo construido, piezas imprimibles y explicaciones de sus decisiones. Para una clase avanzada, permite repartir el trabajo entre fabricación, visión y pruebas. Su utilidad está en poder inspeccionar esas tres capas y observar qué falta por integrar, con un objetivo de pista acotado y sin presentar el prototipo como un coche autónomo listo para circular fuera de ella.
Fuentes
- The Red Castle: construcción y estado del proyecto de 2026 (inglés)
- The Red Castle: piezas impresas y transmisión (inglés)
- The Red Castle: materiales y limitaciones eléctricas (inglés)
- The Red Castle: arquitectura del programa (inglés)
Imagen: Fotografía de The Red Castle de su coche robot completo visto de lado, con cuatro ruedas grises, cámara elevada y chasis de varios niveles. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.