ANTi: un robot educativo de siete centímetros con cámara
ANTi concentra visión, sensores y dirección en un coche educativo de unos siete centímetros. Publica su diseño de 2025 y los ajustes de miniaturización.
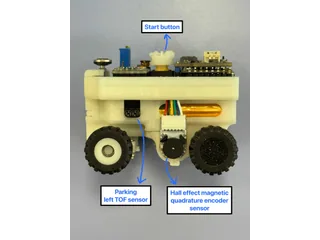
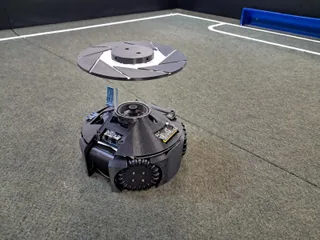
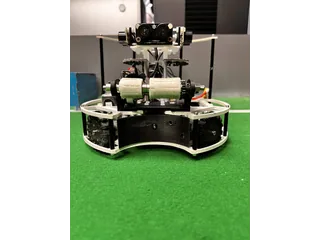
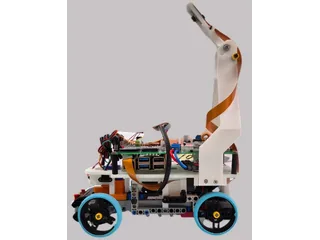
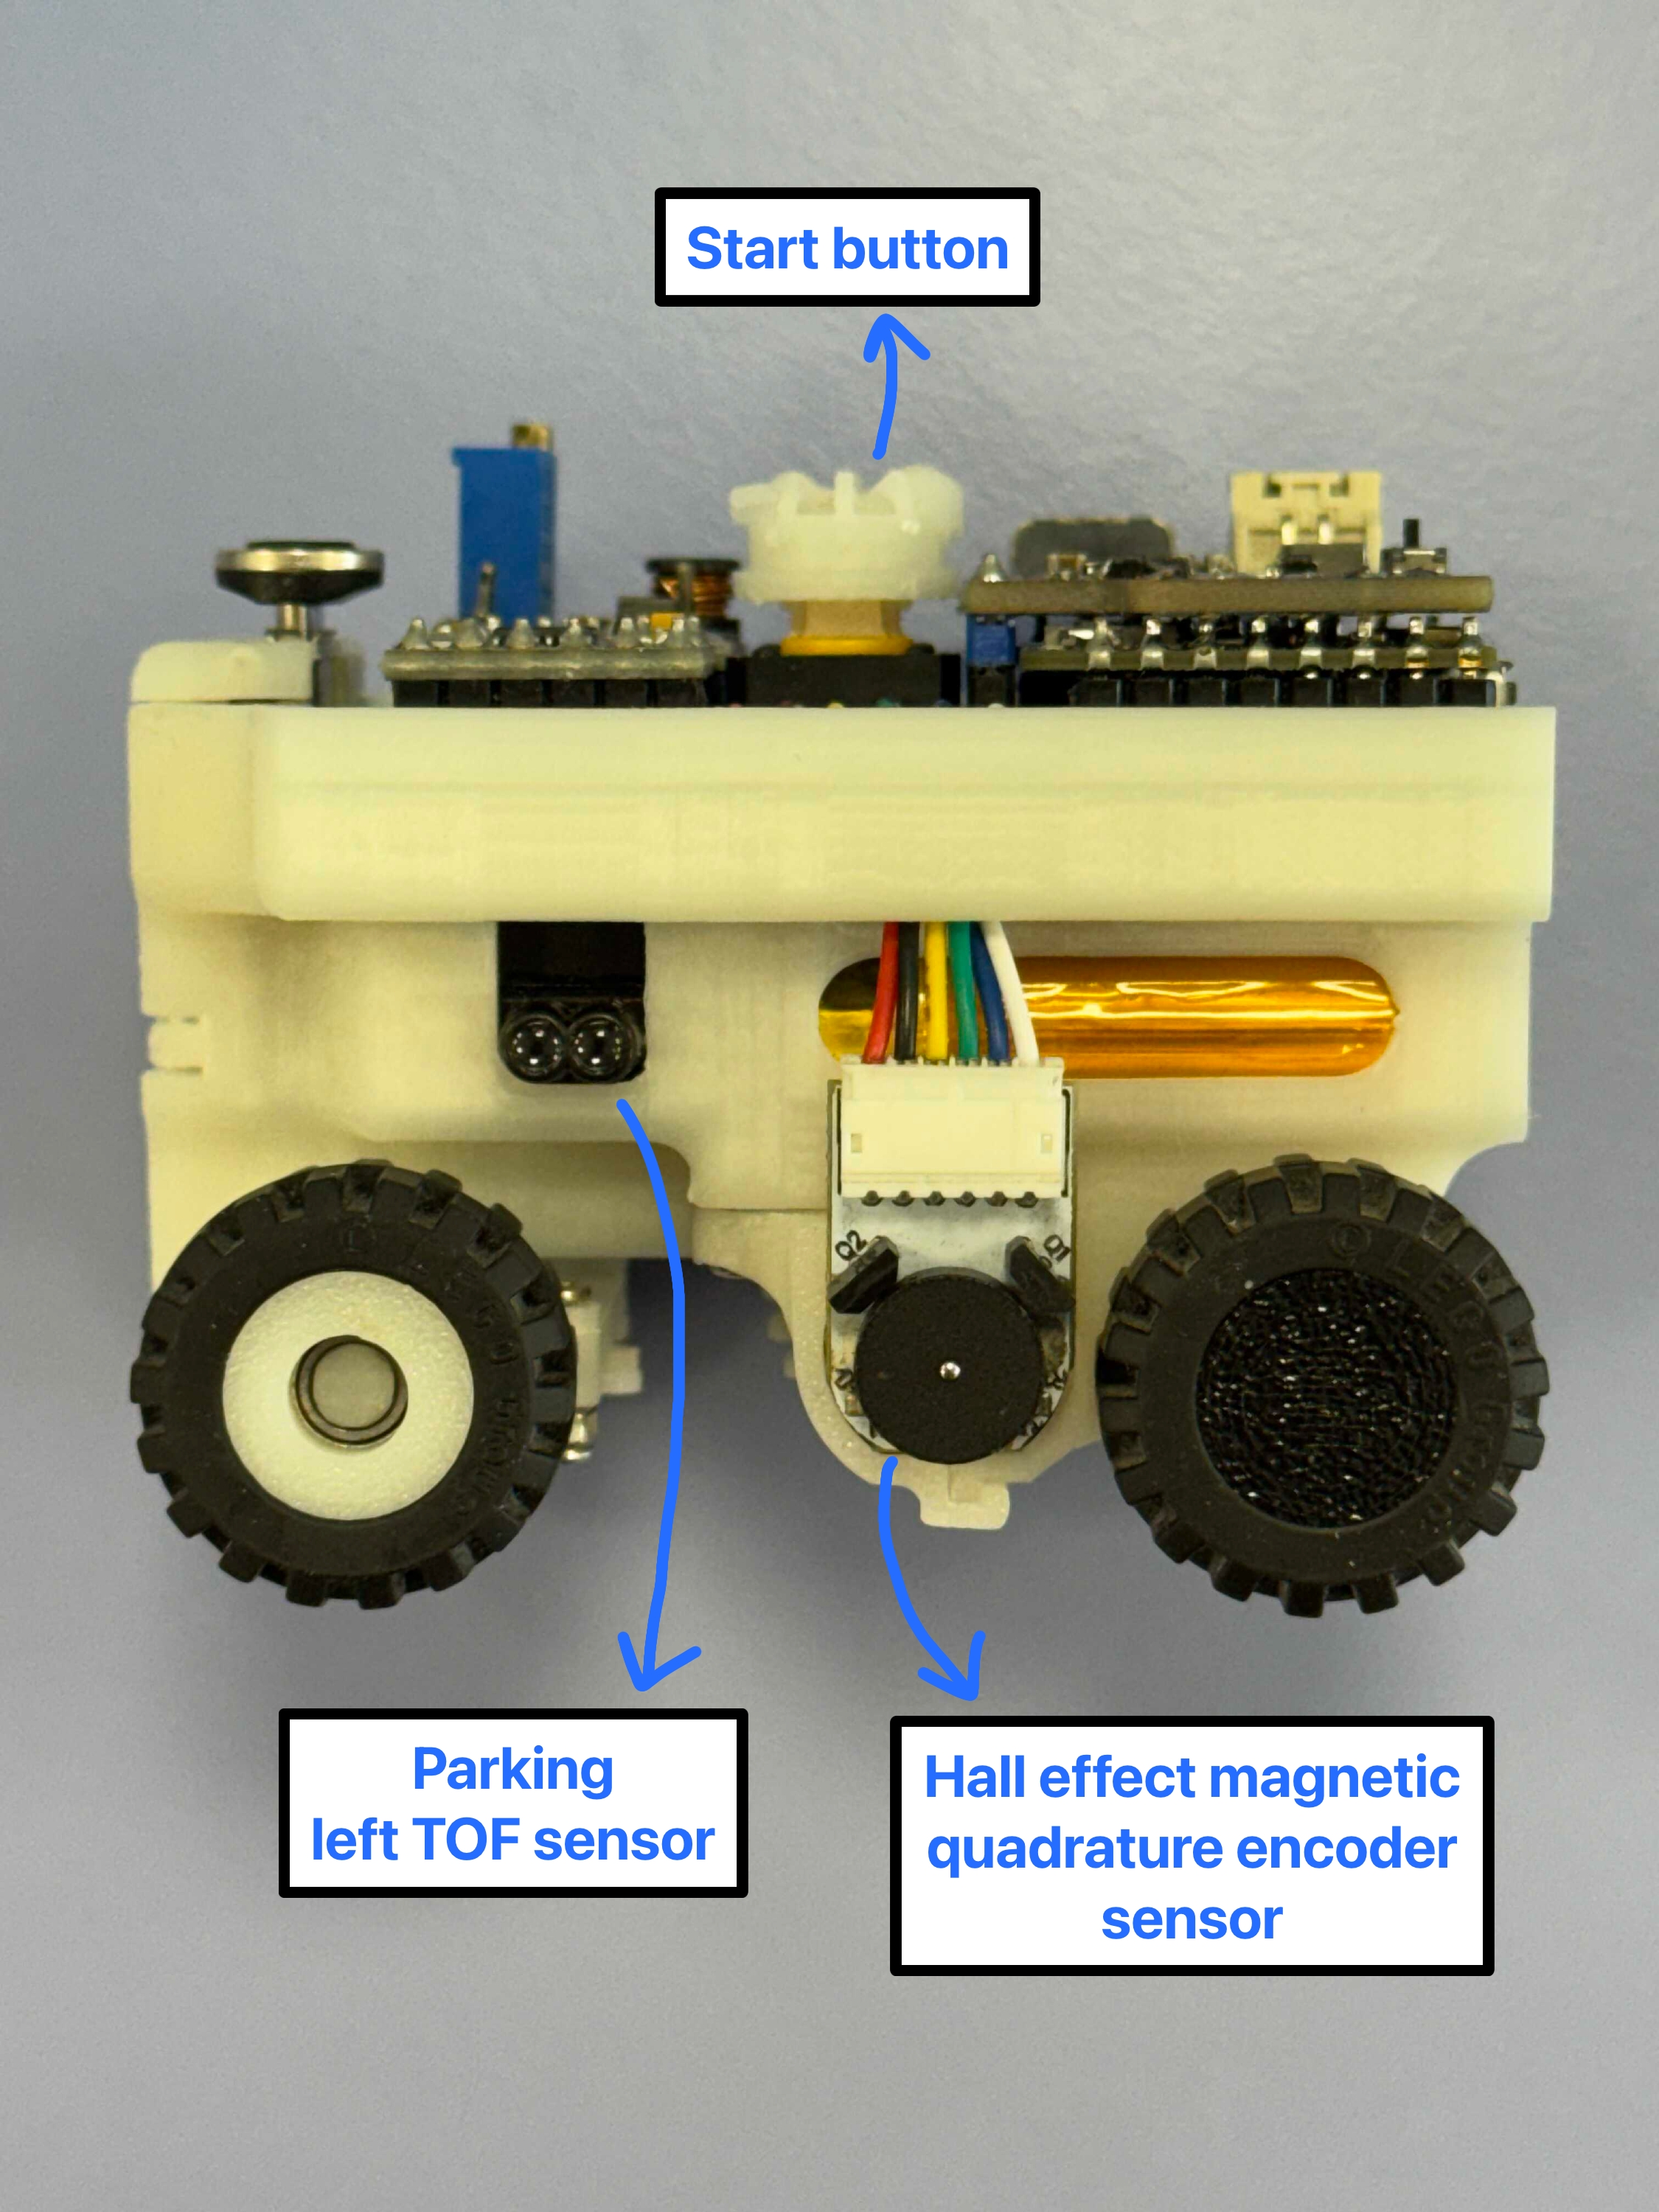
ANTi 2025 es un coche robot educativo que concentra dirección, propulsión y visión en un cuerpo de aproximadamente siete centímetros de largo. Lo construyeron estudiantes de Turquía para WRO Future Engineers y publicaron su mecánica, electrónica y programas. Su interés está en los problemas que aparecen al reducir una plataforma completa, no solamente en hacer pequeña su carcasa. Memoria del equipo.
Las dimensiones necesitan una precisión
El equipo documenta un cuerpo de 69 × 53 × 57 milímetros. También explica que añadió una extensión delantera para una configuración de estacionamiento, aumentando la longitud hasta unos 90 milímetros. Por eso la cifra menor no debe presentarse como medida universal de todas las versiones.
La documentación utiliza además la expresión «el más pequeño del mundo». No aporta una comparación exhaustiva que permita verificar ese récord, así que resulta más útil quedarse con las dimensiones y con el diseño que se puede revisar. Un tamaño compacto tampoco acredita que sea fácil de construir o adecuado para niños sin acompañamiento.
Dirección y diferencial a pequeña escala
ANTi emplea un chasis de ABS, un servo Feetech FS0307 para la dirección y un motor N20 con encoder. La transmisión incluye un diferencial mecánico propio, que permite velocidades distintas en las ruedas traseras al girar. Componentes y mecánica.
Una primera dirección impresa con articulaciones integradas fue perdiendo precisión durante las pruebas. El equipo la sustituyó por piezas separadas y uniones con tornillería. Ese cambio enseña que una solución que funciona recién impresa puede comportarse de otra manera después de muchos giros.
Para reproducirlo conviene estudiar el movimiento de cada rueda antes de calibrar el programa. Una holgura pequeña ocupa una proporción significativa del mecanismo, y puede explicar una desviación que parecería un error de sensores. Los archivos de diseño permiten investigar esa relación sin atribuir todos los problemas al controlador.
Dos procesadores con trabajos distintos
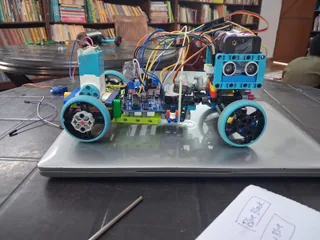
El STM32H747 ejecuta la visión y la navegación con MicroPython. Un nRF52832 obtiene datos de sensores y se comunica con él mediante UART. La documentación eléctrica incluye sensores de distancia por tiempo de vuelo y realimentación del motor. Arquitectura del software y electrónica.
En el recorrido abierto se combinan referencias visuales de paredes y marcas con medidas de orientación y desplazamiento. Para los obstáculos, el programa identifica colores y selecciona maniobras según el pilar. Son reglas vinculadas al circuito preparado; no equivalen a reconocer libremente objetos de una habitación.
Esa división ofrece un ejercicio claro: registrar los datos enviados por la placa de sensores y compararlos con la decisión de navegación. Si el vehículo gira mal, se puede investigar si cambió la lectura, si la interpretación fue incorrecta o si la dirección no respondió como esperaba el código.
Qué aporta a una actividad educativa
ANTi publica explicaciones de fabricación y montaje, además de vídeos de pruebas del propio equipo. Sus tiempos y resultados deben leerse como evidencia de esas sesiones, sin convertirlos en garantías para una copia construida con otros materiales.
La miniaturización hace importantes la impresión, la organización del cableado y el acceso para reparar. Puede servir a estudiantes con experiencia que quieran comparar tolerancias y control dentro de una plataforma compacta. Para empezar desde cero, hay que prever que montar un robot pequeño puede exigir más paciencia y precisión que ensamblar uno de mayor tamaño.
Fuentes
- ANTi: memoria del vehículo de 2025, fuente original del equipo (inglés).
- ANTi: modelos, diferencial y montaje, documentación mecánica (inglés).
- ANTi: arquitectura y algoritmos, documentación del software (inglés).
- ANTi: componentes y distribución eléctrica, documentación original (inglés).
Imagen: Fotografía del equipo ANTi de su coche robot completo en miniatura, con chasis claro y anotaciones sobre los sensores. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.