Superiores 2026: un coche robot con tres tareas repartidas
Superiores rediseña su coche educativo con chasis impreso, ESP32, Nano y OpenMV. Su documentación permite estudiar sensores, dirección y calibración.
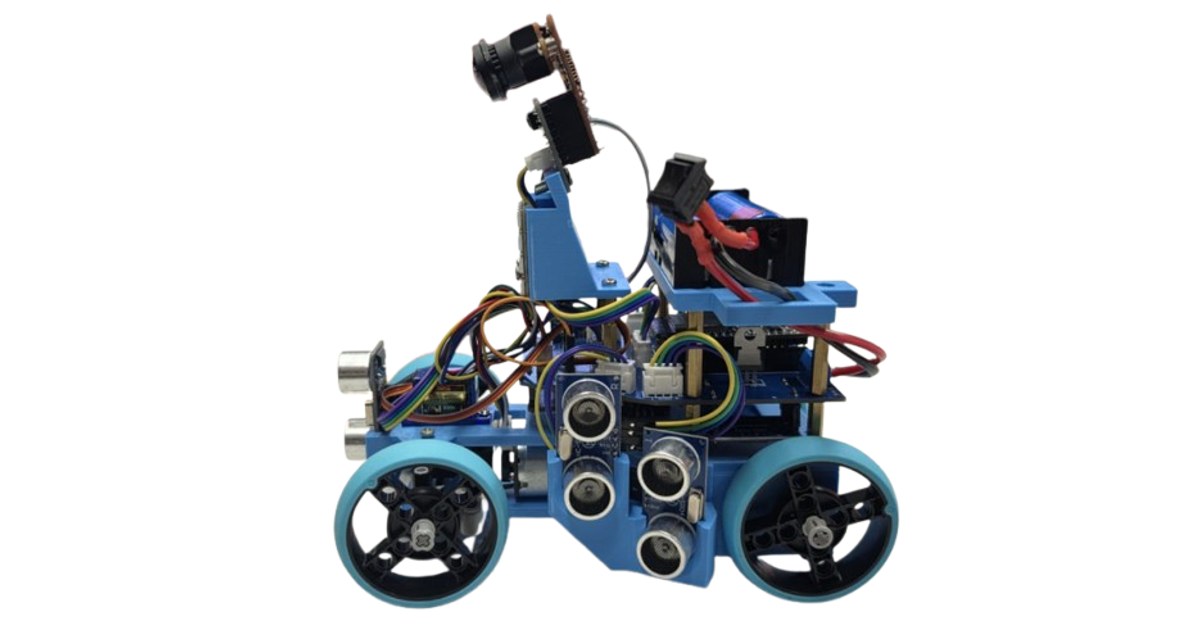
Superiores 2026 es un coche robot educativo que distribuye la conducción, las medidas de distancia y la visión entre varias placas. El equipo describe un rediseño físico para la temporada 2026: abandona la estructura anterior de LEGO EV3 y publica un chasis propio impreso en PLA, diseñado en Onshape. Esa transformación permite estudiar cómo la mecánica condiciona al programa que conduce. Memoria del equipo.
Un chasis que necesita algo más que encajar las piezas
Los primeros diseños flexaban cuando actuaba el servo de dirección. El equipo reforzó zonas de la estructura, modificó espesores y acortó el vehículo para maniobrar en pasillos estrechos. También cuenta un problema concreto: al reimprimir con otro filamento, el alojamiento del eje trasero quedó demasiado ajustado y generó rozamiento.
Ese episodio resulta especialmente útil para un taller. La existencia de un archivo STL no garantiza que cualquier impresora produzca una articulación funcional. Antes de buscar un fallo de control, hay que comprobar que ruedas, ejes y dirección se mueven con libertad. Un programa puede mandar avanzar correctamente mientras el motor lucha contra una pieza mal ajustada.
La dirección final utiliza un servo SG90 y una cremallera. El diseño integra el mecanismo en la estructura en lugar de limitarse a colocar sensores sobre un coche terminado. Conviene revisar las holguras con el vehículo parado antes de ensayar giros a velocidad. Construcción y modelos.
Qué hace cada placa
El código publicado permite concretar una arquitectura que la introducción de la memoria resume de forma incompleta. El Arduino Nano mide cinco sensores ultrasónicos, controla la iluminación y entrega las distancias al ESP32 por I2C. Prioriza la lectura frontal y alterna después ambos lados. Si no recibe un eco válido, transmite un valor específico para indicar ese fallo. Programa del Nano.
El ESP32 gobierna el motor mediante el TB6612FNG, mueve el servo y utiliza la orientación del BNO085. Su programa incluye ajustes de velocidad, límites de corrección y tratamiento de lecturas laterales extremas. También distingue el arranque solicitado del movimiento confirmado por el encoder. Programa de conducción.
Para aprender, esa separación permite registrar qué información recibe el controlador y qué orden produce. Si aparece una oscilación, se puede investigar si nace en la distancia medida, en la corrección calculada o en la respuesta física del volante.
La cámara mira zonas concretas
La OpenMV H7 identifica colores y formas dentro de regiones de imagen. El programa diferencia pilares, paredes y referencias de estacionamiento; envía resultados al ESP32 por UART. No depende de interpretar libremente una escena con un asistente conversacional. Código de visión.
Una actividad razonable consiste en cambiar la iluminación manteniendo fijo el robot y observar las detecciones. Después se puede repetir con el coche en movimiento. Así se separan problemas de color y exposición de otros relacionados con vibraciones, encuadre o velocidad.
Una construcción para trabajar con versiones
La documentación mezcla algunos detalles de prototipos anteriores con la configuración más reciente. Quien quiera reproducirlo necesita escoger una versión coherente de esquema, programa y montaje. Copiar conexiones de una sección antigua y parámetros de otra nueva puede dificultar el diagnóstico.
Superiores aporta material para estudiar control distribuido y diseño mecánico en un circuito preparado. Las vueltas o maniobras de ese entorno no acreditan navegación general por una casa. Su interés está en poder seguir la cadena completa: medir el entorno, decidir una corrección y comprobar qué hace el vehículo real.
Fuentes
- Superiores: diseño y evolución del vehículo, documentación del equipo (inglés y español).
- Superiores: programa de conducción del ESP32, código original (español).
- Superiores: lectura de sensores e iluminación en el Nano, código original (español).
- Superiores: detección visual en OpenMV, código original (español).
Imagen: Fotografía del equipo Superiores de su coche robot completo, con chasis azul impreso, cuatro ruedas y cámara elevada. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.