vTitan: un robot educativo que dirige sus cuatro ruedas
vTitan publica su construcción de 2026 con dirección en las cuatro ruedas, dos Raspberry Pi y pruebas registradas. Sus modelos separan piezas e iteraciones.
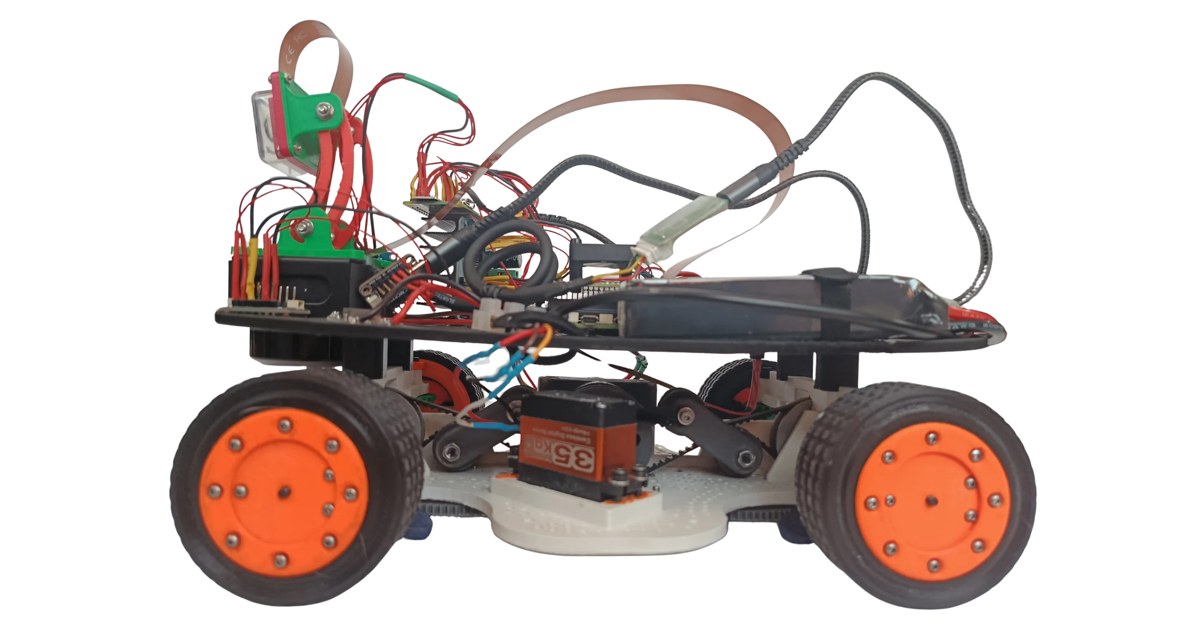
vTitan 2026 es un coche robot educativo del Team Voltimor que utiliza dirección en las cuatro ruedas. El proyecto publica un chasis propio, mecanismos de transmisión y software para navegar un circuito de competición. Su documentación también conserva las iteraciones y explica por qué cambió el modelo con el que simulaba el movimiento. Memoria de vTitan.
Dos ejes que giran en sentidos opuestos
En una curva, el eje trasero orienta sus ruedas en sentido contrario al delantero. Esa configuración permite afrontar giros diferentes de los de un coche con dirección solo delante. La documentación explica que el equipo necesitó modificar tanto el mecanismo como la representación utilizada por el programa. Registro de dirección y transmisión.
Si el simulador supone que las ruedas traseras siempre apuntan rectas, sus cálculos no describen este vehículo. El equipo señala además diferencias entre el giro teórico y el que entrega el chasis real. Ajustar esos modelos requiere observaciones del coche, no solamente una animación convincente.
Para una práctica educativa, se puede comparar una misma orden de dirección con el radio de giro medido en el suelo. Repetirla a distintas velocidades ayuda a observar qué parte del resultado depende de la geometría y cuál cambia por la respuesta de los actuadores o el agarre.
La fabricación incluye versiones, no una lista única
Se publican modelos STEP para editar la geometría y STL para impresión o visualización. La carpeta reúne piezas de transmisión, dirección, tensado de correa y chasis, además de iteraciones anteriores y representaciones de componentes comerciales. Manifiesto de modelos.
No todos esos archivos deben imprimirse: una representación de la Raspberry Pi sirve para comprobar su encaje virtual. Tampoco corresponde fabricar todas las versiones de una pieza. La documentación declara pendiente una lista completa de material, orientación y parámetros de impresión por componente, algo relevante para quien busque una reproducción exacta.
Dos Raspberry Pi con funciones separadas
La Raspberry Pi 5 gestiona cámara, lidar, inferencia y planificación. La Pi Zero 2 W se ocupa del motor y del servo. El registro de arquitectura explica que el reparto busca evitar que una imagen costosa de procesar retrase el control del movimiento. El software se organiza en paquetes de ROS 2. Decisión sobre las dos placas.
Esa separación permite investigar la latencia de cada tarea. Una detección visual rápida por sí sola no mide cuánto tarda una orden en llegar al actuador. Para evaluar el recorrido completo, hay que registrar captura, interpretación, transmisión y respuesta física.
El inicio también necesita una referencia
El programa reajusta la referencia de rumbo cuando se pulsa el inicio, después de colocar el coche en la pista. El equipo explica que hacerlo únicamente al encender la electrónica dejaba abierta la posibilidad de transportar el robot y cambiar su orientación antes de comenzar. Registro de orientación.
Es un detalle pequeño con consecuencias observables: el mismo control puede fallar si empieza con una referencia equivocada. Permite diseñar una prueba sencilla colocando el coche en diferentes orientaciones antes de arrancar y comparando sus primeras correcciones.
vTitan ofrece abundante material para estudiantes con experiencia en mecánica y programación. Sus resultados publicados mezclan ensayos físicos y escenarios simulados que deben distinguirse. La construcción documenta un robot educativo de circuito; requiere fabricar y calibrar sus piezas antes de evaluar qué comportamiento reproduce otra unidad.
Fuentes
- Team Voltimor: construcción y pruebas de vTitan en 2026, documentación original (español).
- vTitan: manifiesto de modelos mecánicos, fuente del equipo (español).
- vTitan: decisiones sobre transmisión y dirección, registro técnico del equipo (inglés).
- vTitan: reparto del control entre dos placas, registro técnico original (inglés).
- vTitan: orientación y referencia de inicio, registro técnico original (inglés).
Imagen: Fotografía del Team Voltimor de vTitan completo visto de lado, con ruedas de centro naranja, chasis propio y electrónica visible. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.