Unsupervised 2026: cámara y lidar para un robot educativo
Unsupervised publica su vehículo educativo de 2026 con Raspberry Pi 5, ESP32, cámara y lidar. Permite estudiar percepción, distribución eléctrica y calibración.
Unsupervised 2026 combina una cámara y un lidar en un coche robot educativo desarrollado por estudiantes en India. El equipo publica fotografías, programas y documentación de su vehículo para WRO Future Engineers. La plataforma reparte percepción y control entre una Raspberry Pi 5 y un ESP32, y evoluciona el montaje de la temporada anterior. Se trata de una misma familia de construcción, con sus cambios reunidos aquí. Documentación del equipo.
El interés del proyecto está en estudiar qué ocurre cuando una detección visual y una medición de distancia llegan por caminos distintos. El controlador debe convertirlas en una decisión compatible con la posición de los sensores, la velocidad del coche y su capacidad real para girar.
La posición del lidar cambia lo que observa
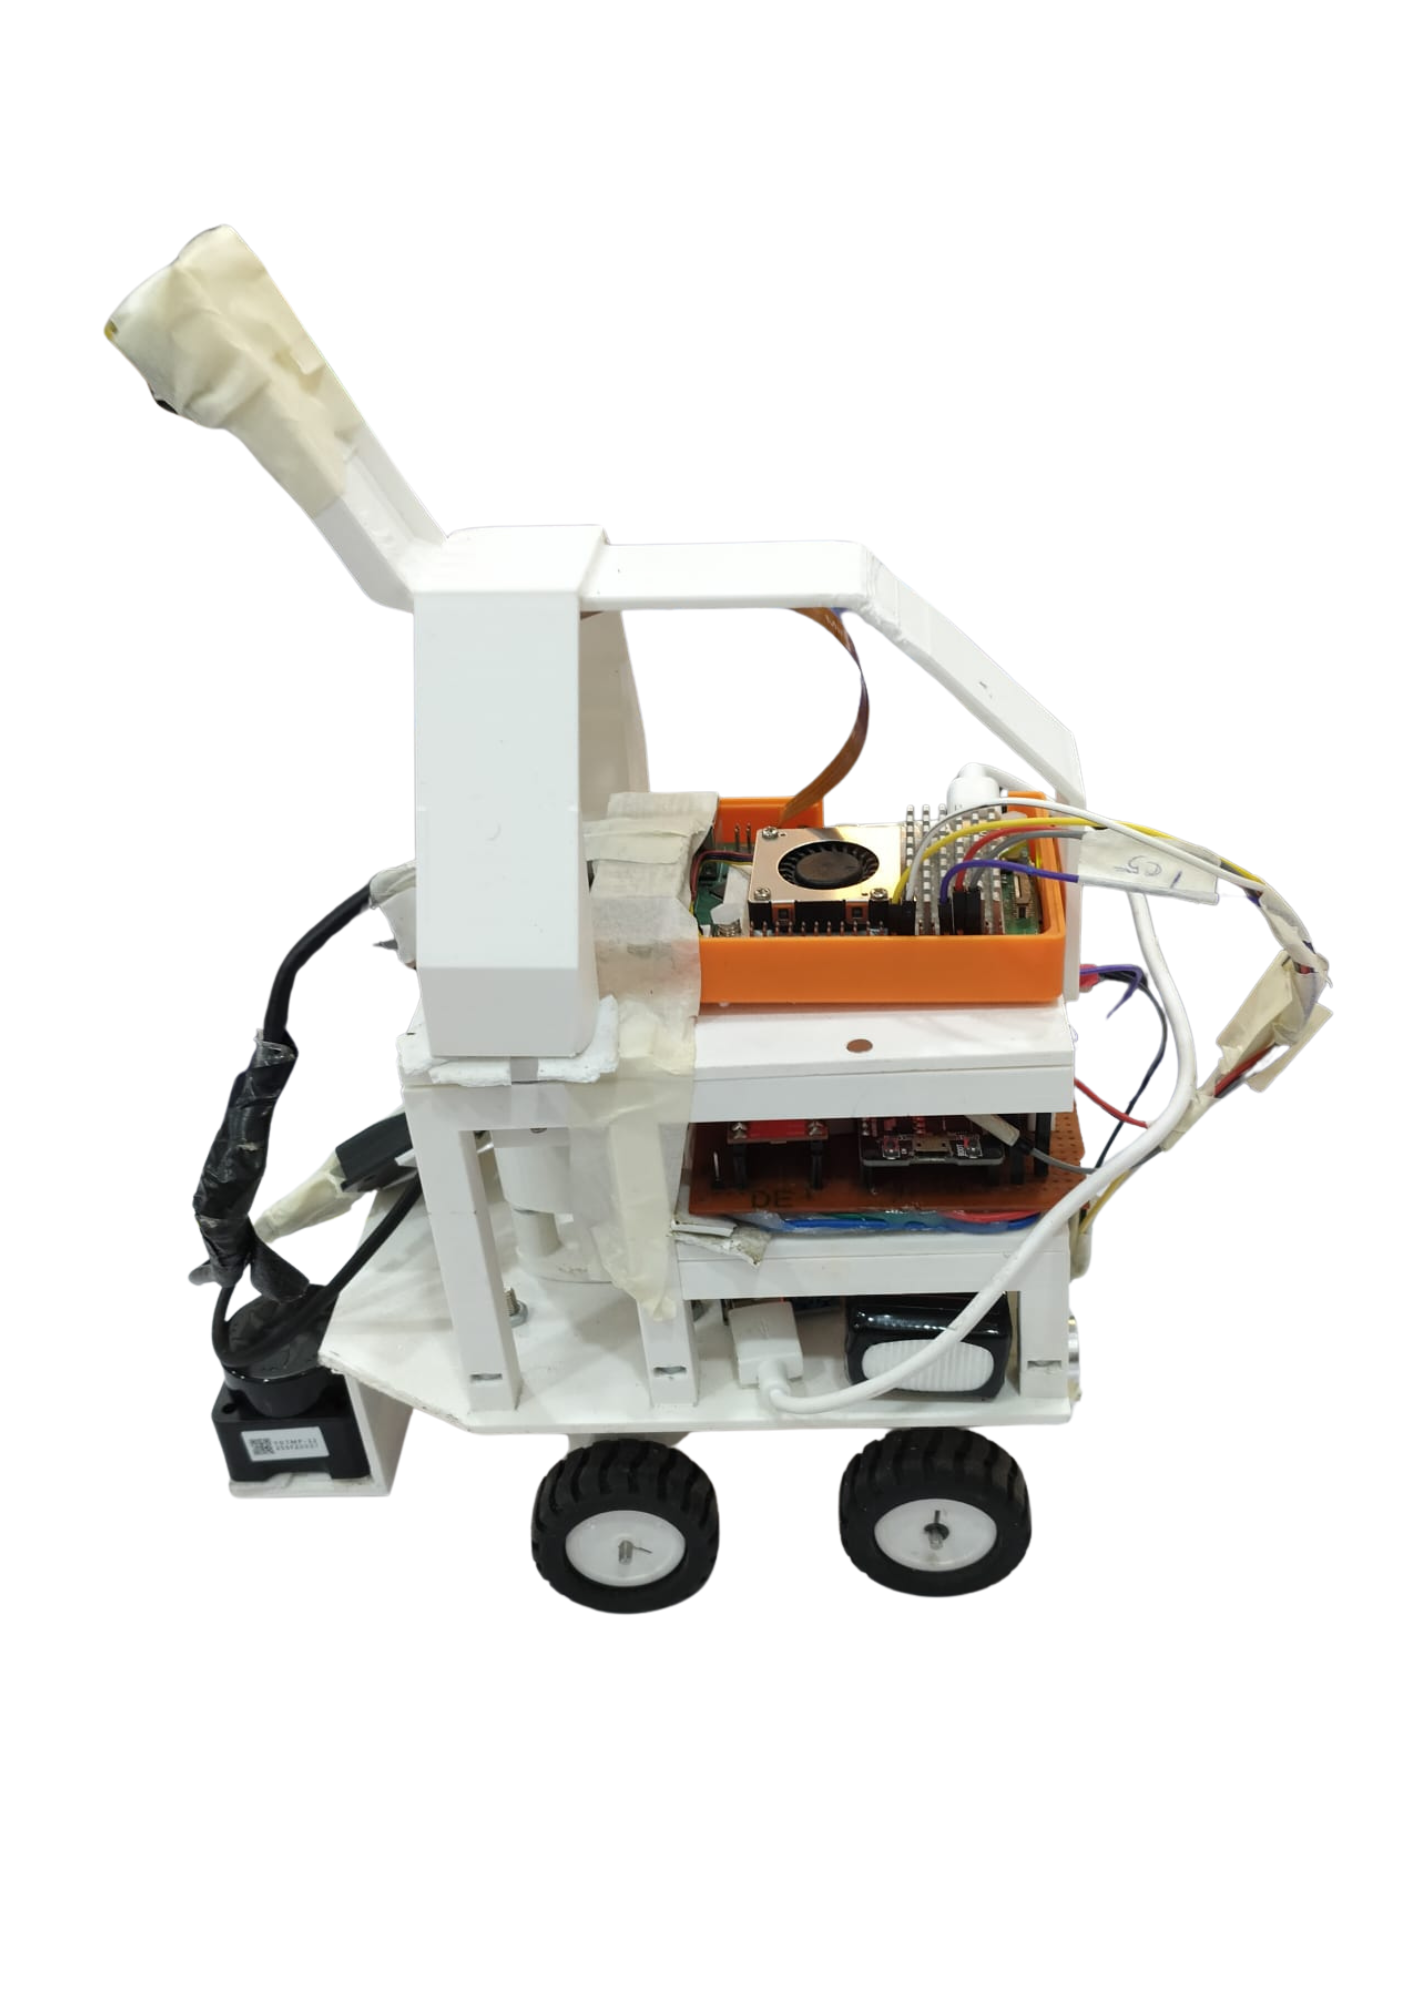
El informe mecánico sitúa el lidar bajo y en la parte delantera. Esa elección responde a la altura de las paredes de la pista: si el plano de exploración pasa por encima de ellas, el sensor no aporta la referencia esperada. También describe cambios de separación entre el soporte del lidar y el diferencial para reducir interferencias físicas. Diseño mecánico.
Es una cuestión útil para clase porque un sensor puede funcionar correctamente y, aun así, estar observando el lugar equivocado. Antes de cambiar el algoritmo conviene comprobar su orientación y registrar lecturas con objetos a distintas alturas. Así se distingue una limitación del montaje de un problema del programa.
La documentación indica unas dimensiones de 22 × 11 × 29 cm y un diferencial trasero. Este permite que las ruedas impulsadas giren a distintas velocidades en una curva. Los valores de tamaño son datos del equipo, sin una medición independiente que confirme cada revisión del vehículo.
Un ordenador para percibir y otro para actuar
La Raspberry Pi 5 se ocupa de la cámara, el procesamiento del lidar y las decisiones de navegación. El ESP32 conecta con la actuación y los sensores de movimiento, y ambos controladores se comunican por una interfaz serie. Arquitectura electrónica.
Este reparto permite separar la carga de procesamiento de imagen de la generación de órdenes para motor y dirección. Sin embargo, la comunicación se convierte en otro elemento que hay que probar: una detección correcta no sirve si llega tarde, se interpreta con una unidad diferente o corresponde a una escena anterior.
La alimentación documentada parte de una batería de 11,1 V y utiliza ramas reguladas separadas para el ordenador y otros componentes. El propósito es organizar demandas de corriente diferentes. Reproducir esa arquitectura requiere verificar los módulos y tensiones del montaje concreto; unir salidas de reguladores distintos no debe asumirse como una operación válida.
Las revisiones necesitan una lista coherente
El repositorio contiene numerosos programas de ensayo y referencias de componentes que cambian entre documentos. Por ejemplo, la descripción general y el informe eléctrico no identifican siempre de la misma manera la cámara y la IMU. Para construir una versión reproducible hay que fijar una combinación concreta de hardware, configuración y programa.
Hay también un documento dedicado al cálculo de la transmisión. Resulta útil para estudiar la relación entre motor, rueda, par y velocidad, con las hipótesis a la vista. Esos cálculos no sustituyen una medición sobre pista ni permiten dar por garantizada la velocidad de una reproducción. Cálculo de transmisión.
Unsupervised ofrece un caso de integración para alumnado con experiencia previa. Registrar imágenes, distancias y órdenes de actuación durante el mismo ensayo ayuda a explicar una maniobra fallida. Su valor educativo consiste en hacer inspeccionable ese recorrido de los datos hasta el movimiento, dentro de un entorno de competición acotado.
Fuentes
- Unsupervised: robot y pruebas de la temporada 2026 (inglés)
- Unsupervised: distribución y decisiones mecánicas (inglés)
- Unsupervised: arquitectura eléctrica y controladores (inglés)
- Unsupervised: cálculo de la transmisión (inglés)
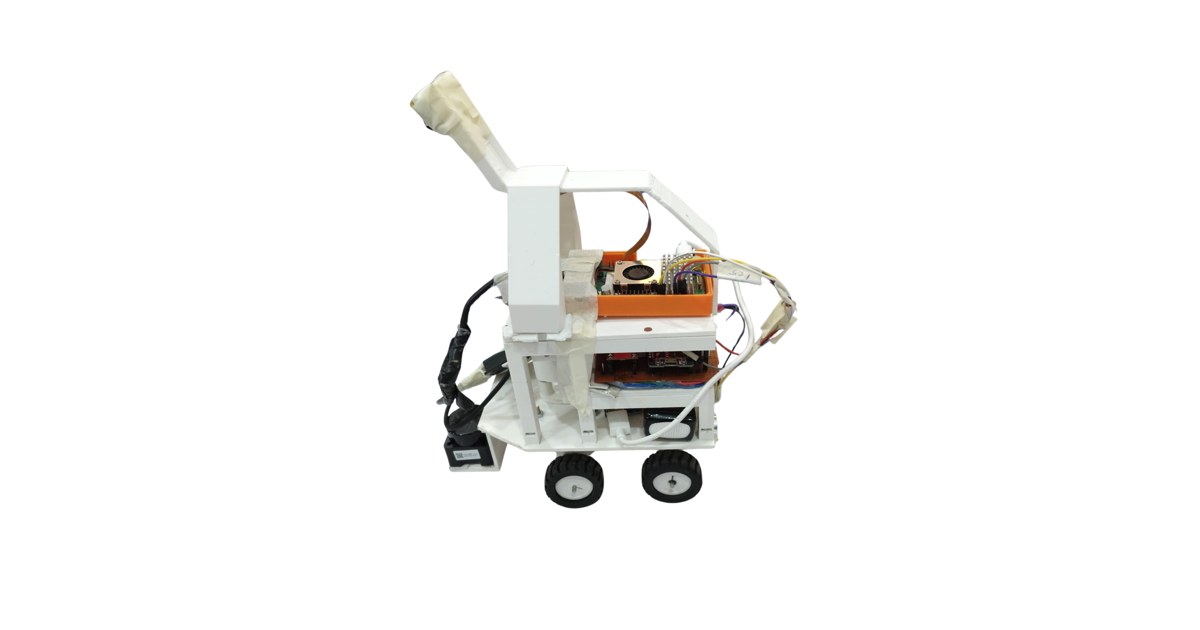
Imagen: Fotografía del equipo Unsupervised del vehículo completo visto de lado, con cuatro ruedas, cámara elevada y lidar en la parte delantera. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.