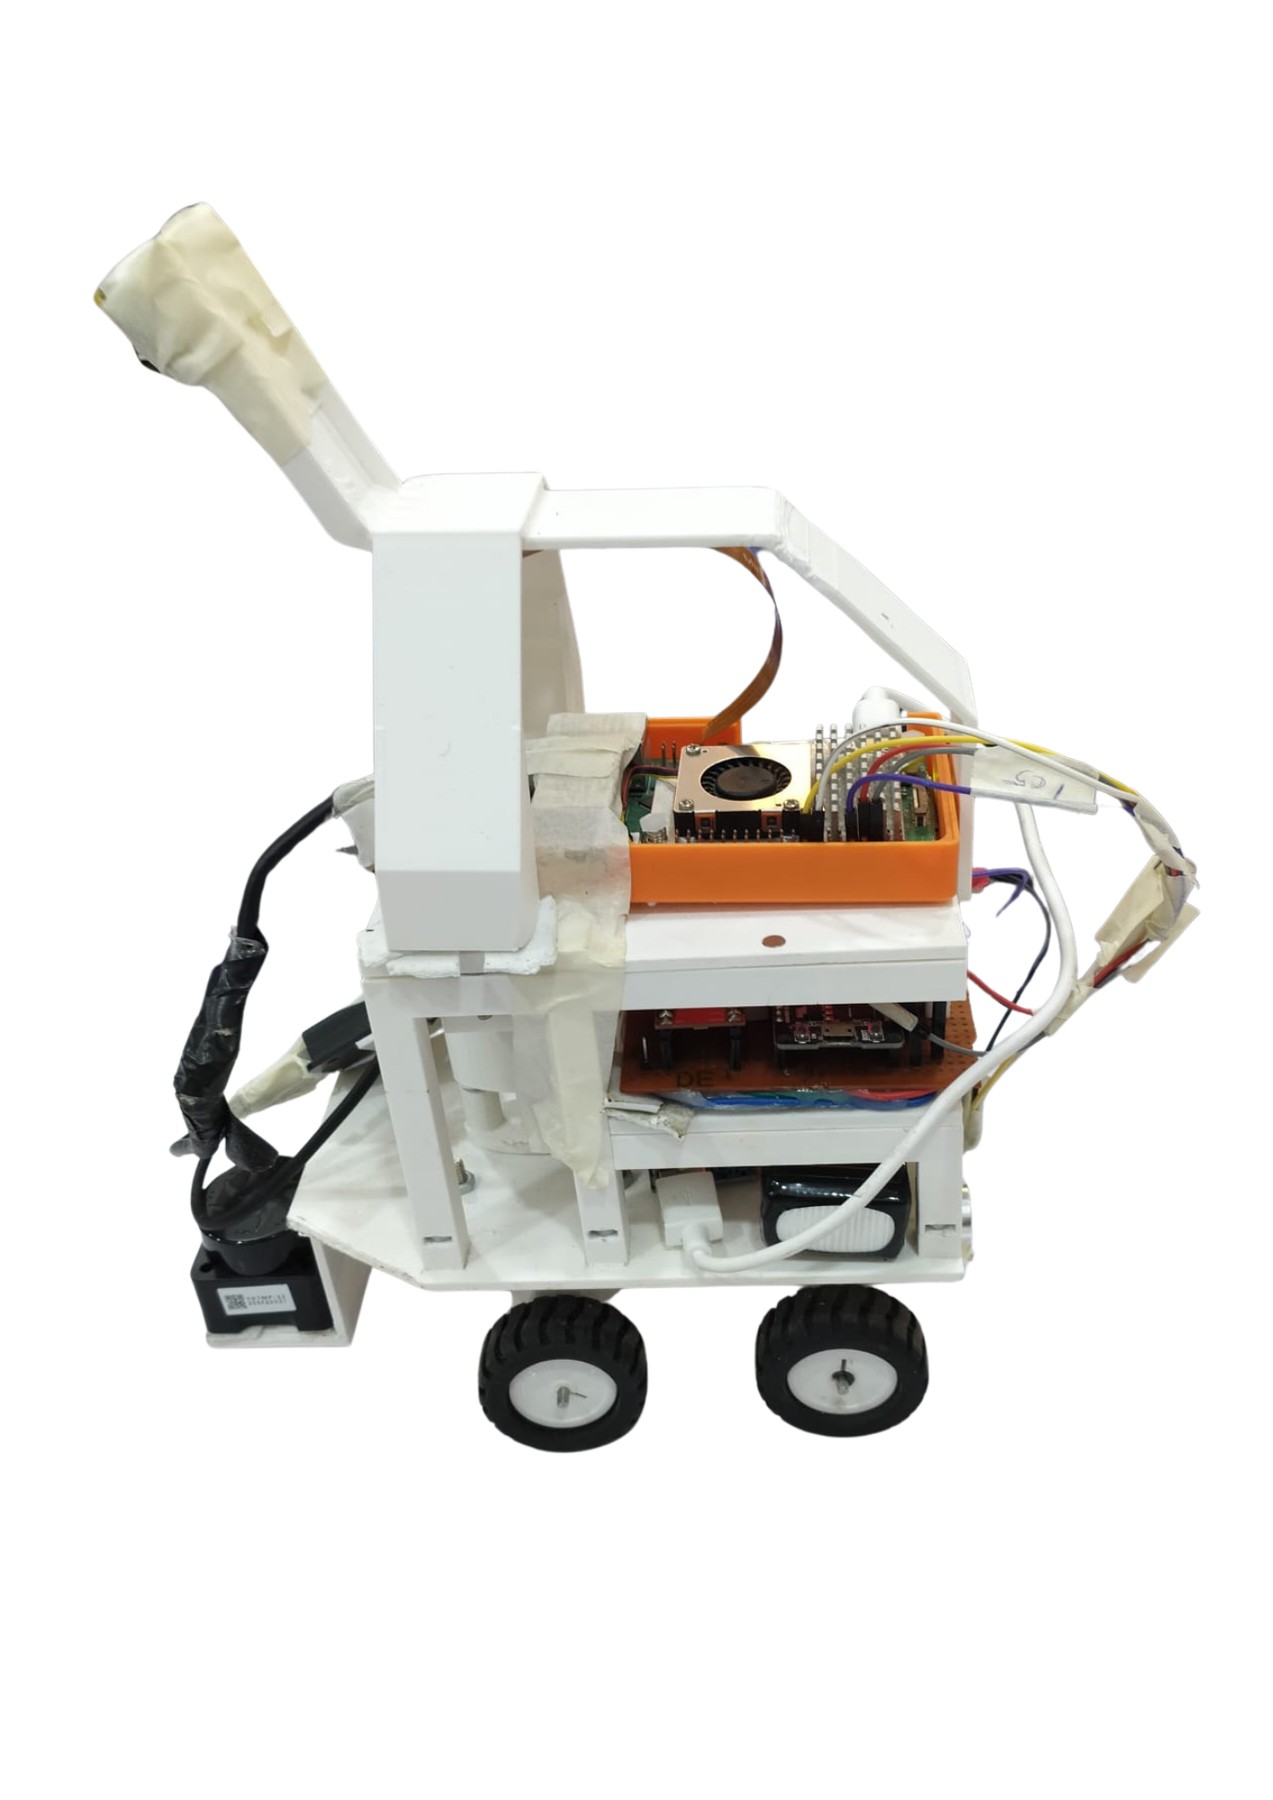
Fotografía del equipo Unsupervised del vehículo completo visto de lado, con cuatro ruedas, cámara elevada y lidar en la parte delantera.

Equipo Unsupervised

Unsupervised 2026

Unsupervised publica su vehículo educativo de 2026 con Raspberry Pi 5, ESP32, cámara y lidar. Permite estudiar percepción, distribución eléctrica y calibración.

Ficha actualizada el .

Robot y documentación del equipo

Información y disponibilidad

Vehículo del equipo indio para WRO Future Engineers 2026, con fotografías, código y documentación. Evoluciona su construcción previa; se reúne en una sola ficha.

Para qué sirve

Estudiar percepción visual y lidar, comunicación entre controladores y transmisión de un coche robot.

Qué tener en cuenta

  • Los archivos describen revisiones con referencias distintas de cámara, IMU y componentes eléctricos.
  • Los cálculos de transmisión son documentación de diseño; no equivalen a rendimiento medido.
  • La navegación está orientada a una pista y necesita calibración; no es un robot doméstico terminado.

Datos documentados

Procesamiento
Raspberry Pi 5 para percepción y decisiones; ESP32 para el control de hardware. Fuente ↗
Percepción
Cámara y YDLidar T-Mini Plus en la lista de componentes. Fuente ↗
Mecánica
Cuatro ruedas, dirección por servo y diferencial trasero. Fuente ↗
Dimensiones
22 × 11 × 29 cm, según el equipo. Fuente ↗
Alimentación
Batería de 11,1 V con ramas reguladas separadas. Fuente ↗

Quién está detrás

Equipo Unsupervised

Equipo Unsupervised publica documentación sobre el diseño y el desarrollo de Unsupervised 2026.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Unsupervised 2026