LazyBot: un coche robot con lidar y cámara orientable
LazyBot publica un chasis propio de 2025 y navegación con ROS 2. El lidar busca obstáculos y la cámara orientable comprueba su color en el circuito.
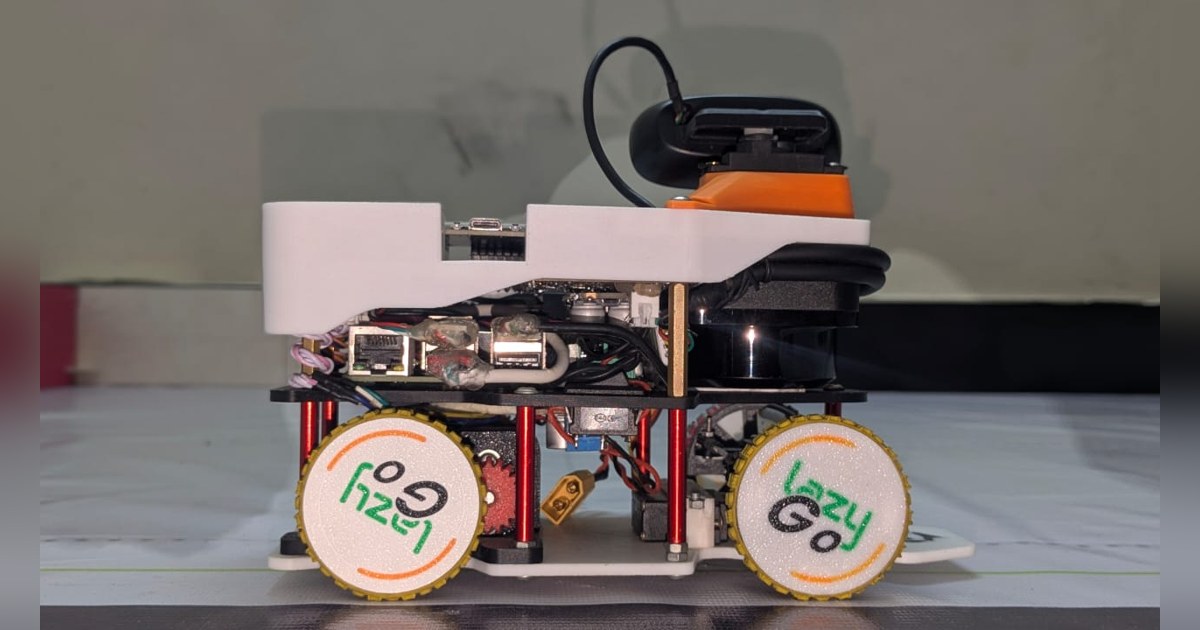
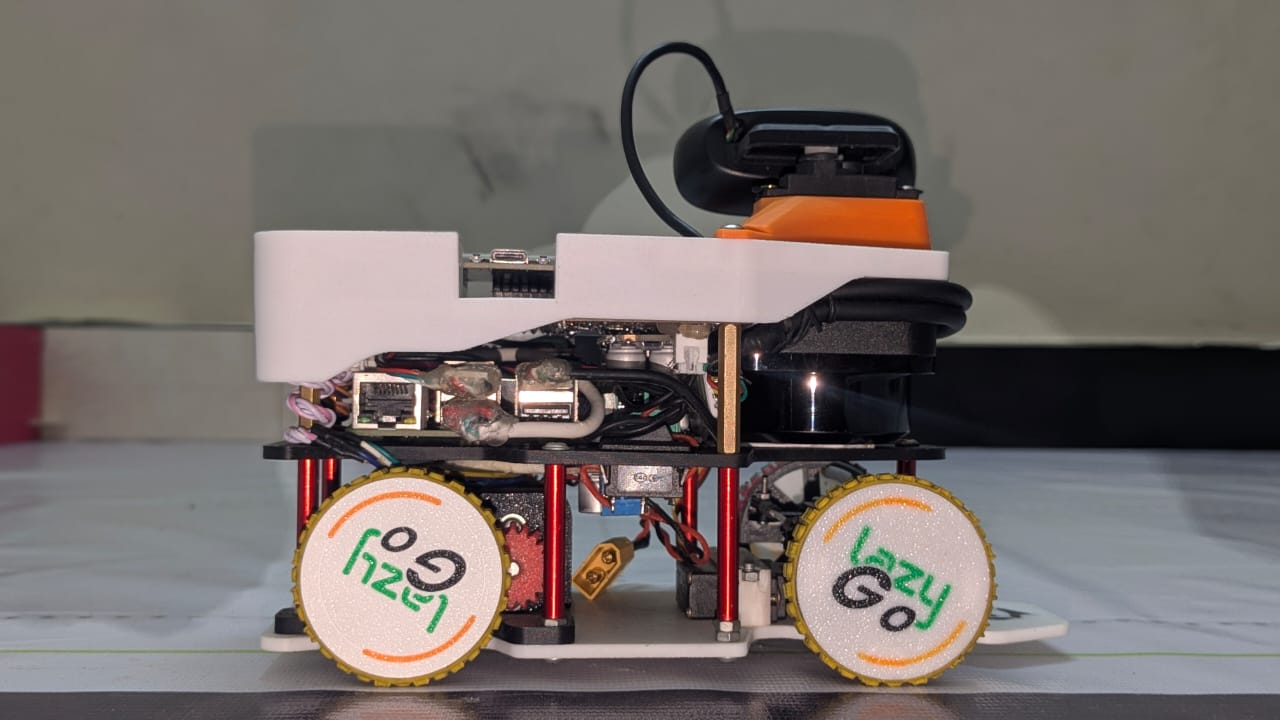
LazyBot 2025 es el coche robot educativo del equipo LazyGo, de Bangladés. Su chasis está diseñado desde cero en Onshape y combina tres niveles impresos con una Raspberry Pi 5, un ESP32, lidar y una cámara orientable. La documentación permite estudiar cómo dos sensores con funciones distintas colaboran para recorrer un circuito. Memoria de LazyBot.
Un cuerpo pensado para cada componente
La parte inferior contiene la batería, el motor y los mecanismos de dirección y transmisión. El nivel intermedio aloja la Raspberry Pi y componentes de alimentación. Arriba se sitúan la electrónica de control, el lidar y el servo que orienta la cámara. El equipo publica sus piezas y explica el montaje por niveles. Diseño mecánico.
La dirección utiliza geometría Ackermann y la propulsión un diferencial mecánico. Aunque la memoria emplee en algunos puntos la expresión «differential drive», no se trata de girar mandando velocidades independientes a dos motores laterales: un motor transmite movimiento al eje trasero y un servo cambia la dirección delantera.
Aclarar esa diferencia importa al reproducir la navegación. Un programa pensado para un robot que gira sobre su sitio no describe el movimiento de un coche con radio de giro limitado.
Primero localizar, después mirar el color
El RPLidar C1 mide distancias en el entorno. El sistema busca cambios que pueden corresponder a un pilar y comprueba si su tamaño estimado resulta compatible con el objeto esperado. Después orienta la cámara hacia ese candidato y verifica su color. Percepción y algoritmos.
Ese proceso permite dedicar la cámara a una región concreta. Un ejercicio educativo consiste en registrar un candidato detectado por el lidar y comprobar qué imagen obtiene el robot al apuntarle. Así se pueden distinguir falsos obstáculos, errores de orientación de la cámara y fallos de clasificación de color.
El programa también tiene en cuenta el ancho del vehículo al evaluar huecos. La distancia más larga que ve un rayo no garantiza que el cuerpo completo quepa por ese camino. La memoria explica un algoritmo que reduce el espacio aprovechable alrededor de obstáculos para considerar esa anchura.
ROS 2 y estimación del recorrido
Las tareas se organizan mediante ROS 2: comunicación con el ESP32, visión y lógica de movimiento se distribuyen en módulos. El controlador obtiene datos del encoder y de una IMU BNO055 para estimar posición y orientación. La documentación explica cómo se acumulan pequeños desplazamientos durante las curvas. Software.
Esa odometría debe entenderse como una estimación. La resolución del encoder no elimina el deslizamiento de las ruedas ni asegura una posición exacta. Comparar el recorrido calculado con marcas medidas en el suelo permite observar cómo se acumula el error.
Simulación y puesta a punto física
El equipo desarrolló parte del software en Gazebo mientras el robot todavía se estaba fabricando. Esa simulación facilita ensayar la lógica, pero no sustituye comprobar corriente, vibraciones, holguras o lecturas de sensores en el coche real. La propia memoria identifica la frecuencia de exploración del lidar como una limitación cuando aumenta la velocidad.
LazyBot exige impresión, montaje y configuración de sus programas. Puede resultar útil para estudiantes que quieran trabajar con registros de navegación y comparar sensores. Sus instrucciones permiten seguir esa construcción, aunque el comportamiento del circuito no acredita conducción autónoma general por una vivienda. Puesta en marcha.
Fuentes
- LazyGo: memoria de LazyBot para WRO 2025, fuente original (inglés).
- LazyBot: construcción del chasis y archivos mecánicos, documento del equipo (inglés).
- LazyBot: percepción, odometría y simulación, memoria del software (inglés).
- LazyBot: instrucciones de instalación y puesta en marcha del equipo (inglés).
Imagen: Fotografía del equipo LazyGo de LazyBot completo visto de lado, con cuatro ruedas, lidar y cámara sobre un soporte orientable. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.