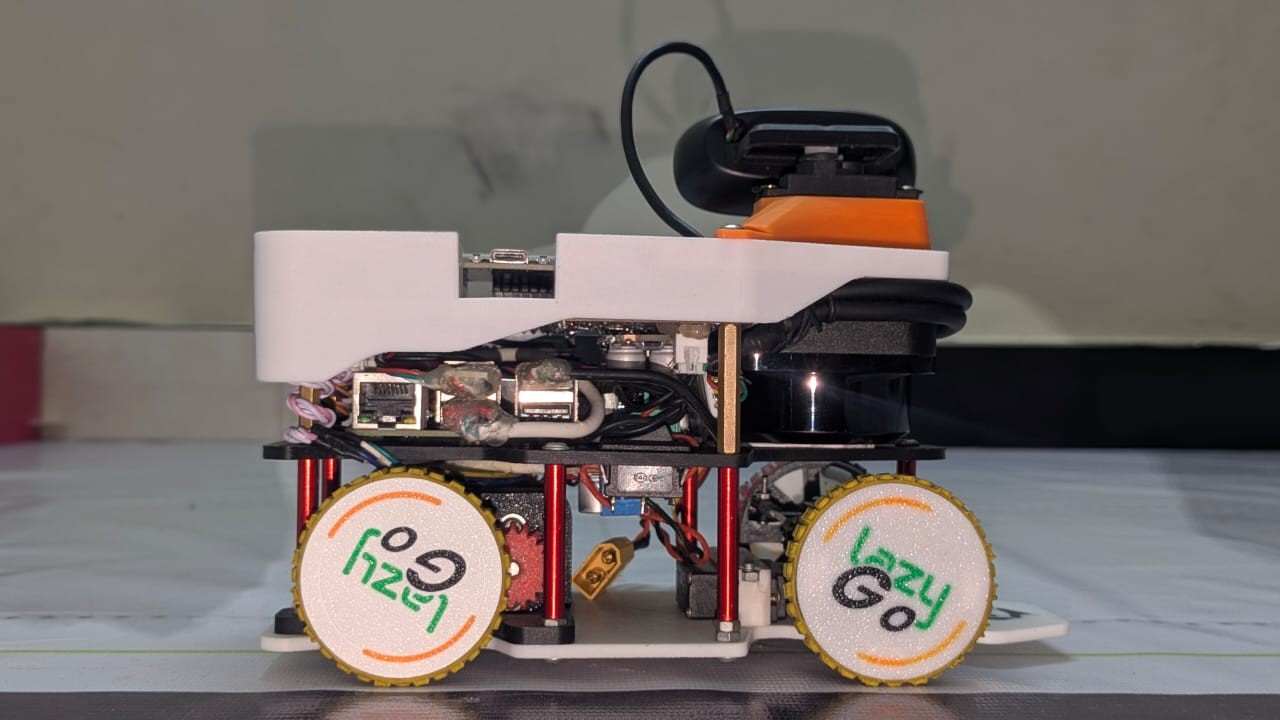
Fotografía del equipo LazyGo de LazyBot completo visto de lado, con cuatro ruedas, lidar y cámara sobre un soporte orientable.

Equipo LazyGo

LazyBot 2025

LazyBot publica un chasis propio de 2025 y navegación con ROS 2. El lidar busca obstáculos y la cámara orientable comprueba su color en el circuito.

Ficha actualizada el .

Construcción, navegación y archivos del equipo

Información y disponibilidad

Proyecto de construcción propia del equipo LazyGo para WRO 2025. Publica modelos y código; requiere fabricar, montar y calibrar el vehículo.

Para qué sirve

Coche robot educativo para estudiar navegación con lidar, visión selectiva, odometría y simulación.

Qué tener en cuenta

  • La odometría es una estimación acumulada y puede desviarse por errores de calibración o deslizamiento.
  • El equipo identifica la frecuencia del lidar como límite al aumentar la velocidad.
  • Las maniobras se han diseñado para un circuito educativo y requieren comprobarse sobre el montaje real.

Datos documentados

Estructura
Chasis propio de tres niveles diseñado en Onshape y fabricado por impresión 3D. Fuente ↗
Procesamiento
Raspberry Pi 5 y ESP32, con módulos de ROS 2 para distintas tareas. Fuente ↗
Percepción
RPLidar C1 y cámara montada sobre un servo orientable. Fuente ↗
Movimiento
Dirección Ackermann, diferencial mecánico y motor con encoder. Fuente ↗
Localización
Estimación de desplazamiento a partir del encoder y de la orientación de la IMU BNO055. Fuente ↗

Quién está detrás

Equipo LazyGo

Equipo LazyGo publica documentación sobre el diseño y el desarrollo de LazyBot 2025.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de LazyBot 2025