FABI: un robot educativo creado en Fab Lab Ponferrada
FABI reúne cuerpo propio, sensores, luces y movimiento en un proyecto de 2026. Óscar Cela publica las placas, los programas y la integración mediante MQTT.
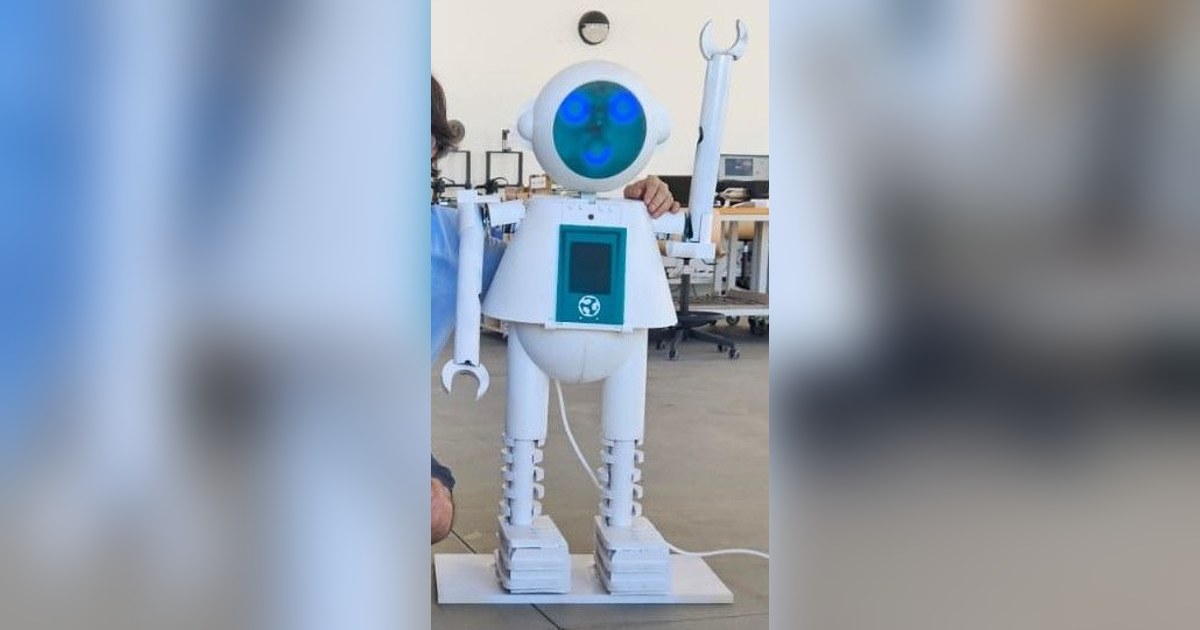
FABI es un robot educativo de Óscar Cela Cobo construido durante Fab Academy 2026 con apoyo de los laboratorios de León y Ponferrada. Tiene cuerpo propio, luces expresivas, un sensor de proximidad y apéndices motorizados. El autor plantea utilizarlo en actividades infantiles relacionadas con el cuidado del entorno. Implementación final.
Un cuerpo diseñado para alojar la electrónica
La estructura se modeló en FreeCAD como un conjunto modular. Cabeza, cuerpo, soportes y piezas decorativas se fabricaron mediante impresión, corte láser y mecanizado. La forma toma referencias de la mascota del Fab Lab Ponferrada, pero la memoria describe el desarrollo del robot como un proyecto individual.
Las piezas se ensamblan con espacios para placas, motores y cables. Esa integración importa en un taller: una estructura atractiva solo resulta útil si permite acceder a los componentes y mantener las conexiones durante una demostración. La página final incluye fotografías del cuerpo completo y archivos de fabricación. Diseño y montaje.
Las piernas sostienen el robot; no se acredita que camine. El movimiento documentado corresponde a la compuerta y a sus apéndices. Su apariencia humanoide no debe confundirse con la capacidad de un bípedo que mantiene el equilibrio y se desplaza.
Tres controladores para distintas tareas
Un XIAO ESP32-S3 controla los ojos luminosos mediante una placa propia. Otro XIAO trabaja con el sensor ToF y el servo de la compuerta. Un M5Stack ATOM Matrix reúne el corazón de luces y el control de los motores paso a paso. Arquitectura final.
Los módulos se coordinan mediante MQTT y Node-RED. La aplicación realizada con MIT App Inventor envía órdenes a esa arquitectura. El reparto facilita probar cada parte, aunque añade dependencias de red que deben comprobarse cuando se une todo el robot.
Los programas ofrecen material concreto para estudiar esa coordinación. Se puede observar qué ocurre cuando cambia una lectura, cuándo se publica un mensaje y cómo se transforma en una petición de movimiento. No hace falta atribuir inteligencia emocional a las luces para explicar una interacción comprensible.
La compuerta responde a la proximidad
El programa publicado utiliza un VL53L0X. Cuando detecta una distancia dentro de su umbral, abre la compuerta con un servo; después aplica un cierre temporizado. También comunica la lectura por MQTT. Programa de proximidad.
Ese mecanismo permite organizar una actividad ambiental alrededor del robot. Sin embargo, no verifica por sí mismo que alguien haya depositado basura ni identifica materiales para reciclar. La detección demostrada es de proximidad, y el significado educativo lo aporta la actividad preparada por una persona.
Movimiento con referencias mecánicas
Los apéndices utilizan motores paso a paso con reductora. El programa del ATOM Matrix incluye búsqueda inicial de referencia con finales de carrera, límites de velocidad y aceleración, además de una animación de corazón en la matriz LED. Programa de movimiento.
El autor presenta un gesto de abrazo como parte de la interacción, y señala la necesidad de mejorar materiales y robustez mecánica. Su documentación no permite convertirlo en una garantía de contacto seguro con cualquier usuario. Las pruebas y ajustes del mecanismo siguen siendo relevantes para cada reproducción.
Se publican diseños mecánicos, proyectos de placas, programas y el flujo de Node-RED. La voz y una autonomía más avanzada aparecen como posibilidades futuras. FABI ofrece un proyecto reciente para aprender fabricación e integración mediante una figura completa, con funciones que se pueden seguir desde el sensor hasta el actuador y contrastar con el código.
Fuentes
- Óscar Cela Cobo: implementación final de FABI, fabricación y pruebas, Fab Academy 2026 (inglés).
- FABI: programa original del sensor VL53L0X y la compuerta (código).
- FABI: programa original de motores, referencias de posición y matriz LED (código).
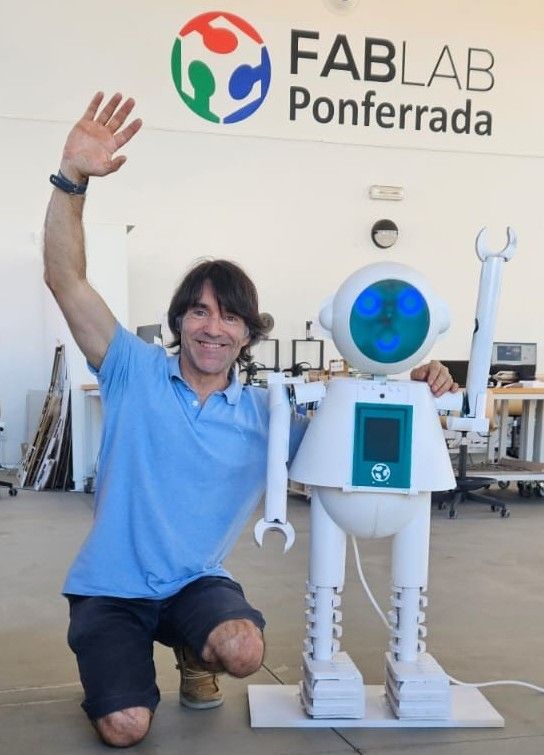
Imagen: Fotografía de Óscar Cela Cobo de FABI completo, con cuerpo blanco, rostro verde y un apéndice elevado; recorte de la fotografía original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.