
Archivo
Inteligencia artificial y robótica: página 4
Archivo de inteligencia artificial y robótica en robotica.es, página 4 de 14. Noticias y análisis publicados en español.
Página 4 de 14 · 317 artículos
Artículos de la página 4
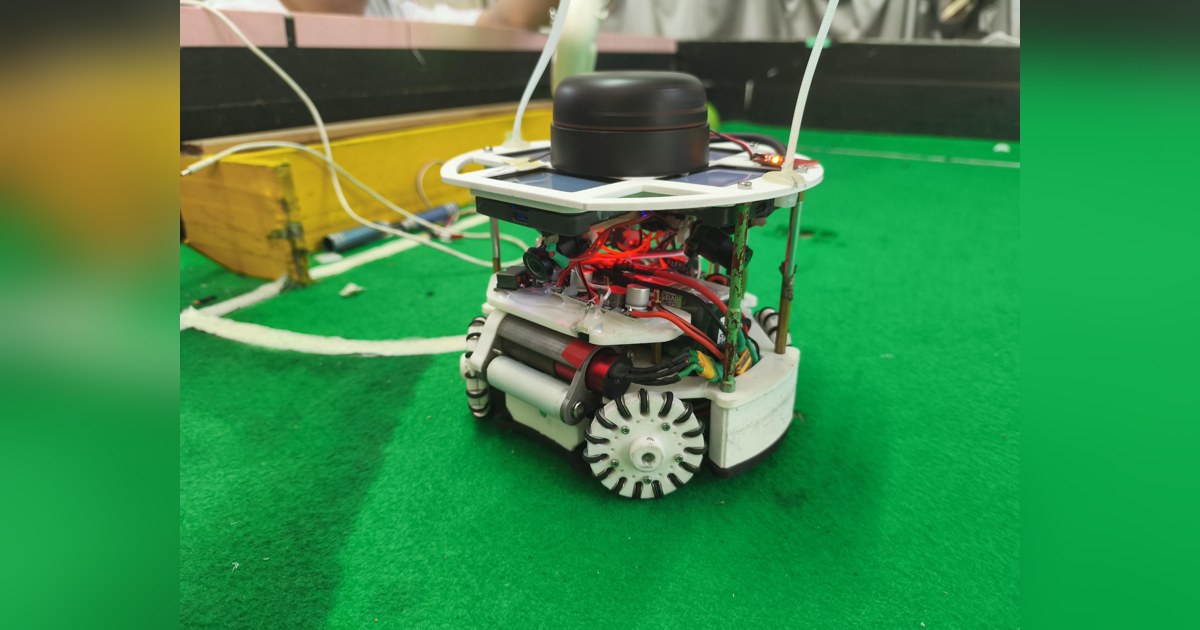
EMM-Soccer: cuatro cámaras y un lidar para situarse en el campo
EMM-Soccer presenta un robot de fútbol de 2025 con cuatro cámaras y lidar. Estima su posición para limitar el movimiento y explorar avances con la pelota protegida.
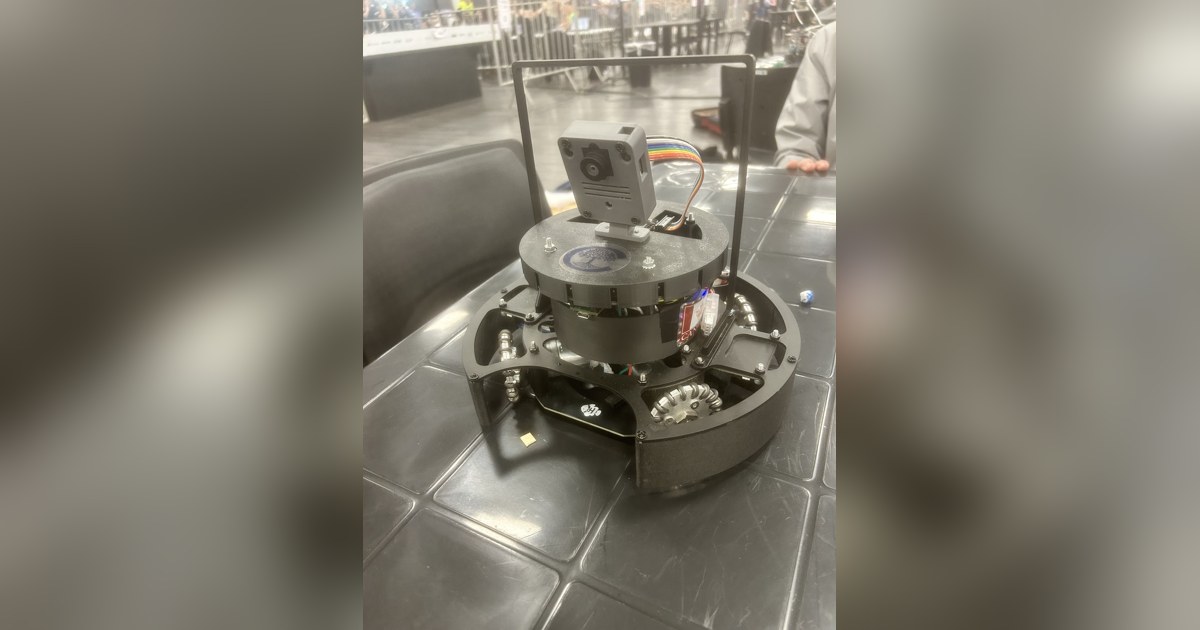
Crestwood Lions: proteger las ruedas y mantener el rumbo del robot
Crestwood Lions construye su robot de fútbol de 2025 con una base de aluminio y un aro protector. Combina cámara y orientación inercial para seguir jugando.
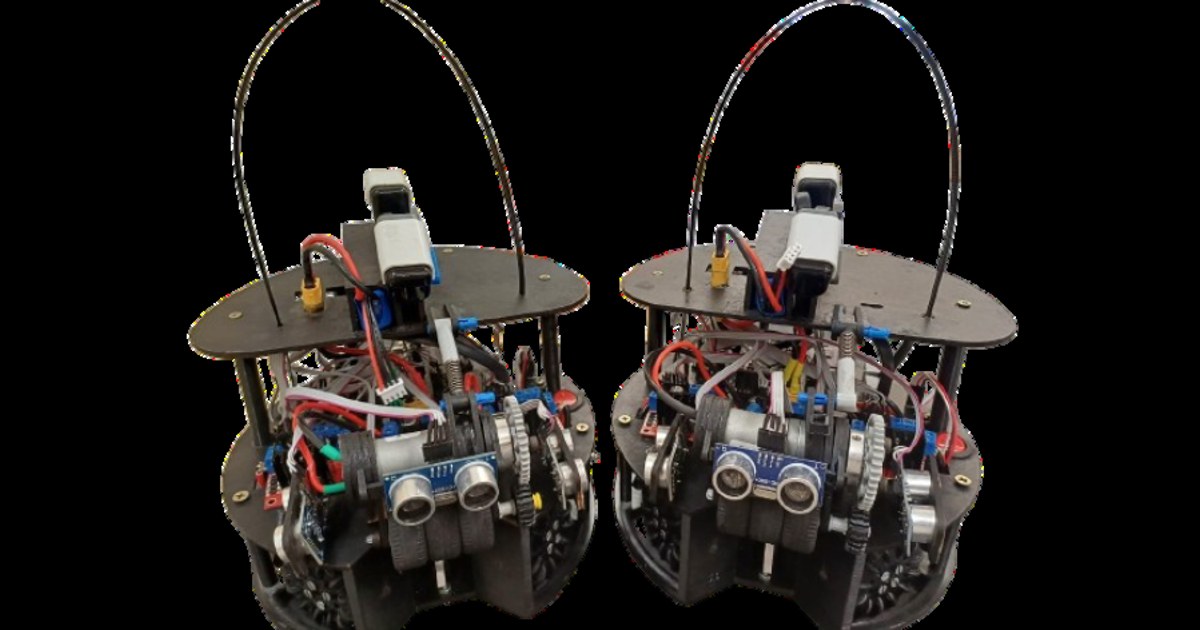
Biotech Soccer: un interruptor distingue la posesión de la pelota
Biotech Soccer combina Arduino Mega, un cuerpo de MDF y piezas impresas en su robot de 2025. Un interruptor frontal confirma cuándo ha conseguido sujetar la pelota.
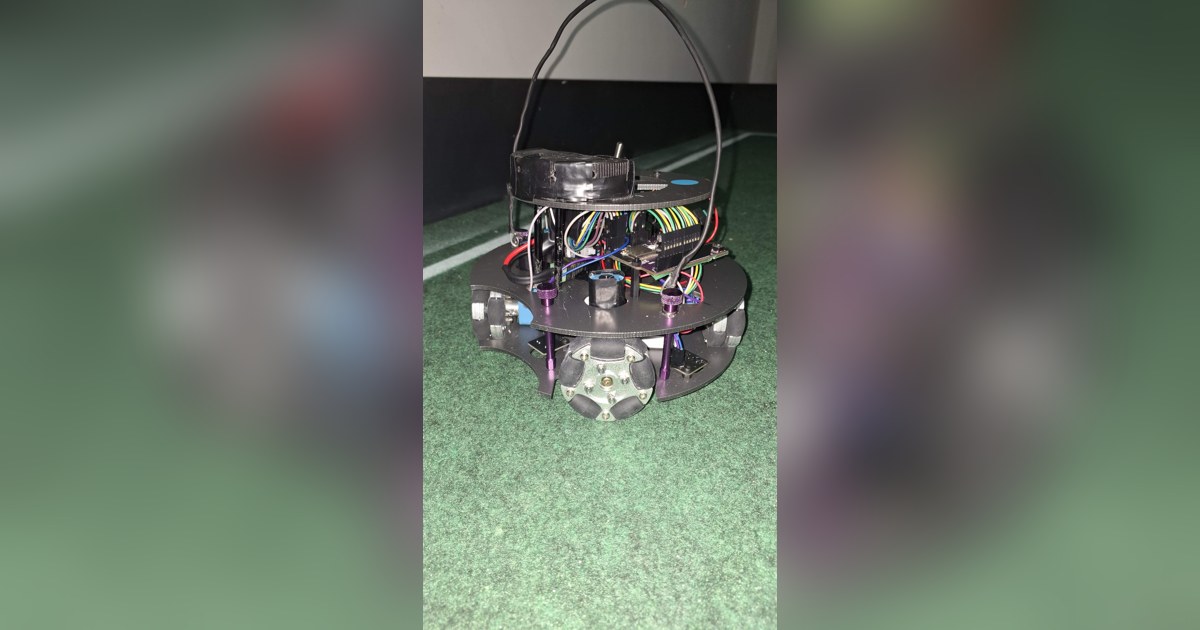
BULLBOTS: cuatro ruedas propias para un robot que empuja la pelota
BULLBOTS cambia a cuatro ruedas en su robot educativo de fútbol de 2025. Combina un chasis cortado a láser, ESP32 y sensores para perseguir la pelota y evitar líneas.
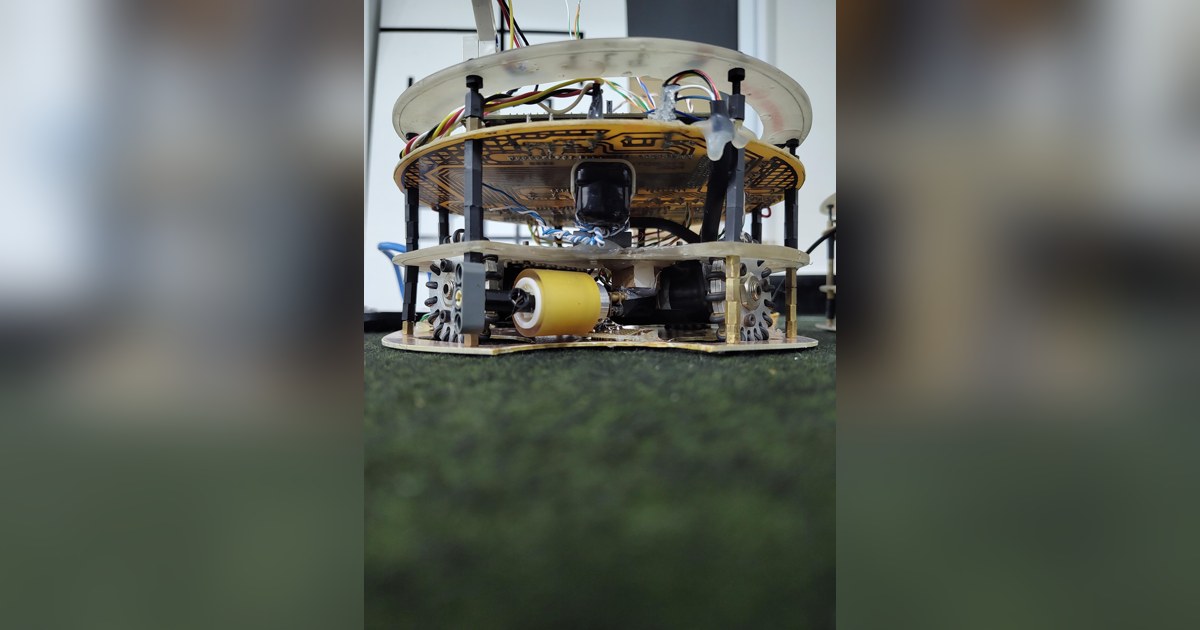
Autobots: fabricar las placas y ordenar las acciones de un robot
Autobots construye un robot de fútbol educativo en 2025 con Arduino Due, placas propias y un retenedor frontal. Su programa da prioridad a las líneas del campo.
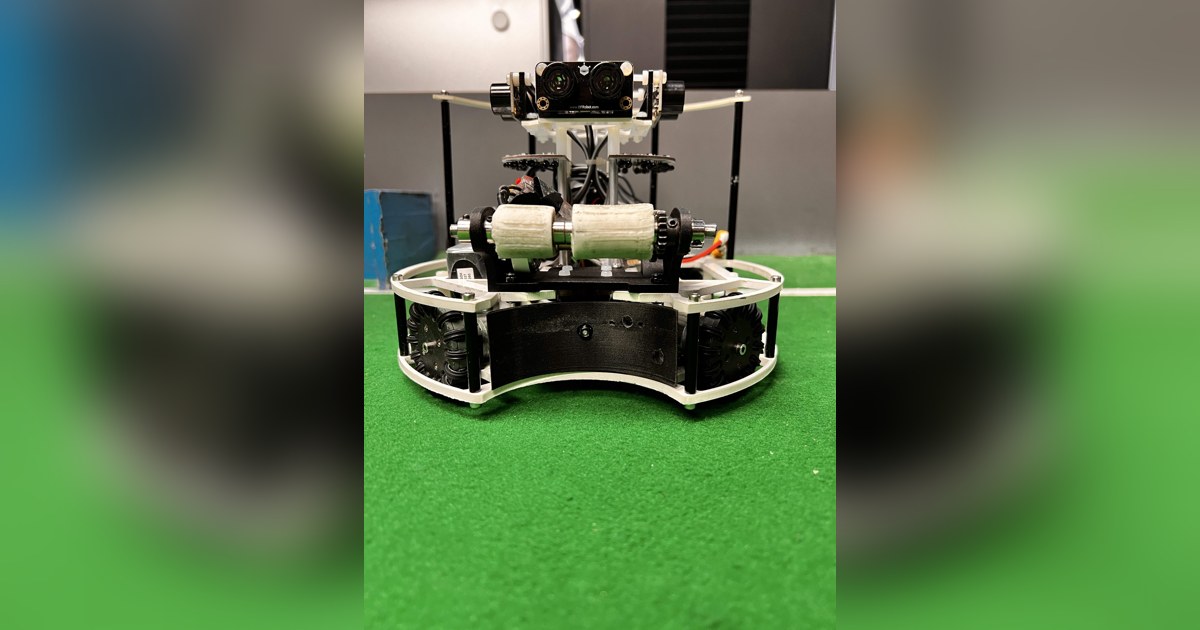
Apex: un robot de fútbol con retenedor desmontable para la pelota
Apex desarrolla un robot educativo de fútbol en 2025 con cuatro ruedas y un módulo frontal desmontable. Explora cómo capturar la pelota y salir de las esquinas.
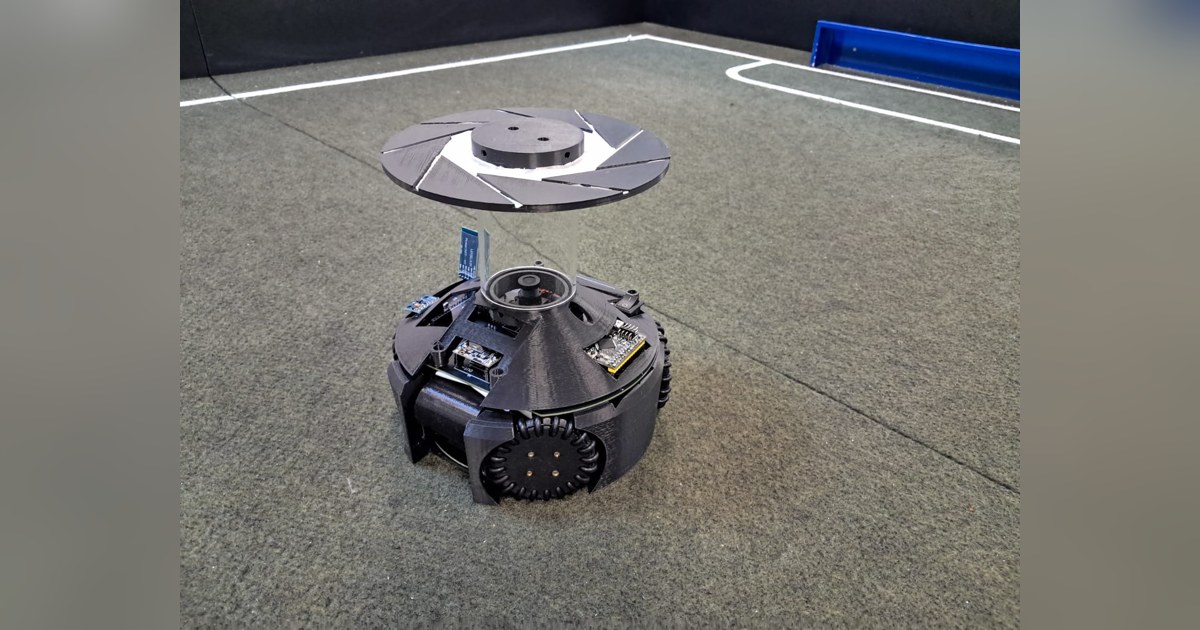
Aperture Open: un robot de fútbol con placas que forman su cuerpo
Aperture Open combina ruedas propias, visión con espejo y estados de juego en su robot de 2025. Sus placas electrónicas también sirven como estructura física.
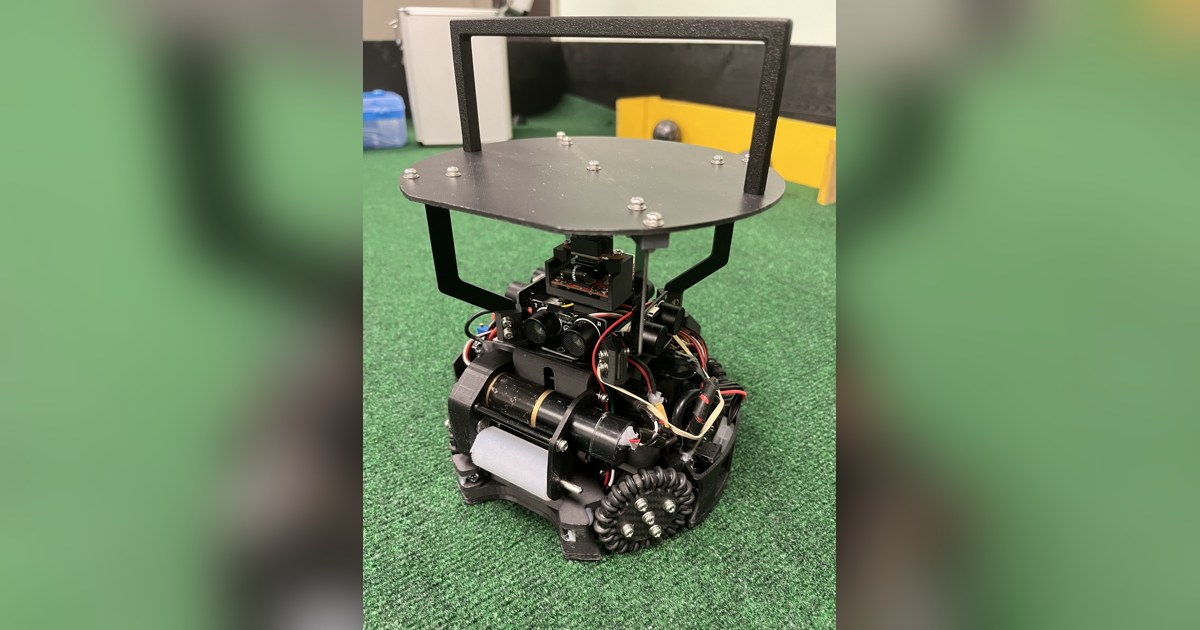
Lovbot Thunder: un robot de fútbol que cambia cómo toma la pelota
Lovbot Thunder documenta sus robots educativos de 2025 con estructura modular, visión por espejo y un retenedor de pelota que modifica la estrategia de ataque.
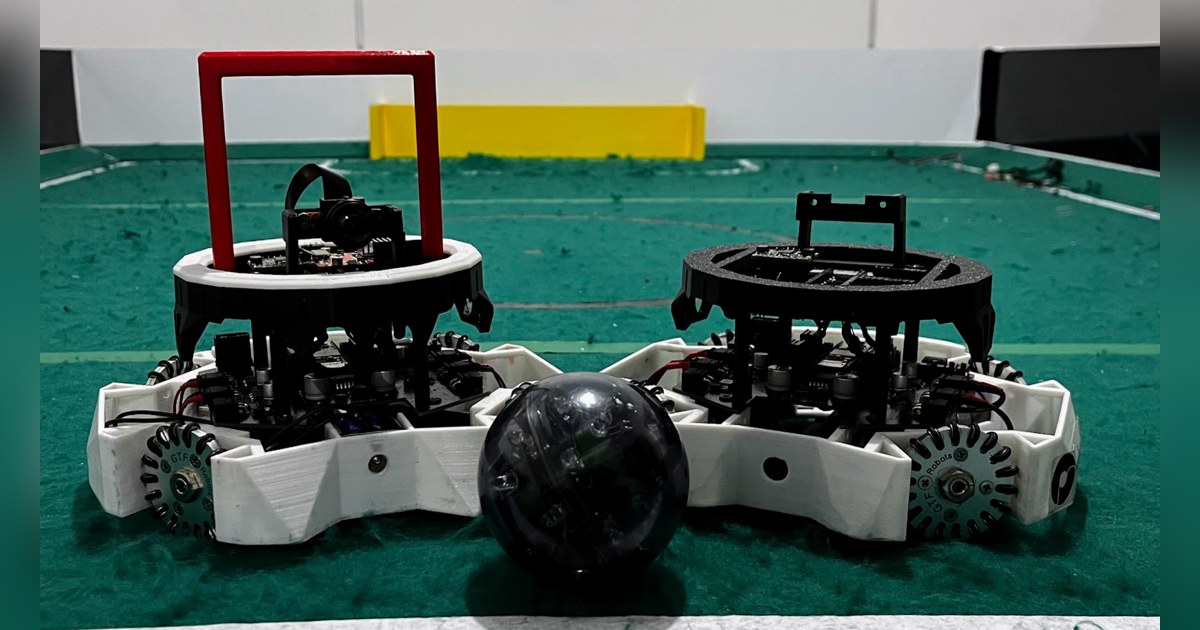
chaBots Phoenix: placas compartidas para atacar y defender en fútbol
chaBots Phoenix construyó sus robots de fútbol en 2025 con mecánicas adaptadas a ataque y defensa. Comparten placas y reparten la lectura de sensores entre Teensy.
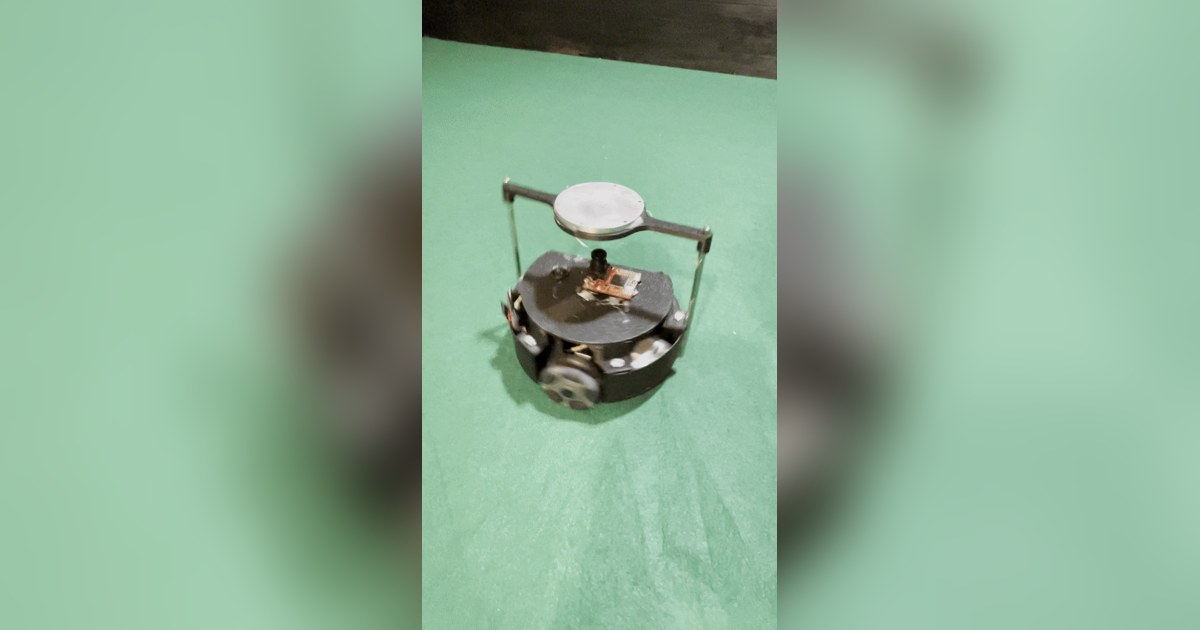
La Quiche Industrielle: un robot de fútbol y sus pruebas de esfuerzo
La Quiche Industrielle documenta sus robots de fútbol de 2025. Tres ruedas y un espejo propio permiten navegar, pero los fallos mecánicos cambiaron el proyecto.
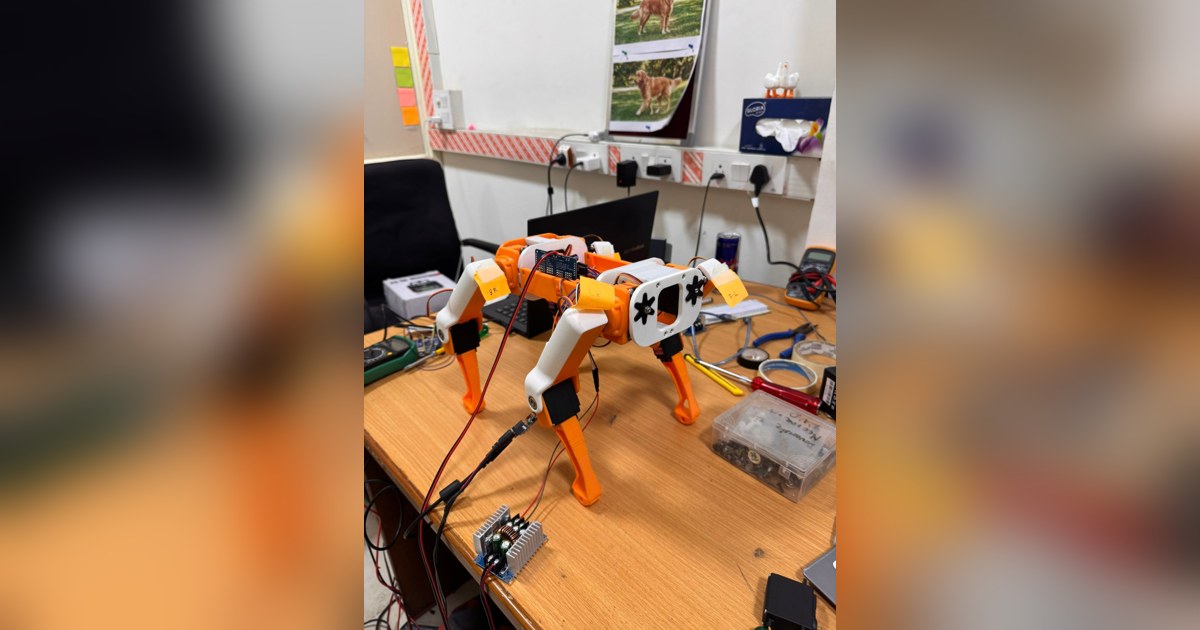
El perro robótico de Gourav Jain: primeros pasos con doce servos
Gourav Jain documenta en 2026 un cuadrúpedo propio de doce servos. El prototipo impreso ha iniciado pruebas de marcha y aún desarrolla estabilidad y sensores.
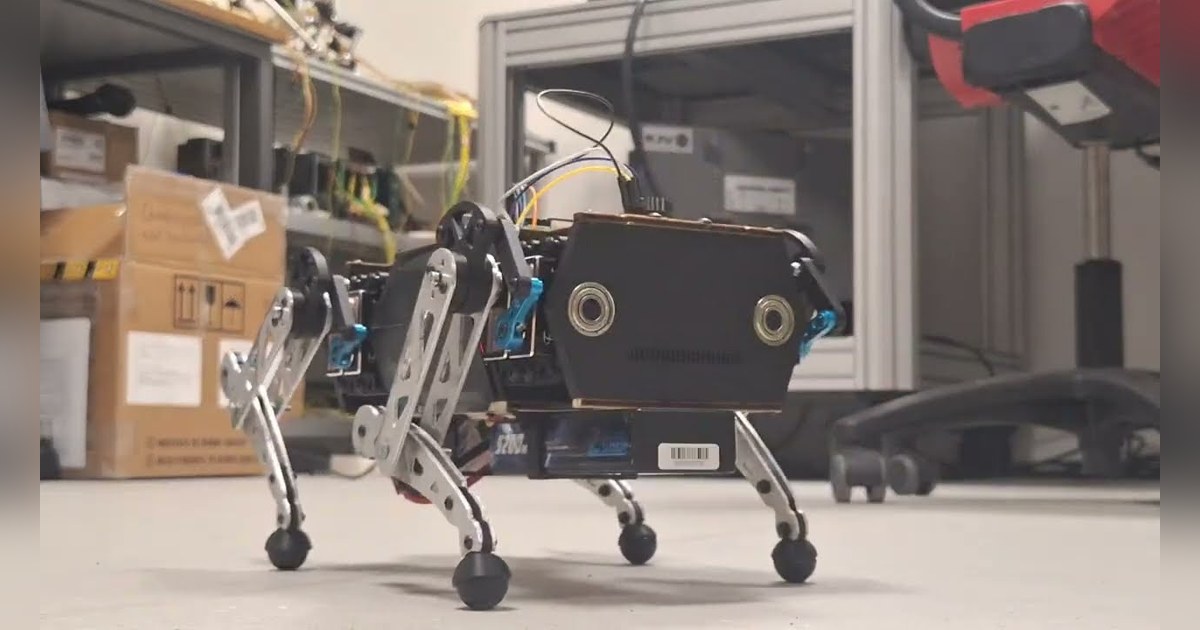
AUTinyDane: un cuadrúpedo con mando y trayectorias para cada pata
AUTinyDane es un cuadrúpedo educativo de Aarhus documentado en 2025–2026. Su Raspberry Pi coordina doce servos, un mando de PlayStation y trayectorias de patas.
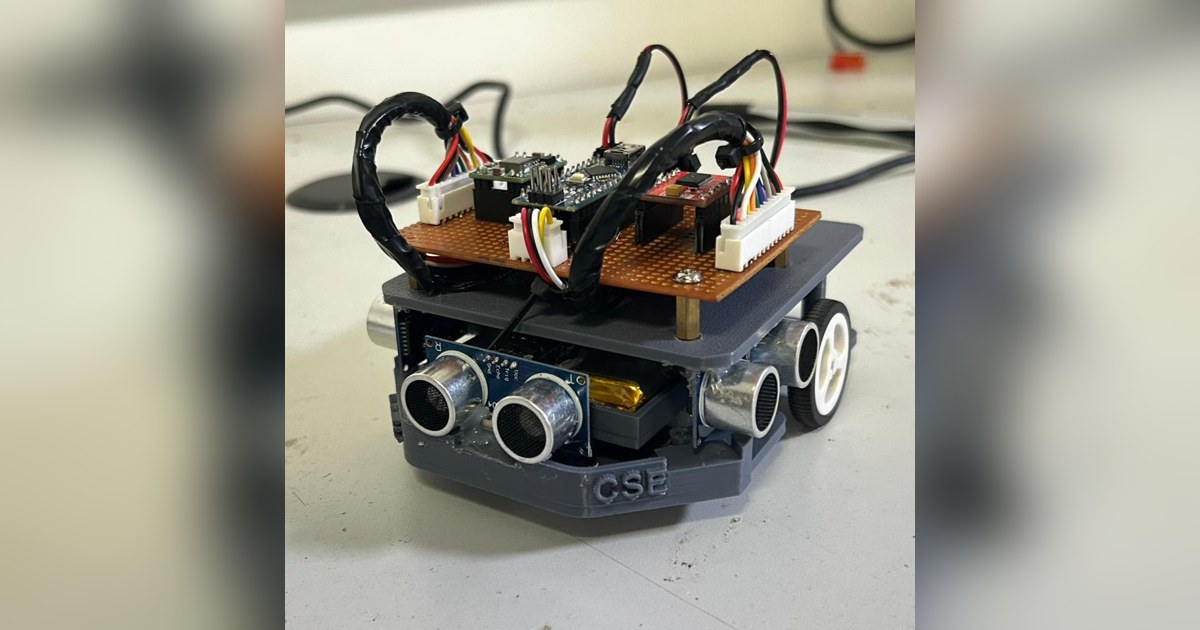
MicroMouse Ravinx: seguir la pared izquierda y ajustar cada giro
MicroMouse Ravinx es un robot educativo documentado en 2026 con cuerpo impreso, Arduino Nano y ultrasonidos. Su diseño combina seguimiento de pared y encoders.
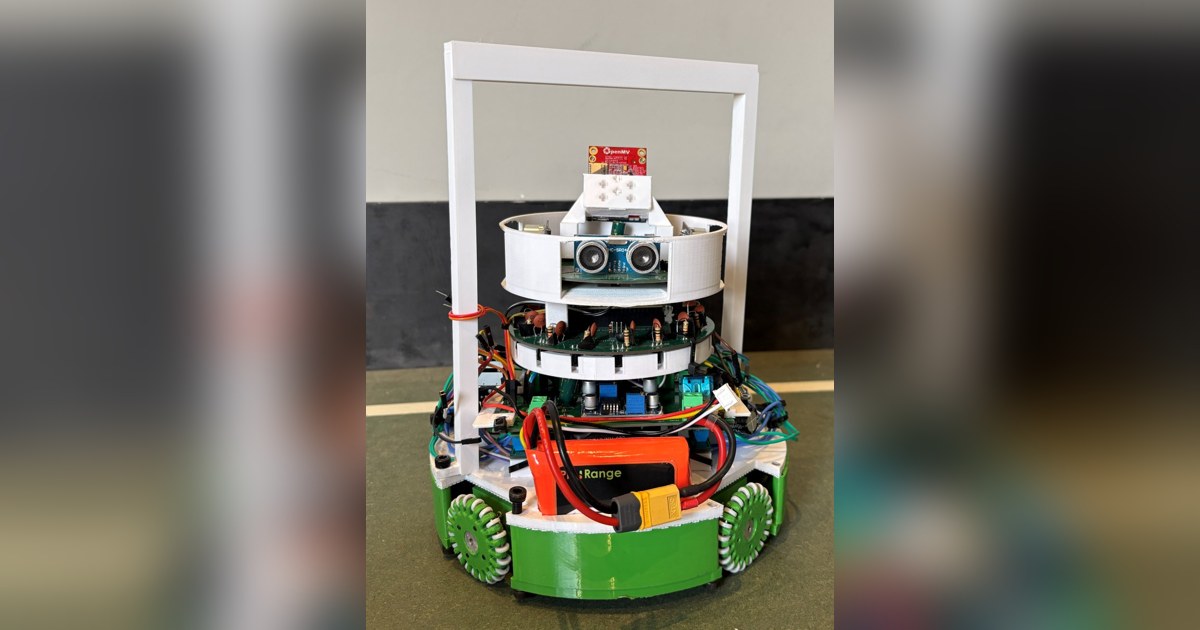
VVS Ballers 2026: el mismo robot de fútbol para atacar y defender
VVS Ballers comparte sus robots educativos de fútbol de 2026. Una base propia con sensores distribuidos cambia de función al cargar el programa de cada papel.
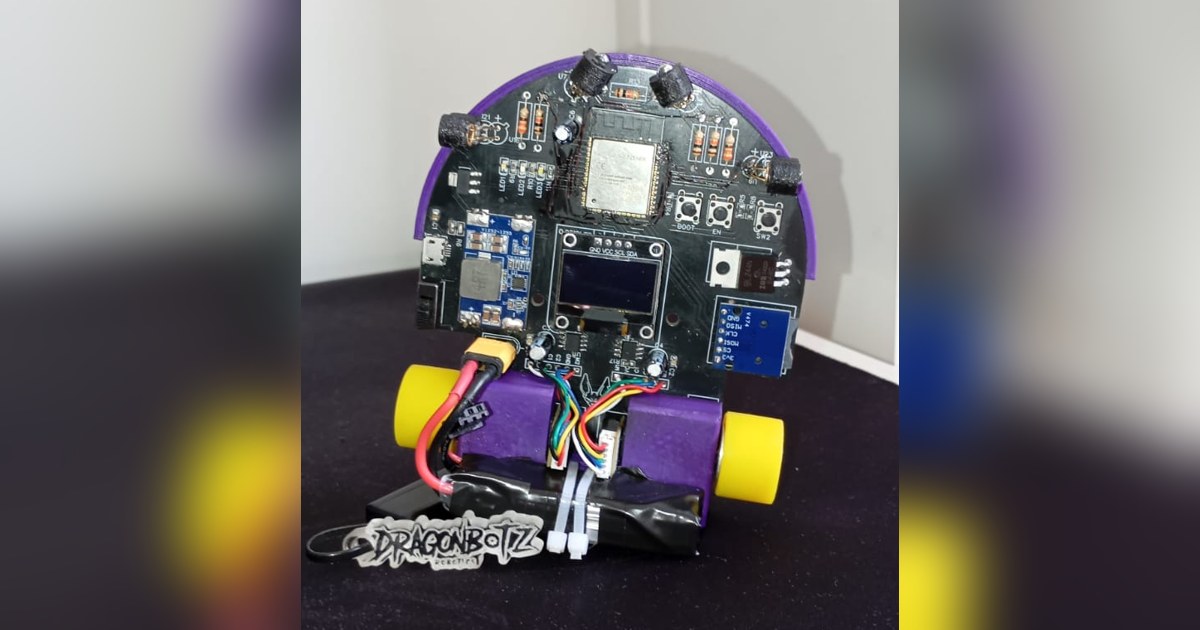
Bills Micromouse: del control de las ruedas al mapa simulado
Bills es un robot educativo documentado en 2026 con placa propia y ESP32-S3. Su proyecto separa la calibración de las ruedas de las pruebas del mapa simulado.
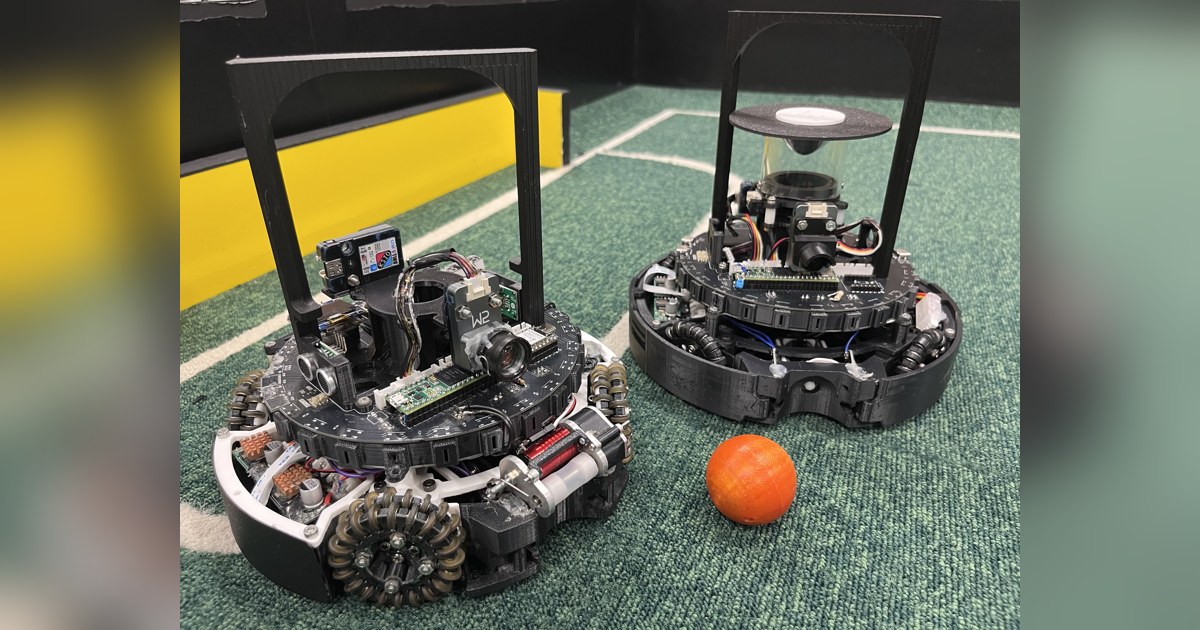
AIR Soccer 2026: un robot de fútbol que reparte sus sensores
AIR publica el diseño de su robot educativo de fútbol de 2026. El modelo usa varios microcontroladores para separar pelota, líneas, distancias y movimiento.
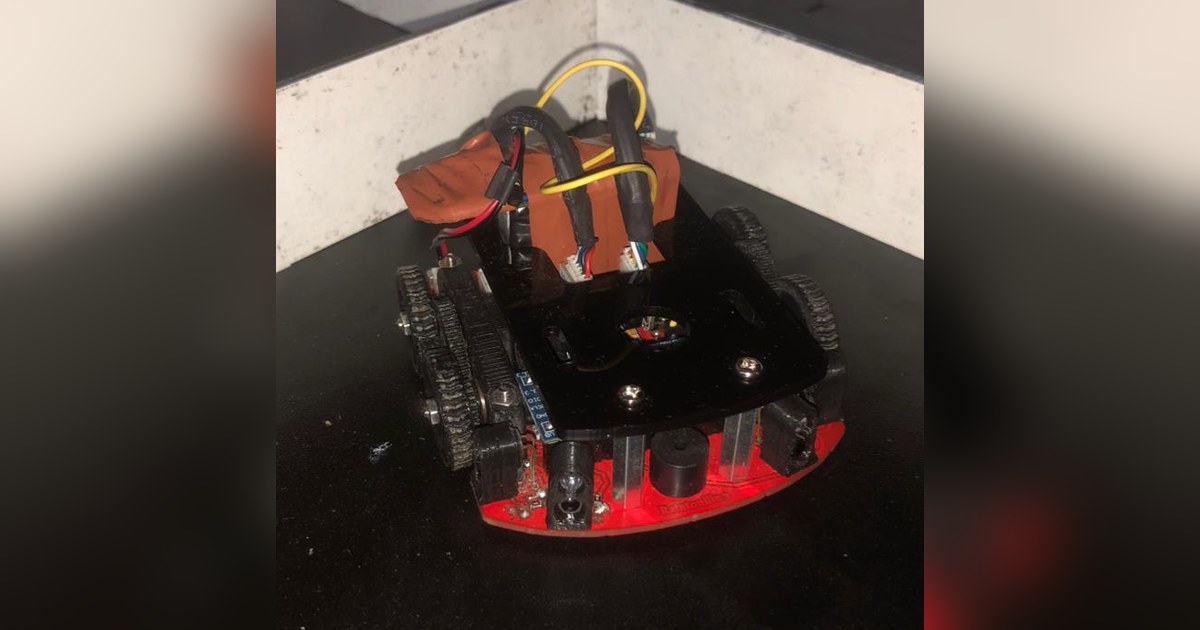
Remi 3: cuatro ruedas y dos motores para aprender un laberinto
Remi 3 es un robot educativo construido para una competición de 2025. Combina cuatro ruedas, dos motores, placa propia y firmware de exploración y búsqueda.
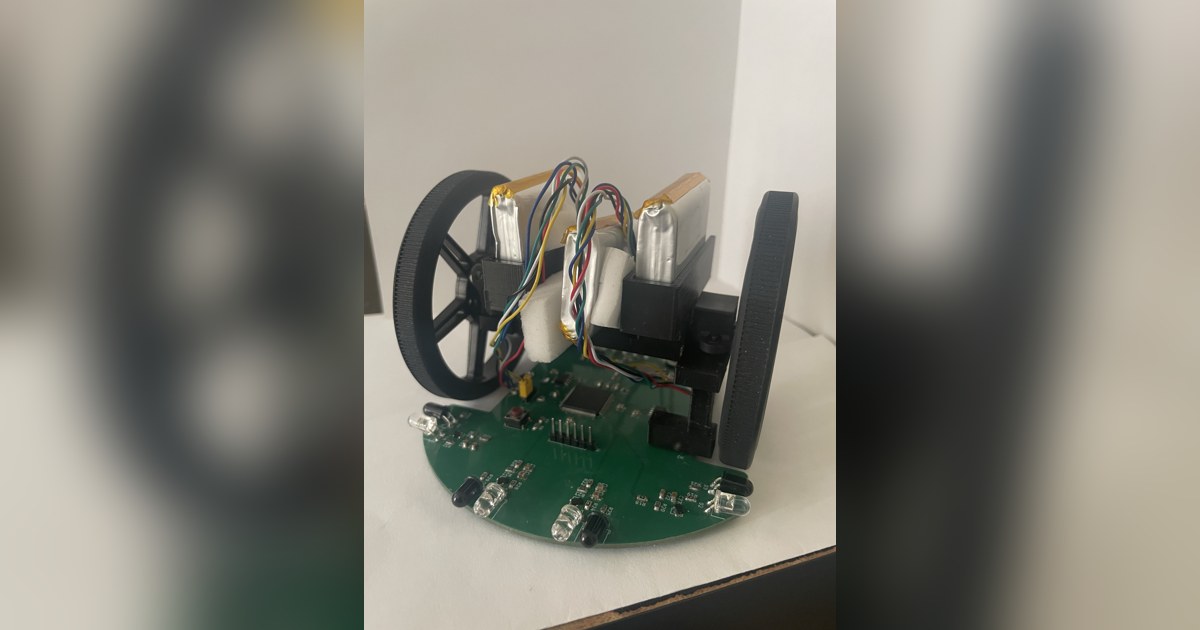
El Micromouse de Kevin Le: comprobar un giro fuera del programa
Kevin Le documenta en 2026 un micromouse con placa propia y procesador Toshiba. Sus pruebas separan el movimiento calculado del que se mide sobre el suelo.
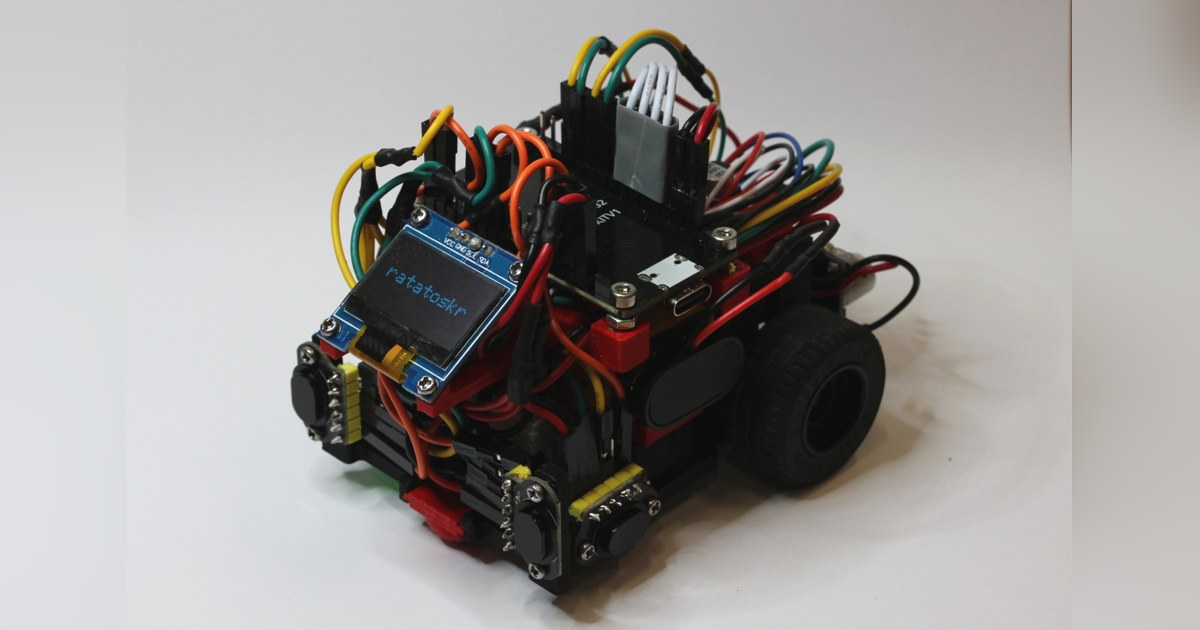
Ratatoskr: un robot de laberintos con engranajes y rutas diagonales
Ratatoskr es un robot educativo de 2025-2026 con cuerpo impreso, ESP32 y sensores ToF. Su diseño une ruedas LEGO, engranajes y planificación de rutas diagonales.
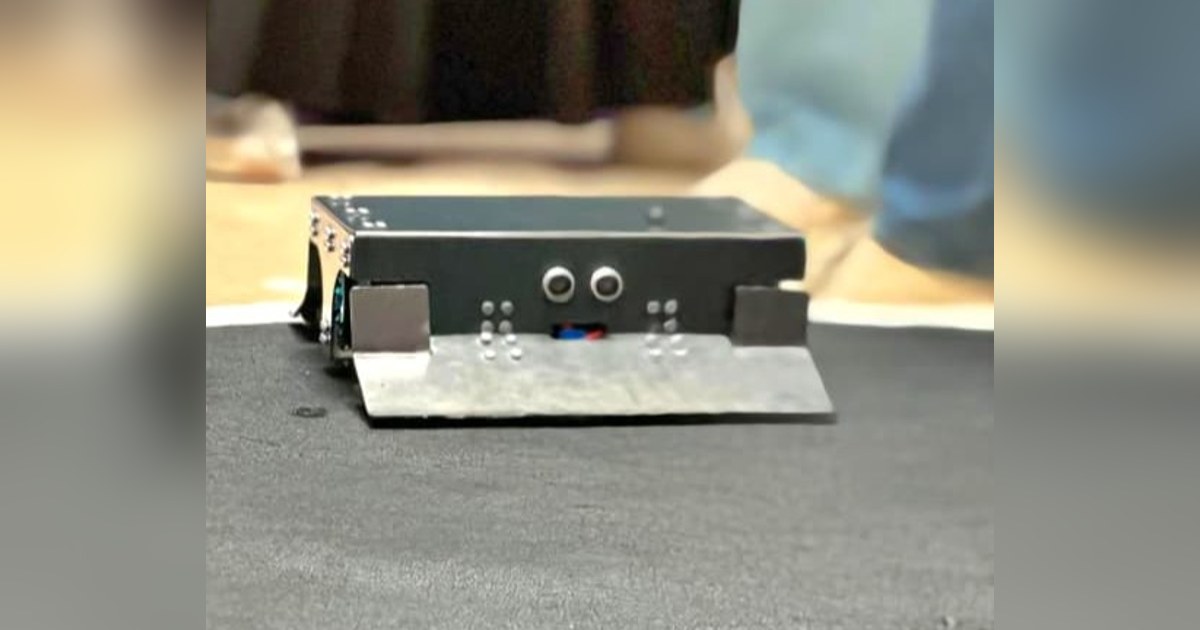
NOVA Sumo: un robot educativo que da prioridad al borde del ring
NOVA Sumo es un robot construido en 2026 con chasis propio y cuatro motores. Su programa muestra cómo prioriza el borde del ring antes de buscar al oponente.
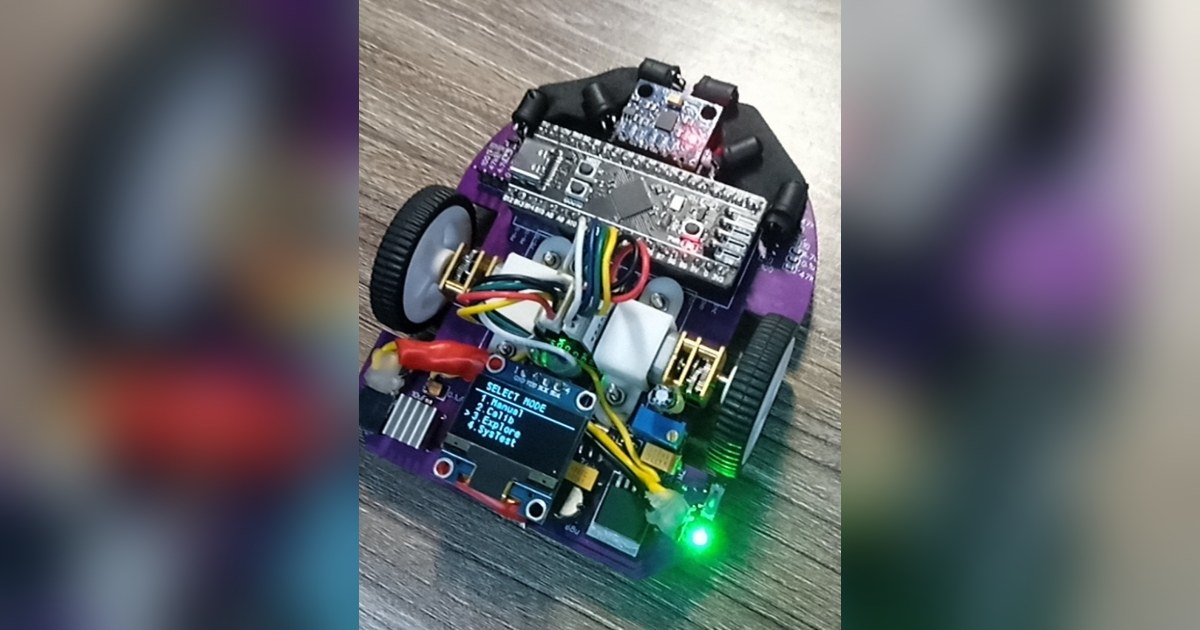
Nezumi Chan: un robot de laberintos con memoria y consola BLE
Nezumi Chan es un robot educativo documentado en 2026 con STM32, seis canales infrarrojos y memoria del mapa. Su consola BLE ayuda a observar cada recorrido.
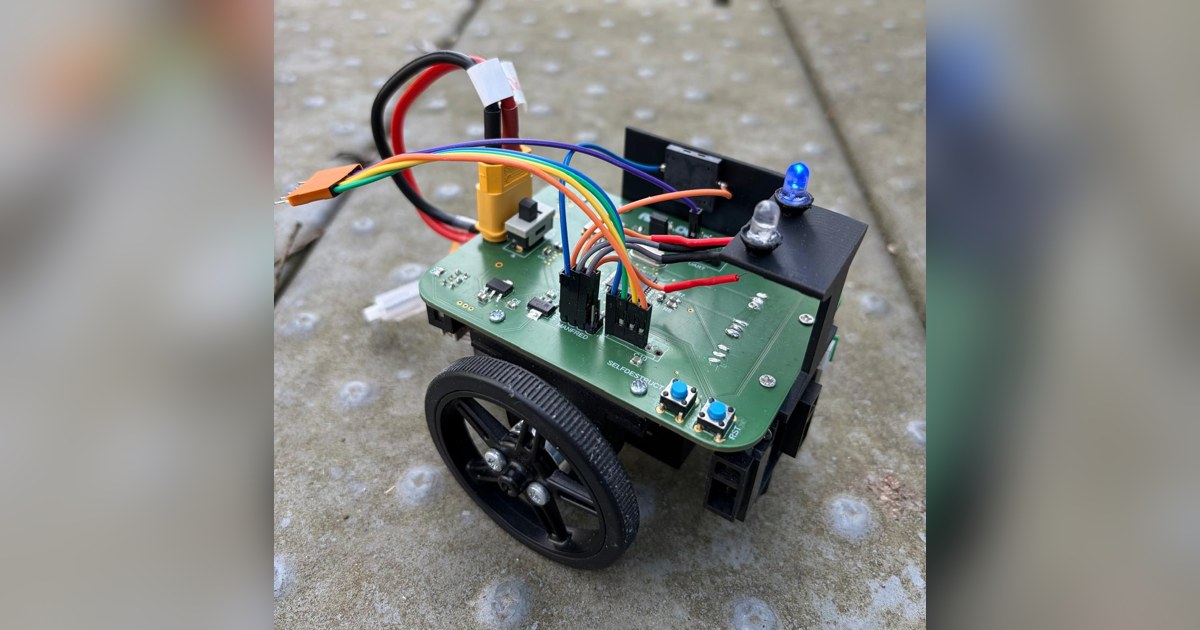
Airflow Don: un robot educativo que aprende un laberinto reducido
Airflow Don combina una placa propia, sensores infrarrojos y motores con encoders. Su proyecto de 2025-2026 explica el mapa, el control y sus límites reales.
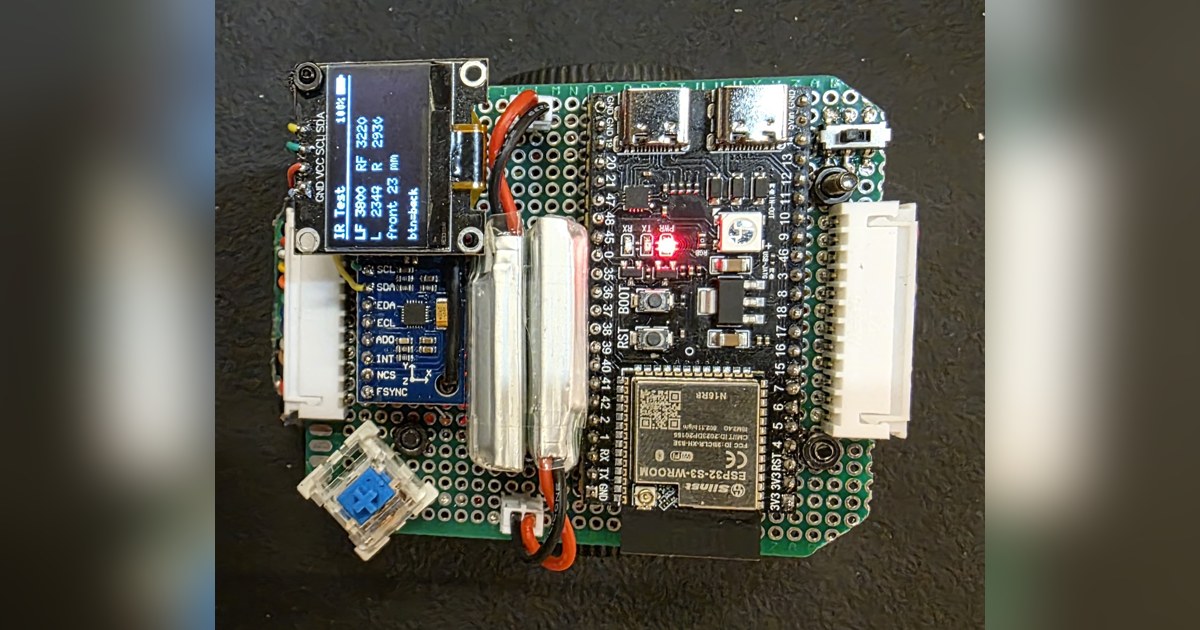
NeuroMouse26: el robot de laberintos que cambió su placa a tiempo
NeuroMouse26 es un robot educativo con ESP32-S3 construido en 2026. Sus autores documentan el cambio de placa, el control de las ruedas y el mapa del laberinto.
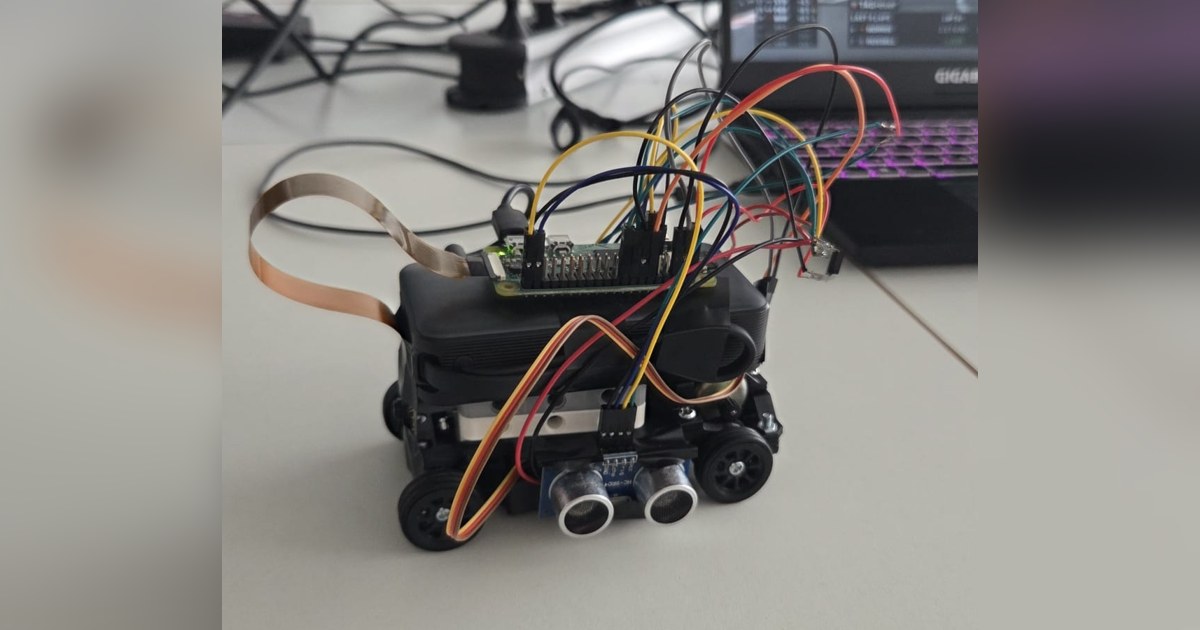
Inovatic 2026: un coche educativo que replantea su controlador
Inovatic documenta un coche educativo construido en 2026 y una revisión con SPIKE. Las fotos del prototipo y el código permiten separar las dos etapas.