AUTinyDane: un cuadrúpedo con mando y trayectorias para cada pata
AUTinyDane es un cuadrúpedo educativo de Aarhus documentado en 2025–2026. Su Raspberry Pi coordina doce servos, un mando de PlayStation y trayectorias de patas.
El mando de AUTinyDane pide una velocidad o una postura, pero no decide directamente el ángulo de cada servo. Entre ambos extremos hay un programa que calcula dónde deben estar las patas y transforma esas posiciones en órdenes para doce articulaciones. Este cuadrúpedo de Aarhus, documentado en 2025–2026, permite estudiar esa cadena completa.
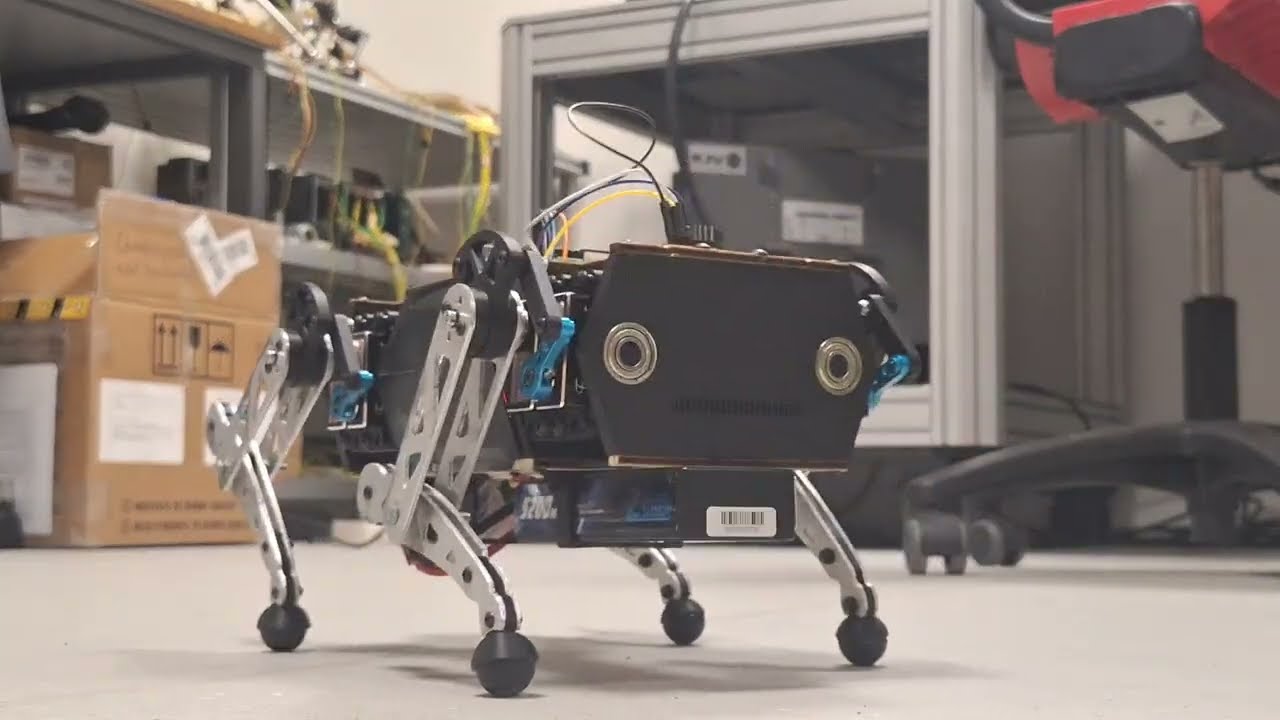
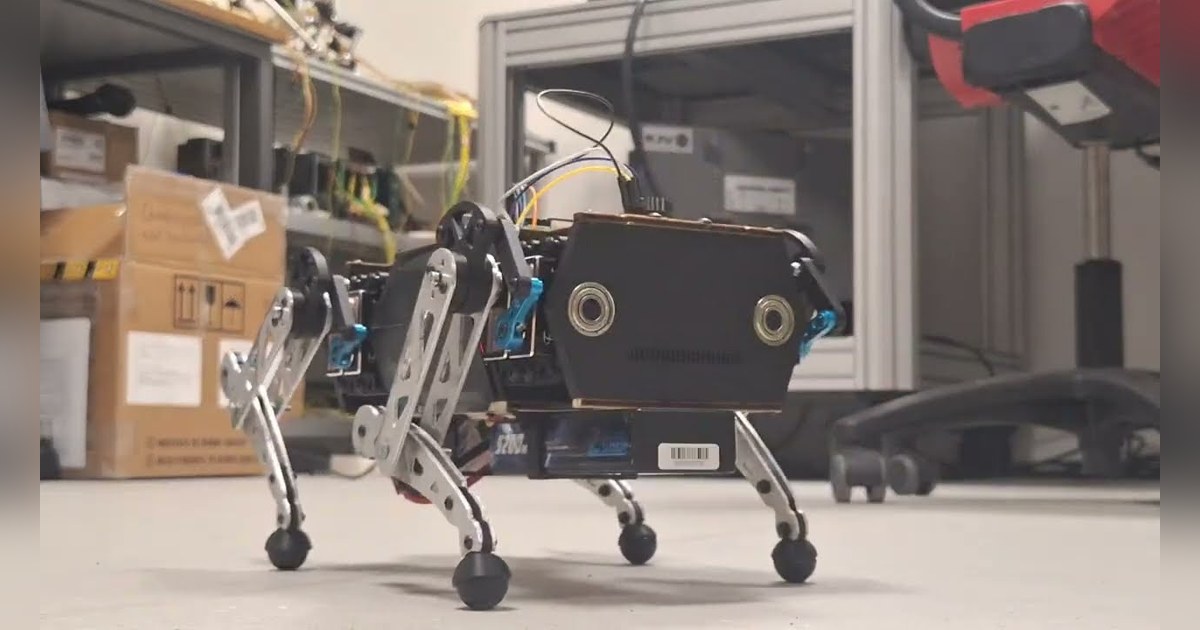
Su cuerpo combina piezas cortadas con componentes impresos. La demostración enlazada por el equipo muestra el robot construido caminando, mientras el repositorio comparte el control en Python, herramientas de calibración y un modelo mecánico. Es una plataforma educativa para trabajar sobre una marcha física y observar cómo cambia al modificar sus parámetros.
Un mando cambia el comportamiento del cuerpo
La Raspberry Pi recibe las órdenes de un DualShock 4. El botón X selecciona el trote; otros botones activan rotación, traslación o posición neutral. Los joysticks aportan referencias distintas según el modo: velocidad de avance, desplazamiento lateral, altura o inclinación del cuerpo.
Esa separación evita mezclar el gesto del usuario con la electrónica de cada articulación. Una orden de desplazamiento se guarda como estado del movimiento. Después, el planificador calcula las trayectorias y la cinemática inversa obtiene los ángulos necesarios para alcanzarlas.
El código organiza las patas en parejas para alternar apoyo y vuelo. Durante el apoyo, el pie cambia de posición respecto al cuerpo mientras permanece sobre el suelo. Durante el vuelo, una trayectoria lo eleva y lo coloca para el siguiente paso. El planificador publicado conserva ambas fases por separado.
Pedir más velocidad no produce un salto instantáneo
El programa limita cuánto pueden cambiar las referencias de velocidad entre dos ciclos. Si el mando pide una aceleración grande, aproxima progresivamente la velocidad utilizada a la orden recibida. Aplica un criterio semejante a la rotación.
Para un alumno, este detalle ofrece una prueba concreta: comparar una transición gradual con otra demasiado brusca. Aunque ambas acaben solicitando la misma velocidad, el cuerpo y los servos tienen que recorrer una transición distinta. La suavidad de la orden también forma parte de la marcha.
La generación de trayectorias permite seleccionar varios métodos para la fase de vuelo. La cinemática inversa utiliza esas posiciones y la geometría definida para cada pata. Cambiar una longitud mecánica exige revisar esa geometría; una pieza nueva no conserva automáticamente el resultado del programa anterior.
Cada pata tiene su propia calibración
La interfaz de hardware maneja cuatro placas PCA9685, una por pata. Para enviar una posición, convierte el ángulo en un pulso y aplica referencias neutrales, factores de conversión y signos propios de cada servo. Así contempla que los actuadores montados en lados opuestos necesiten sentidos distintos.
El MPU6050 aporta lecturas de inclinación y velocidad angular. El planificador incorpora correcciones mediante un módulo de equilibrio, pero la presencia de la IMU no permite atribuirle capacidades que aún no están demostradas. La adaptación al terreno figura expresamente como trabajo pendiente.
AUTinyDane resulta útil para estudiar un cuadrúpedo teleoperado: desde el gesto sobre el mando hasta el movimiento del pie. Su documentación incluye ensayos manuales y herramientas para ajustar el montaje, sin presentar una navegación autónoma por la casa ni una marcha válida sobre cualquier superficie.
Fuentes
- AUTinyDane: construcción, demostración y organización [en]
- AUTinyDane: interfaz de servos y lectura de la IMU [en]
- AUTinyDane: modos y órdenes del mando [en]
- AUTinyDane: generación y ejecución del trote [en]
Imagen: Fotograma de la demostración del equipo AUTinyDane del cuadrúpedo completo, con patas articuladas, cuerpo negro y electrónica superior. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.