Nezumi Chan: un robot de laberintos con memoria y consola BLE
Nezumi Chan es un robot educativo documentado en 2026 con STM32, seis canales infrarrojos y memoria del mapa. Su consola BLE ayuda a observar cada recorrido.
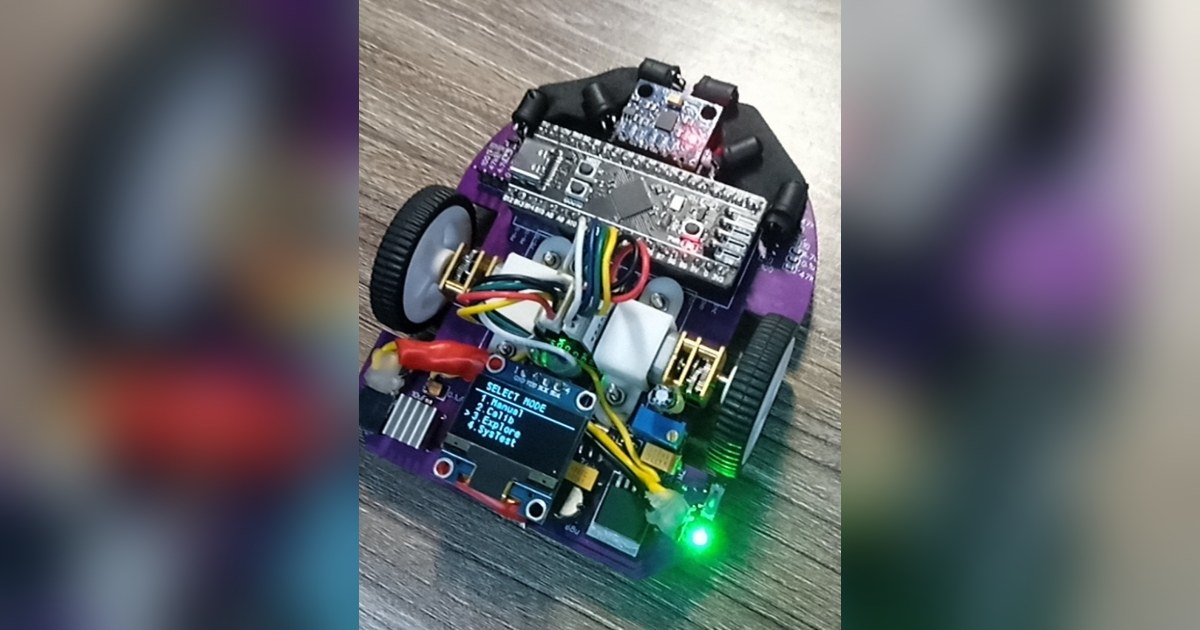
Nezumi Chan muestra su mapa mientras aprende a recorrerlo. Este micromouse de Hoang Anh, documentado en 2026, combina una placa propia con STM32F411CE, sensores infrarrojos y una consola Bluetooth. La fotografía del prototipo permite distinguir el robot construido de las vistas de diseño que acompañan al repositorio.
El proyecto está configurado para un laberinto de práctica de cinco por cinco celdas. Su objetivo se encuentra en la coordenada (4,4). Ese dato evita una confusión posible: varias funciones conservan la palabra inglesa center, pero en este programa designan la meta seleccionada, que no corresponde al centro clásico de una cuadrícula mayor.
Lo que aprende puede sobrevivir a un reinicio
El robot mantiene información sobre paredes, visitas y orientación. Durante la exploración actualiza ese estado con las lecturas disponibles, calcula el siguiente movimiento y ejecuta un avance o un giro. Flood-fill sirve para explorar; A* interviene en la búsqueda de una ruta sobre el conocimiento adquirido.
Además del estado de una carrera, existe una representación persistente. El firmware guarda el mapa y las calibraciones en la memoria flash interna. Al arrancar puede recuperar paredes conocidas, ajustes infrarrojos y correcciones del giroscopio. Volver a encender el robot no exige necesariamente empezar desde una información vacía.
La documentación de arquitectura separa esas responsabilidades. El modelo del laberinto conserva celdas y orientación; el controlador de movimiento administra distancias, ángulos y perfiles de velocidad. Esa división ayuda a identificar si un problema nace al decidir la ruta o al intentar ejecutar el desplazamiento.
Seis canales infrarrojos y una referencia de giro
Los sensores no se reducen a una lectura frontal. Nezumi Chan utiliza seis canales infrarrojos y una secuencia de calibración para interpretar paredes. Encoders y MPU6050 añaden información del movimiento de las ruedas y del giro del cuerpo.
El sistema combina esos datos con errores de centrado y referencias de alineación. Un paso de calibración tiene por tanto un efecto posterior sobre el mapa: si el robot interpreta mal la presencia de una pared o termina un giro fuera de lugar, las siguientes lecturas pueden acabar asociadas a una celda equivocada.
El firmware distingue también el control utilizado al explorar del empleado al repetir una ruta con A*. La arquitectura describe perfiles con órdenes PWM para la exploración y regulación de velocidad en la repetición. No basta con activar el algoritmo de búsqueda para suponer que ambas modalidades se comportan igual sobre el suelo.
Ver el recorrido desde una consola
La pantalla OLED ofrece un menú manejado con un pulsador: una pulsación corta cambia la selección y una larga ejecuta el modo elegido. Entre las opciones están la calibración y pruebas de movimientos o sensores. Eso permite aislar una parte del robot antes de recorrer el laberinto completo.
El enlace JDY-33 transporta registros y actualizaciones de celdas por BLE. Una consola web dibuja el estado recibido y facilita seguir qué pared acaba de incorporar el programa. Ese dibujo refleja la estimación interna; no sustituye una observación del cuerpo ni confirma por sí mismo que esté exactamente donde indica el mapa.
Nezumi Chan resulta interesante como plataforma de experimentación porque reúne construcción, navegación y herramientas para observar fallos. La configuración de cinco por cinco, la memoria conservada y las pruebas separadas concretan qué se puede estudiar. Ampliar el laberinto exige revisar el modelo y la transmisión de datos, además de comprobar que el movimiento sigue siendo suficientemente repetible.
Fuentes
- Hoang Anh: Nezumi Chan, placa y prototipo [en]
- Hoang Anh: arquitectura, memoria y estados del firmware [vi]
- Hoang Anh: lectura de los canales infrarrojos [en]
Imagen: Fotografía de Hoang Anh del prototipo Nezumi Chan desde arriba, con ruedas, placa morada, sensores infrarrojos y pantalla OLED. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.