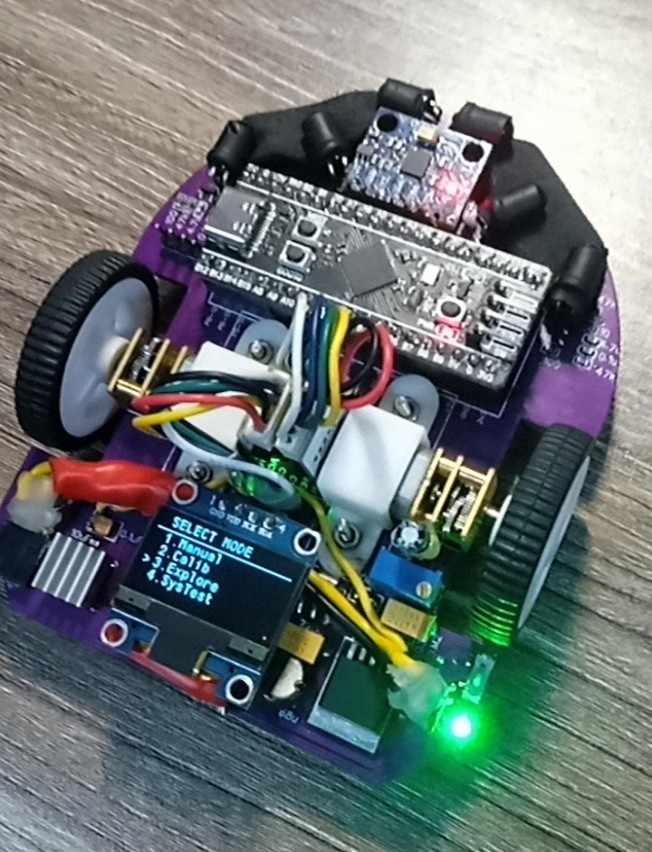
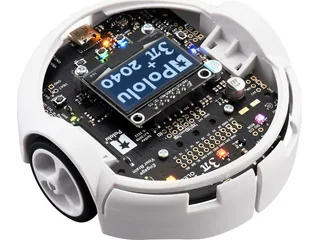
Fotografía de Hoang Anh del prototipo Nezumi Chan desde arriba, con ruedas, placa morada, sensores infrarrojos y pantalla OLED.

Hoang Anh

Nezumi Chan

Nezumi Chan es un robot educativo documentado en 2026 con STM32, seis canales infrarrojos y memoria del mapa. Su consola BLE ayuda a observar cada recorrido.

Ficha actualizada el .

Prototipo, firmware y consola

Información y disponibilidad

Prototipo físico documentado en un proyecto de 2026. El autor publica la fotografía del montaje, diseño de placa, firmware y una consola web de depuración.

Para qué sirve

Estudiar un robot compacto que calibra sensores, explora un laberinto y guarda su mapa entre recorridos.

Qué tener en cuenta

  • La configuración publicada utiliza una meta de práctica; algunos nombres del código conservan la palabra center por razones históricas.
  • El mapa dibujado por la consola representa el estado estimado por el programa, no una medición externa de la posición.
  • La exploración y la repetición A* emplean estrategias de control distintas y requieren ajuste sobre el cuerpo construido.

Datos documentados

Control
STM32F411CE con firmware C y CMSIS Fuente ↗
Percepción
Seis canales infrarrojos, encoders y MPU6050 Fuente ↗
Interfaz
OLED SSD1306, pulsador y enlace JDY-33 BLE Fuente ↗
Entorno configurado
Laberinto de práctica de 5 × 5 con meta en (4,4) Fuente ↗
Persistencia
Mapa y calibraciones guardados en la memoria flash Fuente ↗

Quién está detrás

Hoang Anh

Hoang Anh documenta el diseño y la construcción de Nezumi Chan.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Nezumi Chan