NeuroMouse26: el robot de laberintos que cambió su placa a tiempo
NeuroMouse26 es un robot educativo con ESP32-S3 construido en 2026. Sus autores documentan el cambio de placa, el control de las ruedas y el mapa del laberinto.
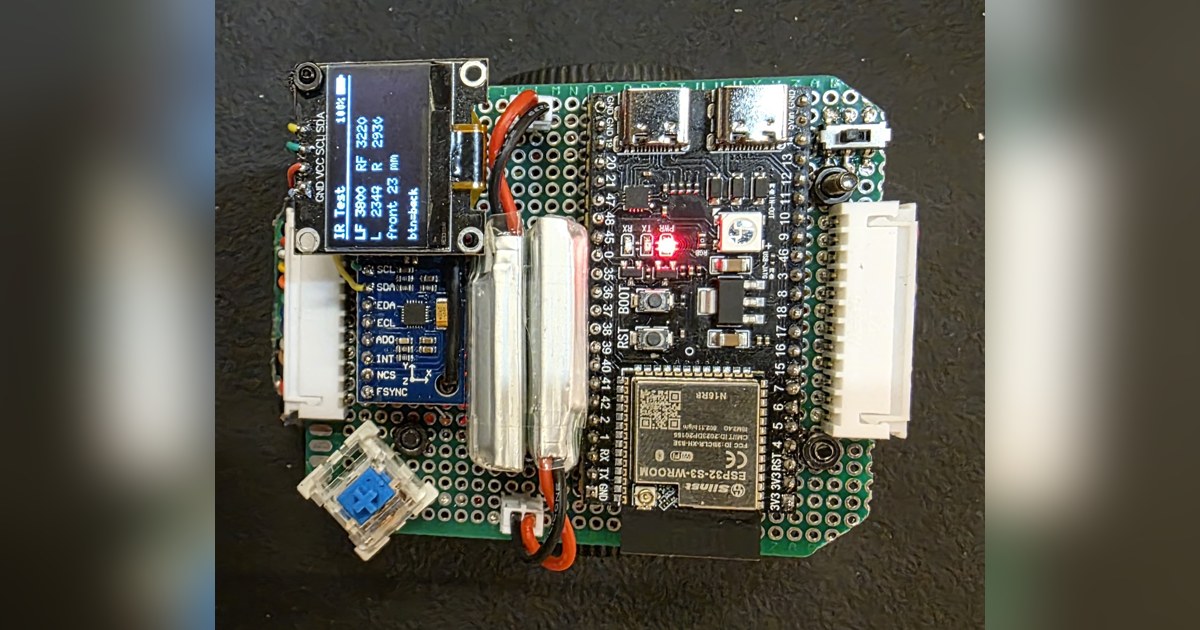
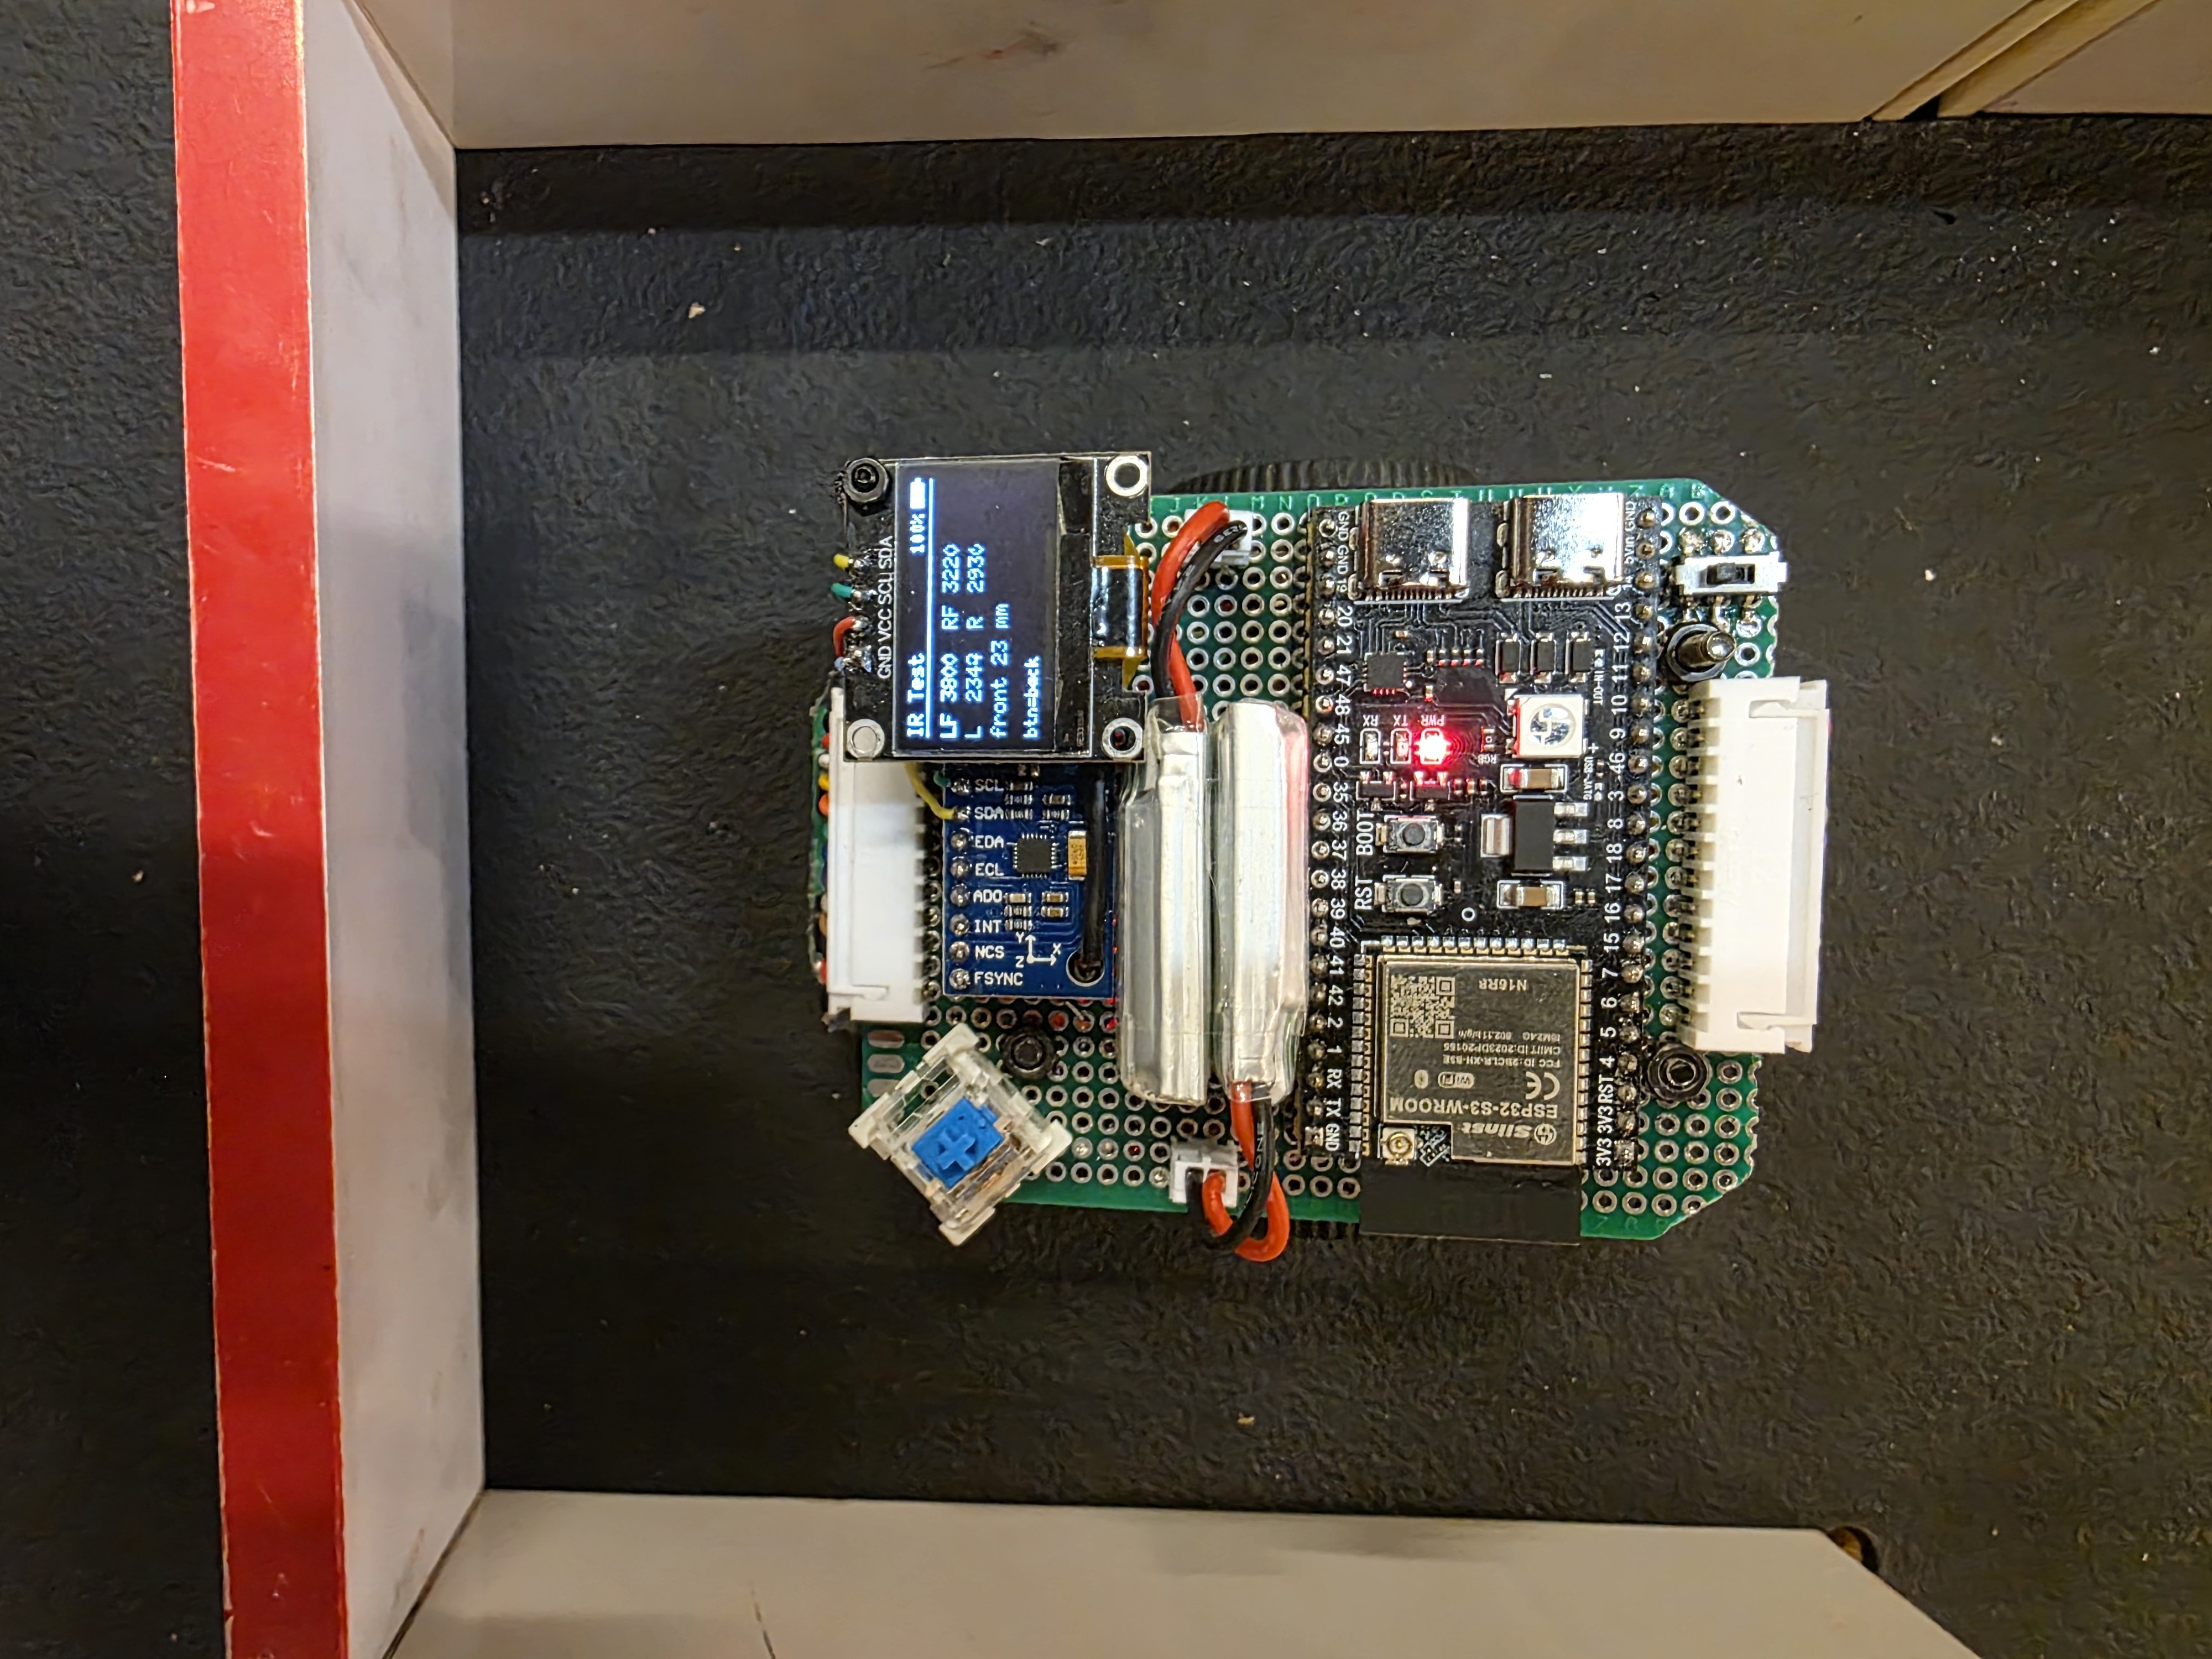
NeuroMouse26 llegó a su versión fotografiada después de abandonar una placa que parecía más acabada. Enkhbold Ganbold y Yu Hong Chen habían diseñado un primer robot con una PCB propia, pero corregir un componente o desplazar un sensor exigía rehacerla. Para sus ensayos de 2026 terminaron usando una base de prototipos con conexiones soldadas y cables accesibles.
Ese cambio permite entender el proyecto mejor que su clasificación, que los autores sitúan en el tercer puesto del All America Micromouse Contest de 2026. La publicación muestra un robot físico, recorridos y código. También explica por qué una construcción fácil de modificar puede ser más útil durante el desarrollo que una electrónica compacta difícil de reparar.
Cambiar un sensor sin fabricar otra placa
El controlador es un ESP32-S3. Dos motores N20, un DRV8833 y encoders forman la tracción diferencial: el robot gira haciendo que sus ruedas recorran distancias distintas. Cuatro canales infrarrojos observan las paredes y un MPU-6500 aporta información de giro.
La disposición deja la pantalla OLED visible sobre el cuerpo. En ella se consultan el mapa, lecturas y parámetros sin conectar un ordenador. El pulsador azul sirve para elegir modos. Son elementos sencillos, pero reducen el trabajo necesario entre dos pruebas cuando el robot está dentro del laberinto.
El equipo atribuye a la base de prototipos la posibilidad de mover y volver a probar un sensor en minutos. La comparación se refiere a sus dos construcciones concretas. No convierte todas las placas a medida en una mala opción: muestra que el tiempo de reparación también condiciona el diseño de un robot educativo.
Explorar y correr requieren decisiones distintas
NeuroMouse26 utiliza flood-fill para calcular hacia qué celda avanzar. Los sensores añaden paredes al mapa y la posición estimada permite relacionar cada lectura con una casilla. Después, el firmware transforma esa decisión en una secuencia de giro, alineación y avance.
El planificador publicado distingue una exploración por celdas de un recorrido rápido. Al explorar, frena entre movimientos para recuperar una referencia con las paredes. En la repetición puede unir varias celdas de un pasillo en un solo tramo, acelerando y frenando para el conjunto en lugar de hacerlo a cada paso.
Hay otra decisión menos vistosa: antes de correr sobre el mapa guardado, el programa cierra las celdas que nunca se visitaron. Así evita tratar una zona desconocida como si estuviera libre. Si la exploración quedó incompleta, el planificador puede rechazar la ruta en vez de introducir al robot en un pasillo que no ha medido.
El banco pequeño ocultaba parte del problema
Los autores practicaron inicialmente en una cuadrícula de seis por tres celdas. La competición empleaba un laberinto de dieciséis por dieciséis. Un pequeño error lateral, tolerable en el primer montaje, podía acumularse durante muchos más avances en el segundo.
Por eso el mapa y el control de las ruedas necesitan funcionar juntos. Saber cuál es la siguiente casilla no garantiza que el cuerpo llegue a su centro. El firmware incorpora referencias infrarrojas, estimación de giro y objetivos de encoder; sus constantes siguen ligadas a la geometría del robot construido.
La documentación conserva además ensayos iniciales de un solo motor con otro ritmo de control. Conviene distinguirlos de la versión integrada, cuyo programa y planificador están publicados aparte. NeuroMouse26 ofrece precisamente esa secuencia de aprendizaje: primero comprobar una rueda, después coordinar el cuerpo y finalmente conservar un mapa suficientemente fiable para recorrerlo con mayor continuidad.
Fuentes
- Ganbold y Chen: NeuroMouse26, montaje y demostraciones [en]
- NeuroMouse26: planificación, celdas exploradas y tramos rectos [en]
- NeuroMouse26: primeras pruebas del control de un motor [en]
Imagen: Recorte de una fotografía de Ganbold y Chen de NeuroMouse26 desde arriba, con placa de prototipos, pantalla, batería y pulsador azul. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.