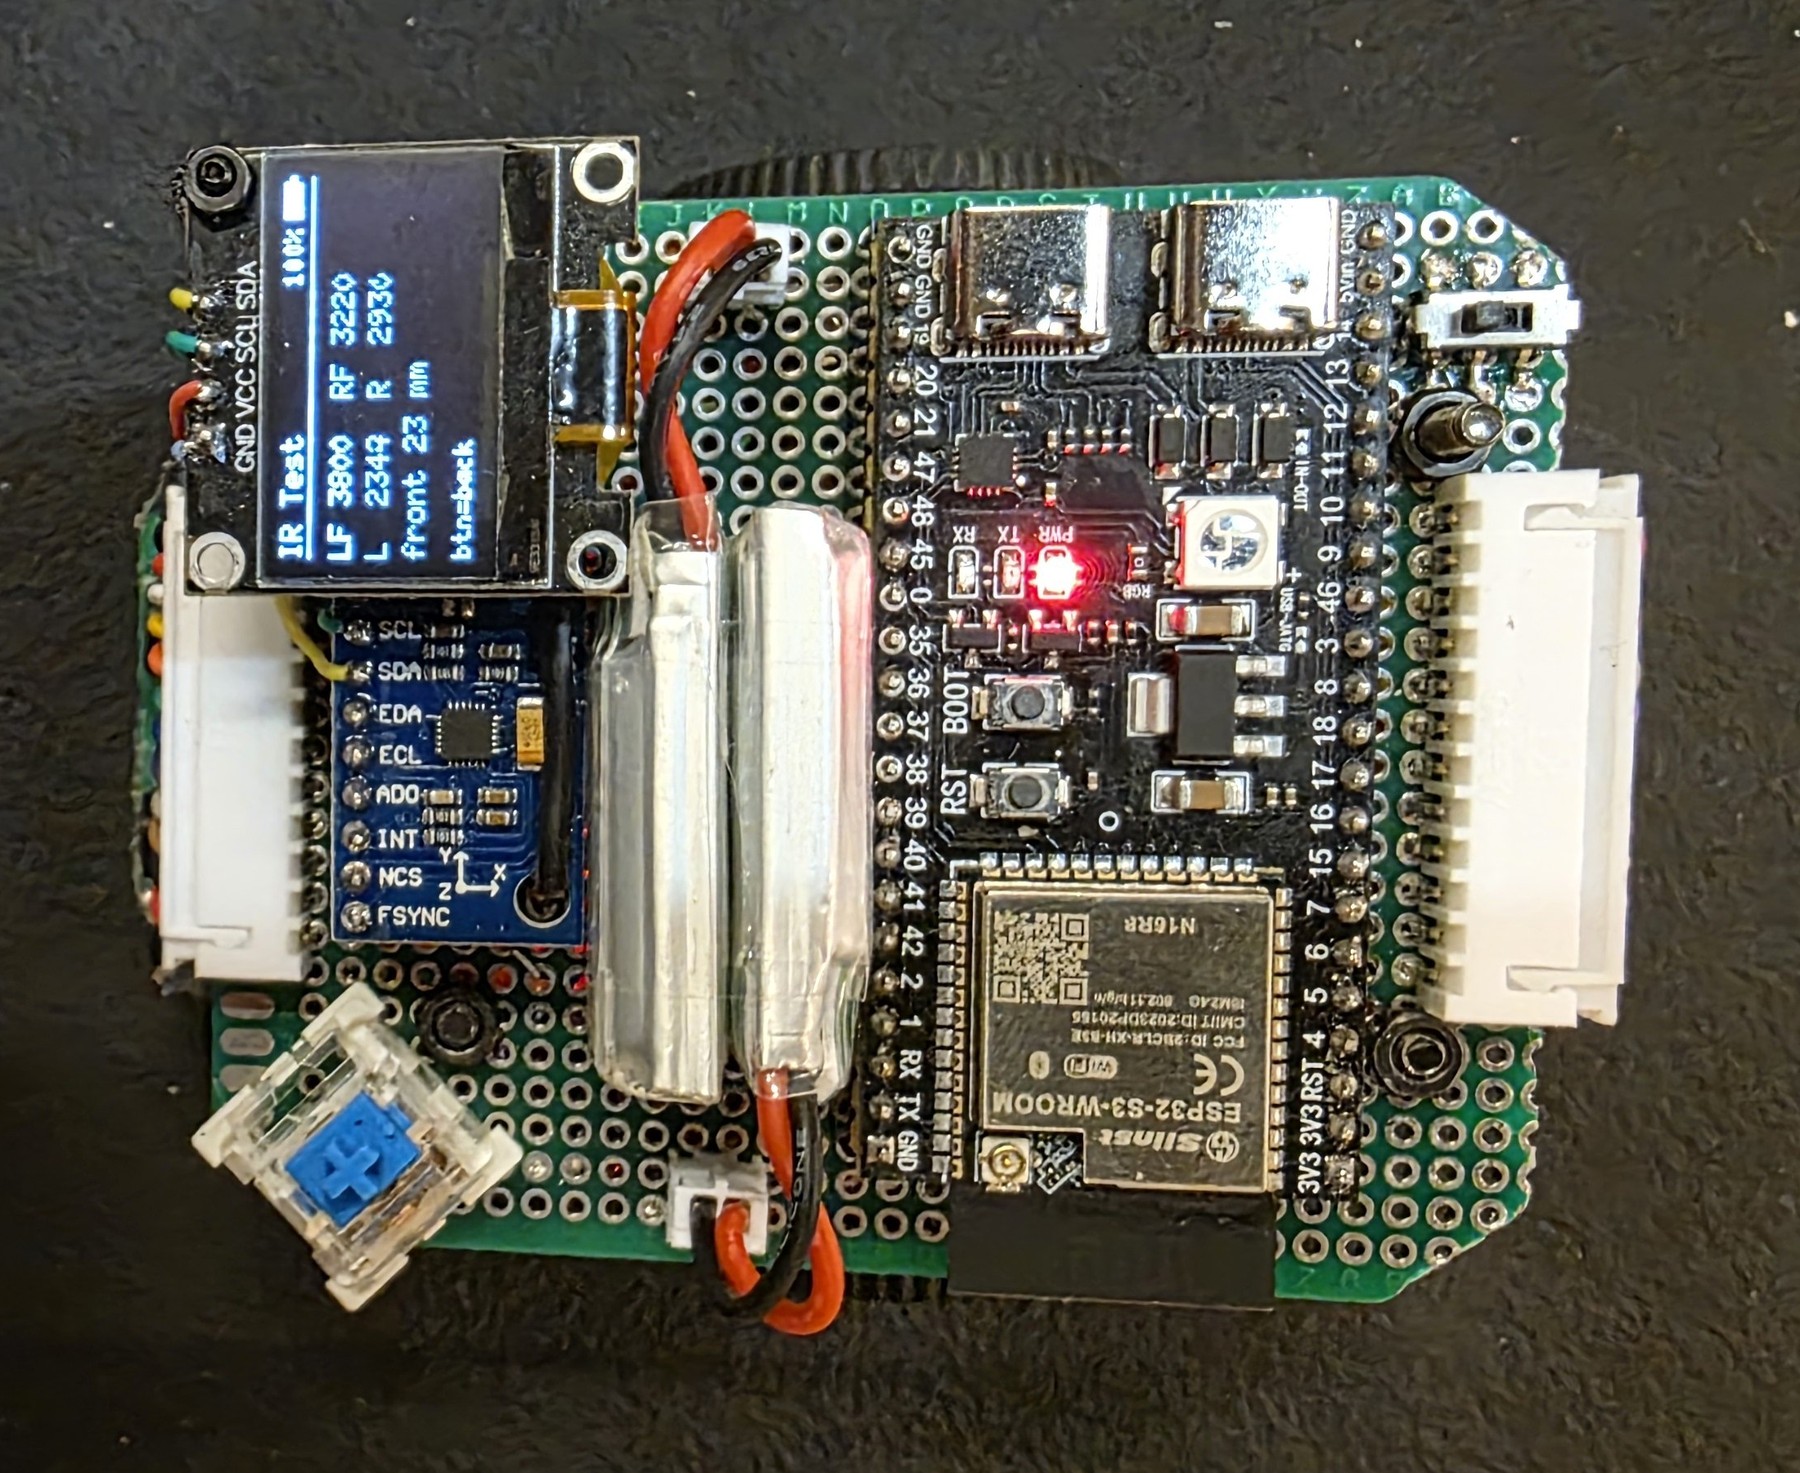
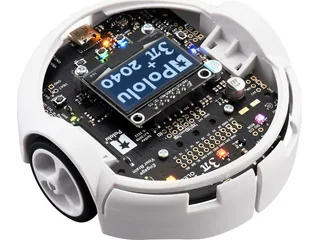
Recorte de una fotografía de Ganbold y Chen de NeuroMouse26 desde arriba, con placa de prototipos, pantalla, batería y pulsador azul.

Enkhbold Ganbold y Yu Hong Chen

NeuroMouse26

NeuroMouse26 es un robot educativo con ESP32-S3 construido en 2026. Sus autores documentan el cambio de placa, el control de las ruedas y el mapa del laberinto.

Ficha actualizada el .

Proyecto y firmware abiertos

Información y disponibilidad

Robot educativo construido y documentado en 2026. Sus autores publican fotografías, firmware, ensayos y una demostración de competición; es un proyecto de construcción.

Para qué sirve

Estudiar exploración de laberintos, control de movimiento y construcción iterativa con ESP32-S3.

Qué tener en cuenta

  • La documentación conserva pruebas de una etapa anterior con un solo motor; no describen por sí solas el robot final.
  • Las constantes de movimiento corresponden a sus ruedas, sensores y laberinto; necesitan nueva calibración si cambia el montaje.
  • La clasificación en competición se presenta como un resultado comunicado por sus autores.

Datos documentados

Control
ESP32-S3 con firmware C++ y PlatformIO Fuente ↗
Percepción
Cuatro canales infrarrojos y giroscopio MPU-6500 Fuente ↗
Tracción
Dos motores N20 con encoders y controlador DRV8833 Fuente ↗
Interfaz
Pantalla OLED SSD1306 y pulsador físico Fuente ↗
Navegación
Exploración flood-fill y recorridos rápidos sobre el mapa conocido Fuente ↗

Quién está detrás

Enkhbold Ganbold y Yu Hong Chen

Enkhbold Ganbold y Yu Hong Chen documenta el diseño y la construcción de NeuroMouse26.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de NeuroMouse26