Remi 3: cuatro ruedas y dos motores para aprender un laberinto
Remi 3 es un robot educativo construido para una competición de 2025. Combina cuatro ruedas, dos motores, placa propia y firmware de exploración y búsqueda.
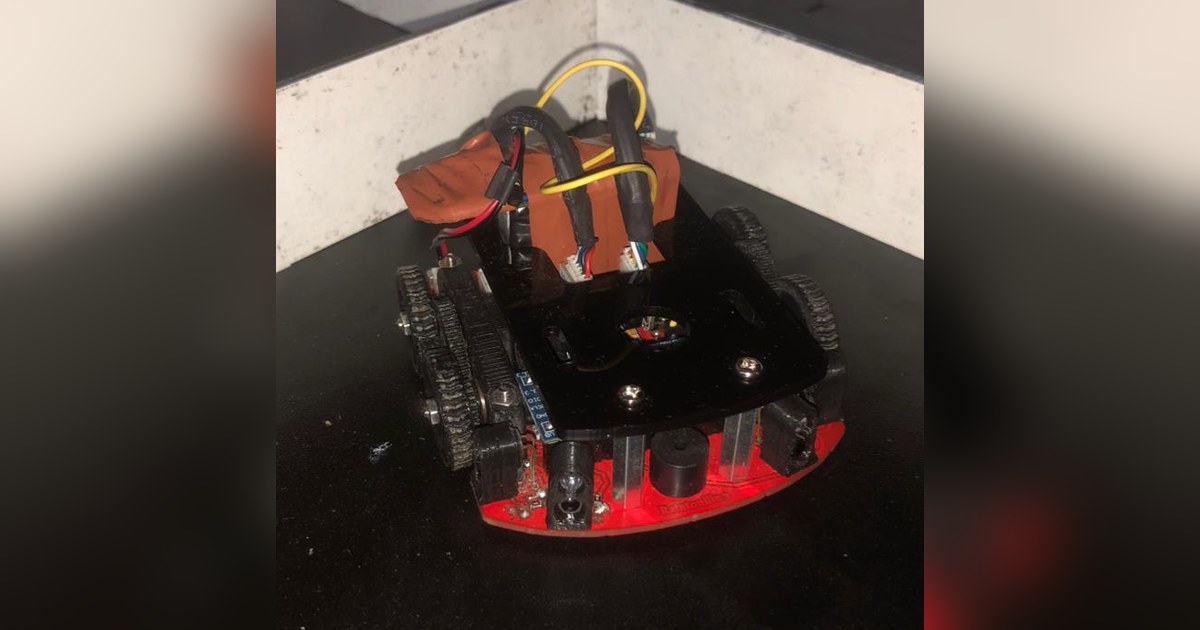
Remi 3 tiene cuatro ruedas, pero solo dos motores de tracción. Cada motor mueve las ruedas de un lado mediante engranajes, de modo que el cuerpo conserva el control diferencial necesario para girar en un laberinto. El equipo Ratatouille 3 construyó esta plataforma para Victories 4, una competición micromouse celebrada en septiembre de 2025.
La documentación publicada en 2026 reúne fotografía del robot, diseños mecánicos, placa y firmware. Sus autores comunican un segundo puesto en el encuentro organizado por la rama IEEE de Mansura. El resultado pertenece a ese evento; para estudiar el robot, el material más útil es cómo conectaron transmisión, lectura de paredes y planificación.
Cuatro apoyos con control por lados
La transmisión utiliza motores N20 con encoders y engranajes rectos. Con un motor para cada lado, el programa puede ordenar distancias diferentes a las dos mitades del cuerpo. No necesita orientar un eje delantero como un coche: los giros se producen al modificar el movimiento relativo de las ruedas.
El equipo explica que eligió cuatro ruedas por estabilidad y facilidad de control. Su configuración de engranajes busca modificar la relación entre motor y rueda. La documentación no aporta una comparación medida que permita convertir esa elección en una superioridad general frente a otros micromice.
Los archivos de Fusion 360, STEP y STL permiten examinar la geometría sin depender solo de la fotografía. La PCB propia integra la electrónica y se acompaña de esquema y archivos de fabricación. Ambos conjuntos describen una construcción a medida, no únicamente una adaptación de firmware sobre un chasis comercial.
Conocer paredes antes de elegir una ruta
El controlador es un STM32 Blue Pill. Los sensores infrarrojos indican paredes próximas, mientras los encoders aportan información sobre la rotación de los motores. El programa utiliza esas lecturas para relacionar el movimiento con una cuadrícula y avanzar hacia el objetivo.
El repositorio conserva implementaciones de flood-fill y A*. Son formas de organizar la búsqueda sobre un mapa, pero disponer de ambos nombres no implica que el robot conozca el laberinto desde el principio. Primero tiene que observar pasos y paredes y mantener una posición interna coherente con el cuerpo.
El módulo A* publicado separa estados de exploración, retorno al inicio, ejecución de la ruta y finalización. Conserva paredes, celdas visitadas y predecesores para reconstruir el camino. Las llamadas de avance y giro enlazan esa representación con las rutinas físicas de movimiento.
El modelo del laberinto depende de la transmisión
Una búsqueda puede elegir una buena secuencia de celdas y fallar si las ruedas no ejecutan sus pasos. En Remi 3, el encoder, los engranajes y la medida efectiva de la rueda forman la cadena que convierte la orden de avanzar en una distancia sobre el suelo. El mapa necesita que esa cadena mantenga un error controlado durante varios movimientos.
La presentación sitúa el proyecto en la tarea clásica de dieciséis por dieciséis celdas, con pasos de 18 centímetros. Sin embargo, deja pendiente el límite dimensional del concurso mediante un marcador de texto. Ese dato no permite asignar una anchura o longitud real al robot y conviene mantenerlo fuera de su ficha técnica.
Remi 3 permite estudiar una misma plataforma desde el cuerpo y desde el algoritmo. Las fotografías prueban la construcción y los archivos muestran cómo se organiza. Su interés educativo está en seguir el paso entre una rueda, una celda y una ruta, conservando la diferencia entre los objetivos del firmware y los resultados comunicados para una competición concreta.
Fuentes
- Ratatouille 3: Remi 3, construcción y archivos publicados [en]
- Ratatouille 3: presentación del firmware [en]
- Remi 3: estados y búsqueda de rutas con A* [en]
Imagen: Recorte de una fotografía de Ratatouille 3 de Remi 3 completo en el laberinto, con cuatro ruedas, base roja y electrónica. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.