MicroMouse Ravinx: seguir la pared izquierda y ajustar cada giro
MicroMouse Ravinx es un robot educativo documentado en 2026 con cuerpo impreso, Arduino Nano y ultrasonidos. Su diseño combina seguimiento de pared y encoders.
MicroMouse Ravinx decide los cruces siguiendo una prioridad sencilla: intentar la izquierda, continuar de frente, probar la derecha y dar media vuelta si no queda salida. Este robot educativo, documentado en 2026, combina esa regla con ultrasonidos y encoders para llevar las decisiones a un cuerpo impreso.
El repositorio de Ravinx001 comparte fotografía del montaje completo, un vídeo de demostración, el STL del chasis y código C para ATmega328P. La plataforma utiliza Arduino Nano, dos motores N20 y un controlador TB6612FNG. Su interés está en cómo una estrategia local de navegación necesita corregir el movimiento entre dos decisiones.
Tres distancias con usos distintos
Los HC-SR04 miran hacia la izquierda, el frente y la derecha. Las mediciones permiten detectar un pasillo, una pared frontal o una apertura lateral. El programa mantiene esas referencias separadas para elegir la siguiente maniobra y para corregir la trayectoria mientras avanza.
En un corredor, las lecturas laterales aportan un error de centrado o una distancia respecto a la pared disponible. Los encoders añaden información de las ruedas. El control combina ambos recursos para reducir la desviación, mientras una zona sin paredes cercanas depende más de la referencia de rueda.
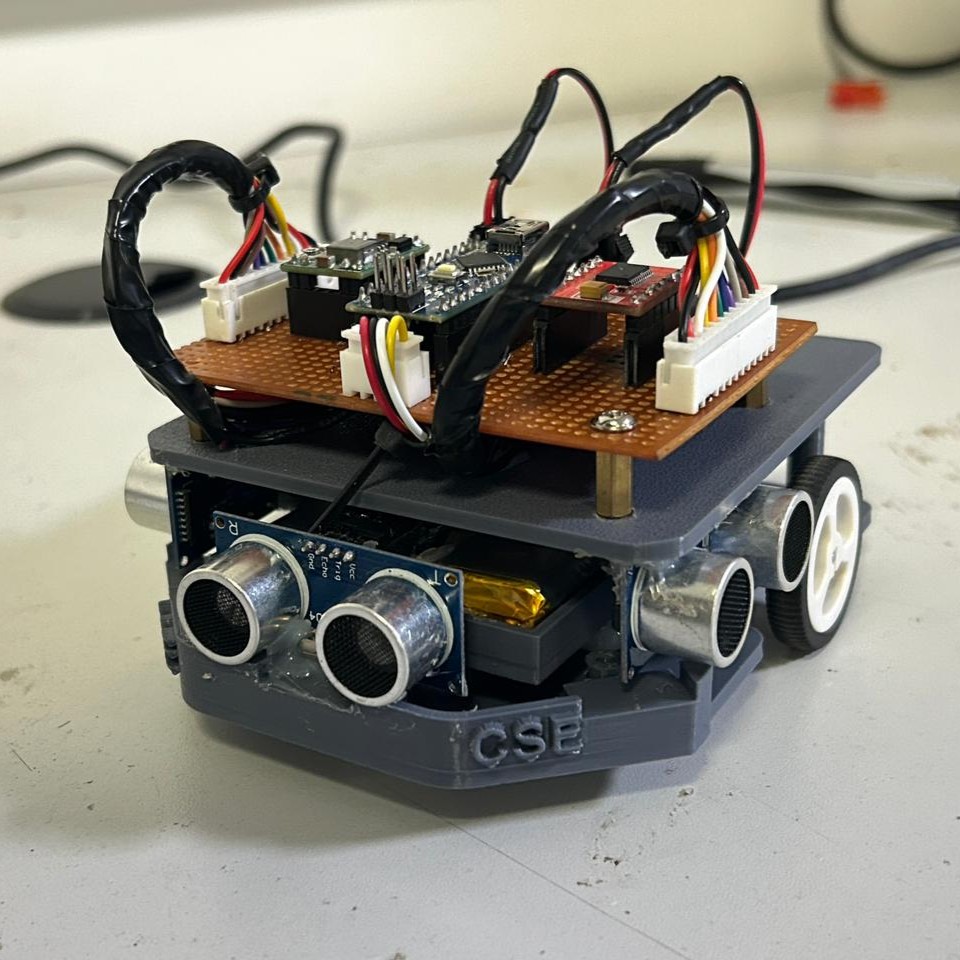
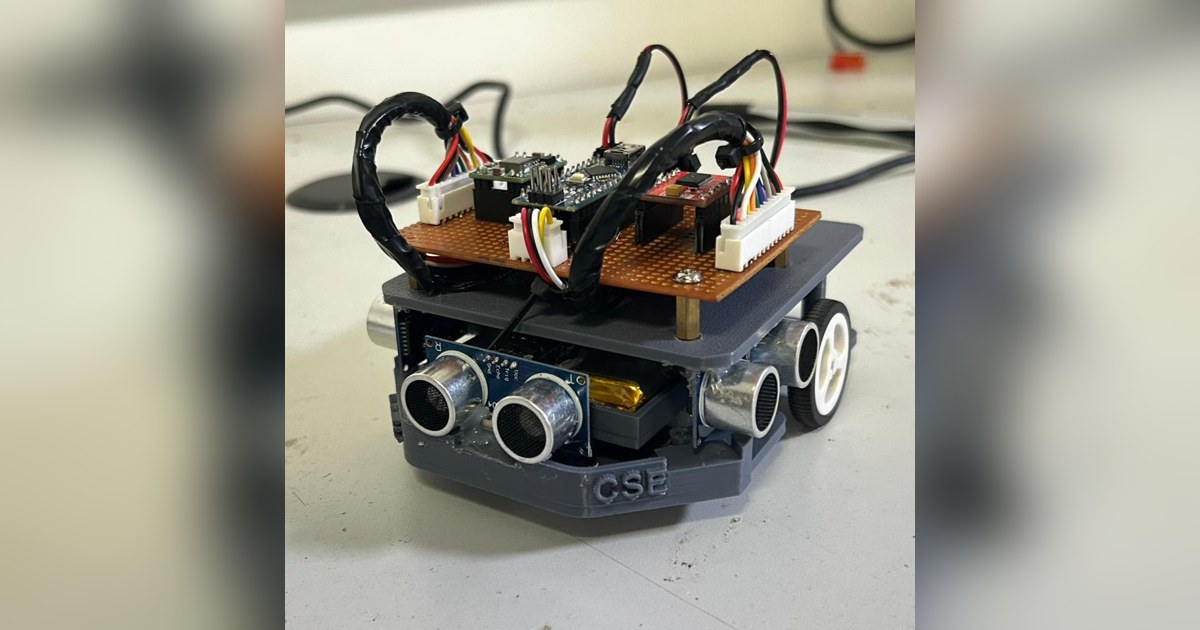
La fotografía muestra los sensores sujetos al cuerpo y el cableado sobre una segunda altura. Ese montaje importa: una apertura detectada demasiado pronto o un sensor inclinado pueden cambiar el momento de girar. Las cifras nominales del componente no describen por sí solas la precisión conseguida por el conjunto.
La izquierda organiza la elección
La regla de seguimiento no construye necesariamente un mapa global ni calcula la ruta más corta. Actúa sobre pasos disponibles en el entorno inmediato. Resulta útil para observar una secuencia de estados sin exigir desde el comienzo la memoria y la planificación de un micromouse de competición avanzado.
También tiene límites. Seguir una pared no resuelve todas las topologías posibles: una pared aislada o conexiones que permitan rodearla pueden hacer que la estrategia repita pasos. Por eso el nombre micromouse y una demostración de recorrido no bastan para afirmar que el robot resuelve cualquier laberinto.
El programa publicado distingue avance, aperturas y giros. Antes de trasladar esa lógica a otra construcción hay que revisar las lecturas y la geometría que espera el código. La tarea del estudiante puede empezar en un corredor corto, donde es más fácil relacionar una desviación con un sensor o una rueda.
Noventa grados no usan la misma compensación que ciento ochenta
El proyecto incluye una revisión de la calibración que reduce el número de parámetros. Calcula las cuentas necesarias a partir de diámetro de rueda, separación entre ruedas y resolución del encoder, y añade compensaciones independientes para los giros de 90 y 180 grados.
La separación evita tratar ambos errores como si siempre crecieran de la misma forma. La documentación propone ejecutar giros repetidos y compararlos con una orientación marcada sobre el suelo. Ese contraste permite observar un error acumulado que podría pasar desapercibido después de una única maniobra.
Los valores publicados corresponden al robot del autor. Cambiar motores, neumáticos o superficie puede modificar el resultado aunque el programa siga calculando las mismas cuentas. MicroMouse Ravinx ofrece así una construcción reciente para estudiar una idea concreta: la regla decide hacia dónde ir, pero sensores y calibración determinan si el cuerpo consigue hacerlo de forma repetible.
Fuentes
- Ravinx001: cuerpo, componentes y demostración [en]
- Ravinx001: compensaciones independientes para los giros [en]
- Ravinx001: lógica de navegación y control publicada [en]
Imagen: Fotografía de Ravinx001 de su MicroMouse completo, con cuerpo gris impreso, tres ultrasonidos y electrónica sobre una placa de prototipos. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.