Biotech Soccer: un interruptor distingue la posesión de la pelota
Biotech Soccer combina Arduino Mega, un cuerpo de MDF y piezas impresas en su robot de 2025. Un interruptor frontal confirma cuándo ha conseguido sujetar la pelota.
Ver una pelota cerca del robot no significa haberla capturado. Biotech Soccer 2025 introduce una referencia física para distinguir ambas situaciones: un interruptor de final de carrera en la zona frontal. Cuando la pelota alcanza esa posición, el programa puede pasar de aproximarse a intentar conducirla hacia la portería.
El equipo de SESI-SP, en Barra Bonita, desarrolla una plataforma para Soccer Lightweight de RoboCup Junior. La construcción mezcla bases de MDF, piezas impresas y electrónica propia. Su documentación de 2025 muestra cómo una decisión pequeña en el mecanismo frontal afecta a todo el comportamiento.
Un cuerpo que se fabrica por partes
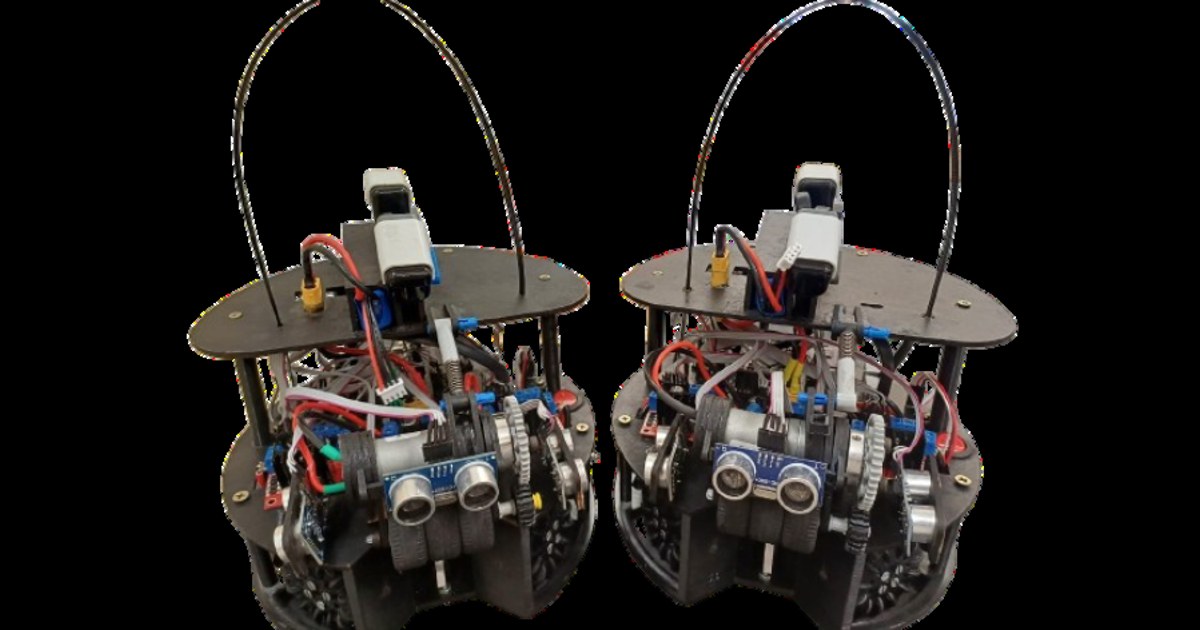
Biotech utiliza Fusion 360 para preparar las formas. Las primeras pruebas con impresión en PLA ayudan a revisar la distribución, mientras el corte láser permite fabricar bases de MDF con huecos para motores y electrónica. El cuerpo mantiene una disposición de varias alturas para alojar los componentes.
Las cuatro ruedas omnidireccionales permiten combinar desplazamiento y orientación. Un Arduino Mega 2560 Pro Mini coordina el montaje y los controladores L298N actúan sobre los motores. El retenedor frontal tiene su propio movimiento para mantener la pelota junto a la abertura.
El equipo había considerado utilizar un retenedor de LEGO, pero terminó desarrollando una pieza propia con MDF y un motor. Esa elección cambia el trabajo necesario: además de programar, hay que colocar el rodillo y ajustar cómo toca la pelota.
La captura necesita una confirmación
El HiTechnic IR Seeker aporta información para buscar la pelota. La brújula ofrece una referencia de orientación y los ultrasonidos ayudan a medir distancias hacia las paredes. Los sensores inferiores de reflectancia permiten reaccionar ante las líneas del campo.
El interruptor frontal resuelve otra pregunta. Confirma que la pelota ha llegado a la zona de posesión, en lugar de deducirlo únicamente por la intensidad de una señal de infrarrojos. La distinción es útil cuando el robot se aproxima, cuando el rodillo intenta sujetarla y cuando comienza una maniobra para avanzar.
Según la memoria, el programa utiliza esa condición para orientar el ataque. El retenedor también puede intervenir en la liberación mediante cambios de movimiento y de giro. La respuesta depende del contacto real entre la pelota y el mecanismo; colocar mal el interruptor puede cambiar el momento en que se activa la secuencia.
Un programa separado en tareas
La documentación organiza el código en bloques para el control principal, motores, sensores y modos. Esta división permite trabajar sobre una lectura sin mezclarla inmediatamente con todos los comportamientos del partido. El repositorio incluye diseños y material de desarrollo para seguir esa organización.
Biotech describe funciones diferentes para el atacante y el portero. El segundo mantiene la defensa y responde a la posición de la pelota, mientras el primero busca capturarla y avanzar. Las mejoras de precisión que comenta el equipo son observaciones de su propio montaje, por lo que requieren nuevas pruebas al reproducirlo.
El interés del proyecto para un taller está en esa relación entre un contacto mecánico y una decisión del programa. El final de carrera, el retenedor y los sensores no son accesorios aislados: cada uno responde a una pregunta diferente. Construir el conjunto permite comprobar qué sucede cuando la pelota está cerca, cuando realmente queda sujeta y cuando el robot debe soltarla.
Fuentes
- Memoria técnica de Biotech Soccer, RoboCup Junior 2025 [en]
- Documento de construcción y fotografías de los robots terminados [en]
- Repositorio de Biotech Soccer con diseños y código [pt]
Imagen: Fotografía de Biotech publicada en su memoria de 2025 de sus dos robots terminados completos, con bases de MDF y cableado superior. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.