AIR Soccer 2026: un robot de fútbol que reparte sus sensores
AIR publica el diseño de su robot educativo de fútbol de 2026. El modelo usa varios microcontroladores para separar pelota, líneas, distancias y movimiento.
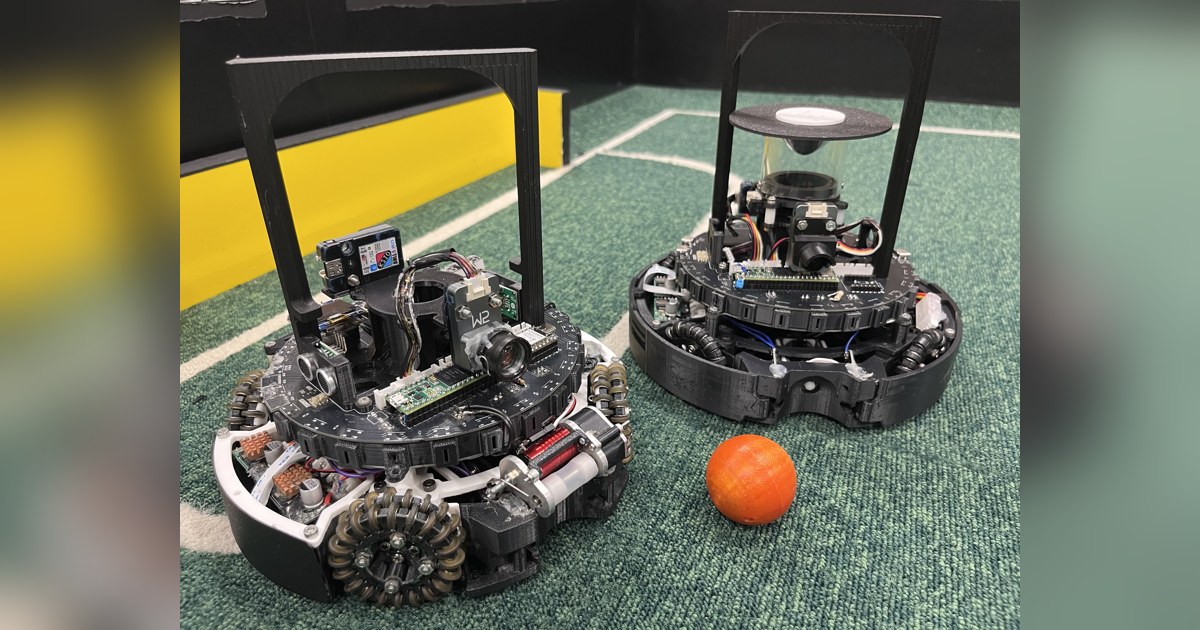
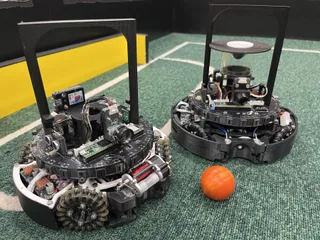
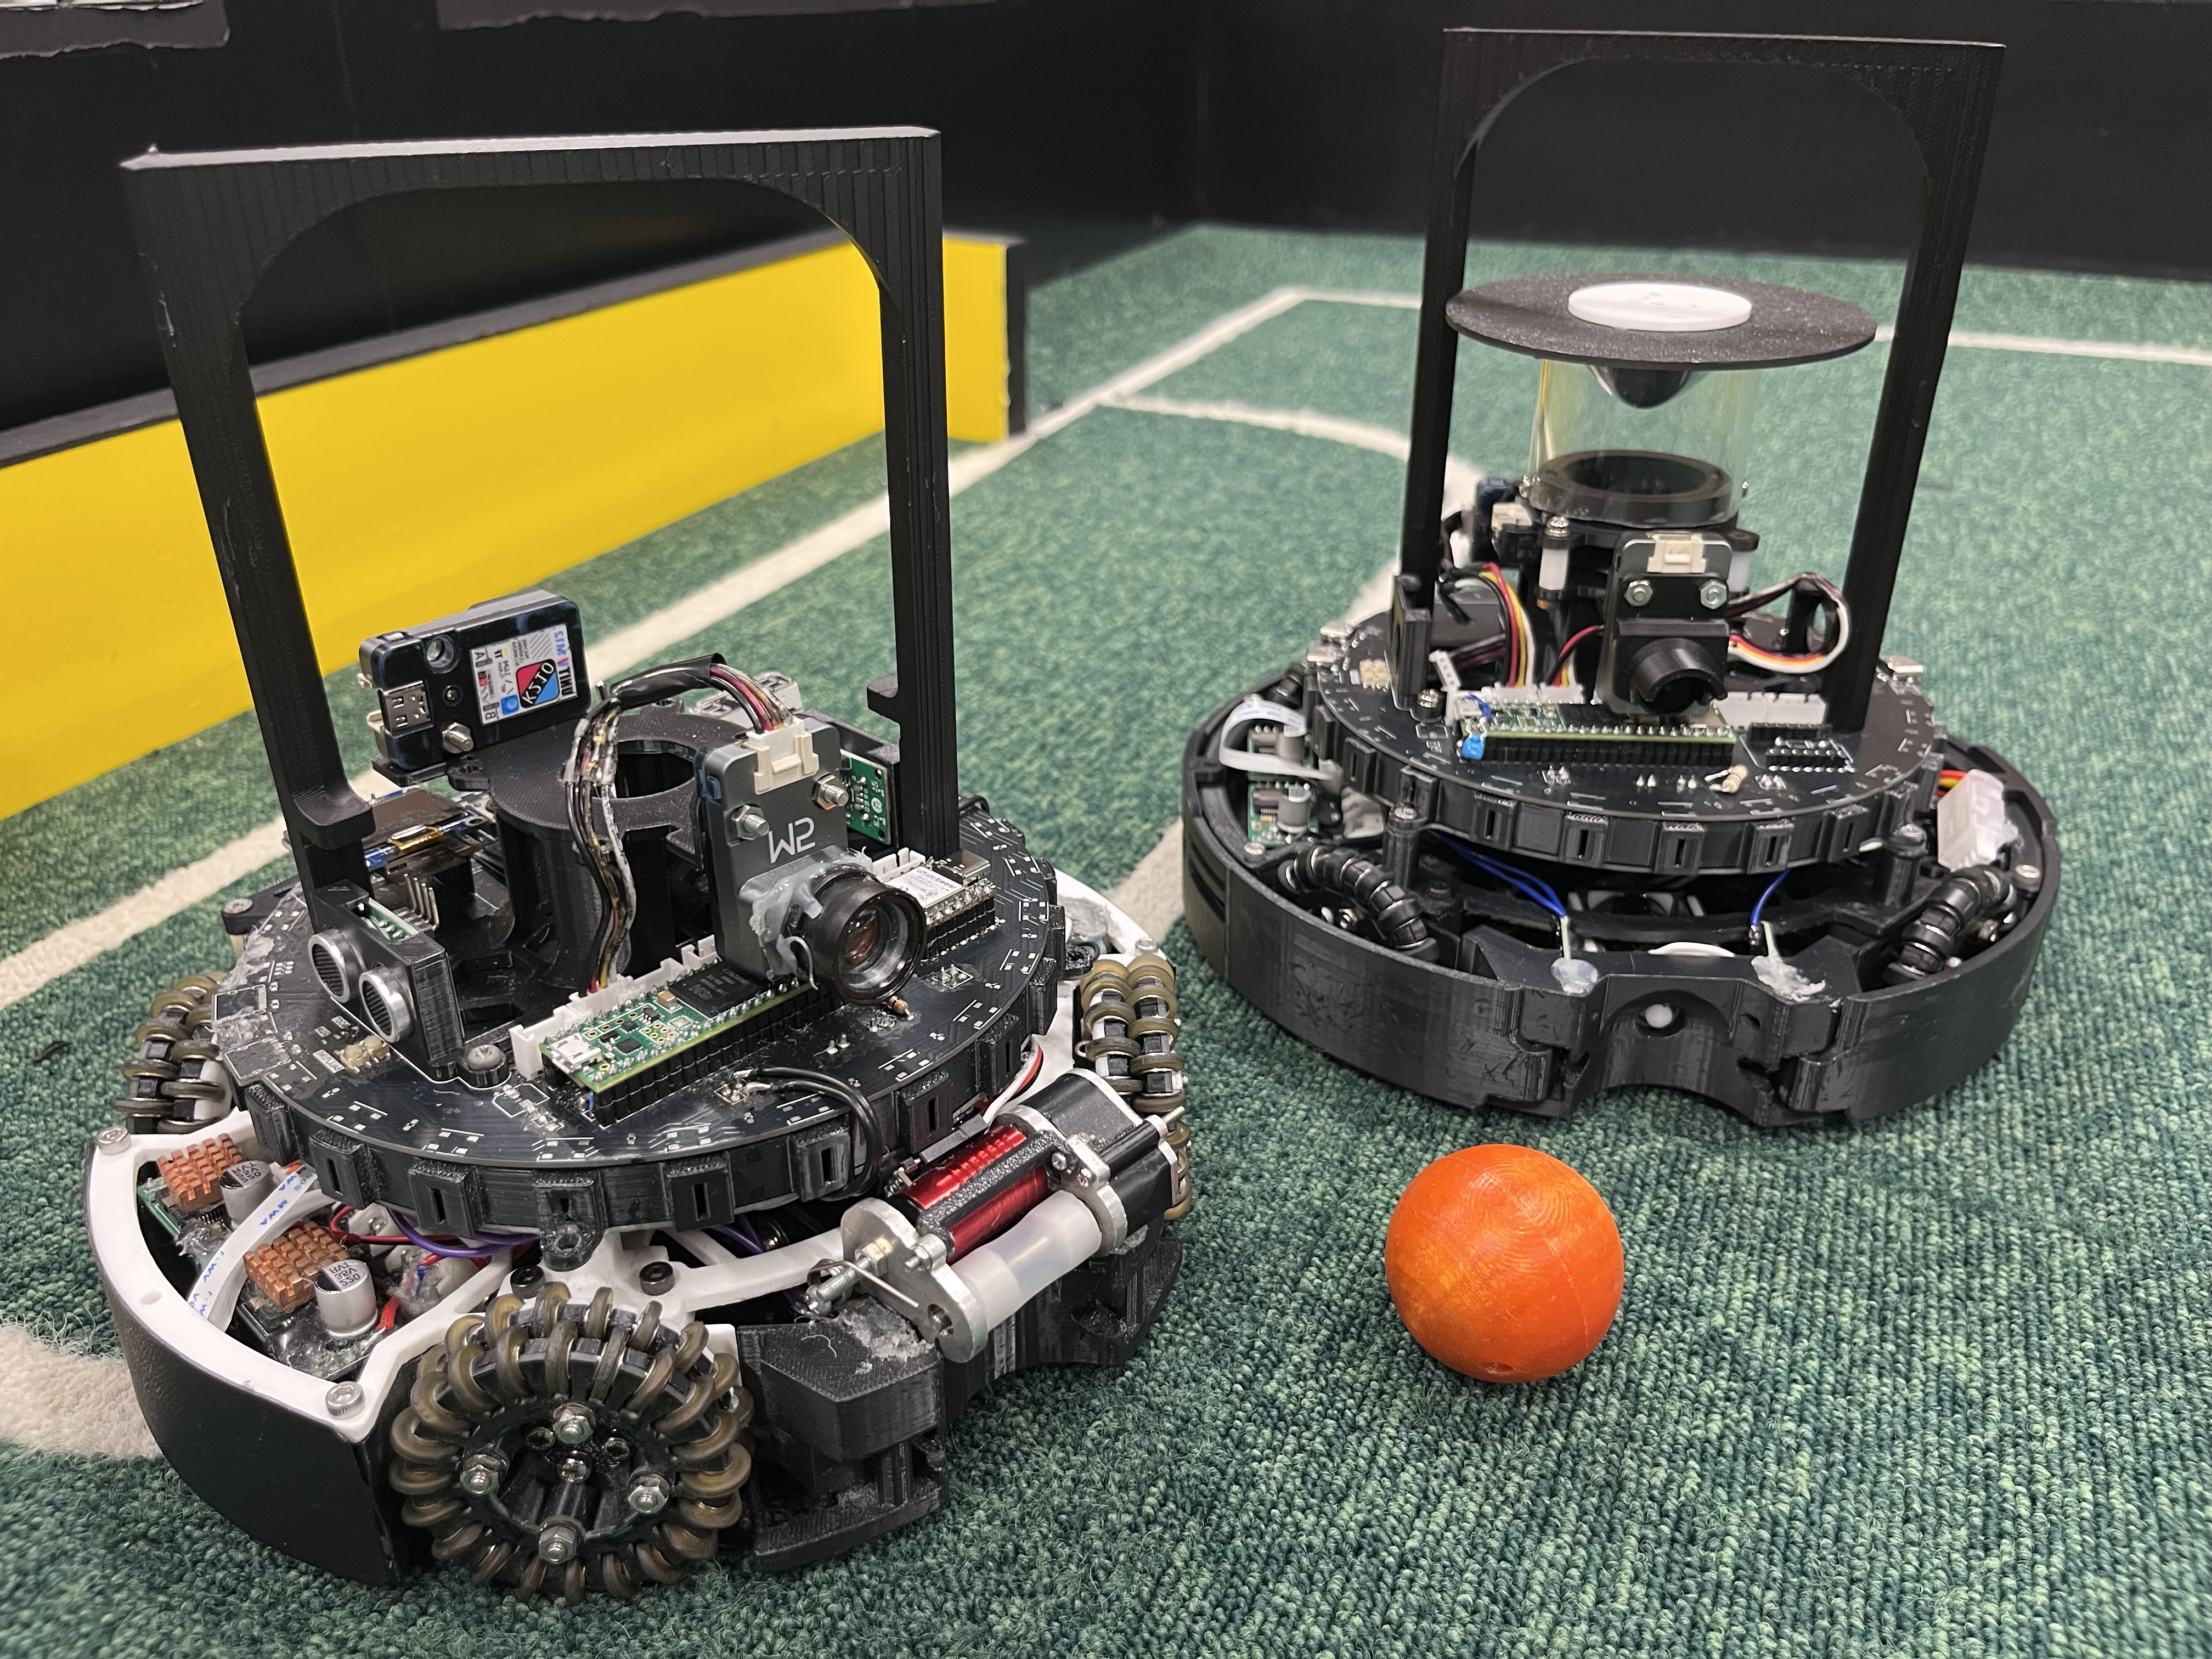
El cuerpo de AIR Soccer 2026 reúne varios controladores en lugar de encargar todos los sensores a un único programa. El equipo japonés AIR publica la electrónica, el CAD y el firmware de su robot de fútbol de RoboCupJunior, con fotografías de las etapas de Japón y del mundial de 2026.
Las dos construcciones pertenecen a la misma plataforma en evolución. La versión mundial cambia las placas de pelota, línea e interfaz, mientras mantiene un Teensy 4.1 como controlador principal. Esa separación permite estudiar qué información necesita el robot para moverse sobre el campo y qué trabajo puede resolver cada módulo por su cuenta.
Una pelota se observa desde muchas direcciones
La versión mundial utiliza un RP2350A y 24 sensores TSSP58038 para detectar la señal infrarroja de la pelota. La distribución alrededor del cuerpo permite estimar su orientación sin exigir que el robot gire siempre para colocar un único detector de frente.
El programa del módulo combina lecturas próximas al canal más activo y suaviza la dirección calculada. En vez de promediar directamente ángulos, trabaja con componentes de un vector antes de recuperar la orientación. Así puede tratar una dirección cercana a cero grados sin introducir el salto que produciría un promedio simple con valores próximos a 360.
La información enviada al controlador principal incluye dirección y un indicador de proximidad. Aunque el código llama distance a una variable, el valor procede de la intensidad media de un grupo de sensores. No publica en esa rutina una conversión a centímetros, por lo que no debe interpretarse como una medida métrica de distancia a la pelota.
Las líneas y las paredes tienen tareas diferentes
Salir del campo y perder de vista la pelota son problemas separados. AIR dedica otra placa, basada en RP2350B, a las líneas con sensores B19H1LS y LM393. El programa principal puede utilizar esas lecturas para evitar que una orden de persecución termine fuera de la zona de juego.
Las distancias a las paredes se procesan con un XIAO ESP32-S3 y ultrasonidos. La documentación sitúa esa adquisición en un entorno FreeRTOS separado del control principal. El movimiento, la estimación de orientación con BNO055 y la estrategia reciben resultados de los módulos auxiliares en lugar de realizar todas sus mediciones dentro de la misma tarea.
Esa arquitectura añade enlaces y placas, pero hace visible una decisión de diseño: repartir trabajos que necesitan ritmos distintos. También exige que el controlador interprete cuándo una señal sigue siendo válida y cuándo ha cambiado la situación sobre el campo.
La versión de Japón no describe todas las placas del mundial
En Japón, la pelota se detectaba con un ATmega32U4 y TSSP4038; las líneas utilizaban ATmega2560. El equipo publica esos archivos junto a los de la etapa posterior. Mezclarlos daría una ficha que no corresponde a ninguna de las dos configuraciones completas.
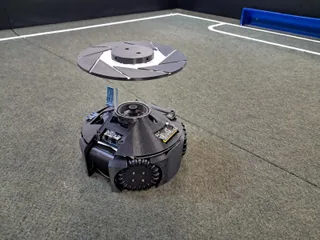
El CAD incluye chasis, soportes, módulos de ruedas omnidireccionales, mecanismos de conducción de pelota y golpeo. Las fotografías muestran los cuerpos montados, mientras los diseños de KiCad permiten relacionar su aspecto con las funciones descritas. El repositorio atribuye al equipo títulos en Japón y en el mundial de 2026; esas clasificaciones se presentan como resultados comunicados por AIR.
La plataforma ofrece un ejemplo concreto de robótica educativa distribuida. La pelota, las líneas y las paredes producen señales distintas, y el movimiento debe coordinarlas. El material abierto permite seguir esa coordinación conservando la distinción entre etapas del robot y entre un indicador de señal y una distancia realmente calibrada.
Fuentes
- Equipo AIR: robot, fotografías y evolución de hardware [en, ja]
- AIR: programa de los 24 sensores de pelota [ja]
- AIR: entrada del controlador principal del mundial [ja]
Imagen: Fotografía del equipo AIR de dos ejemplares completos de su robot de fútbol de 2026, con ruedas omnidireccionales y sensores. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.