Ratatoskr: un robot de laberintos con engranajes y rutas diagonales
Ratatoskr es un robot educativo de 2025-2026 con cuerpo impreso, ESP32 y sensores ToF. Su diseño une ruedas LEGO, engranajes y planificación de rutas diagonales.
Los motores de Ratatoskr no llevan sus ruedas directamente en el eje de salida. Un pequeño conjunto de engranajes impresos transmite el movimiento a ejes y neumáticos LEGO. Esa elección forma parte de un micromouse propio, documentado en 2025-2026 por un equipo del proyecto CS-358a de la EPFL.
Leoluca Bernardi, Leonardo Bolognese, Ali Gorgani, Mattia Metzler y Anthony Tamberg publican la construcción completa con fotografías, archivos de piezas y firmware. El robot combina ESP32, cuatro sensores de distancia y una pantalla OLED. Su navegación distingue explorar un laberinto de recorrer después una ruta que puede aprovechar diagonales.
Un cuerpo impreso alrededor de piezas pequeñas
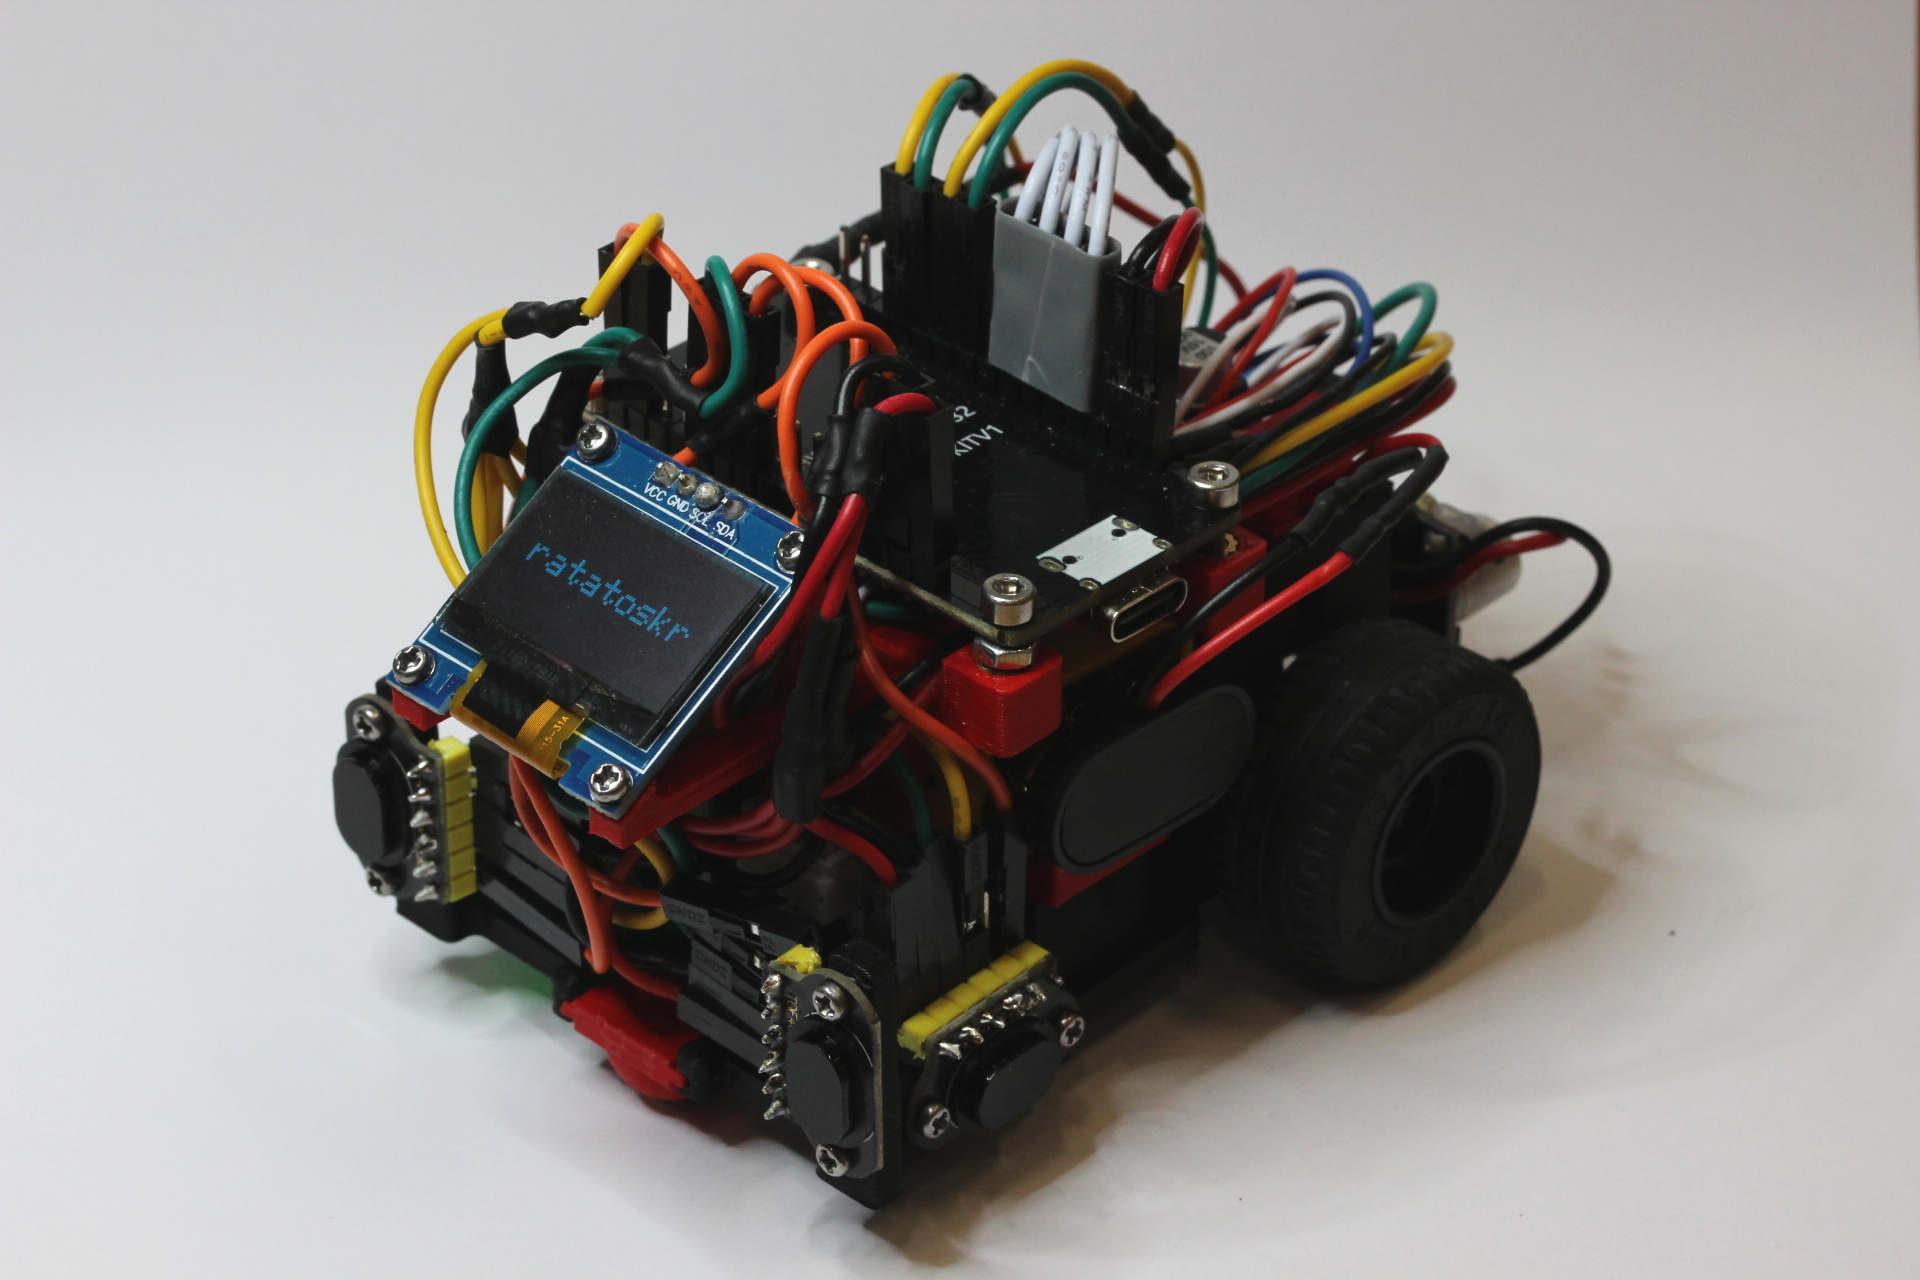
El chasis, soportes y engranajes se fabrican mediante impresión 3D. Los motores N20 tienen encoders y trabajan con un controlador MX1508. Los neumáticos LEGO y sus ejes se integran mediante adaptadores, en lugar de convertir un vehículo LEGO ya montado en el robot final.
El equipo declara unos siete centímetros de ancho, diez de largo y 190 gramos. Aproximadamente una cuarta parte del peso corresponde a la pila de nueve voltios. Su soporte, el regulador y la colocación de los cables condicionan por tanto un cuerpo que necesita seguir dejando espacio para sensores y transmisión.
La guía de montaje recoge incluso una alternativa de apoyo delantero. Una versión con tornillo reduce el desgaste del plástico, pero los autores observaron que se enganchaba más en las uniones del suelo del laberinto. El detalle muestra cómo una mejora aparente de una pieza puede empeorar el movimiento del conjunto.
Medir paredes y corregir la marcha
Cuatro VL53L1X miran el entorno y un MPU-6050 aporta información de giro. Los sensores comparten comunicación I²C, con control individual de arranque para resolver la asignación de direcciones. La pantalla OLED usa también ese bus y permite consultar el estado del robot.
La documentación organiza el control en tres tareas: regular ruedas con encoders, mantener el cuerpo centrado utilizando los sensores laterales y ajustar el comportamiento frontal durante diagonales. Son referencias complementarias. Una rueda que gira lo previsto no asegura que el chasis conserve su posición cuando cambia la adherencia.
El proyecto utiliza un simulador para probar la lógica de navegación, además de la construcción física. Esa separación permite estudiar la decisión de ruta sin gastar cada intento en movimientos reales, aunque una solución simulada sigue necesitando comprobar que sus giros y avances se ejecutan en el montaje.
La ruta más corta puede incluir otra orientación
En la exploración, Ratatoskr actualiza las paredes y recalcula distancias mediante flood-fill. El planificador publicado escoge vecinos a partir de esas distancias, con criterios de desempate para evitar cambios de orientación innecesarios. El robot debe llegar primero a las celdas y observarlas para que ese mapa tenga sentido.
Después construye un grafo sobre la información obtenida y aplica Dijkstra. La opción de diagonales amplía los movimientos que considera y sus pesos favorecen ciertas trayectorias frente a repetir giros. El firmware conserva movimientos de 45 grados y reúne avances compatibles para dar continuidad al recorrido.
La demostración enlazada por el equipo muestra fases de búsqueda y repetición. No publica una clasificación comercial de velocidad, pero sí una arquitectura que relaciona las piezas del cuerpo con las posibilidades del planificador. En Ratatoskr, la diagonal comienza en una decisión del algoritmo y acaba dependiendo de engranajes, ruedas y sensores ajustados para ejecutarla.
Fuentes
- Equipo Ratatoskr: diseño, montaje y demostración [en]
- Ratatoskr: exploración y planificación Dijkstra [en]
- Ratatoskr: interfaz de movimientos del robot [en]
Imagen: Fotografía del equipo Ratatoskr de su robot completo, con pantalla OLED, cableado, ruedas y sensores de distancia. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.