La Quiche Industrielle: un robot de fútbol y sus pruebas de esfuerzo
La Quiche Industrielle documenta sus robots de fútbol de 2025. Tres ruedas y un espejo propio permiten navegar, pero los fallos mecánicos cambiaron el proyecto.
El robot de fútbol de La Quiche Industrielle podía encontrar la pelota y marcar durante los entrenamientos. En la competición de 2025, sin embargo, se soltaron ruedas, se dañaron motores y fallaron componentes electrónicos. El equipo documenta ambos resultados, lo que convierte su construcción en un caso útil para estudiar la fiabilidad de un robot educativo.
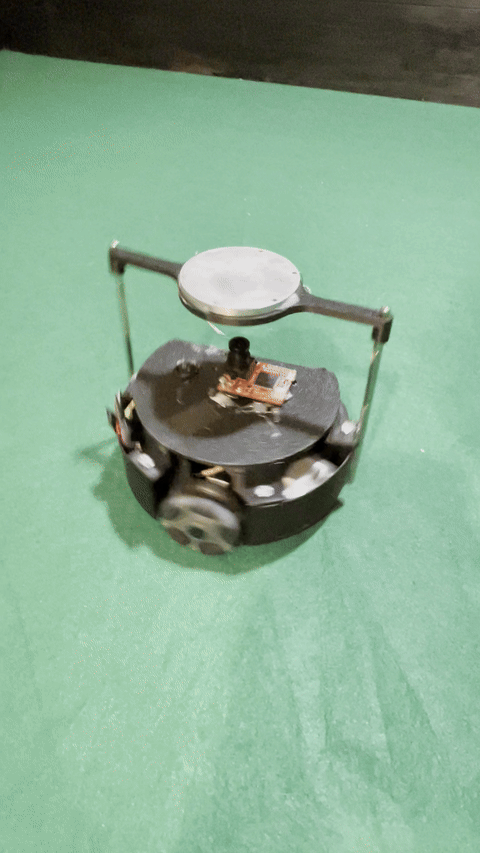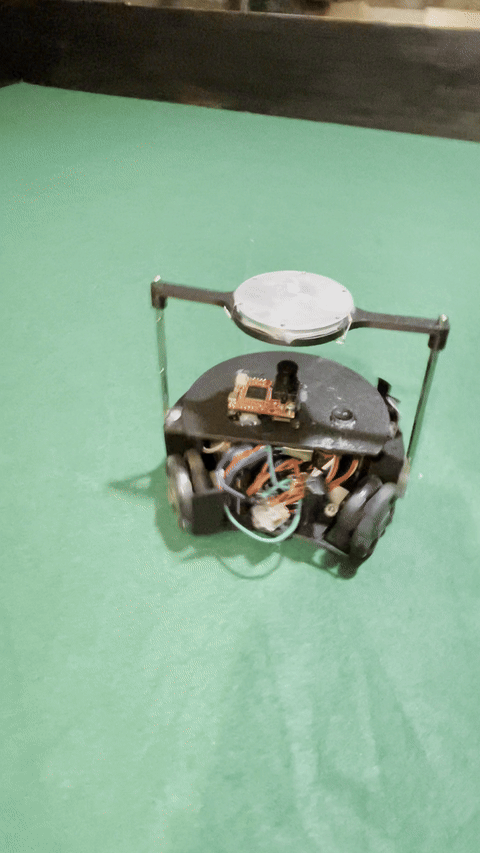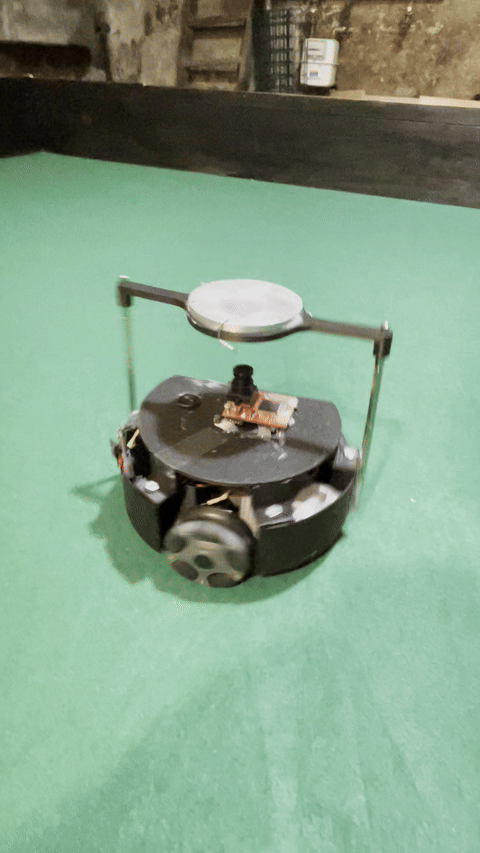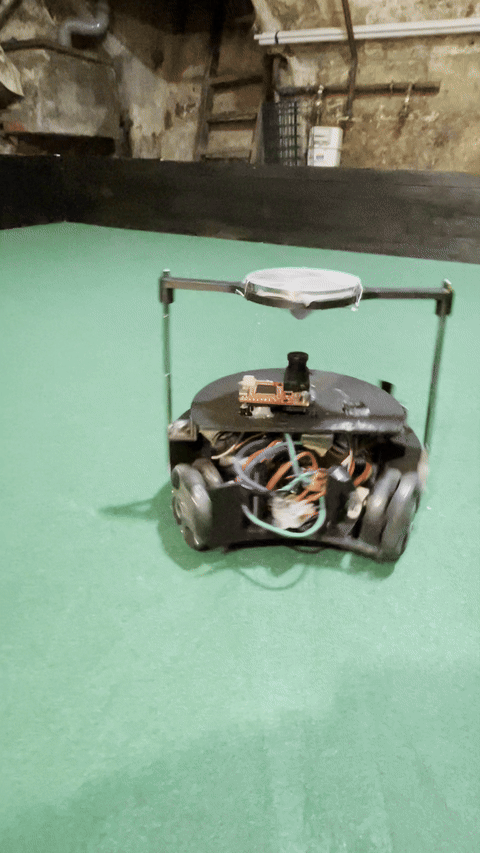
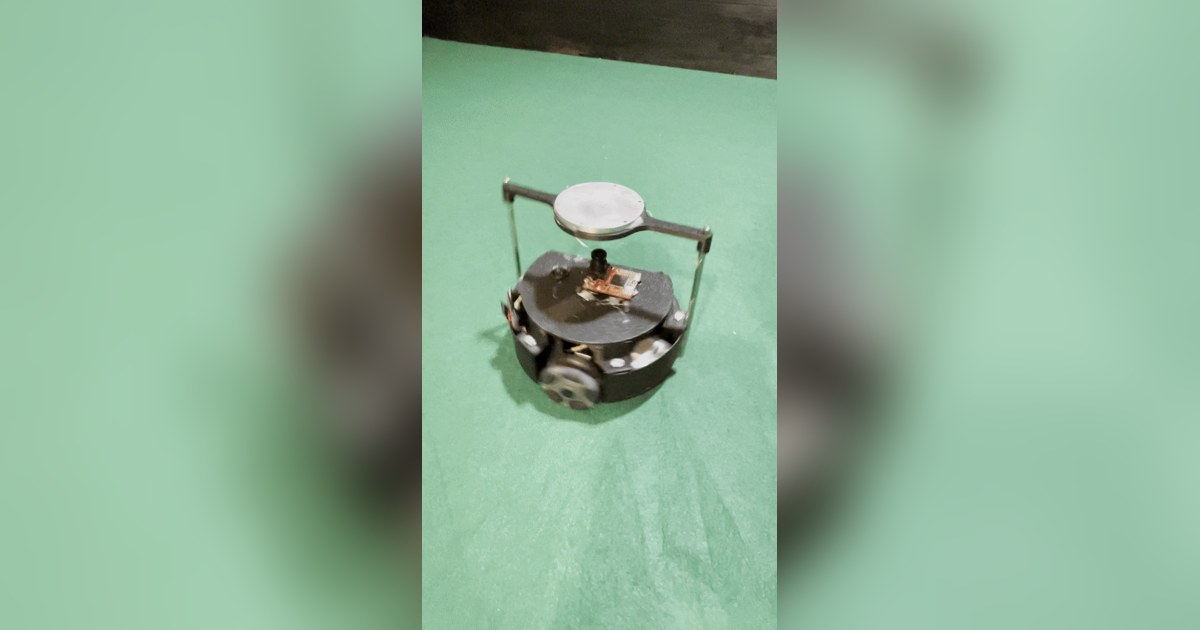
La plataforma tiene tres ruedas omnidireccionales, un cuerpo impreso y una cámara que observa el campo a través de un reflector de aluminio. Su proyecto reúne mecánica, visión y control sobre un robot construido; las demostraciones muestran acciones reales, mientras el balance explica por qué una prueba que sale bien no basta para garantizar un partido completo.
Un espejo cambia lo que ve la cámara
La OpenMV H7 mira hacia arriba, al reflector colocado sobre el cuerpo. La reflexión permite observar alrededor del robot sin tener que girarlo primero para buscar la pelota. El equipo diseñó la sección del espejo mediante un programa que tiene en cuenta la posición de la cámara y la geometría de observación.
Su objetivo era obtener una imagen donde las distancias resultaran más sencillas de relacionar con el campo. La explicación del reflector describe cómo eligieron una forma distinta de la hiperbólica habitual y la mecanizaron en aluminio. La cámara utiliza esa vista para detectar pelota, portería y referencias del terreno.
La geometría depende de la postura real del cuerpo. El espejo de unos seis centímetros elevaba el centro de masa y, según el equipo, una aceleración fuerte podía levantar una rueda. Cuando el robot dejaba de estar plano, las distancias calculadas desde la imagen ya no conservaban el mismo significado.
Las uniones de las ruedas se desgastaron
Tres motores N20 transmiten el movimiento a ruedas omnidireccionales. Los acoplamientos impresos funcionaron al principio, pero su desgaste acabó permitiendo que las ruedas se separasen del eje. Con una rueda desconectada, el programa podía seguir enviando órdenes sin conseguir el desplazamiento esperado.
El equipo también reconoce que exigió a los motores más esfuerzo del adecuado para su construcción. Para una revisión posterior propone elegir actuadores y uniones distintos y limitar las demandas del movimiento. Son cambios previstos: no deben atribuirse a la plataforma de 2025 como si ya estuvieran instalados.
La lección afecta al ensayo. Repetir un recorrido durante poco tiempo puede comprobar la lógica, pero no revela necesariamente una unión que se afloja después de muchas aceleraciones. La duración, la repetición y la carga forman parte de la prueba de un cuerpo real.
La visión funcionaba dentro de un alcance limitado
El reflector diseñado ofrecía un alcance que el equipo considera insuficiente para ver la portería contraria desde algunas zonas del campo. Cuando no encontraba la pelota, el robot podía volver hacia el centro para recuperarla en la imagen. Esa estrategia dependía de que otro robot no ocultase el objetivo.
La documentación de cámara advierte además que los programas cambiaron durante los partidos y que los archivos conservados no representan una única versión definitiva. Esto ayuda a situar el material como una referencia de desarrollo y evita prometer una reproducción inmediata del comportamiento completo.
La Quiche Industrielle muestra una construcción reciente con resultados y dificultades concretas. Su aportación educativa está en relacionar visión, aceleración y desgaste: el robot necesita que la imagen siga siendo válida y que las ruedas sigan transmitiendo el movimiento durante toda la prueba.
Fuentes
- La Quiche Industrielle: robot construido, pruebas y fallos [en]
- La Quiche Industrielle: componentes del robot de 2025 [en]
- La Quiche Industrielle: reflector y geometría de la imagen [en]
- La Quiche Industrielle: alcance del código de cámara archivado [en]
Imagen: Fotograma de La Quiche Industrielle de su robot de fútbol completo sobre el campo, con tres ruedas y reflector sobre el cuerpo. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.