Inovatic 2026: un coche educativo que replantea su controlador
Inovatic documenta un coche educativo construido en 2026 y una revisión con SPIKE. Las fotos del prototipo y el código permiten separar las dos etapas.
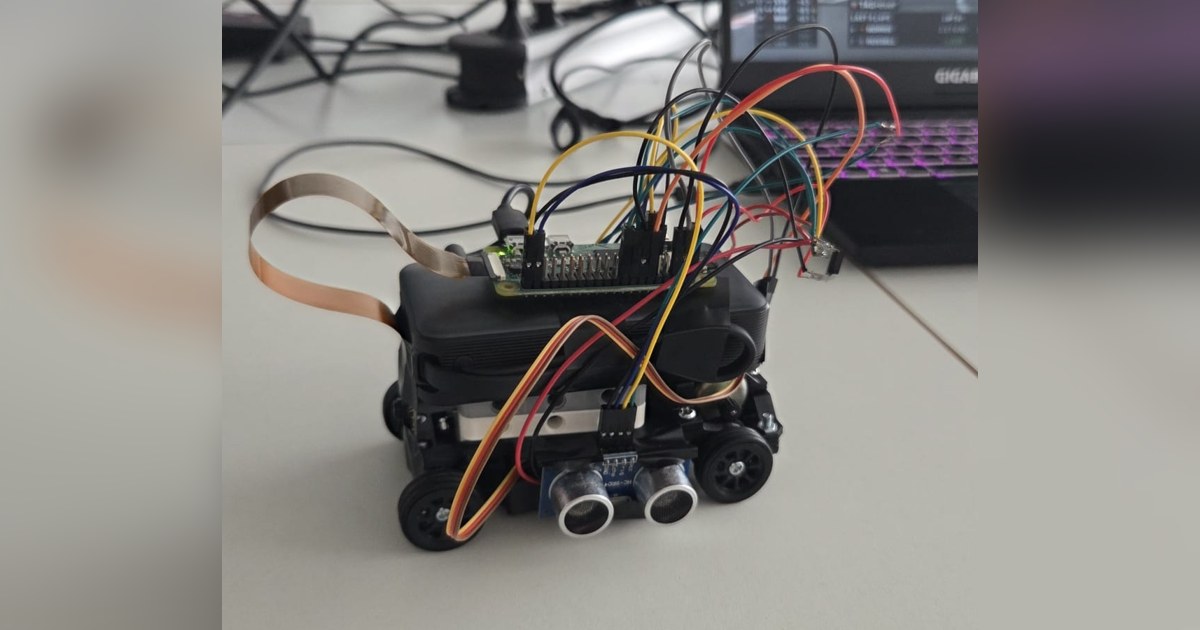
Inovatic 2026 documenta una situación habitual en robótica educativa: un coche ya construido lleva al equipo a replantearse la electrónica que debería controlarlo. La fotografía del prototipo muestra Raspberry Pi y cableado sobre una base compacta; los modelos posteriores presentan otra estructura alrededor de LEGO SPIKE Prime.
Son etapas diferentes de un mismo proyecto para WRO Future Engineers. La imagen de la ficha corresponde al robot físico con Raspberry Pi. Los modelos de la revisión LEGO ayudan a explicar la propuesta posterior, pero no prueban que toda esa nueva arquitectura esté construida y funcionando.
El primer cuerpo ya imponía límites
El equipo comenzó explorando la adaptación de un coche de juguete, pero no tenía espacio suficiente para alojar los componentes. Después desarrolló una base simplificada inspirada en zCar y retiró elementos de suspensión para reducir complejidad.
La descripción de ese prototipo incluye Raspberry Pi Zero W, una cámara, servo de dirección y sensores de distancia laterales. El objetivo era centrar el vehículo entre paredes y reconocer información del campo con visión. La fotografía del montaje permite distinguir ese coche de los modelos de LEGO que aparecen más adelante.
Integrar alimentación, sensores y actuadores en el mismo ordenador presentó dificultades. La memoria relata que ese trabajo incrementaba cableado y problemas de fiabilidad. Esa experiencia llevó a reconsiderar cómo se repartían las tareas, en lugar de dar por terminada la primera configuración.
Una división de tareas para la siguiente revisión
La propuesta híbrida reserva la cámara y el procesamiento de imagen para Raspberry Pi. SPIKE Prime se encargaría de motores, dirección y sensores, intercambiando información con el ordenador. Es una forma de reducir el trabajo de integración de actuadores sobre la Pi, aunque introduce una comunicación entre plataformas que también necesita comprobarse.
El repositorio ofrece modelos e instrucciones para la estructura LEGO. Son materiales de diseño y montaje útiles, pero se deben identificar como tales. No conviene usar sus renders para presentar una fotografía de producto ni trasladar automáticamente sus componentes a la descripción del prototipo anterior.
Lo que sí describe el programa de SPIKE
El archivo del recorrido abierto utiliza Pybricks. Inicializa motores, dos sensores ultrasónicos laterales y la orientación del hub. Las lecturas se promedian y el control corrige la dirección con una referencia de rumbo.
Cuando un lateral detecta una apertura, el programa propone un giro de aproximadamente noventa grados guiado por la orientación del hub. Después espera recuperar la referencia de pared antes de aumentar el contador de eventos. El código también distingue funciones para desplazamientos rectos y ajustes de dirección.
Esas instrucciones pertenecen a la revisión SPIKE, no al hardware fotografiado con Raspberry Pi. Su presencia hace posible estudiar la estrategia, pero no acredita por sí sola una integración terminada con el programa de visión y el nuevo cuerpo.
Un caso educativo sobre cambios de arquitectura
La documentación resulta más clara cuando se conserva esa separación: un prototipo construido, problemas de integración que motivan una revisión y material publicado para la arquitectura siguiente. Así puede seguirse qué decisión resolvía cada dificultad sin sumar prestaciones de distintas etapas.
Inovatic aporta un ejemplo para analizar cuándo un controlador deja de ser conveniente para un montaje concreto. La pregunta educativa es cómo conservar las funciones que ya se entienden y comprobar las nuevas interfaces, antes de atribuir al coche una autonomía que todavía necesita validación.
Fuentes
- Team Inovatic: prototipo construido, revisión de arquitectura y modelos [en]
- Team Inovatic: programa del recorrido abierto en Pybricks [en]
Imagen: Recorte de una fotografía de Inovatic de su prototipo completo con Raspberry Pi, chasis negro, cuatro ruedas y sensores delanteros. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.