Apex: un robot de fútbol con retenedor desmontable para la pelota
Apex desarrolla un robot educativo de fútbol en 2025 con cuatro ruedas y un módulo frontal desmontable. Explora cómo capturar la pelota y salir de las esquinas.
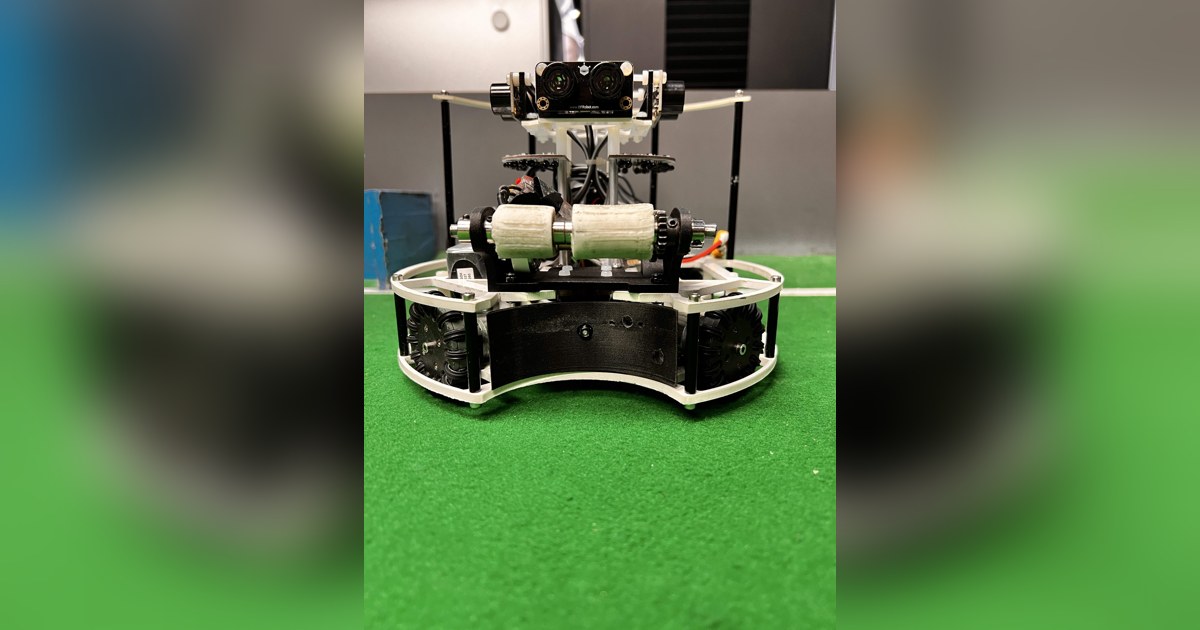
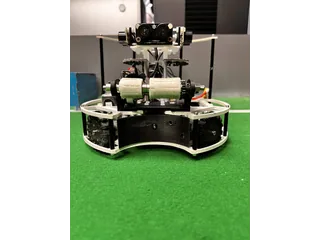
Capturar la pelota es solo una parte del problema para un robot de fútbol. Después tiene que sujetarla, orientarse y encontrar una salida cuando acaba cerca de una esquina. Apex Soccer 2025, del equipo de Taipei, aborda esas acciones con un módulo frontal desmontable y varias maniobras de ataque.
El proyecto comenzó el 30 de marzo de 2025, según su memoria de RoboCup Junior. Es una construcción educativa propia, con piezas impresas y mecanizadas, que permite estudiar cómo un mecanismo de captura condiciona el tamaño del cuerpo y la estrategia de movimiento.
Retener y disparar en un conjunto accesible
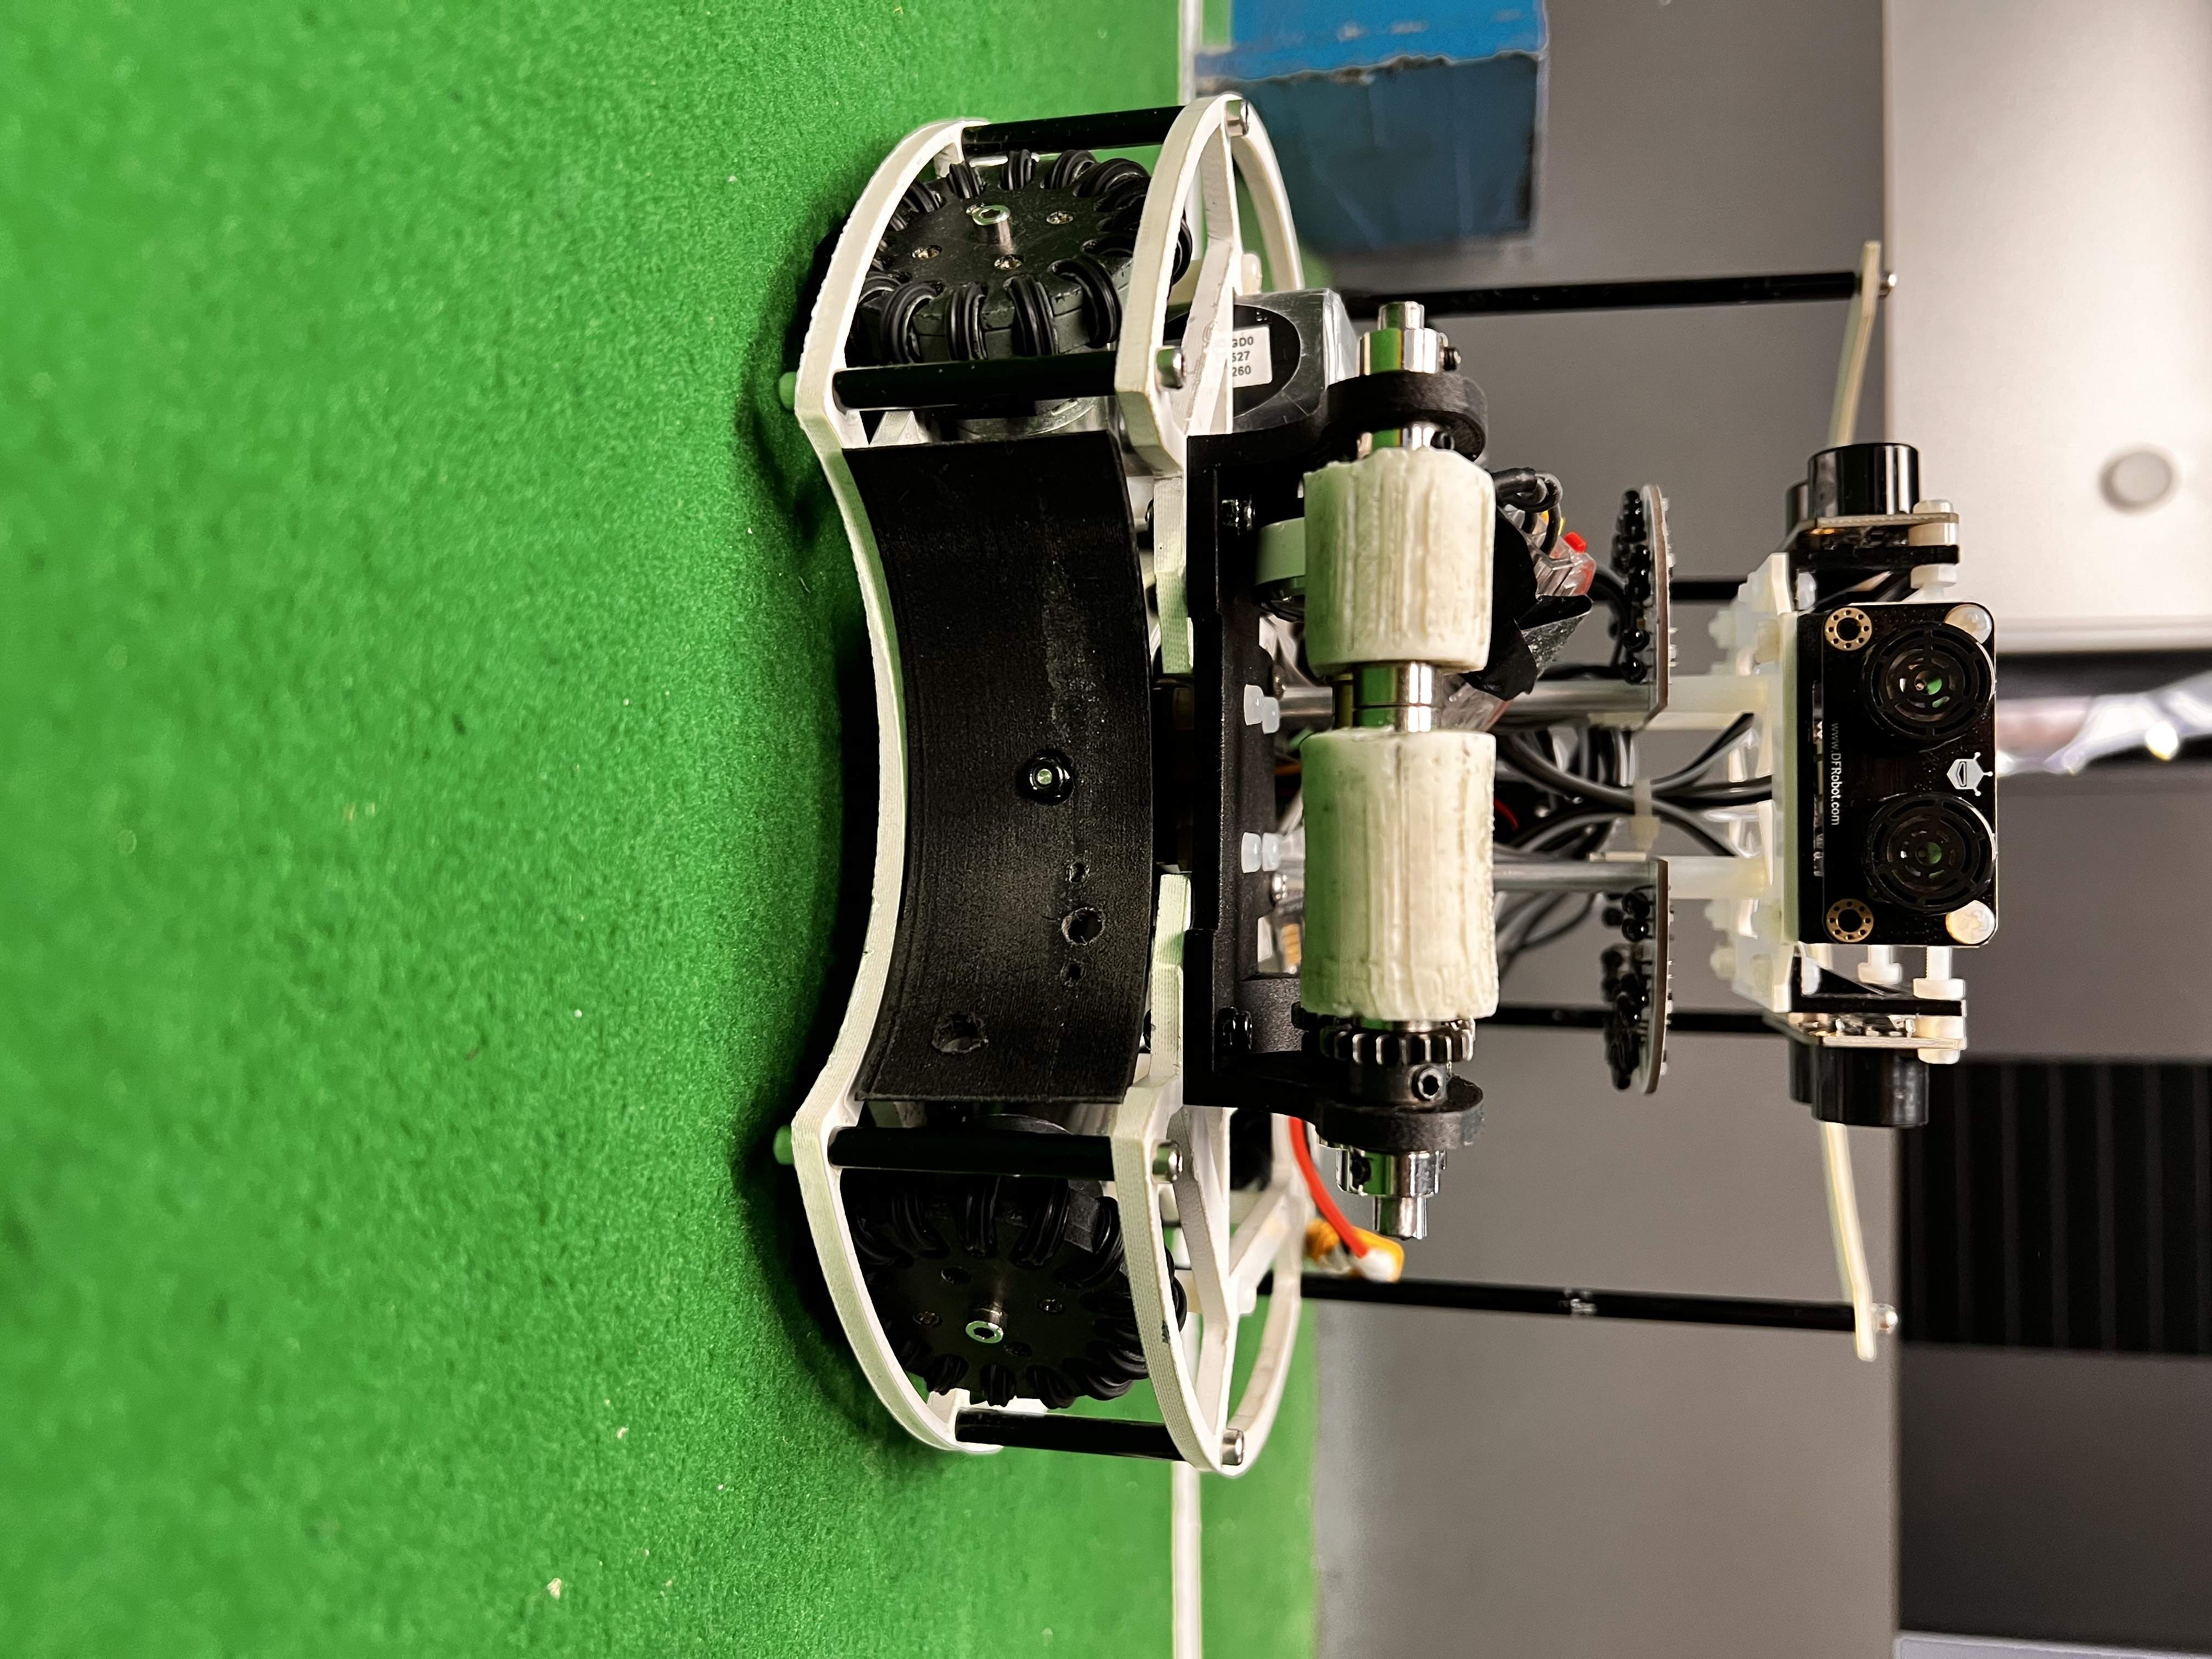
Apex reúne el retenedor motorizado y el mecanismo de disparo en un conjunto que se puede retirar del resto del robot. La disposición facilita trabajar sobre esa zona sin desmontar toda la electrónica. Para un equipo que prueba distintas geometrías de contacto con la pelota, el acceso a esa pieza importa tanto como su funcionamiento durante el partido.
El retenedor utiliza un motor específico y un rodillo para mantener la pelota cerca de la abertura frontal. El disparador interviene después, cuando la orientación resulta adecuada. Son tareas diferentes: un rodillo puede conservar la posesión mientras el chasis se desplaza; el mecanismo de golpeo debe liberar la pelota en el momento elegido.
El cuerpo se diseña con Fusion e Inventor. Combina impresión 3D con piezas de fibra de vidrio mecanizadas. Las cuatro ruedas omnidireccionales se colocan en disposición diagonal para producir desplazamientos en distintas direcciones mediante la combinación de velocidades.
Ver una pelota cerca de una pared
Los sensores de ultrasonidos están elevados sobre la estructura. Su información ayuda a relacionar el movimiento con los límites del campo. Para la pelota, el equipo utiliza receptores de infrarrojos; los sensores inferiores de reflectancia añaden la referencia de las líneas.
Esas lecturas no cumplen la misma función. La dirección de la pelota permite aproximarse, las distancias ayudan a reconocer el entorno y la línea indica cuándo hay que corregir una maniobra. El programa necesita decidir qué lectura tiene prioridad cuando el robot intenta atacar cerca del borde.
La documentación identifica un controlador STM32, aunque la memoria y el cartel citan referencias distintas de esa familia. Es una diferencia relevante para quien quiera reconstruir el montaje: conviene seguir la revisión concreta de los circuitos y del programa, en lugar de dar por intercambiables todas las configuraciones.
La esquina requiere otra maniobra
Apex describe estrategias de giro y salida lateral para evitar que el ataque quede bloqueado en una esquina. Acercarse en línea recta puede servir con espacio libre, pero junto a la pared el cuerpo necesita crear una dirección de salida para la pelota.
El equipo también estudia golpes desde un lateral y cambios de orientación. Las cifras de eficacia que publica proceden de sus propias pruebas; resultan útiles como registro de desarrollo, aunque no garantizan el mismo comportamiento en otro campo o con otra puesta a punto.
Los dos robots mantienen roles fijos y la memoria no presenta una coordinación inalámbrica entre compañeros. La propuesta concentra el aprendizaje en la mecánica frontal, las referencias del campo y la secuencia de ataque. Su módulo desmontable ofrece un ejemplo concreto de diseño para reparar y ajustar una zona que recibe contactos repetidos con la pelota.
Fuentes
- Memoria de Team Apex para RoboCup Junior 2025 [en]
- Cartel de diseño mecánico, sensores y estrategias de Apex [en]
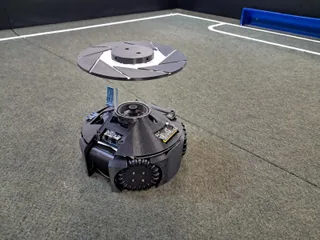
Imagen: Fotografía del equipo Apex del robot completo, con cuatro ruedas omnidireccionales, retenedor frontal y sensores elevados. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.