chaBots Phoenix: placas compartidas para atacar y defender en fútbol
chaBots Phoenix construyó sus robots de fútbol en 2025 con mecánicas adaptadas a ataque y defensa. Comparten placas y reparten la lectura de sensores entre Teensy.
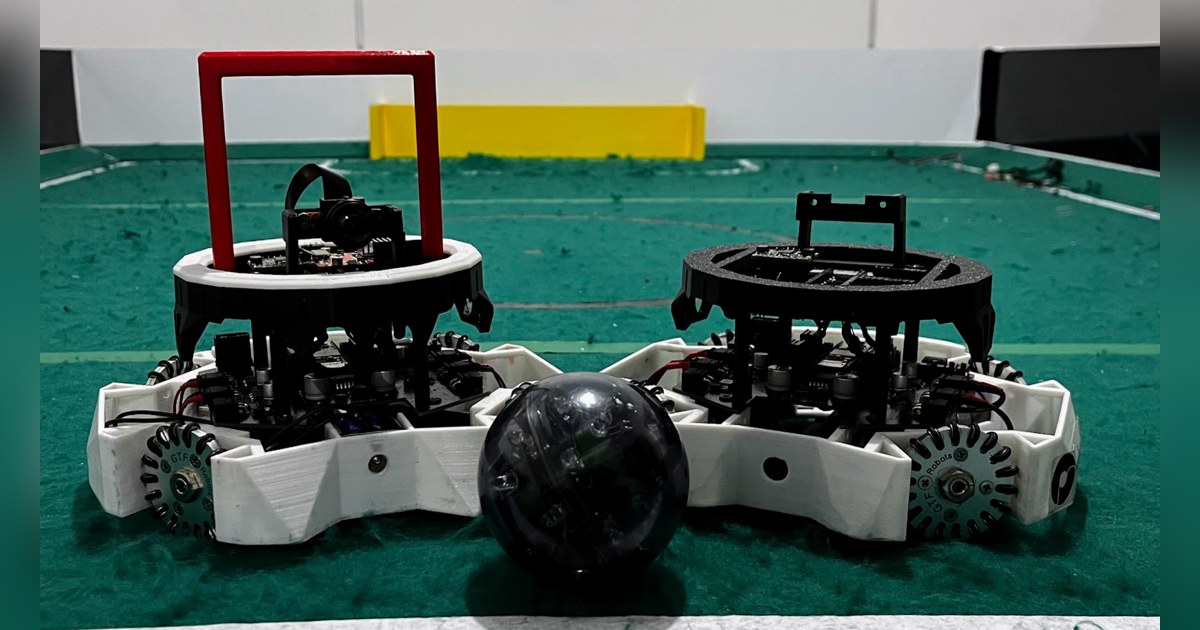
chaBots Phoenix diseñó para 2025 un atacante y un portero con necesidades mecánicas distintas, pero procuró conservar las mismas placas electrónicas en ambos. El equipo de San Luis Potosí empezó el diseño de esa temporada en febrero y documentó los robots construidos para RoboCupJunior mediante fotografías, CAD y software.
La decisión permite estudiar qué cambia cuando una plataforma debe perseguir una pelota o defender una portería. El portero necesita desplazarse lateralmente con rapidez; el atacante busca agilidad y margen para incorporar un retenedor. Los papeles influyen en motores, orientación de las ruedas y mecanismo de golpeo, mientras comparten una arquitectura de sensores.
Tres controladores reparten las lecturas
La familia utiliza tres Teensy 4.1 para el control principal y los módulos sensoriales. Un anillo de dieciocho receptores TSSP4038 busca la pelota infrarroja. Cada canal aporta una intensidad relativa y una dirección conocida; el programa combina esas señales para obtener un vector hacia la pelota.
El resultado se compacta para enviarlo por UART al controlador principal. Esa representación facilita la comunicación, pero la magnitud calculada no debe confundirse automáticamente con una distancia precisa en centímetros. Los fotodiodos de la zona de captura añaden una señal para reconocer que la pelota se encuentra delante.
Otro módulo observa las líneas con dieciocho sensores ALS-PT19 y sus luces. El equipo mantiene lectura analógica porque la alternativa digital de la placa podía resultar inconsistente. La memoria de 2025 explica que calibra la respuesta al encender para adaptarse al ambiente.
El portero utiliza la línea como referencia
El controlador transforma una dirección deseada en órdenes para cuatro motores. Una corrección de orientación mantiene el cuerpo mirando hacia su referencia mientras cambia el desplazamiento. La IMU BNO085 aporta esa orientación; los ultrasonidos y la cámara completan referencias del campo y la portería.
El portero interpreta si está sobre un tramo recto o una curva de la línea del área. Sigue lateralmente la pelota mientras corrige su posición respecto a esa línea. En una esquina, limita el movimiento para evitar abandonar la zona que pretende defender.
Los ultrasonidos ayudan a estimar la posición, pero el equipo reconoce que pueden fallar cuando un adversario o el compañero bloquea la medida. La estrategia debe convivir con esas interrupciones en lugar de asumir un campo permanentemente despejado.
La mecánica conserva diferencias entre funciones
El equipo utiliza distintas familias de motores en atacante y portero. También asigna mecanismos de golpeo de peso diferente. El diseño compartido de placas no obliga a que todos los componentes mecánicos sean idénticos; el objetivo es reutilizar la arquitectura y adaptar el cuerpo a cada función.
Las piezas impresas incluyen materiales elegidos según su tarea: policarbonato para el chasis, PET-CF para componentes de ruedas y PLA para partes menos exigidas. La memoria explica problemas de tolerancias y soportes que tuvieron que corregir durante la construcción.
El retenedor del atacante quedó con integración y pruebas de juego pendientes. Por otra parte, ambos robots intercambian su estado mediante BLE para que el defensor sepa si el compañero está disponible. chaBots Phoenix ofrece así una familia educativa reciente donde materiales, sensores y cooperación responden a necesidades de juego concretas, con las funciones incompletas identificadas en la documentación.
Fuentes
- chaBots Phoenix: robots de 2025, fotografías y archivos [en]
- chaBots Phoenix: memoria del equipo publicada por RoboCupJunior en 2025 [en]
- chaBots Phoenix: portal de documentación del equipo [en]
Imagen: Fotografía de chaBots Phoenix de los dos robots de fútbol de 2025 completos, con ruedas omnidireccionales y cuerpos blanco y negro. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.