El perro robótico de Gourav Jain: primeros pasos con doce servos
Gourav Jain documenta en 2026 un cuadrúpedo propio de doce servos. El prototipo impreso ha iniciado pruebas de marcha y aún desarrolla estabilidad y sensores.
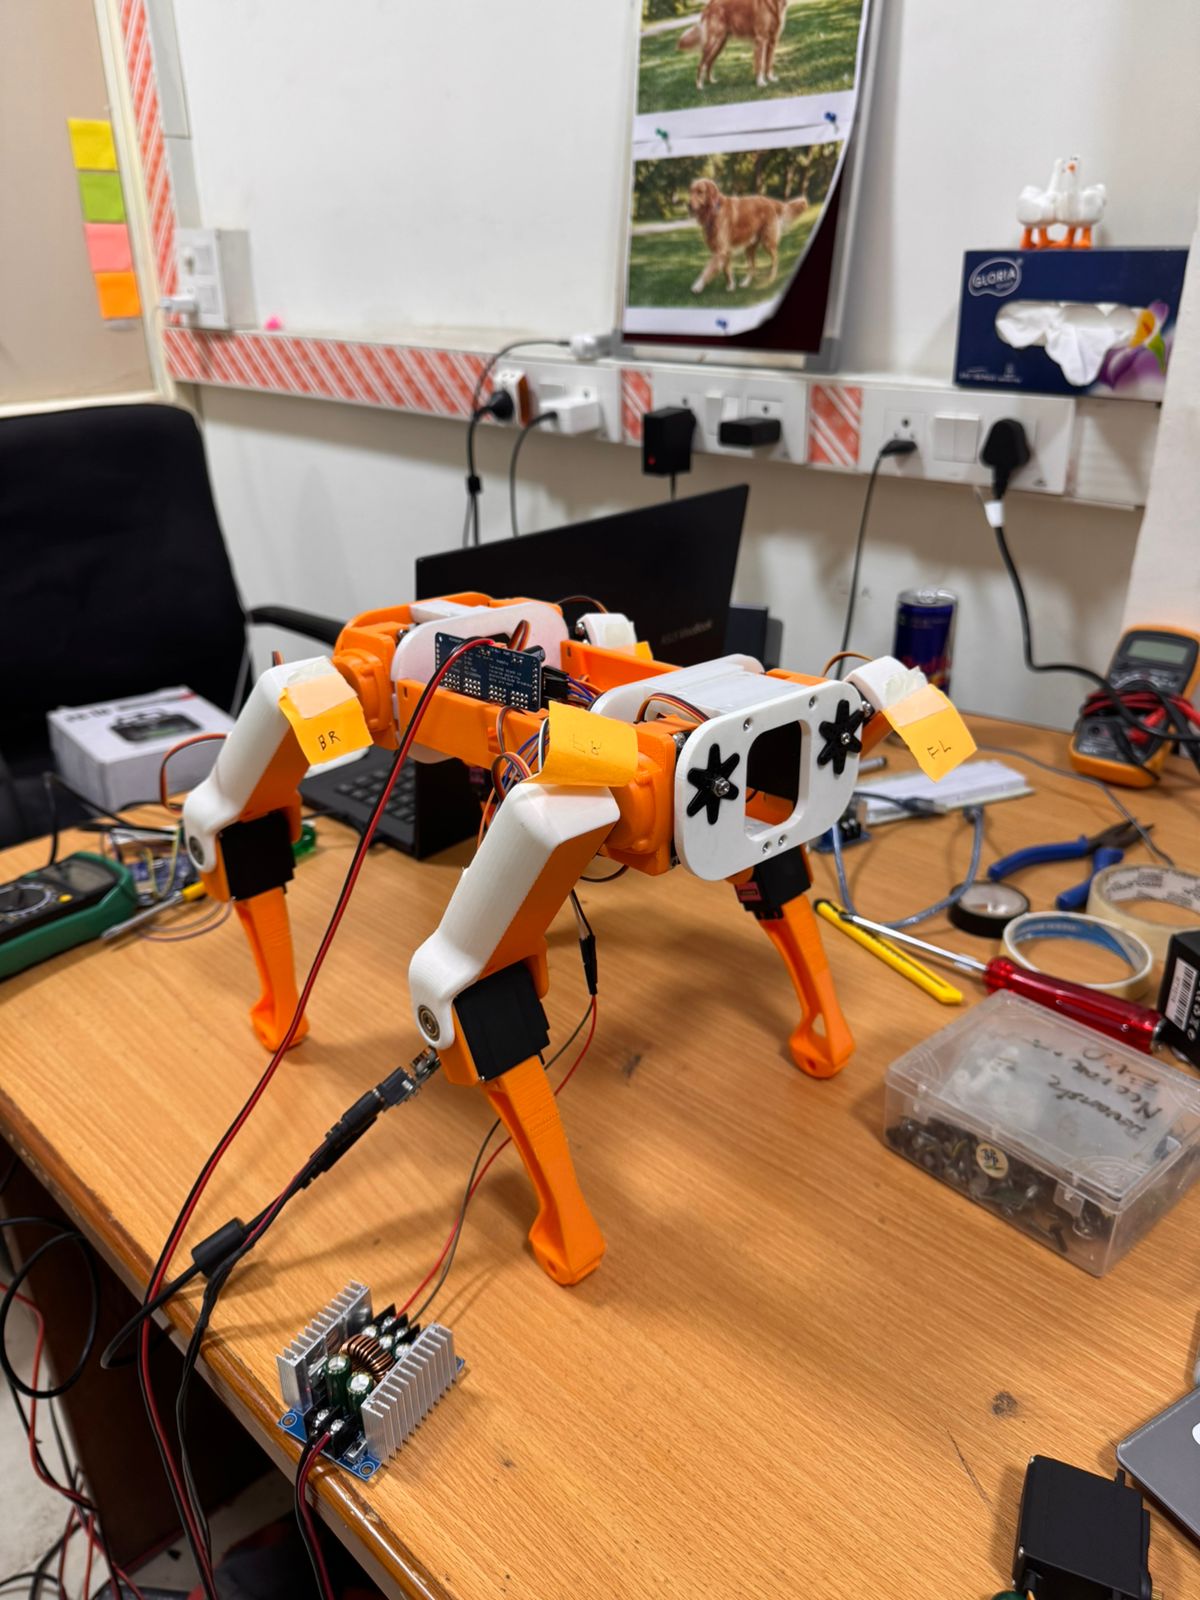
El perro robótico de Gourav Jain ya tiene un cuerpo construido y un primer ensayo de locomoción. Las fotografías y el vídeo publicados en 2026 muestran un cuadrúpedo impreso, con doce servos y parte de la electrónica aún sobre la mesa de trabajo. Su siguiente reto es convertir ese movimiento inicial en una marcha estable y repetible.
El proyecto distingue el estado del prototipo de sus objetivos posteriores. La configuración actual utiliza ESP32 para validar actuadores y sensores; la migración a STM32 está prevista. La navegación autónoma y el equilibrio avanzado aparecen como etapas pendientes, una distinción necesaria para entender qué ofrece hoy la construcción.
Un cuerpo que se puede revisar por piezas
Cada pata dispone de tres actuadores. El autor ha modelado el conjunto en Fusion 360 y comparte tanto el ensamblaje STEP como componentes STL: soportes, piezas de articulaciones, placas, cubiertas y elementos de los pies. El cuerpo naranja y blanco de las fotografías corresponde a esa plataforma física.
La documentación mecánica plantea sustituir una pieza dañada sin volver a fabricar el robot entero. También deja margen para cambiar soportes de sensores, alojamiento de electrónica y distribución de componentes. Es una ventaja para una plataforma que todavía está descubriendo qué necesita reforzar o recolocar.
Las tolerancias de impresión siguen importando. Un soporte que encaja en el modelo puede necesitar ajustes en el montaje, y una articulación con holgura puede alterar la posición real del pie. El proyecto no presenta todavía un análisis estructural definitivo ni un margen de par medido para todos los actuadores.
Antes de coordinar sensores, se ensaya cada uno
El control actual se organiza alrededor del ESP32 y un driver PCA9685. Las carpetas de puesta en marcha separan pruebas de servos, comunicación, IMU, pantalla, ultrasonidos y alimentación. Así es posible observar un componente antes de atribuir un problema al movimiento completo.
Un ejemplo especialmente relacionado con las patas es el ensayo de los FSR. El programa está destinado a leer cuatro sensores resistivos de fuerza y comprobar si responden al contacto con el suelo. Esa lectura puede ser útil para saber cuándo un pie apoya, pero la prueba aislada no equivale a un equilibrio ya integrado.
La documentación enumera también MPU6500, sensores de distancia y medición de corriente. Su presencia en el diseño ofrece posibilidades de desarrollo; las funciones de fusión sensorial y adaptación del terreno aún necesitan implementación y ensayos conjuntos.
El vídeo acredita un comienzo de marcha
La demostración se describe como un primer experimento de locomoción. No incluye una caracterización de velocidad, duración de batería o repetibilidad. Es razonable utilizarla para mostrar que la mecánica se ha ensamblado y empieza a moverse, manteniendo aparte las prestaciones que siguen sin medir.
El siguiente trabajo declarado incluye calibrar servos, mejorar la posición de apoyo y ajustar trayectorias. Después llegarían correcciones con la IMU y decisiones basadas en sensores. Ese orden evita suponer que añadir un componente transforma automáticamente el comportamiento del robot.
La plataforma puede interesar a quien quiera aprender diseño de un cuadrúpedo desde el cuerpo hasta el control. Sus archivos ofrecen material concreto para estudiar piezas y ensayos, aunque todavía requieren trabajo de integración. El valor del proyecto está en esa construcción propia en marcha y en un desarrollo que permite distinguir los primeros pasos de una autonomía futura.
Fuentes
- Gourav Jain: prototipo físico, marcha inicial y avances [en]
- Gourav Jain: diseño mecánico y piezas imprimibles [en]
- Gourav Jain: prueba de contacto de los pies [en]
- Gourav Jain: control actual y funciones previstas [en]
Imagen: Fotografía de Gourav Jain de su cuadrúpedo construido, con cuerpo naranja y blanco, cuatro patas articuladas y cableado sobre una mesa. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.