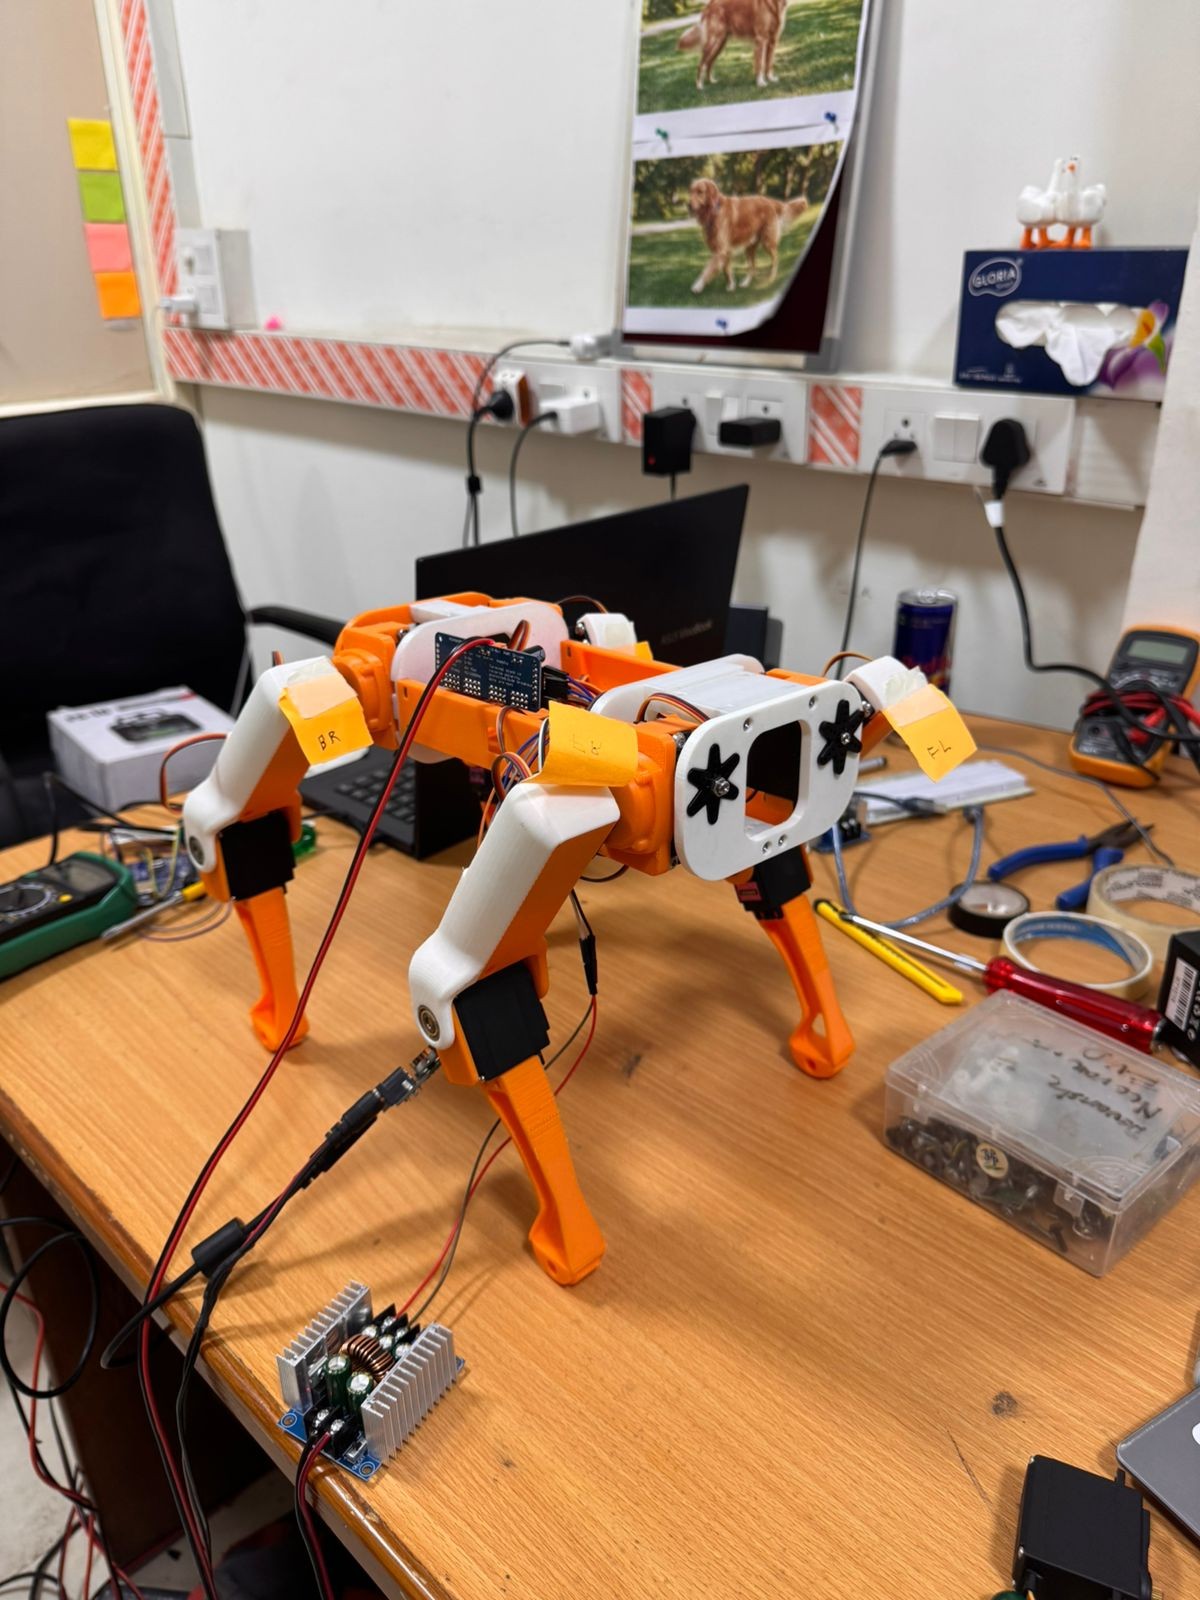
Fotografía de Gourav Jain de su cuadrúpedo construido, con cuerpo naranja y blanco, cuatro patas articuladas y cableado sobre una mesa.

Gourav Jain

Robotic Dog de Gourav Jain

Gourav Jain documenta en 2026 un cuadrúpedo propio de doce servos. El prototipo impreso ha iniciado pruebas de marcha y aún desarrolla estabilidad y sensores.

Ficha actualizada el .

Prototipo y desarrollo del cuadrúpedo

Información y disponibilidad

Prototipo físico en desarrollo documentado en 2026, con fotografías, ensayo inicial de locomoción, conjunto STEP y piezas STL. La marcha estable y la autonomía siguen pendientes.

Para qué sirve

Estudiar diseño mecánico, puesta en marcha de servos y validación progresiva de un cuadrúpedo propio.

Qué tener en cuenta

  • La locomoción mostrada es un ensayo inicial, sin velocidad ni autonomía medidas.
  • La marcha estable, el equilibrio y la navegación autónoma continúan en desarrollo.
  • Los ensayos de componentes no demuestran por sí solos su integración en un controlador completo.

Datos documentados

Actuación
Doce servos, tres por pata Fuente ↗
Control actual
ESP32 y PCA9685 Fuente ↗
Mecánica
Diseño propio en Fusion 360 con conjunto STEP y piezas STL Fuente ↗
Contacto previsto
Ensayo separado de cuatro sensores FSR Fuente ↗
Evolución
Migración a STM32 prevista, todavía sin completar Fuente ↗

Quién está detrás

Gourav Jain

Gourav Jain documenta la construcción y el desarrollo de Robotic Dog de Gourav Jain.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Robotic Dog de Gourav Jain