BULLBOTS: cuatro ruedas propias para un robot que empuja la pelota
BULLBOTS cambia a cuatro ruedas en su robot educativo de fútbol de 2025. Combina un chasis cortado a láser, ESP32 y sensores para perseguir la pelota y evitar líneas.
Un robot de fútbol puede empezar por una tarea mecánica sencilla: llegar hasta la pelota y empujarla. BULLBOTS Soccer 2025, de Itapetinga, en Bahía, utiliza esa idea para concentrar el trabajo en el movimiento del cuerpo y en las lecturas que deben interrumpirlo cerca del borde.
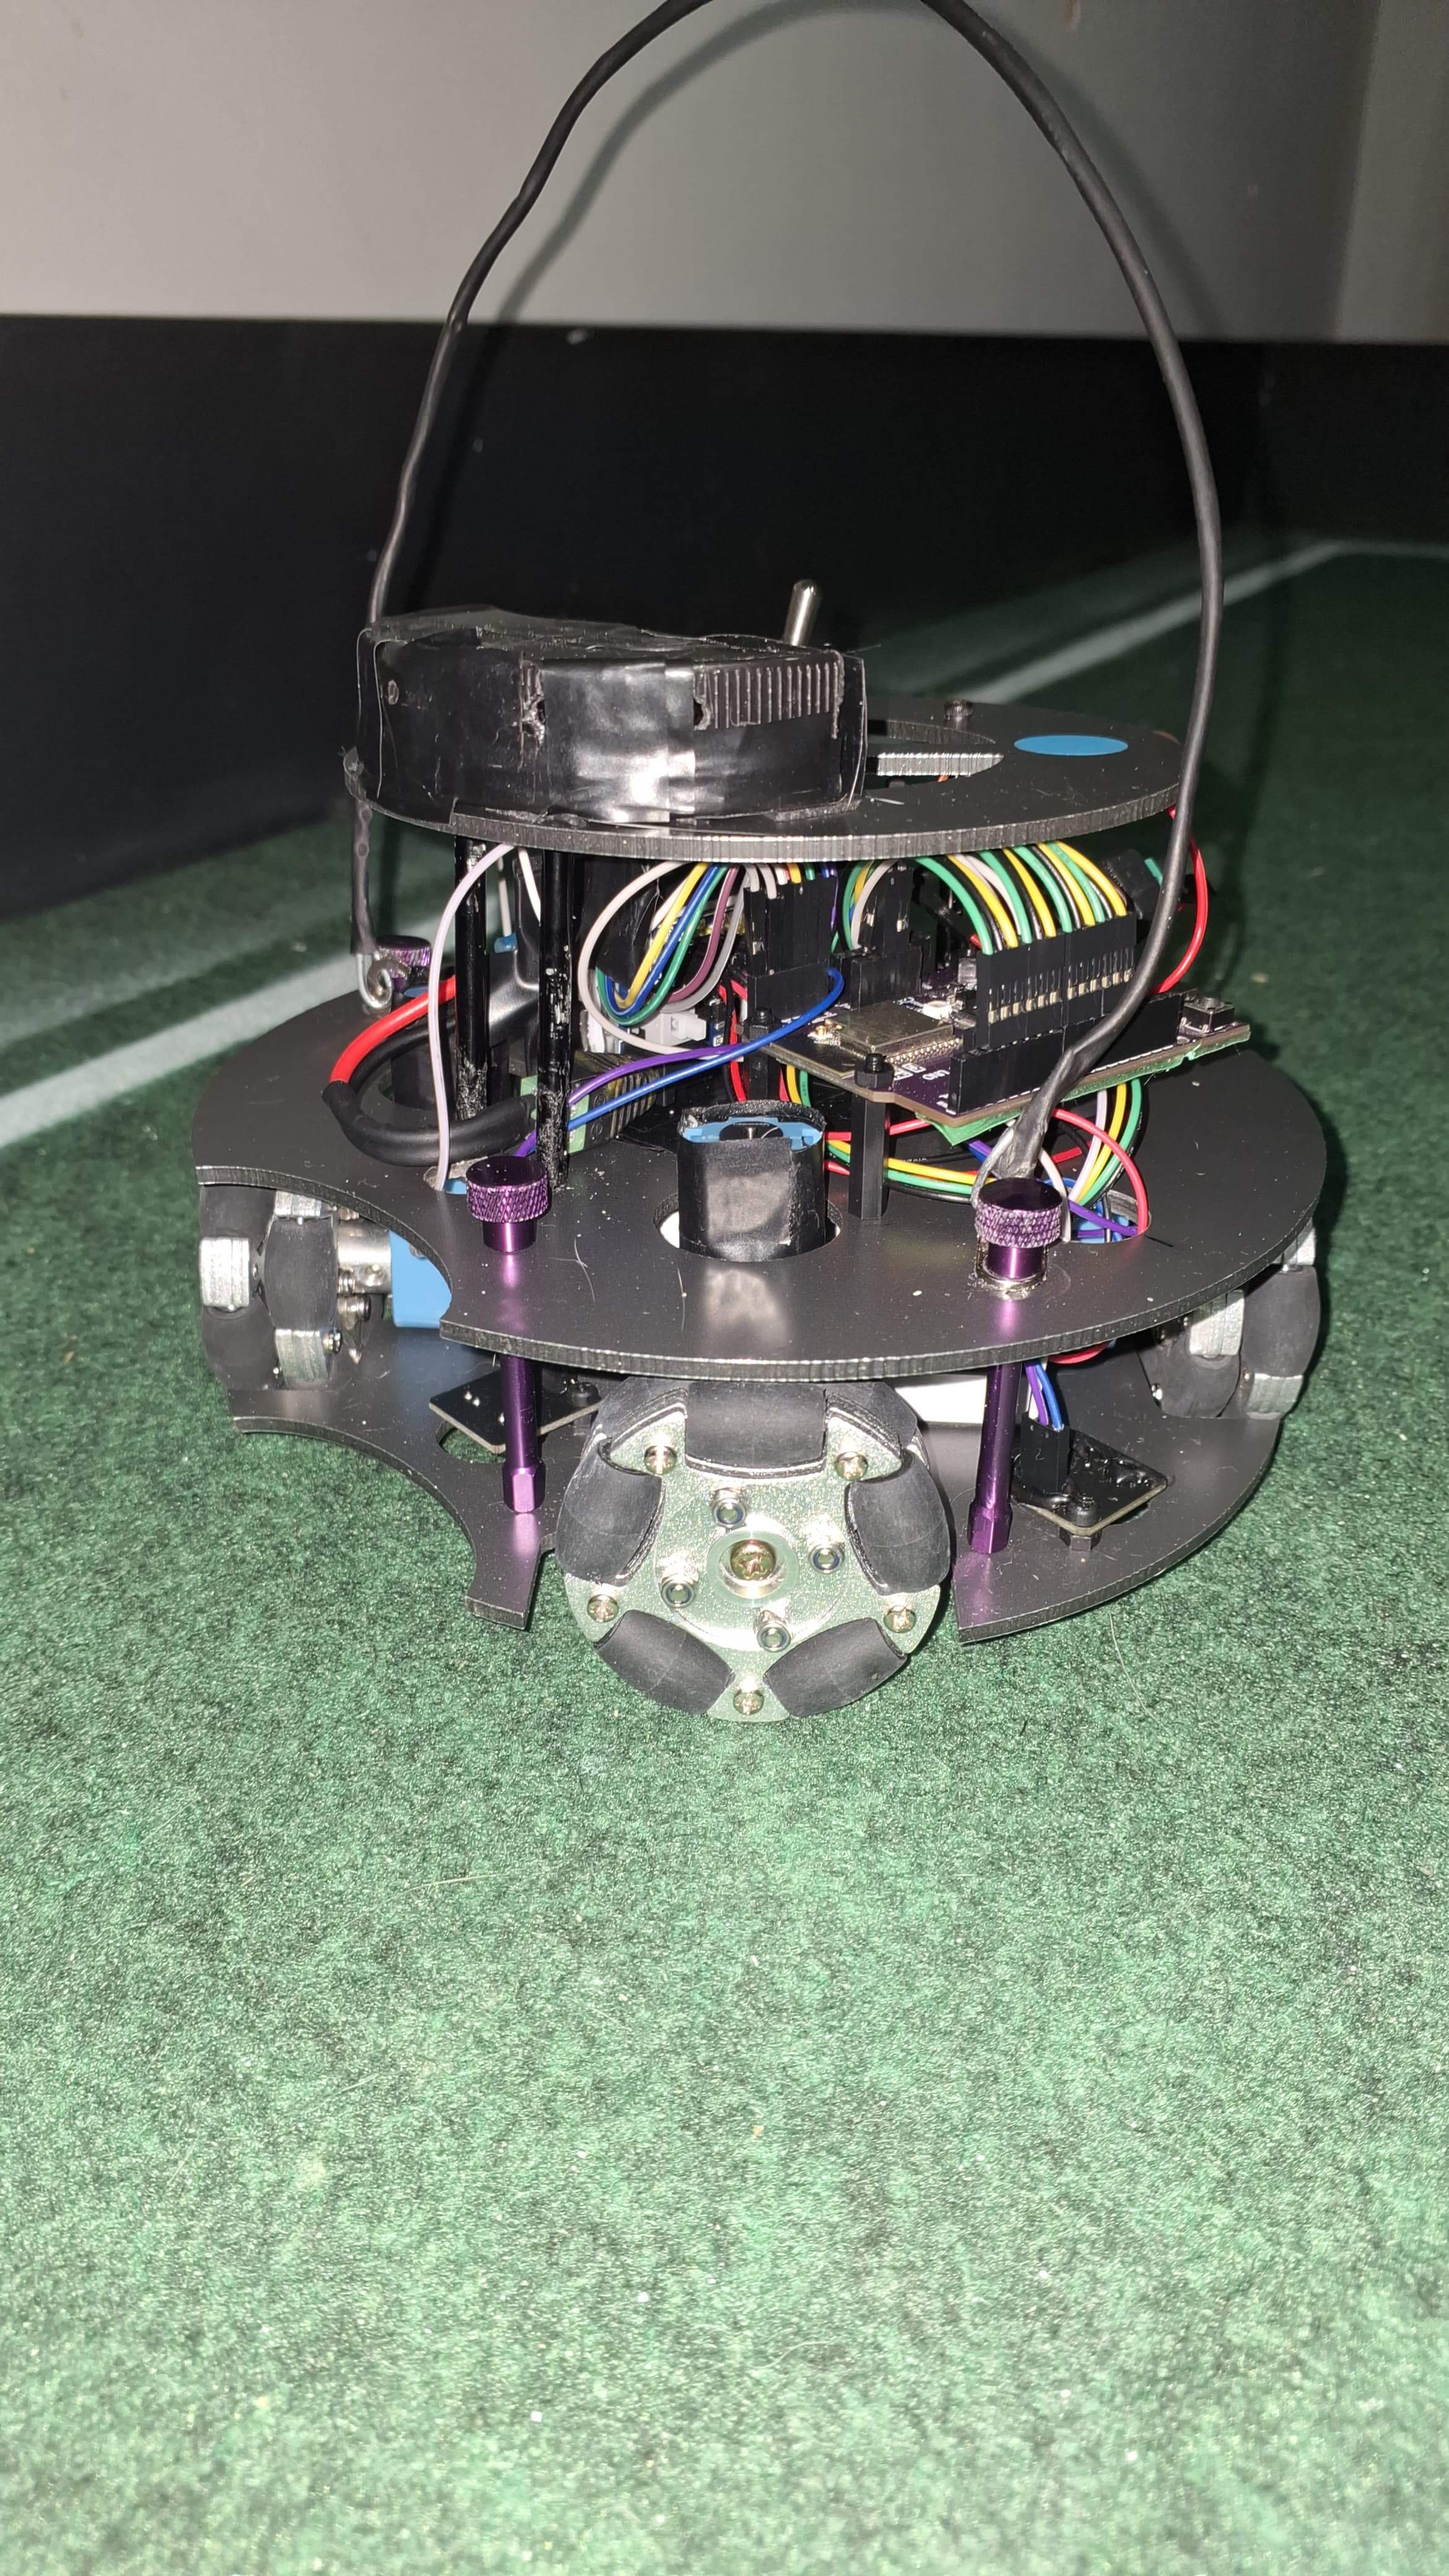
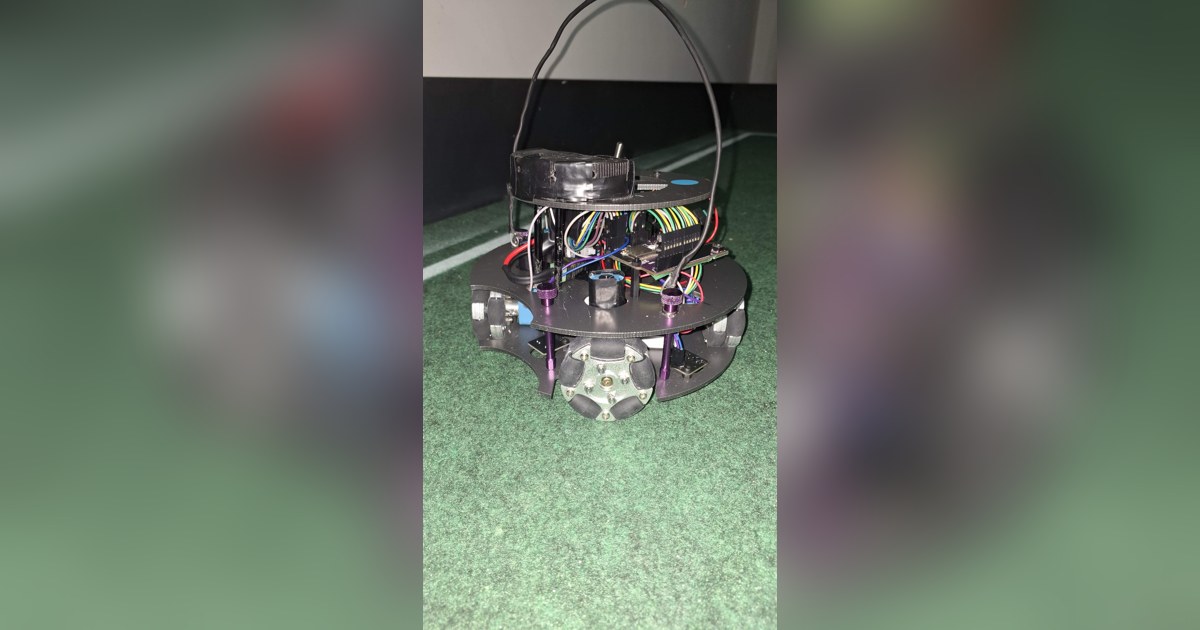
El cambio visible de esta edición es la tracción. El equipo pasó del diseño de tres ruedas de 2024 a un cuerpo con cuatro ruedas omnidireccionales en 2025. La plataforma tiene una abertura frontal para conducir la pelota, sin añadir un retenedor motorizado ni un disparador independiente.
Del dibujo al chasis cortado a láser
La preparación del cuerpo comienza con el dibujo de sus piezas. El equipo trabaja con CorelDraw y utiliza corte láser para fabricarlas. Esa combinación permite pensar en superficies, agujeros y separadores antes de montar motores y circuitos.
El robot lleva un ESP32-S3 y controladores TB6612 para actuar sobre la tracción. Las ruedas omnidireccionales añaden pequeños rodillos al perímetro. Para desplazarse hacia un lateral o una diagonal, el programa combina los sentidos y velocidades de los motores en lugar de depender de una dirección mecánica como la de un coche.
Cambiar de tres a cuatro ruedas modifica esa combinación y también la distribución del espacio. Los soportes, el cableado y la abertura para la pelota necesitan convivir en el mismo cuerpo. Por eso la actualización representa un trabajo sobre una plataforma física, además de una modificación del control.
La pelota marca la dirección, la línea impone el límite
El equipo utiliza cinco receptores de infrarrojos para obtener una referencia de la pelota. Su distribución permite distinguir desde qué zona llega la señal y escoger una dirección de aproximación. Esa información orienta la búsqueda; no equivale por sí sola a una posición exacta de la pelota sobre el campo.
Los sensores de reflectancia inferiores detectan el cambio entre la superficie verde y las líneas. La reacción al borde tiene prioridad frente a la persecución. Si el robot sigue intentando acercarse a la pelota cuando ya está sobre una línea, la decisión de ataque puede acabar convirtiéndose en una salida del terreno.
La referencia de orientación procede de un módulo GY80, según la memoria. El programa relaciona esa orientación con el movimiento de las ruedas para mantener un rumbo. La propuesta no necesita un ordenador de visión ni una cámara para resolver sus acciones principales.
Conducir mediante el cuerpo
BULLBOTS empuja la pelota con la zona frontal. Al no tener un mecanismo que la mantenga girando contra un rodillo, la posesión depende del contacto y de la trayectoria. Tampoco debe atribuirse al robot un disparo que la documentación no describe.
Los dos cuerpos siguen el mismo planteamiento, sin una estrategia de portero separada ni comunicación entre compañeros presentada en la memoria. El alcance del proyecto queda así centrado en aprender a conducir una plataforma propia y a responder a varios sensores con prioridades claras.
Para un taller, el diseño ofrece un punto de partida concreto: fabricar el chasis, comprobar cada dirección de movimiento y observar cómo cambia la respuesta al entrar en una línea. Su documentación explica las decisiones principales, aunque reconstruirlo requiere desarrollar y ajustar el montaje, porque no se publica un conjunto completo de archivos listo para replicar.
Fuentes
- Memoria técnica de BULLBOTS para RoboCup Junior 2025 [en]
- Cartel de BULLBOTS con sensores y componentes [en]
Imagen: Fotografía de BULLBOTS del robot completo, con cuerpo de piezas planas, cuatro ruedas y lazo de cableado superior. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.