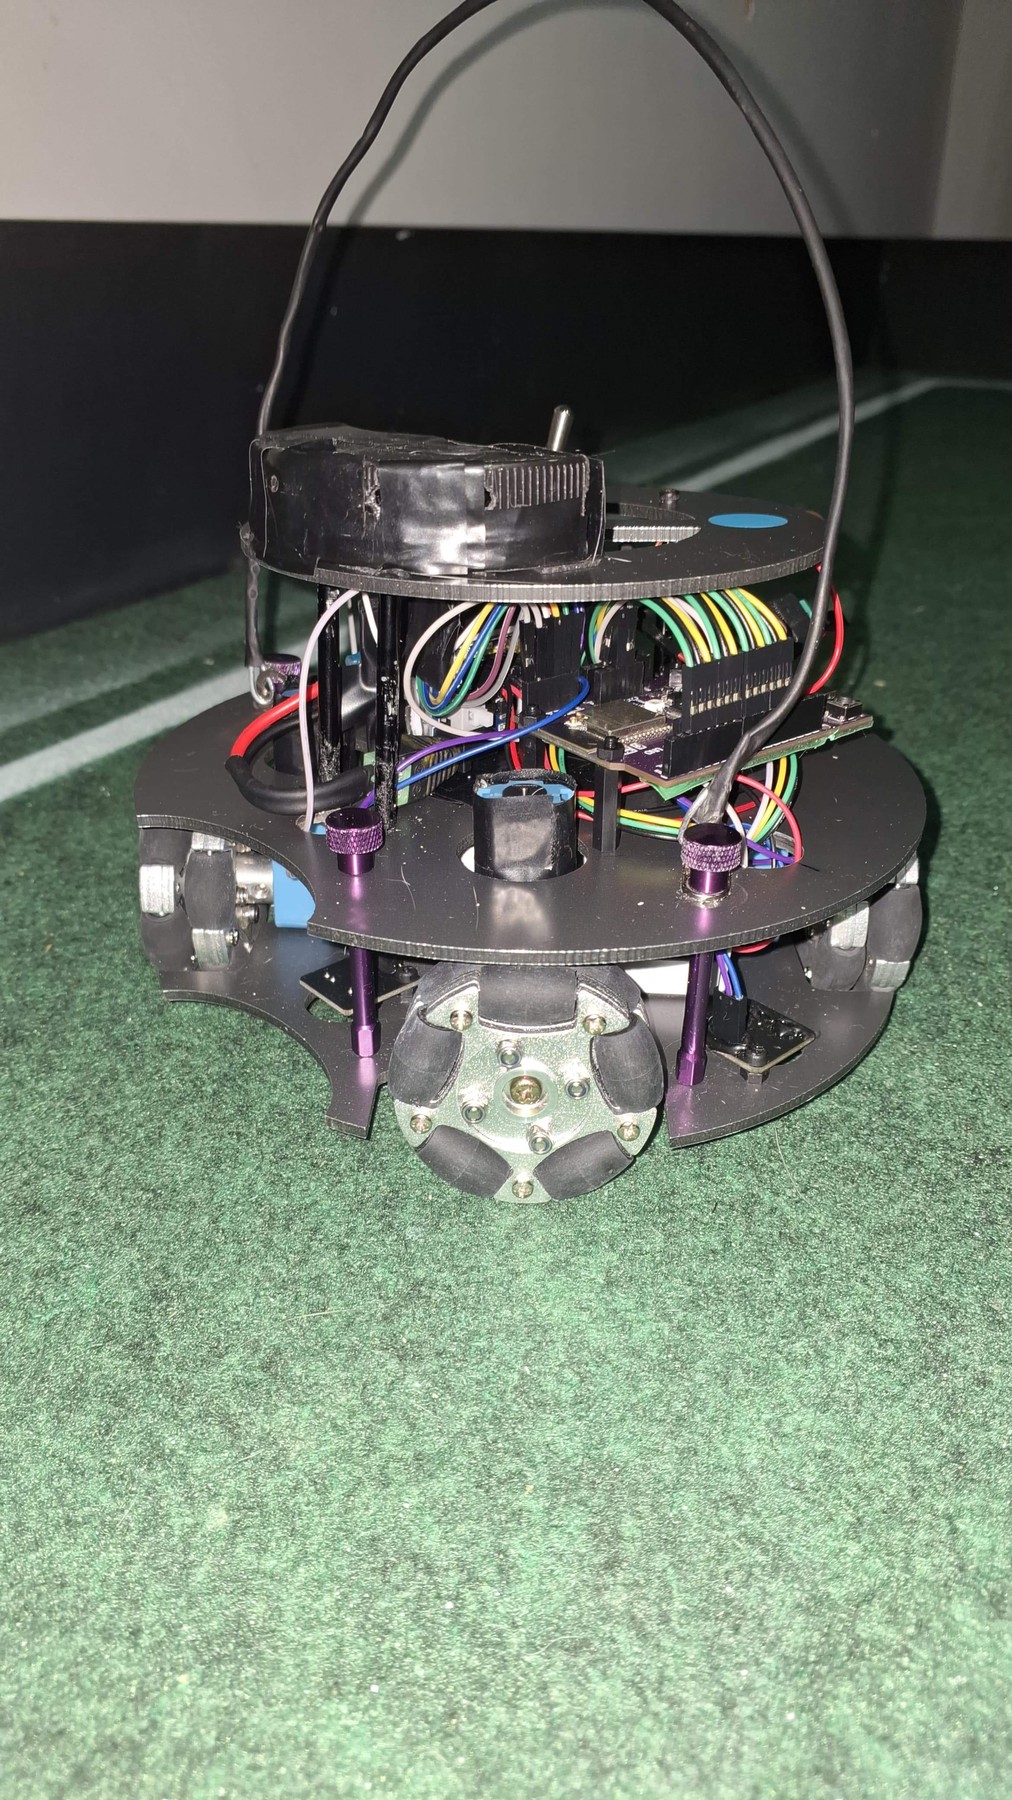
Fotografía de BULLBOTS del robot completo, con cuerpo de piezas planas, cuatro ruedas y lazo de cableado superior.

BULLBOTS, Itapetinga

BULLBOTS Soccer 2025

BULLBOTS cambia a cuatro ruedas en su robot educativo de fútbol de 2025. Combina un chasis cortado a láser, ESP32 y sensores para perseguir la pelota y evitar líneas.

Ficha actualizada el .

Memoria técnica de BULLBOTS

Información y disponibilidad

Plataforma del equipo de Itapetinga, Bahía, documentada para RoboCup Junior 2025; proyecto educativo sin oferta comercial indicada.

Para qué sirve

Practicar diseño de chasis, movimiento omnidireccional y prioridades de sensores en un robot de fútbol escolar.

Qué tener en cuenta

  • No incorpora retenedor motorizado ni mecanismo de disparo independiente.
  • La memoria no describe comunicación entre robots ni roles diferenciados de ataque y defensa.
  • No se presenta un paquete público completo de código y CAD para reconstruirlo.

Datos documentados

Cambio físico
Paso del diseño de tres ruedas de 2024 a una plataforma de cuatro ruedas en 2025. Fuente ↗
Chasis
Diseño preparado con CorelDraw y fabricación mediante corte láser. Fuente ↗
Control
ESP32-S3 Dev y controladores TB6612. Fuente ↗
Pelota
Cinco receptores de infrarrojos distribuidos para estimar su dirección. Fuente ↗
Líneas
Tres sensores de reflectancia, según el cartel del equipo. Fuente ↗
Mecanismo frontal
Abertura para conducir la pelota mediante empuje, sin retenedor ni disparador separado. Fuente ↗

Quién está detrás

BULLBOTS, Itapetinga

BULLBOTS, Itapetinga documenta la construcción y el desarrollo de BULLBOTS Soccer 2025.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de BULLBOTS Soccer 2025