
Archivo
Inteligencia artificial y robótica: página 3
Archivo de inteligencia artificial y robótica en robotica.es, página 3 de 14. Noticias y análisis publicados en español.
Página 3 de 14 · 317 artículos
Artículos de la página 3
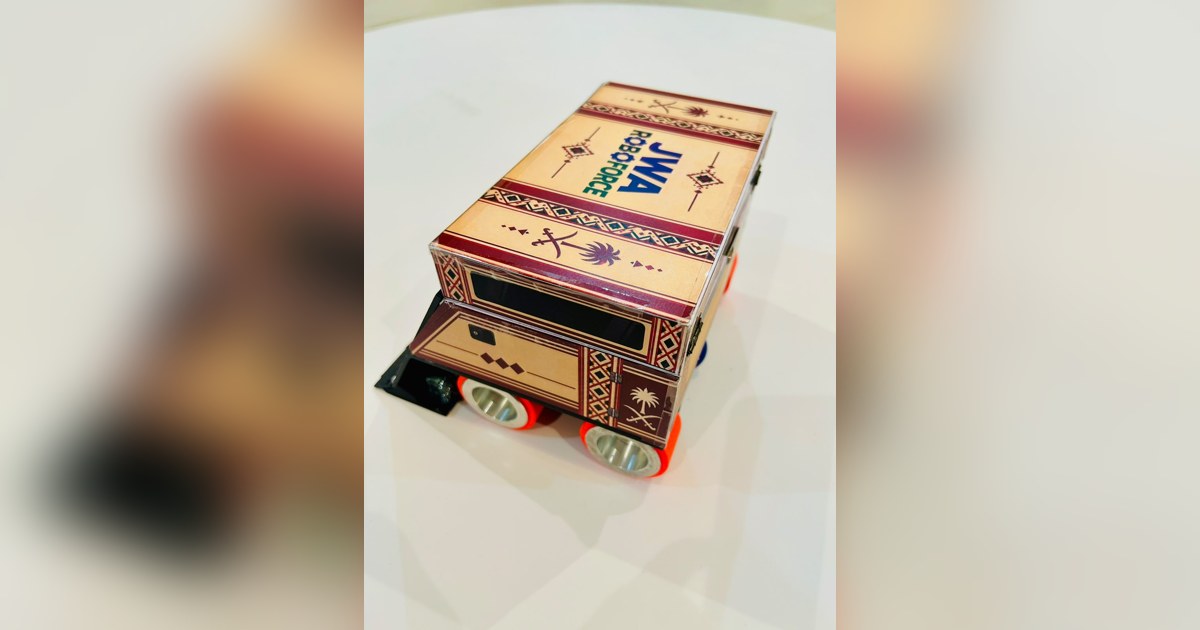
JWA RoboForce: abandonar el empuje cuando aparece el borde
JWA RoboForce construye un robot escolar de sumo de 2026 con cuatro motores y sensores infrarrojos. El borde del ring tiene prioridad sobre la búsqueda y el empuje.
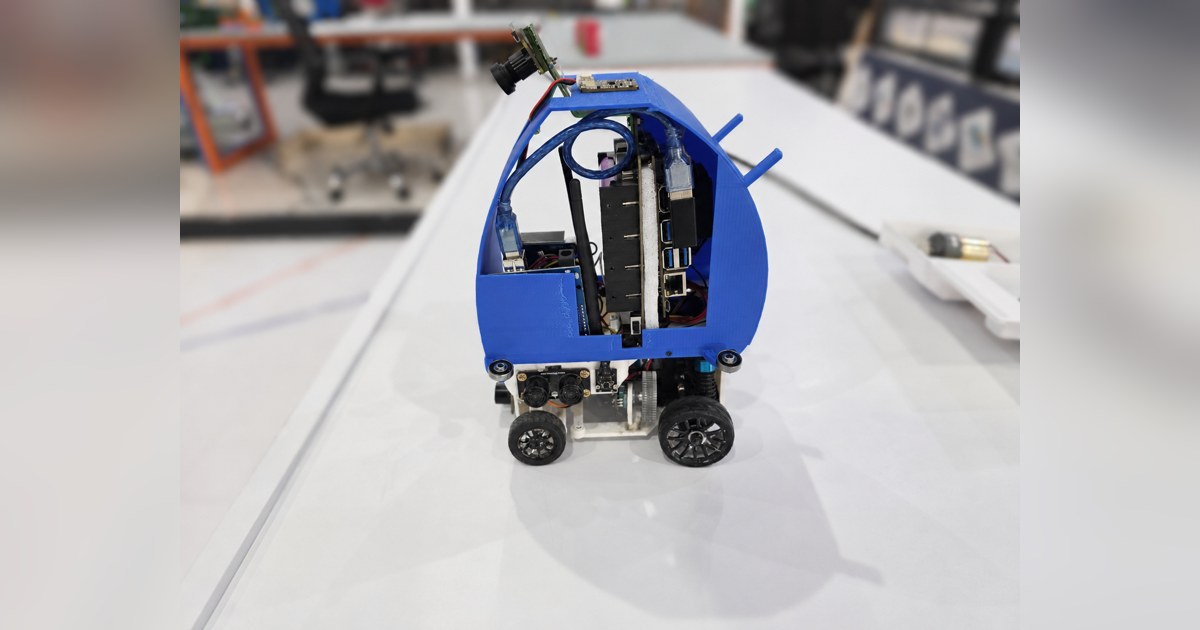
IRD MAX: corregir el rumbo con lecturas nuevas y revisar el encoder
IRD MAX combina Jetson Nano, Arduino Uno y una carrocería propia en su coche educativo de 2026. Sus pruebas muestran cómo ajustar rumbo y distancia sin confundir datos.
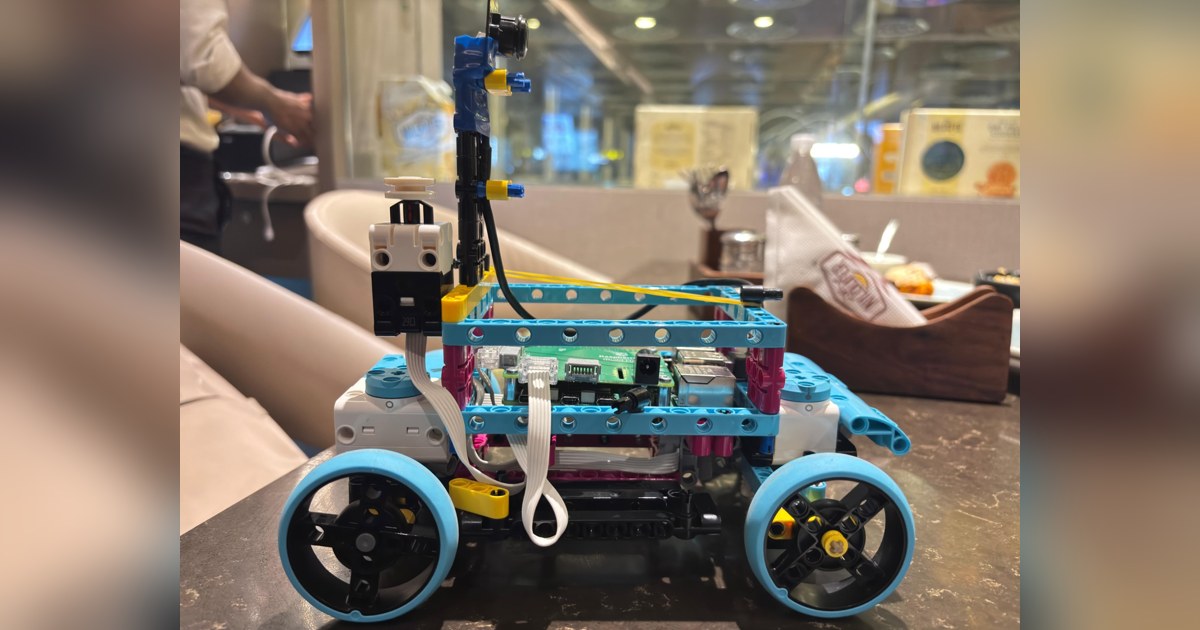
The Mech Minds: decidir el sentido de marcha mirando las líneas
The Mech Minds reconstruye su coche educativo con Raspberry Pi 5, Build HAT y motores LEGO. La cámara confirma el sentido de marcha antes de contar los cruces.
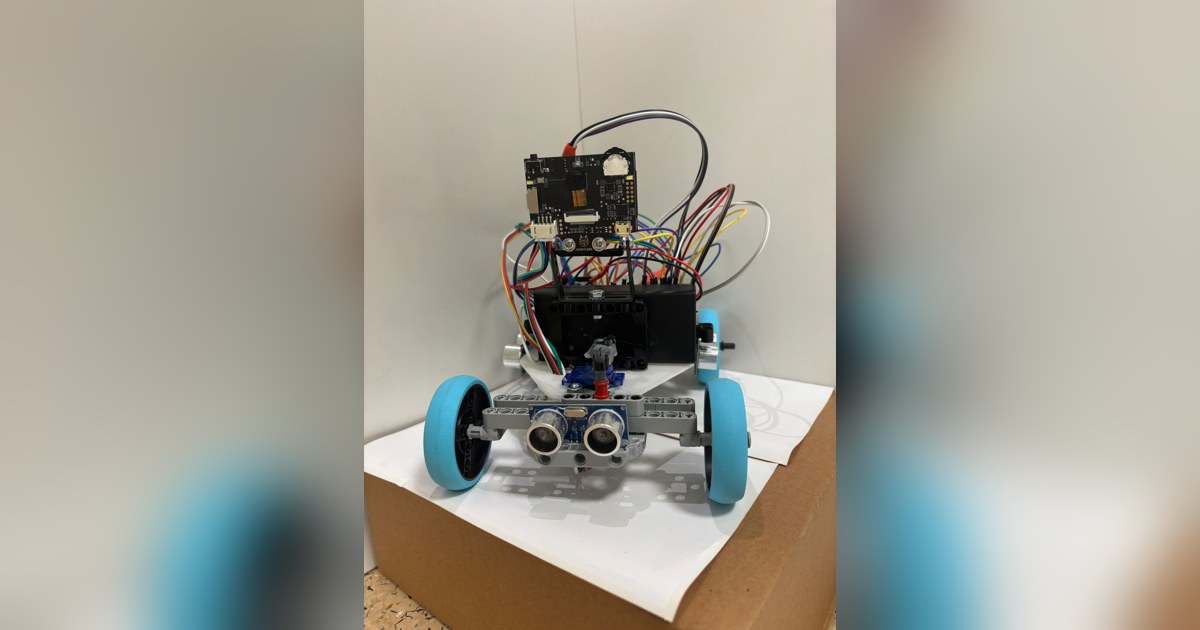
SudoQTR: ajustar la dirección cuando los ecos confunden al robot
SudoQTR construye un coche educativo de 2025 con chasis impreso, ultrasonidos y HuskyLens. Los ecos de bloques inclinados guían sus siguientes cambios de sensores.
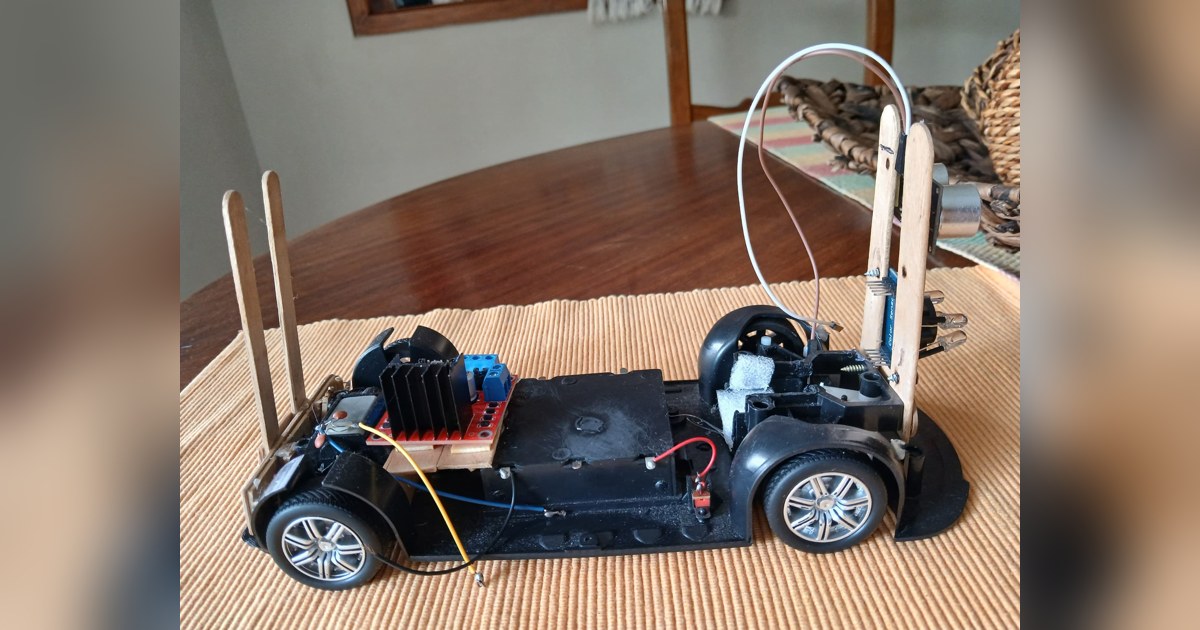
Hefestobots: un primer vehículo para combinar distancia y color
Hefestobots presenta un vehículo educativo de 2025 con dirección por servo y sensores de distancia, reflectancia y color. Las pruebas se centran en trayectos simples.
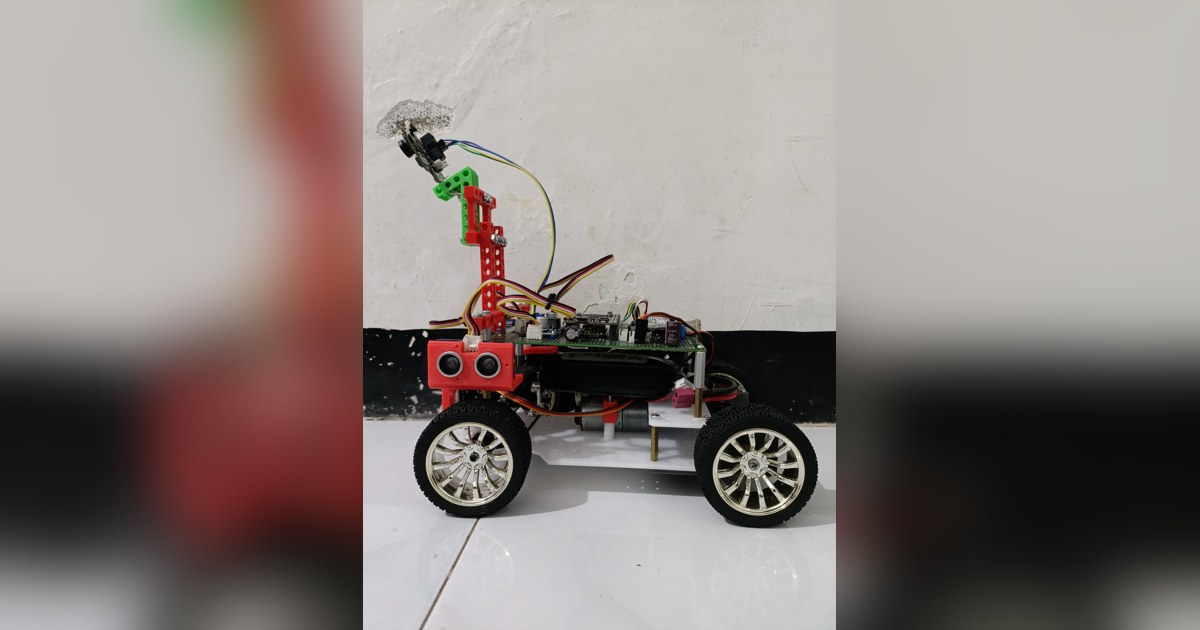
VIM: una torre para la cámara y maniobras que recuerdan el giro
VIM construye un coche educativo de 2025 con una torre para Pixycam y sensores ultrasónicos. Su programa de prueba distingue el desvío y la recuperación de la ruta.
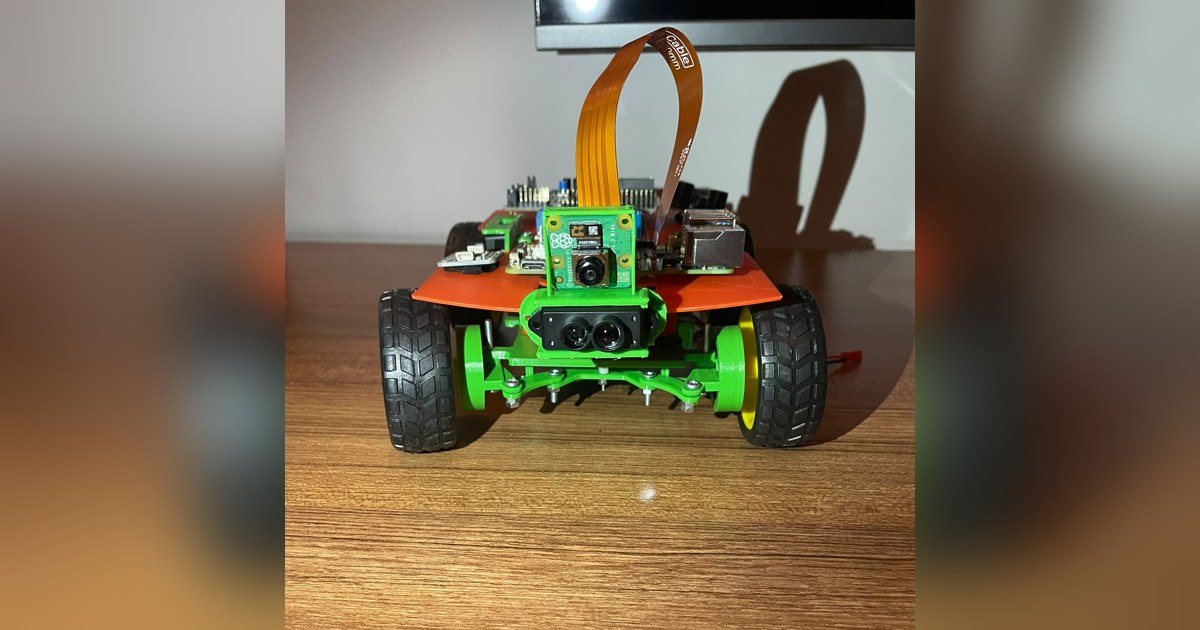
Powerpuffs: una dirección propia y órdenes que no se acumulan
Powerpuffs fabrica un coche educativo con dirección propia, diferencial y dos placas. Su control conserva la orden más reciente para evitar maniobras atrasadas.
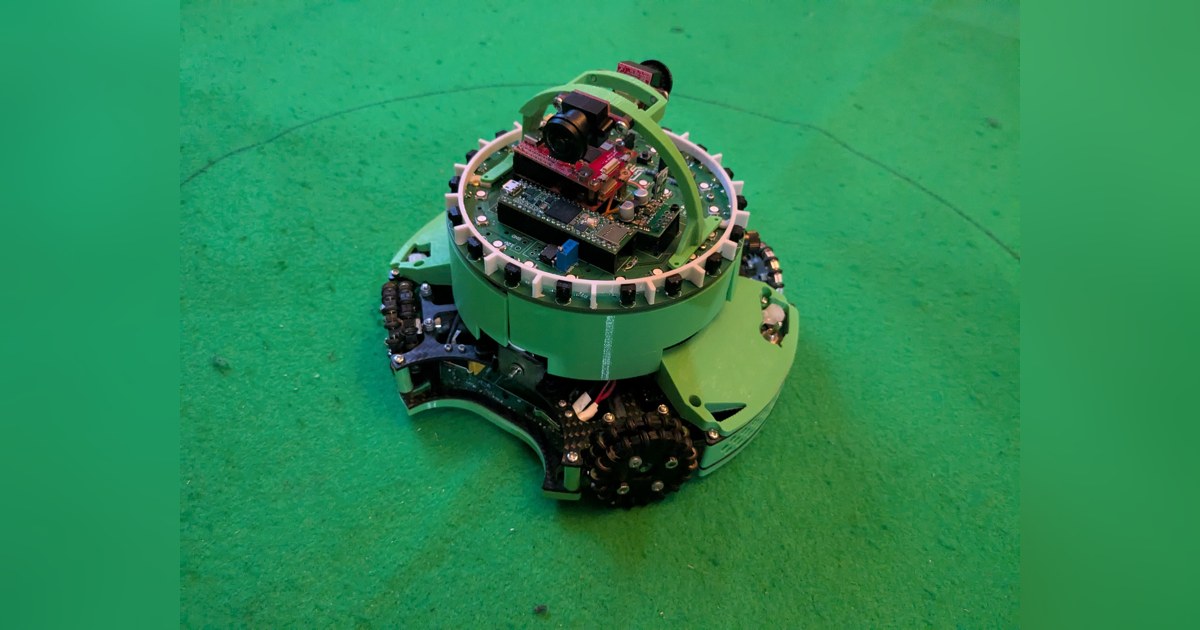
Roboticus: dos cámaras directas y un cuerpo que flexiona menos
Roboticus renueva su robot de fútbol en 2025 con una estructura de fibra de carbono y dos cámaras opuestas. La visión ayuda a interpretar porterías, áreas y límites.
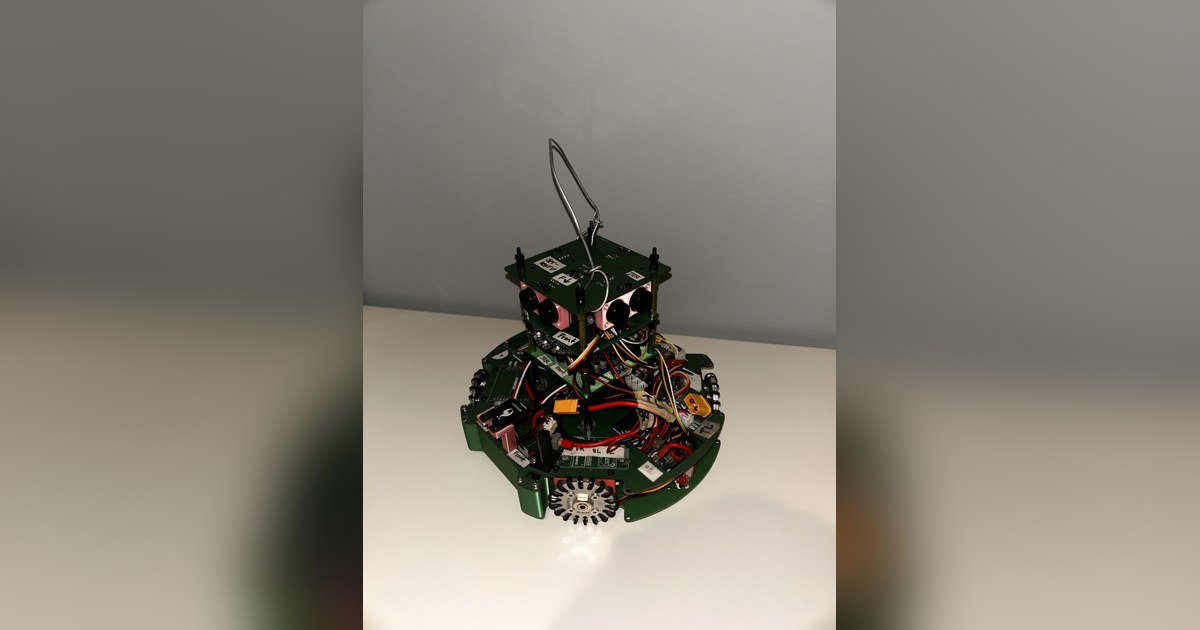
RoboNYC: ordenar las conexiones antes de añadir más mecanismos
RoboNYC construye un robot de fútbol de 2025 con placas propias y sensores distribuidos. La prioridad es mover y empujar la pelota con una electrónica más ordenada.
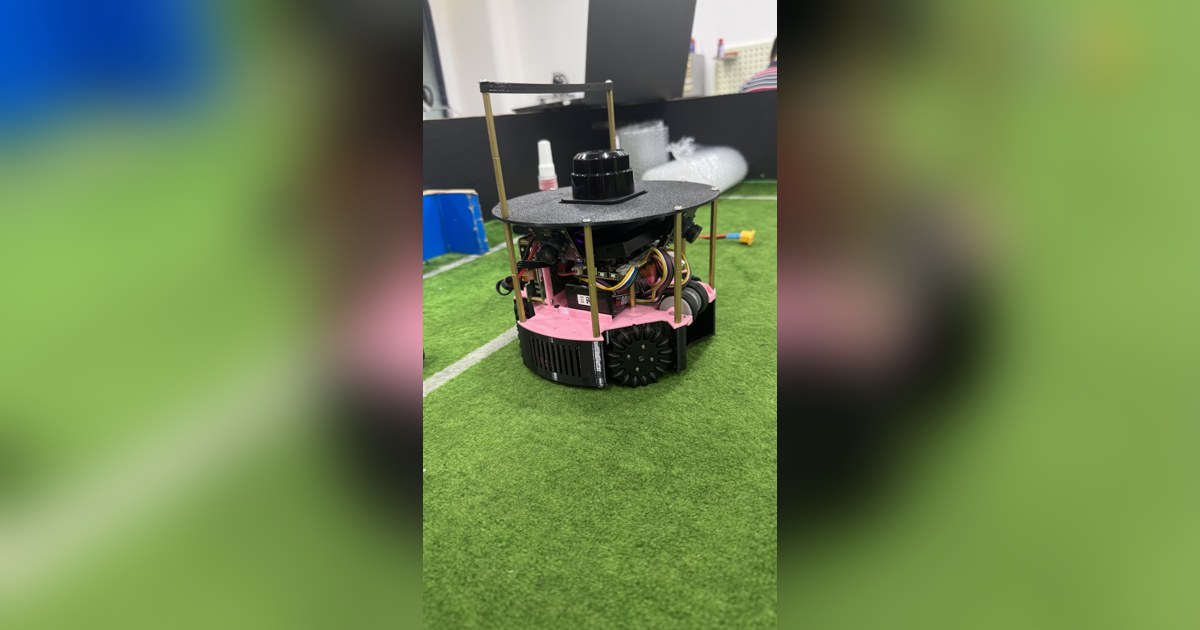
Xelerator: situar el robot y buscar al rival que oculta la pelota
Xelerator combina lidar, cámaras y un modelo de visión en su robot de fútbol de 2025. La posición respecto a las paredes ayuda a interpretar el campo y los rivales.
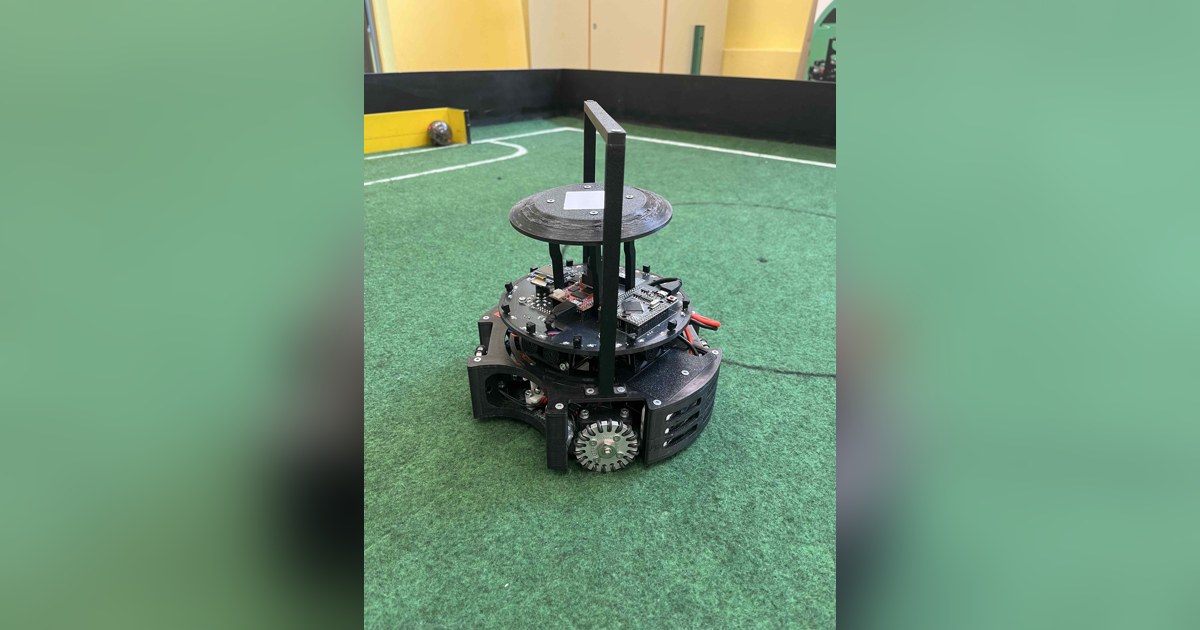
TSC-FootBot: fabricar el espejo en el taller y separar las líneas
TSC-FootBot renueva su robot de fútbol en 2025 con estructura de ABS y espejo de aluminio fabricado en el centro. Dos Arduino reparten juego y lectura de líneas.
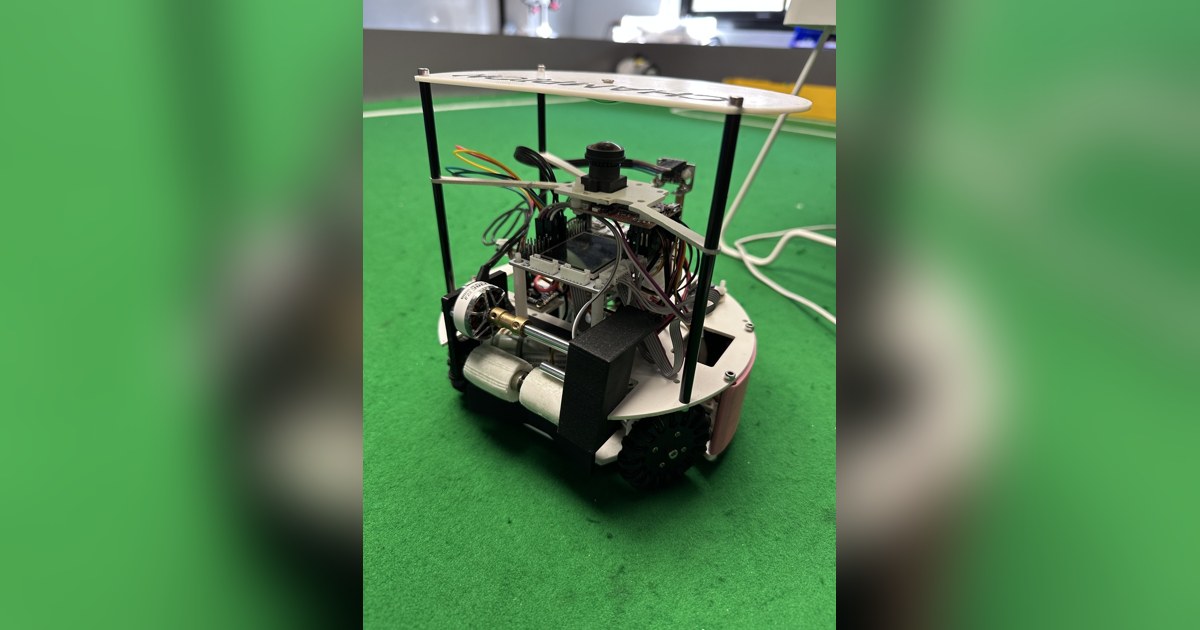
Reset: probar el retenedor antes de confiarle la pelota al robot
Reset rediseña su robot de fútbol de 2025 con un retenedor compacto de PETG y placas propias. Las pruebas de contacto guían los refuerzos y el control de la pelota.
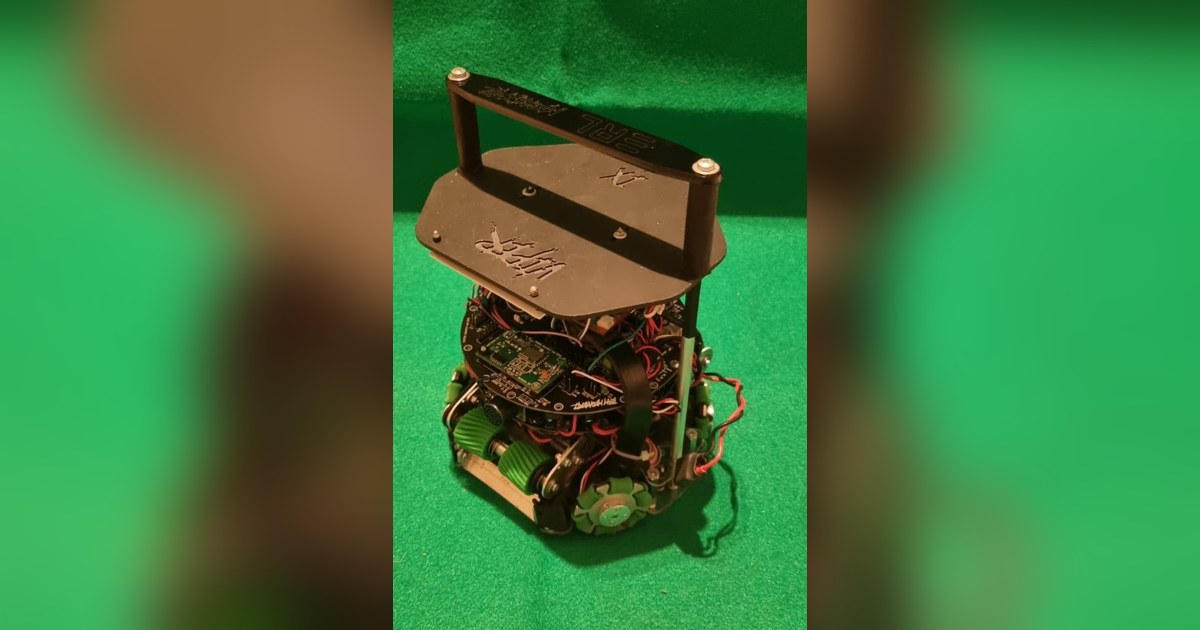
MegaHertz Viper IX y X: dos retenedores para cambiar de lado
MegaHertz rediseña Viper IX y X en 2025 con retenedores delante y detrás. Cambia el ángulo de los motores y reparte el control entre dos PIC y una cámara OpenMV.
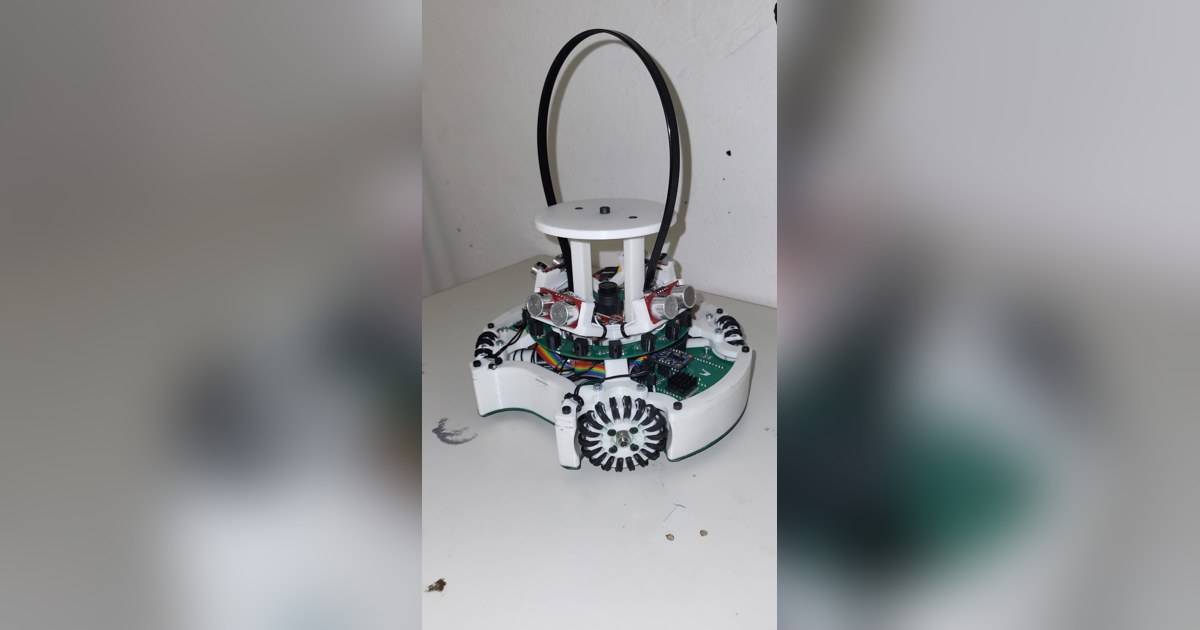
Mathimazierer: nuevas ruedas y una cámara más estable para jugar
Mathimazierer renueva su robot de fútbol en 2025 con motores sin escobillas, ruedas propias y visión por espejo. Refuerza el cuerpo para reducir las vibraciones.
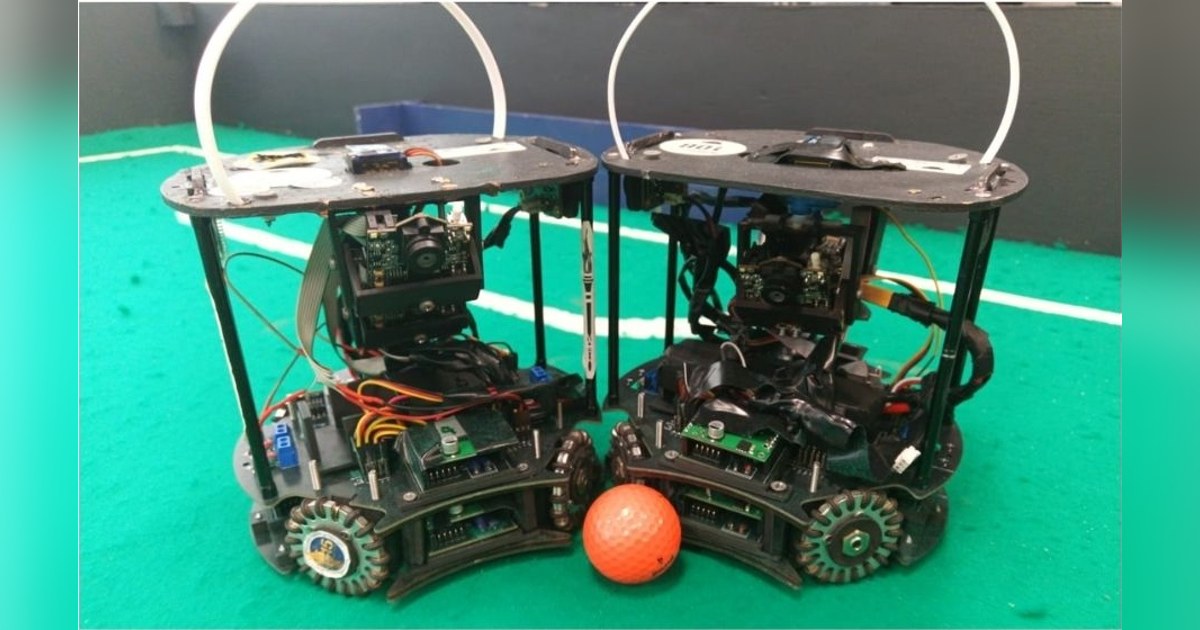
MIDAS RBL: seguir la pelota con una cámara montada sobre un servo
MIDAS RBL construye su robot de fútbol de 2025 con cámaras Pixy, placas propias y un servo para seguir la pelota. Revisa los controladores para moverse despacio.
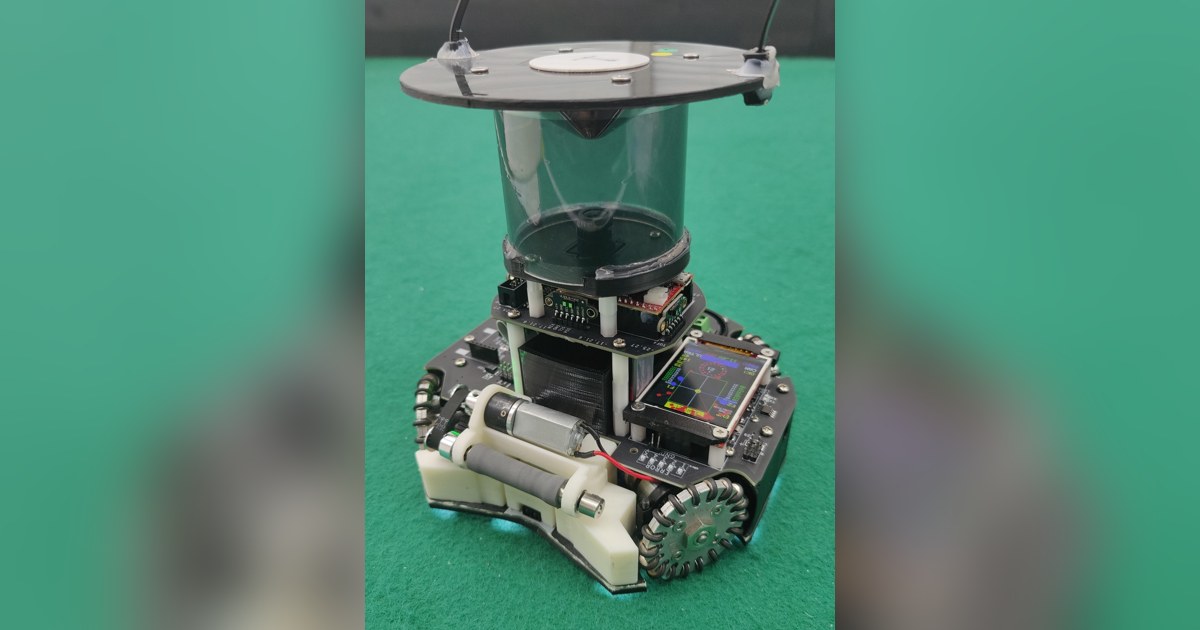
MARVEL: iluminar los sensores por turnos en un robot de fútbol
MARVEL construye un nuevo robot de fútbol en 2025 con cuatro ruedas y reflector. Enciende por turnos la iluminación inferior para leer sus 24 sensores de línea.
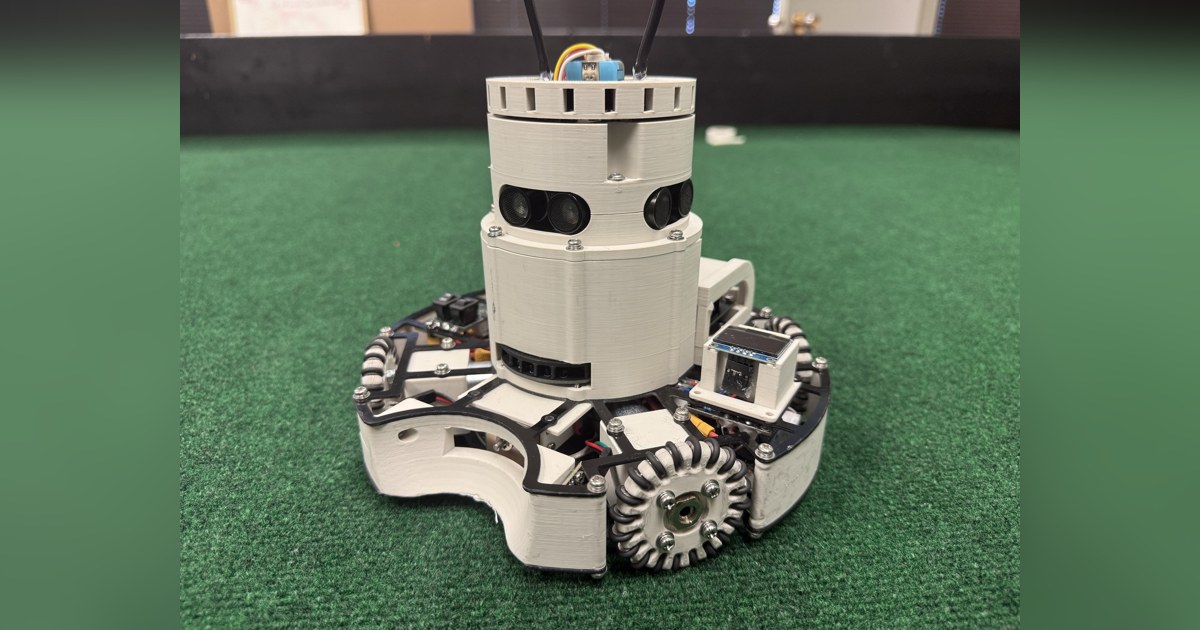
Lovbot Legends: simplificar la mecánica y ampliar los sensores
Lovbot Legends renueva su robot de fútbol en 2025 con ruedas mayores y un anillo de 32 sensores. Retira el retenedor y prueba odometría óptica para la navegación.
Lovbot Dynamics: zonas de frenada para un robot educativo de fútbol
Lovbot Dynamics usa ultrasonidos para dividir el campo en zonas de movimiento, frenada y retirada. Su robot de 2025 incorpora ruedas propias y sensores inferiores.
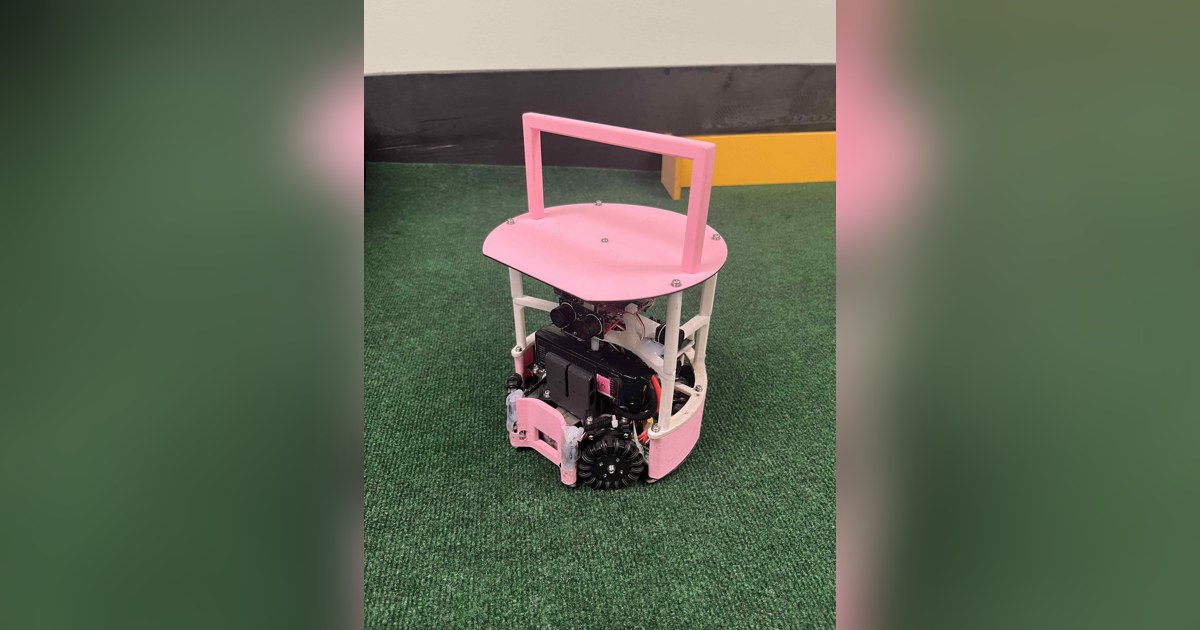
Lovbot Altrons: ajustar el espejo y registrar las jugadas del robot
Lovbot Altrons construye su robot de fútbol de 2025 con espejo, retenedor y placa propia. Registra las fases de sus jugadas para estudiar dónde pierde la pelota.
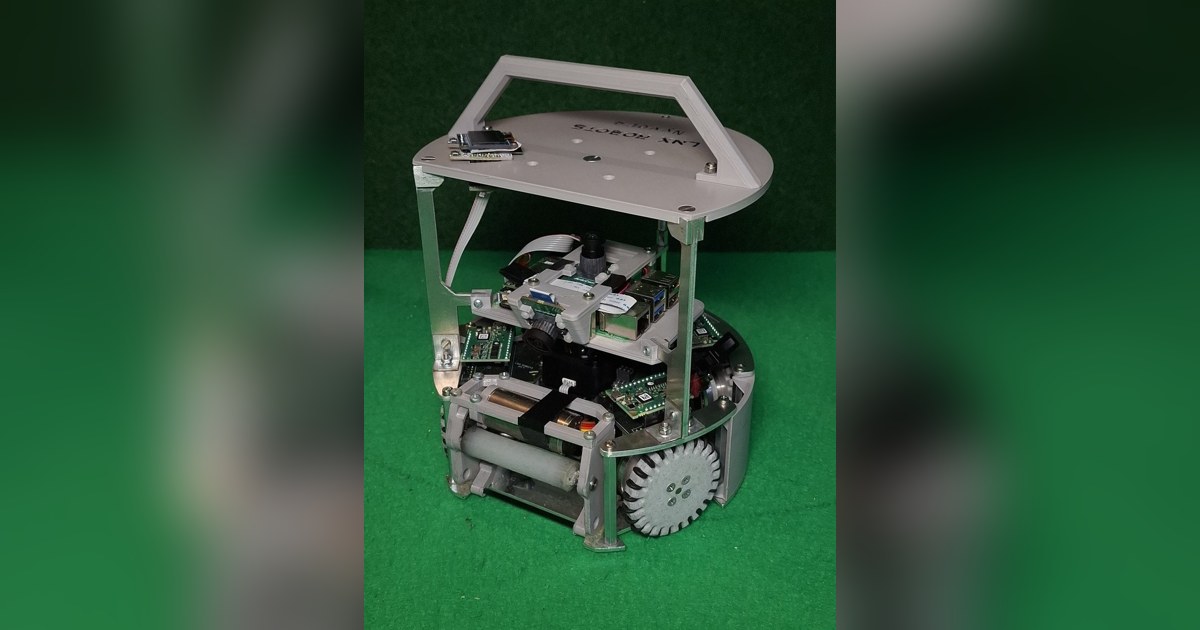
LNX Robots Gen 3: menos cables y visión repartida entre procesadores
LNX Robots renueva su plataforma de fútbol en 2025 con conectores entre placas, un retenedor más ancho y visión con Raspberry Pi. Publica su código de Gen 3.
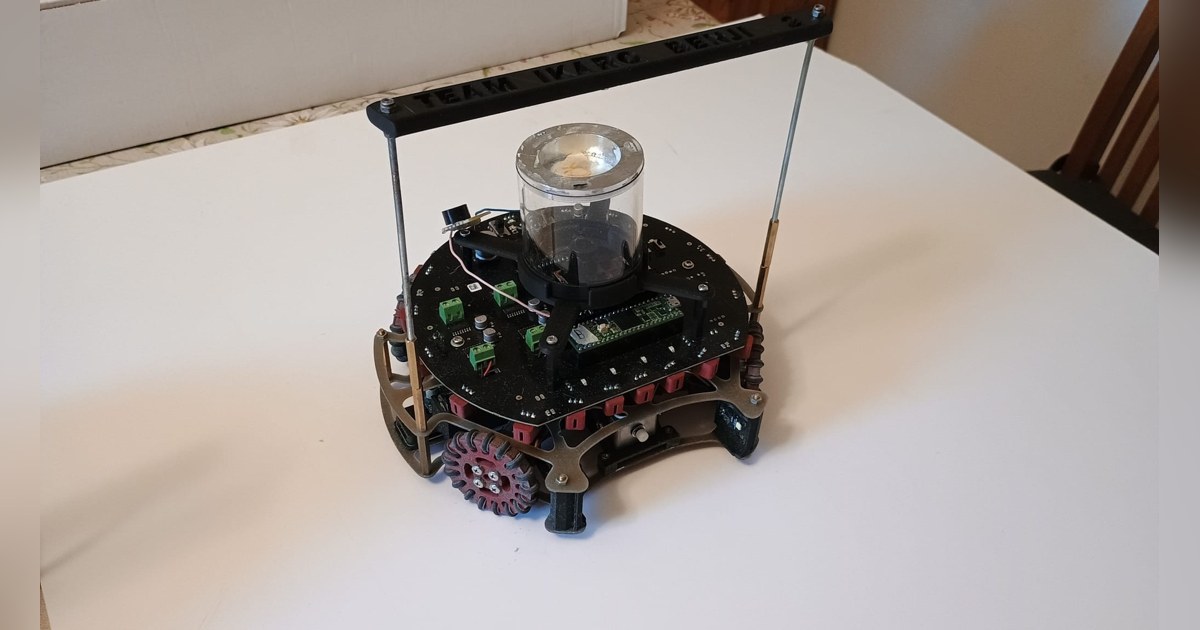
IKARO: ruedas diferentes para el atacante y el portero del robot
IKARO adapta las ruedas de sus robots de fútbol de 2025 al papel de cada uno. El atacante busca agarre y frenada; el portero prioriza el desplazamiento lateral.
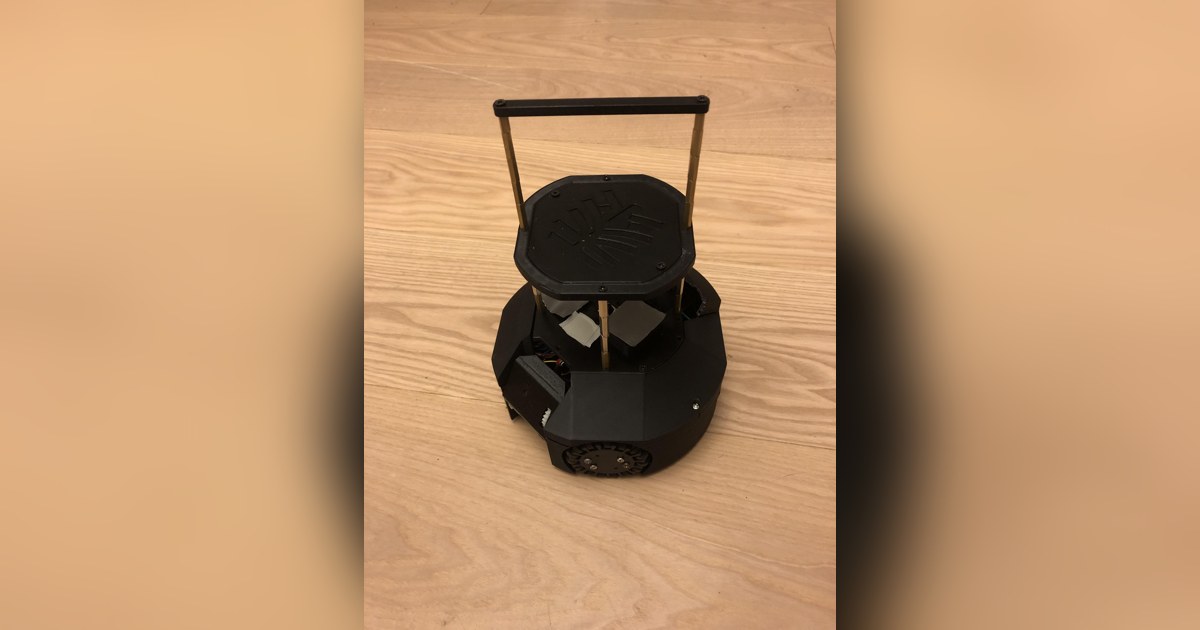
HIKARI: modificar los motores para reducir el cuerpo del robot
HIKARI construye en 2025 un robot de fútbol de 180 mm con Raspberry Pi 5, espejo y ruedas propias. Sus pruebas muestran el coste de modificar motores y soportes.
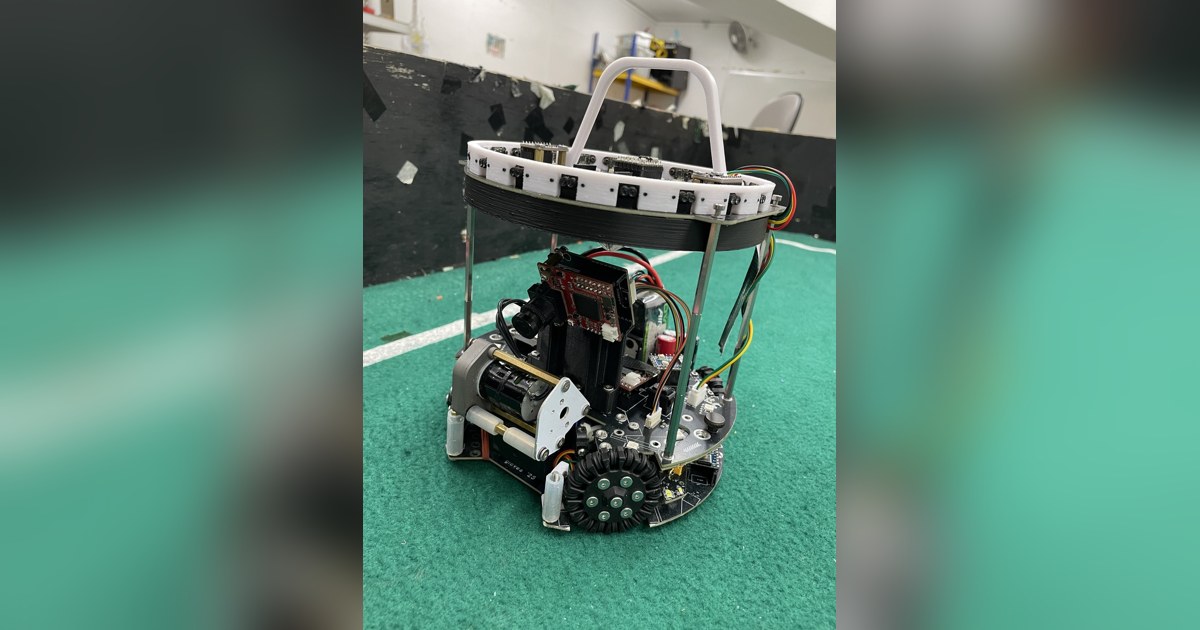
Gloves: una tapa de acceso rápido para reparar un robot de fútbol
Gloves rediseña su robot de fútbol en 2025 con acceso rápido a las piezas, dos cámaras y un anillo de lidar. Reparte las tareas entre varios controladores.
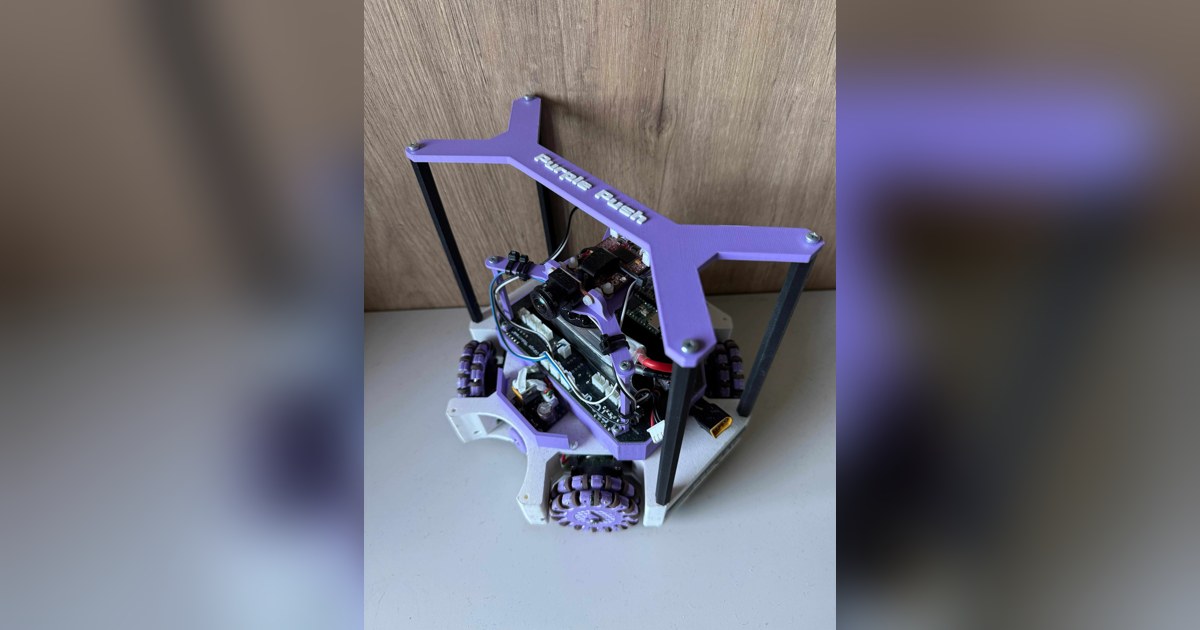
ETC autoPrikratki: ruedas dobles y una referencia para volver al centro
ETC autoPrikratki construye una nueva familia de robots de fútbol en 2025. Sus ruedas dobles y la odometría ayudan a corregir el movimiento al detectar una línea.