Gloves: una tapa de acceso rápido para reparar un robot de fútbol
Gloves rediseña su robot de fútbol en 2025 con acceso rápido a las piezas, dos cámaras y un anillo de lidar. Reparte las tareas entre varios controladores.
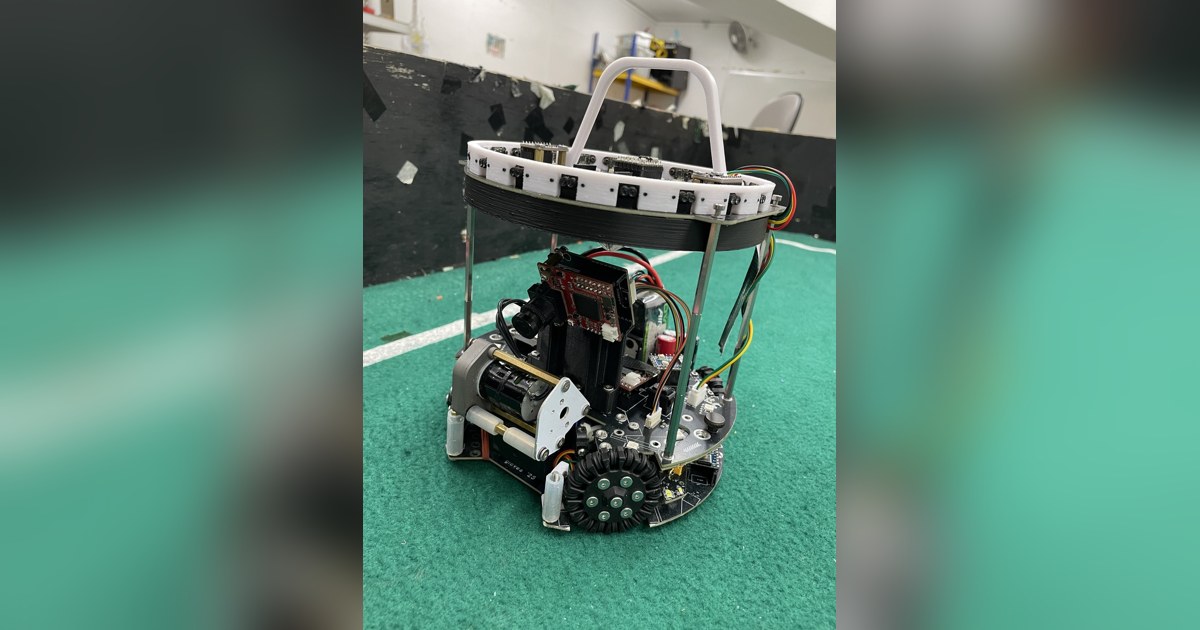
Reparar una pieza entre partidos puede obligar a desmontar medio robot. Gloves Soccer Open 2025, de Singapur, responde a ese problema con una placa superior de acceso rápido. El equipo rediseñó su plataforma tras el campeonato nacional de abril para llegar a la competición internacional con un cuerpo más fácil de mantener.
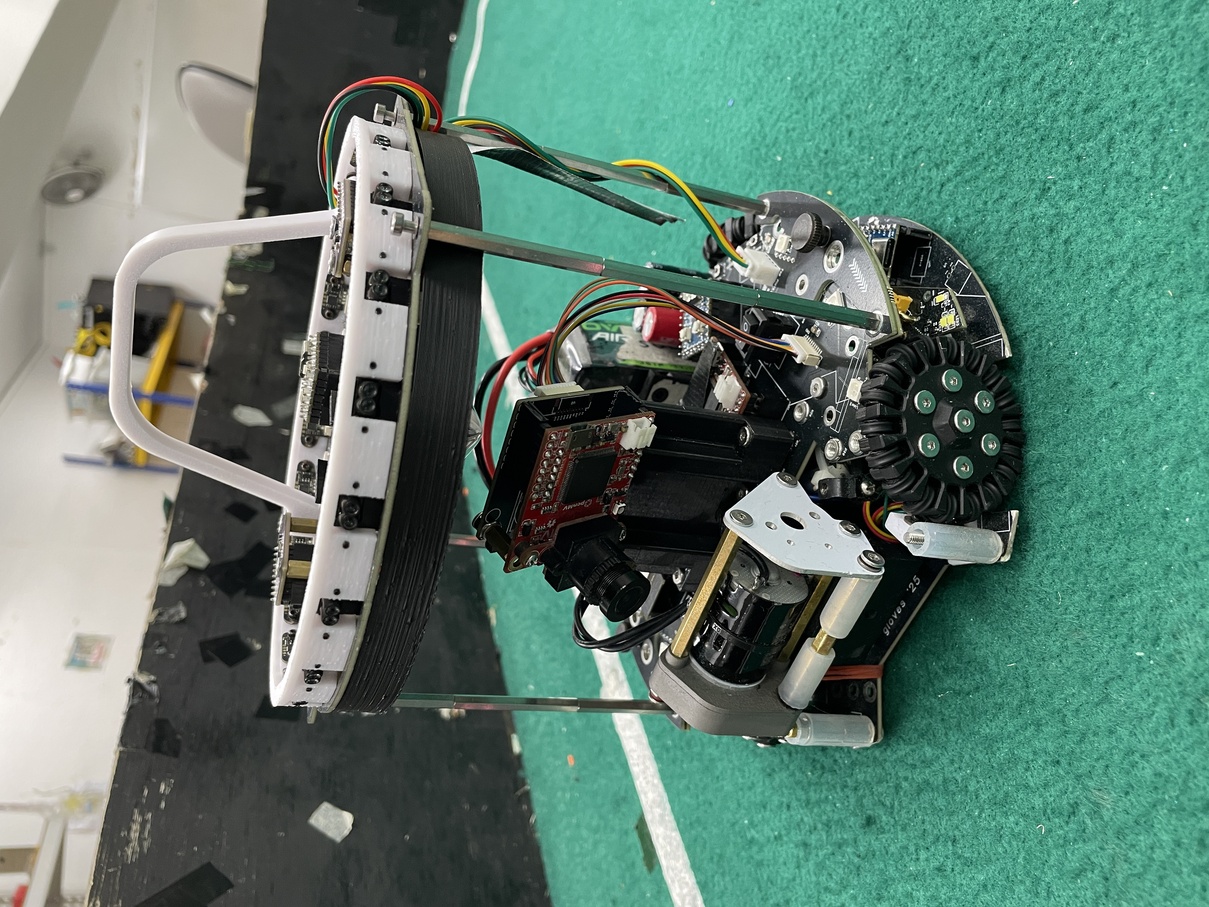
La tapa se sujeta mediante soportes y tornillos que pueden accionarse a mano. Retirarla deja espacio para trabajar sobre el retenedor y la cámara frontal. La mejora nace de una dificultad concreta: en la versión anterior, acceder a las piezas inferiores consumía demasiado tiempo.
El retenedor cambia después de las pruebas
Gloves utiliza cuatro motores para desplazarse y ruedas omnidireccionales propias. El equipo buscó una combinación de agarre, facilidad de montaje y duración, y reconoce que conserva ruedas de distintas iteraciones.
El mecanismo frontal también cambió. Un motor elegido inicialmente no ofrecía el comportamiento esperado; otra solución se calentaba y llegó a dañar los engranajes de plástico. Para la competición internacional, el equipo recurrió a un motor diferente y engranajes metálicos.
Esos cambios muestran por qué el diseño necesita pruebas sobre el cuerpo real. La velocidad de un rodillo no basta para describir la captura: importan el par disponible, el contacto con la pelota y el calor que recibe el montaje mientras funciona.
Localizar el robot y repartir las tareas
La placa superior reúne 20 sensores lidar y dos IMU ICM-20948. El programa convierte las distancias en puntos y ajusta una geometría rectangular para estimar la posición respecto a las paredes del campo. La información de orientación se combina con la de los sensores inerciales.
Dos OpenMV H7 buscan la pelota y las porterías. Una observa un espejo sobre el cuerpo y la otra mira hacia delante para cubrir una zona que queda parcialmente tapada en la vista superior. Sus datos se integran antes de decidir cómo debe moverse el robot.
Un ESP32-S3 coordina la estrategia. Cuatro RP2040-Zero reparten la localización, las lecturas, la integración de visión y la tracción. Los procesadores de las cámaras realizan su propio tratamiento de imágenes. El repositorio separa cada subsistema para poder modificarlo sin intervenir en todos los demás.
Lo instalado y lo que terminó utilizándose
La memoria describe una placa de sensores de línea. Sin embargo, el programa internacional explica que esas lecturas acabaron sin utilizarse porque el equipo basó su estrategia de límites en la localización superior. Tener un componente montado no implica que todas las versiones del programa dependan de él.
También quedaron fuera los sensores ToF previstos para detectar otros robots. El equipo cita falta de precisión y de tiempo para integrarlos. Por otra parte, documenta calentamiento en el circuito del disparador cuando se activa demasiado seguido.
Gloves publica ramas diferentes para el campeonato nacional y el internacional. Para aprender de la plataforma, conviene escoger una revisión y seguir cómo circulan sus datos. El proyecto une una mejora física de acceso con un software distribuido: ambos intentan hacer más manejable un robot complejo durante las pruebas y las reparaciones.
Fuentes
- Memoria técnica de Gloves para RoboCup Junior 2025 [en]
- Arquitectura y software internacional de Gloves Soccer Open 2025 [en]
Imagen: Fotografía de Team Gloves del robot completo, con placas superpuestas, retenedor frontal y sensores en la estructura superior. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.