Hefestobots: un primer vehículo para combinar distancia y color
Hefestobots presenta un vehículo educativo de 2025 con dirección por servo y sensores de distancia, reflectancia y color. Las pruebas se centran en trayectos simples.
Medir una distancia y reconocer un color son tareas diferentes, aunque ambas terminen provocando un giro. Hefestobots Future Engineers 2025 reúne sensores para estas funciones en el primer vehículo de competición del equipo. Sus pruebas se concentran en trayectos sencillos y obstáculos estáticos.
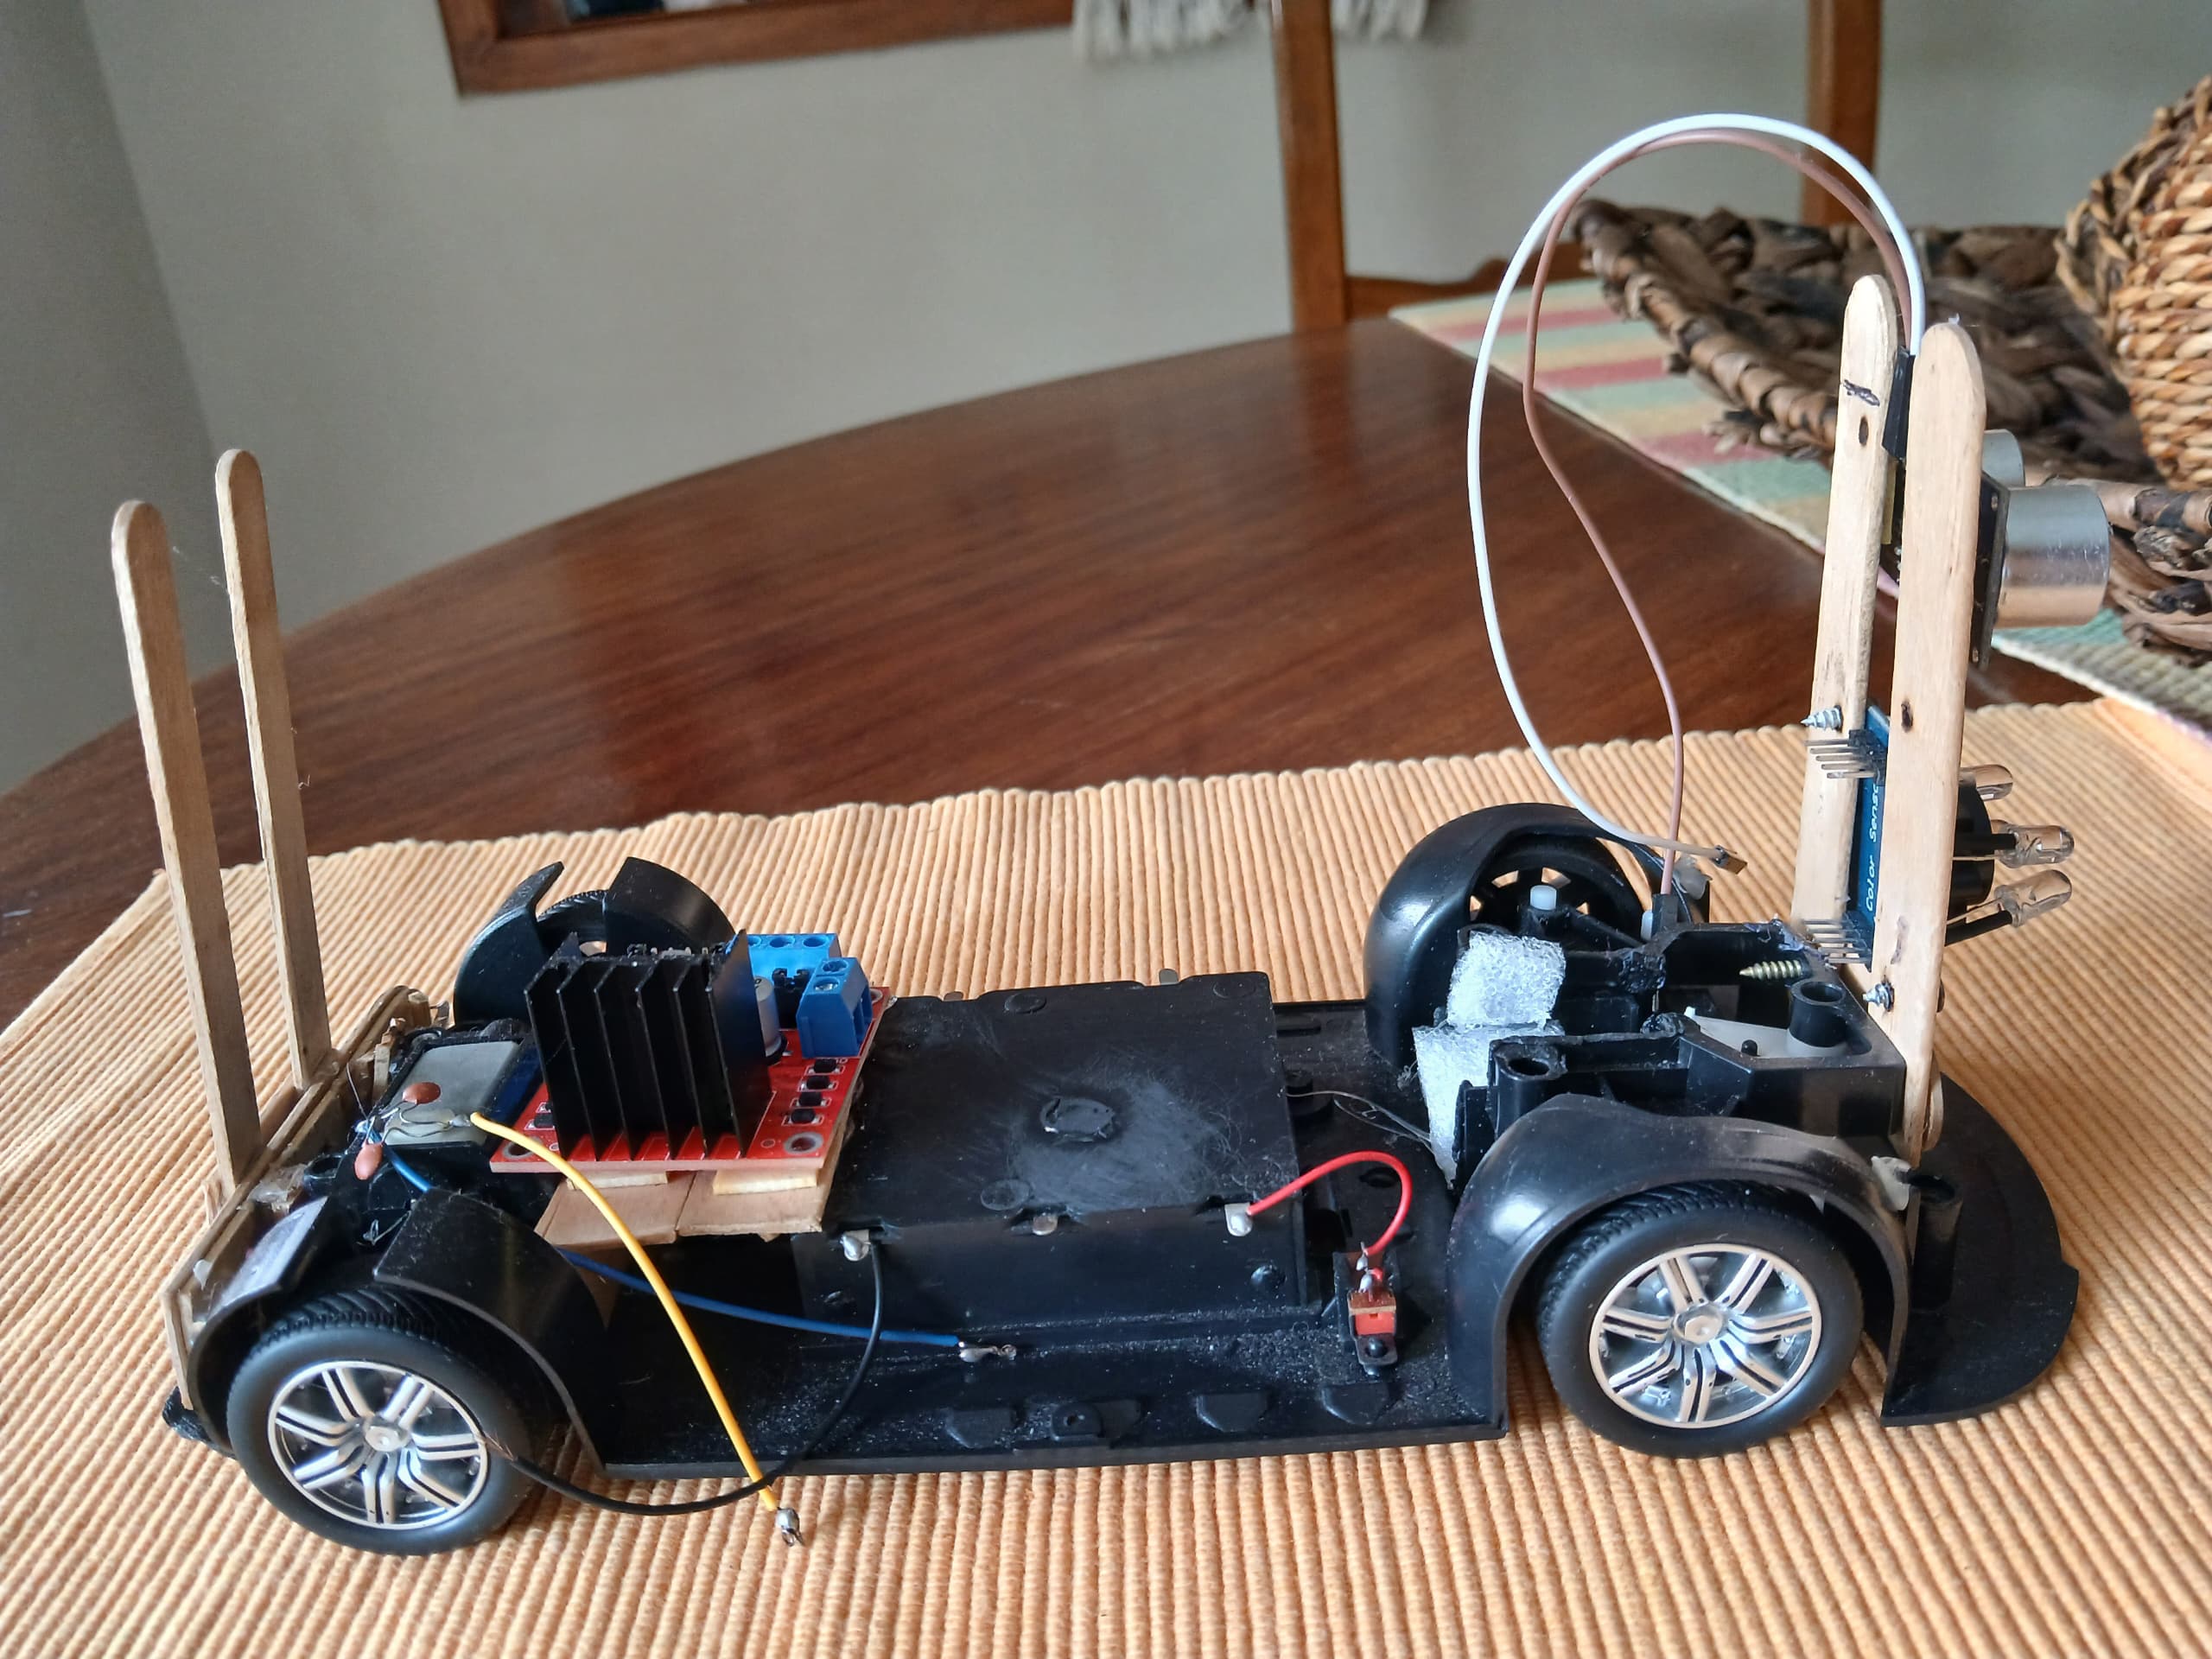
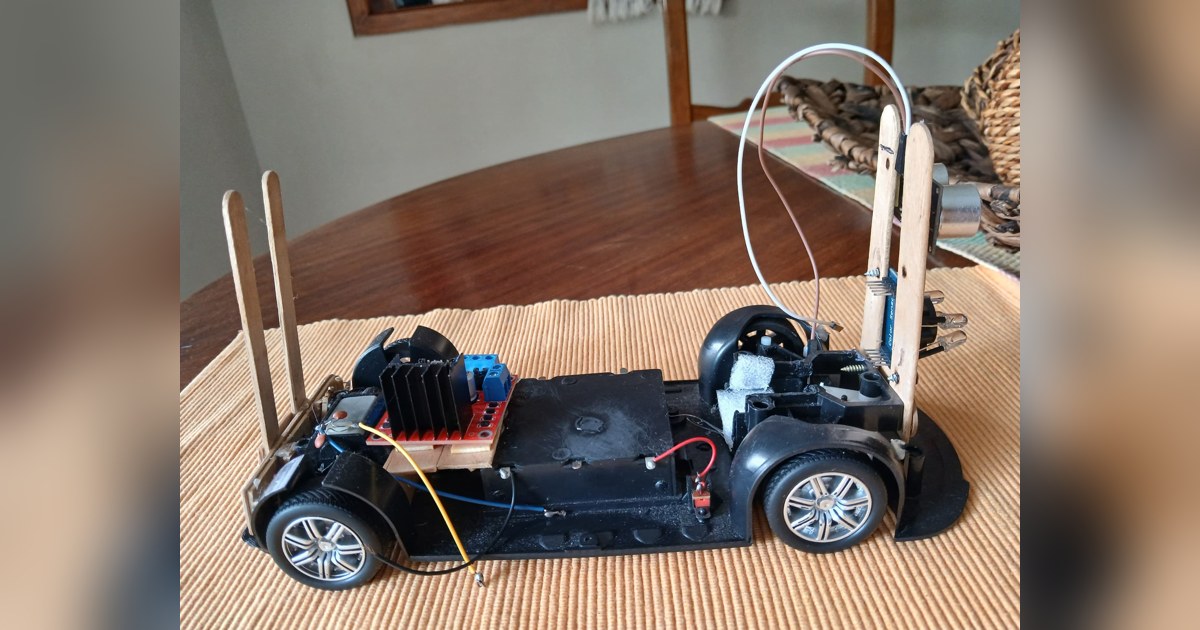
El proyecto muestra el cuerpo construido, sus soportes de sensores y la distribución de electrónica. El informe sitúa el montaje en una fase de integración avanzada: la mecánica y los sensores principales están instalados, mientras que el control de navegación todavía necesita ajustes y pruebas más amplias.
Separar el avance de la dirección
El vehículo utiliza un motor de corriente continua para avanzar y un servo SG90 para orientar la dirección. Esta separación permite revisar por un lado la potencia de tracción y por otro el ángulo solicitado a las ruedas.
El equipo prepara el diseño mecánico en Fusion 360. Las fotografías ayudan a relacionar ese trabajo con una base de cuatro ruedas y soportes elevados para componentes. La posición de cada sensor debe permitir observar el entorno sin que el propio cuerpo quede delante.
Un ajuste de dirección necesita comprobarse sobre el suelo. El ángulo indicado al servo depende de cómo está montado su brazo y de la geometría de la transmisión. La respuesta puede cambiar si una pieza flexiona, roza o deja demasiado juego.
Tres clases de información
Los dos HC-SR04 descritos en el informe aportan distancia mediante ultrasonidos. Son una referencia para detectar superficies cercanas, aunque la forma y la orientación de un obstáculo pueden modificar el eco recibido.
Los KY-033 observan cambios de reflectancia y el TCS3200 aporta información de color. Son señales con significados distintos: un cambio de suelo no indica necesariamente que exista un objeto delante. Separar ambas decisiones ayuda a entender qué acción debe tener prioridad.
La iluminación y la altura del sensor afectan a la interpretación del color y de la reflectancia. Los valores útiles se obtienen con el montaje real y el recorrido de pruebas. Trasladar un umbral sin revisar esas condiciones puede hacer que el mismo programa responda de otra manera.
Un controlador y una etapa de potencia
El Arduino Uno R3 organiza lecturas y decisiones, mientras que el L298N actúa como etapa de potencia para el motor. El puente H permite controlar el movimiento; no constituye por sí mismo otro ordenador que pueda ejecutar una estrategia independiente.
El prototipo utiliza baterías de litio y conexiones distribuidas sobre el cuerpo. La integración exige comprobar alimentación, señales y montaje antes de interpretar un fallo como un problema de navegación. Una conexión inestable puede parecer una lectura errónea del sensor.
Hefestobots propone ampliar el control hacia evasión dinámica, aprendizaje automático y seguimiento desde el móvil. Esas funciones pertenecen a su planificación futura. El robot documentado ofrece una base educativa más concreta: estudiar cómo se relacionan tracción, dirección y varios tipos de sensores durante recorridos simples. Las cifras internas de efectividad no incluyen un protocolo comparativo suficiente para convertirlas en una garantía de rendimiento.
Fuentes
- Repositorio de la primera participación de Hefesto Bots en 2025 [en]
- Informe técnico de Hefestobots: montaje, sensores y estado del prototipo
Imagen: Fotografía del equipo Team Hefesto Bots de su vehículo educativo Hefestobots Future Engineers 2025, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.