VIM: una torre para la cámara y maniobras que recuerdan el giro
VIM construye un coche educativo de 2025 con una torre para Pixycam y sensores ultrasónicos. Su programa de prueba distingue el desvío y la recuperación de la ruta.
Después de rodear un obstáculo, el coche todavía tiene que recuperar una trayectoria útil. VIM Future Engineers 2025, construido por estudiantes de Kediri en Indonesia, distingue esos dos momentos en su programa de prueba. El robot combina una cámara elevada con distancias a las paredes y maniobras de recuperación.
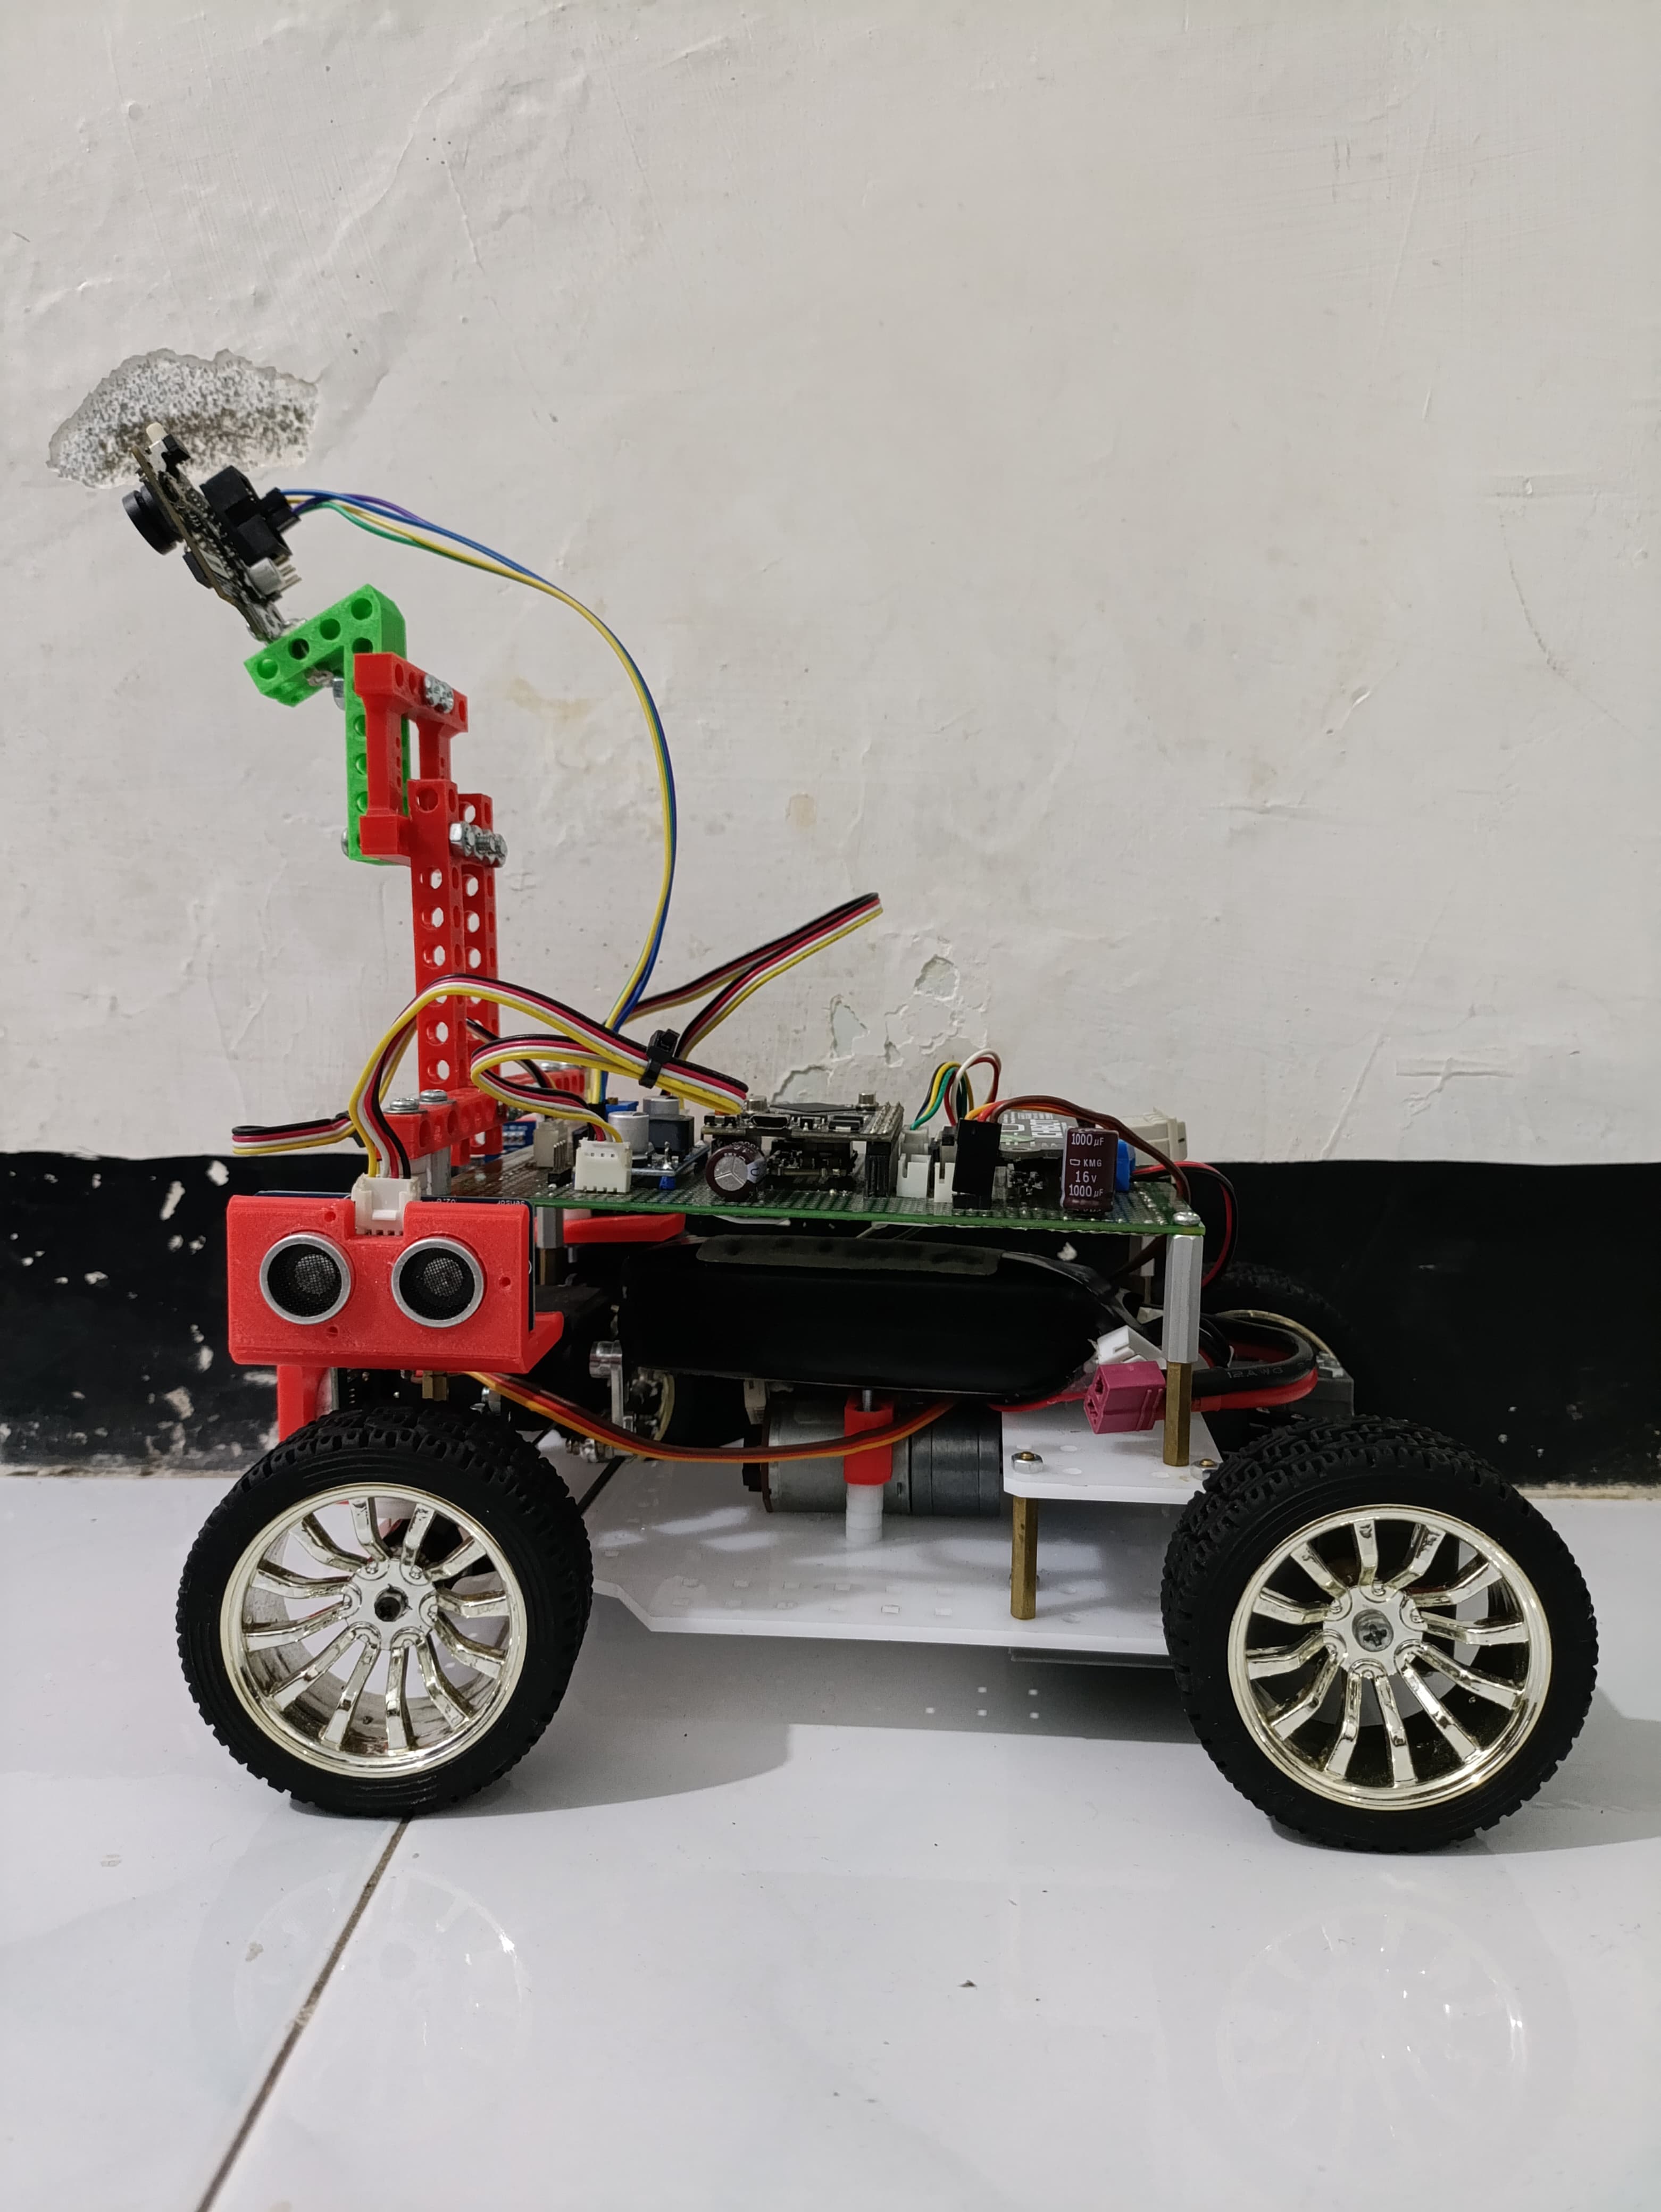
La plataforma utiliza Arduino Mega 2560 Pro, una placa de motores Ichibot y Pixycam 2.1. Sus fotografías muestran una torre propia que coloca la cámara por encima del cuerpo de cuatro ruedas. Los diseños publicados incluyen soportes, piezas de transmisión y elementos de la dirección.
Una torre que cambia la observación
Elevar la cámara permite revisar el recorrido desde una posición distinta a la de los sensores cercanos al suelo. Esa elección también añade peso y una estructura que debe permanecer estable. El equipo prepara módulos y soportes para mantener el montaje de la cámara unido al resto del vehículo.
Pixy entrega bloques asociados a firmas de color. El programa utiliza tanto la firma como su posición horizontal para escoger un desvío. Las firmas necesitan configuración previa: una etiqueta del programa solo resulta útil cuando corresponde al objeto que aparece en la imagen real.
La posición de la torre, la inclinación y la iluminación afectan a esa lectura. Cambiar el soporte puede obligar a revisar los límites de imagen usados para decidir cuánto girar. Por eso el diseño mecánico y los parámetros de visión se deben comprobar juntos.
Seguir una pared y revisar lo que hay delante
El código experimental lee tres sensores ultrasónicos, dirigidos hacia delante y hacia ambos lados. En el modo normal compara la distancia a la pared derecha con un objetivo y transforma la diferencia en una corrección de dirección limitada.
Cuando aparece una señal de color, la posición del bloque en la imagen modifica el ángulo del servo y la orden de avance. La cámara aporta una referencia lateral, mientras que las distancias ayudan a evitar una maniobra hacia una zona demasiado estrecha.
El sensor delantero puede activar una secuencia propia si encuentra un objeto muy próximo. Esa secuencia incluye retroceso y giro antes de volver al modo normal. Sus tiempos están fijados en el programa de prueba; la distancia recorrida durante ellos depende del motor, las ruedas y el montaje.
Guardar cuánto ha durado el desvío
Una parte del control conserva el momento en que comenzó una maniobra lateral. Cuando deja de observar la señal, el programa utiliza ese tiempo para organizar una fase de recuperación. No basta con que el objeto desaparezca de la cámara: el coche puede seguir desplazado respecto a la ruta.
El archivo también combina la ausencia de la firma con medidas de las paredes antes de abandonar el desvío. Esta lógica permite estudiar estados diferentes y sus condiciones de salida. Los mensajes de diagnóstico muestran distancias y acciones para observar qué decisión tomó el robot.
VIM publica un programa experimental, con parámetros y maniobras que necesitan pruebas sobre el vehículo. Su valor educativo está en conectar la torre de visión, la geometría de dirección y el recuerdo de una acción anterior. La documentación disponible explica esas decisiones concretas, sin aportar una validación completa de todos los ejercicios de competición.
Fuentes
- Presentación del robot y electrónica de Team VIM [en]
- Código de prueba de VIM para desvíos y recuperación [en, id]
Imagen: Fotografía del equipo Team VIM, Kediri de su vehículo educativo VIM Future Engineers 2025, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.