Lovbot Legends: simplificar la mecánica y ampliar los sensores
Lovbot Legends renueva su robot de fútbol en 2025 con ruedas mayores y un anillo de 32 sensores. Retira el retenedor y prueba odometría óptica para la navegación.
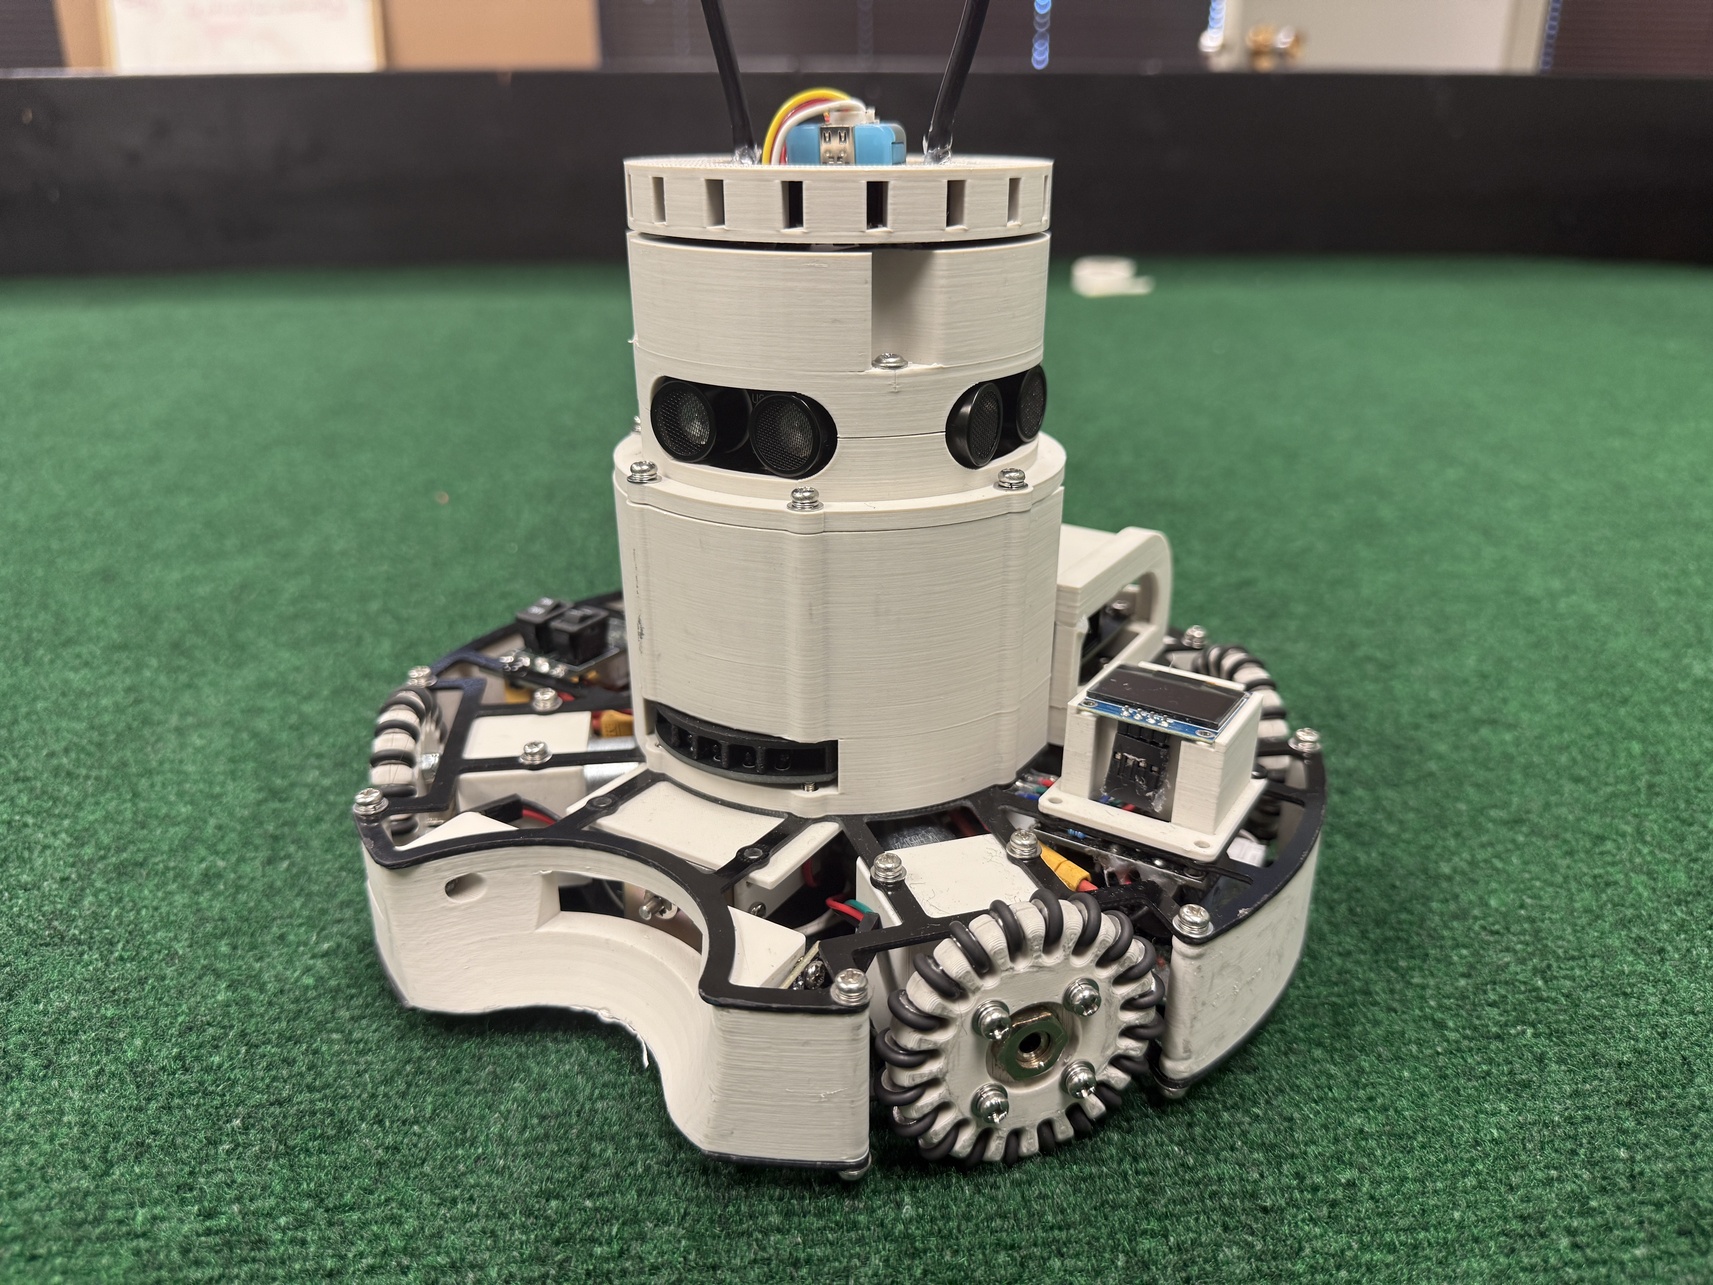
Añadir mecanismos no siempre mejora la fiabilidad de un robot. Lovbot Legends Soccer 2025, de Vancouver, retiró el retenedor de su plataforma anterior después de encontrar problemas relacionados con la batería. El equipo concentró el rediseño en el cuerpo, las ruedas y las referencias que permiten conducir la pelota y defender.
La nueva construcción conserva parte de la base de Lovbot Quantum, pero cambia la estructura desde el segundo nivel. Incorpora ruedas propias mayores, una cámara M5Stack y un anillo de sensores de línea más amplio. Es una actualización física orientada a corregir dificultades observadas sobre el campo.
Dar altura a los sensores inferiores
Las ruedas comerciales que había utilizado el equipo dejaban la lectura de líneas demasiado cerca del suelo. Legends diseñó ruedas omnidireccionales de mayor tamaño para ajustar esa separación y disponer de una geometría acorde con el cuerpo.
El trabajo también incluyó pruebas de motores. Los estudiantes midieron su velocidad y observaron diferencias que dificultaban mantener un rumbo. La versión presentada utiliza motores Pololu después de comparar la regularidad de su respuesta con la de la solución anterior.
El anillo inferior pasa a 32 sensores y permite ajustar la iluminación. El objetivo es obtener un contraste útil entre la superficie y las líneas. La altura del cuerpo, el brillo de los LED y la distribución de sensores intervienen en la lectura; cambiar uno exige comprobar los demás.
La línea se convierte en una dirección
El programa reúne las zonas del anillo que detectan blanco y calcula una referencia de dirección. El portero combina esa información con la posición de la pelota para moverse a lo largo de la línea y situarse entre ella y su portería.
La memoria describe además una corrección para distinguir situaciones que producen una dirección de línea parecida desde lados distintos. Esa ambigüedad muestra que una lectura aislada puede necesitar contexto de lecturas anteriores y del movimiento del robot.
La cámara M5Stack ofrece la dirección de la portería y el BNO055 mantiene una referencia de orientación. Los ultrasonidos estiman la proximidad a las paredes y permiten definir límites virtuales antes de llegar al borde. El algoritmo combina esas referencias con la dirección deseada de aproximación a la pelota.
Mantener una referencia cuando se tapa una distancia
Legends prueba un sensor óptico que mide el desplazamiento sobre la superficie. Su información puede completar la última referencia útil cuando los ultrasonidos quedan bloqueados. El planteamiento relaciona una posición estimada con el movimiento que ocurre después.
La integración conserva trabajo pendiente. El equipo estudia ralentizaciones y ensaya un Seeed XIAO para tratar esa lectura sin cargar de la misma manera el Teensy principal. Las cifras de deriva que publica corresponden a sus propias pruebas y no garantizan el mismo resultado en otra superficie.
Una pantalla OLED permite revisar sensores y cambiar opciones sin volver a cargar el programa. Lovbot Legends reúne así simplificación mecánica y más herramientas de observación. Para aprender de la plataforma, conviene empezar por relacionar altura, ruedas e iluminación, y después comprobar qué referencias siguen siendo útiles cuando el robot se mueve o un compañero tapa una lectura.
Fuentes
- Memoria técnica de Lovbot Legends, RoboCup Junior 2025 [en]
- Cartel de sensores, ruedas y estrategias de Legends [en]
Imagen: Fotografía del equipo Lovbot Legends de su robot educativo de fútbol construido completo en la temporada 2025. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.