Powerpuffs: una dirección propia y órdenes que no se acumulan
Powerpuffs fabrica un coche educativo con dirección propia, diferencial y dos placas. Su control conserva la orden más reciente para evitar maniobras atrasadas.
Una orden de giro que llega tarde puede hacer que el coche corrija una situación que ya ha cambiado. Powerpuffs Future Engineers 2025–2026 aborda ese problema junto con uno más visible: fabricar una dirección y un diferencial que quepan en un vehículo pequeño. El equipo conecta mecánica propia y control repartido entre dos placas.
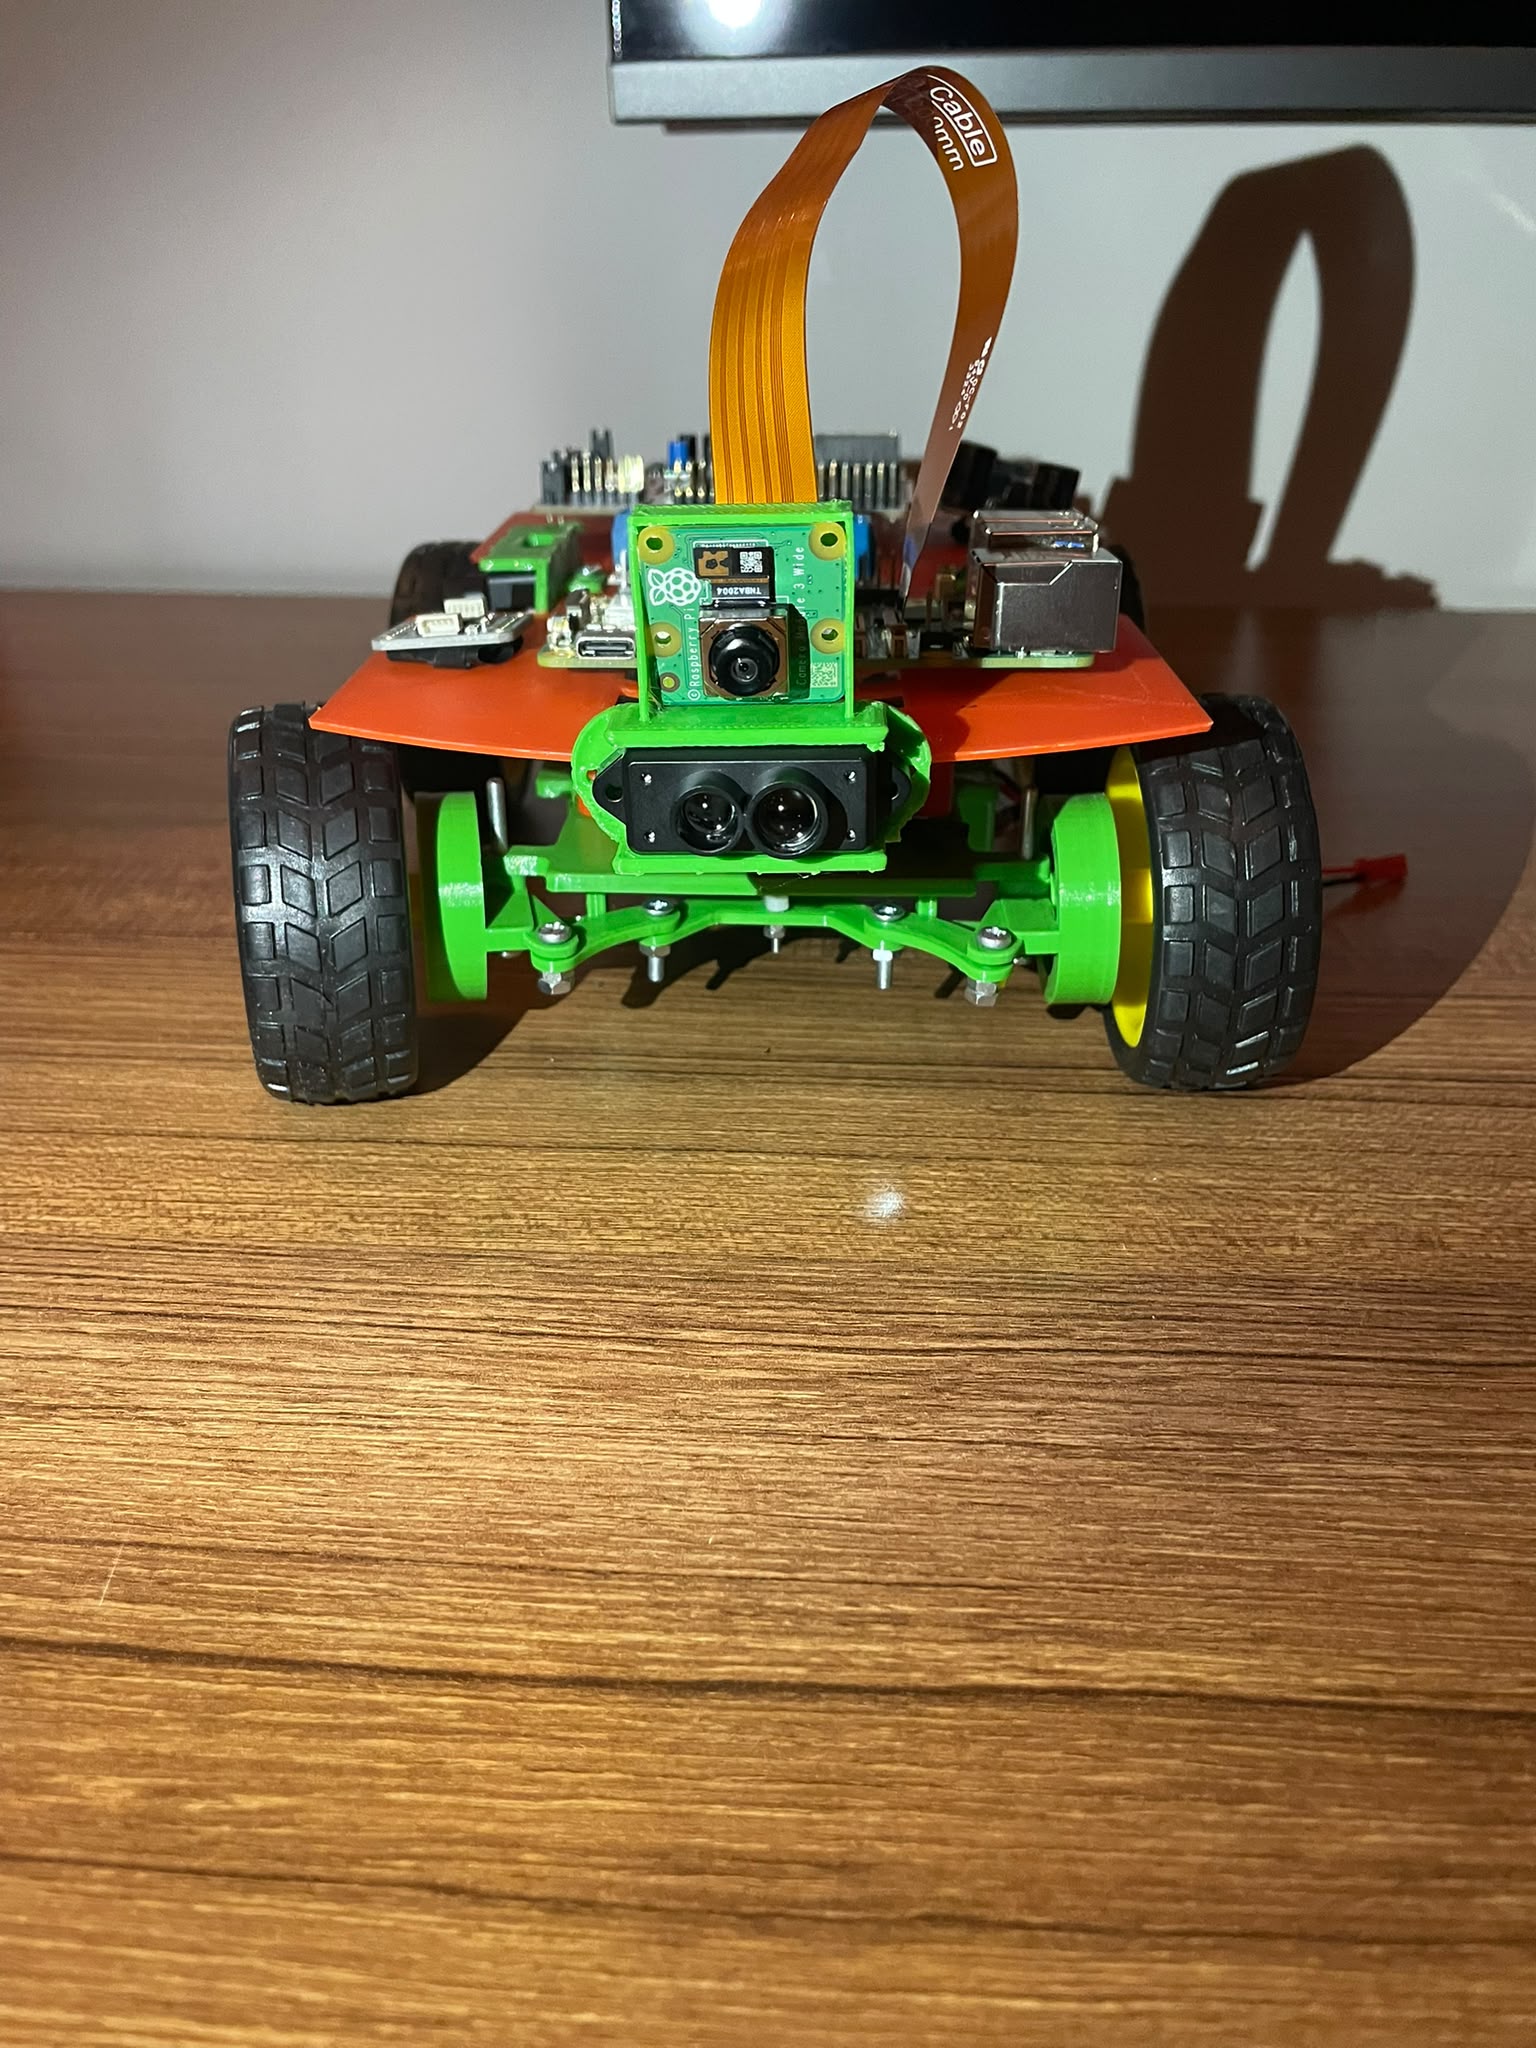
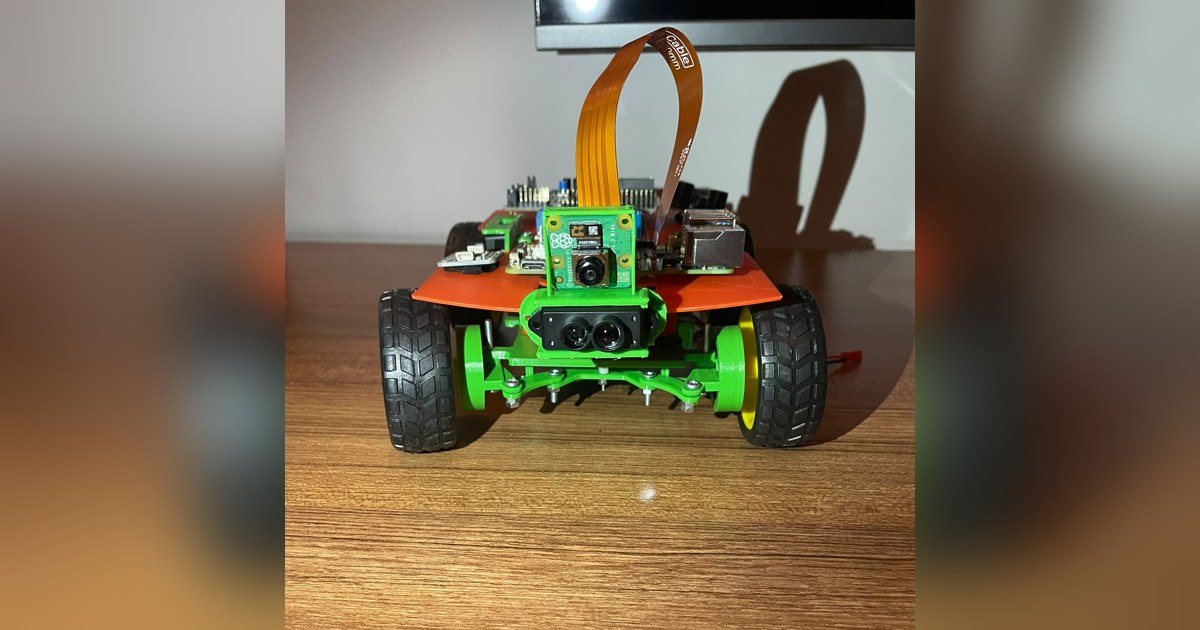
Su repositorio presenta el trabajo para la temporada de 2026, aunque conserva referencias a 2025. Las fotografías muestran el coche construido con piezas verdes y naranjas, cámara, sensores y electrónica sobre dos niveles. La edición concreta del montaje importa al comparar los distintos archivos de hardware.
Dos niveles para colocar el peso
El chasis y casi todas las piezas personalizadas se imprimen en PLA. El equipo sitúa batería y motor por debajo de la plataforma principal. Una disposición anterior dejaba componentes pesados arriba y complicaba tanto los giros como la altura de los sensores.
El nuevo reparto permite reservar el nivel superior para placas y observación. Tornillos, tuercas y soportes unen las piezas, de manera que la posición de un componente puede revisarse durante el desarrollo. La geometría de las piezas forma parte del funcionamiento: un soporte que cambia de altura modifica lo que mide un sensor.
Diferencial detrás y dirección delante
Un motor de corriente continua transmite movimiento a las ruedas traseras mediante engranajes y diferencial. Este mecanismo permite que ambas ruedas recorran distancias distintas al girar. La dirección delantera se acciona con un único servo y una articulación diseñada por el equipo.
Las ruedas delanteras necesitan ángulos diferentes en una curva cerrada. La geometría Ackermann aproxima esa relación de forma mecánica. Ajustar la separación del servo, las articulaciones y los apoyos ayuda a evitar que el mecanismo se fuerce antes de alcanzar la posición solicitada.
La tracción funciona sin encoder en la versión descrita. El programa ordena potencia al motor y utiliza cámara, distancias y giróscopo para interpretar el avance. Eso exige contrastar el comportamiento real cuando cambia la batería o la resistencia al movimiento.
Dar prioridad a la orden actual
El Raspberry Pi 5 procesa imágenes y decide cómo seguir el campo. El STM32F410RB Nucleo recibe las órdenes y atiende sensores, motor y dirección. Ambos intercambian paquetes que incluyen una comprobación para rechazar datos dañados.
El envío conserva la orden más reciente de cada tipo. Así evita que una cola larga obligue al coche a ejecutar varios giros antiguos antes de llegar al actual. Este detalle permite estudiar una diferencia importante entre comunicar correctamente un mensaje y comunicarlo a tiempo.
Los tres sensores TFMini-S observan delante y a los lados. La cámara clasifica colores del recorrido y el giróscopo ayuda a reconocer giros. Los archivos no coinciden en todos los detalles de memoria e interfaz; al reproducir el montaje hay que escoger una revisión coherente.
Powerpuffs ofrece un caso educativo donde la estabilidad depende de varias decisiones conectadas: peso, rozamiento de la dirección, antigüedad de las órdenes y calibración de sensores. Las pruebas de programa descritas por el equipo ayudan a revisar la lógica, mientras que el coche físico sigue siendo necesario para comprobar curvas, tracción y parada sobre el suelo.
Fuentes
- Documentación de Powerpuffs con arquitectura y control [en]
- Diseño mecánico y montaje del vehículo Powerpuffs [en]
- Inventario de hardware de Powerpuffs [en]
Imagen: Fotografía del equipo Team Powerpuffs de su vehículo educativo Powerpuffs Future Engineers 2025–2026, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.