JWA RoboForce: abandonar el empuje cuando aparece el borde
JWA RoboForce construye un robot escolar de sumo de 2026 con cuatro motores y sensores infrarrojos. El borde del ring tiene prioridad sobre la búsqueda y el empuje.
Un robot de sumo debe dejar de empujar cuando alcanza el borde del ring, aunque todavía detecte a su adversario. JWA RoboForce Sumo 2026, construido en Jeddah World Academy, coloca esa decisión antes que la búsqueda y el ataque. Su programa permite ver cómo una prioridad sencilla modifica todo el comportamiento.
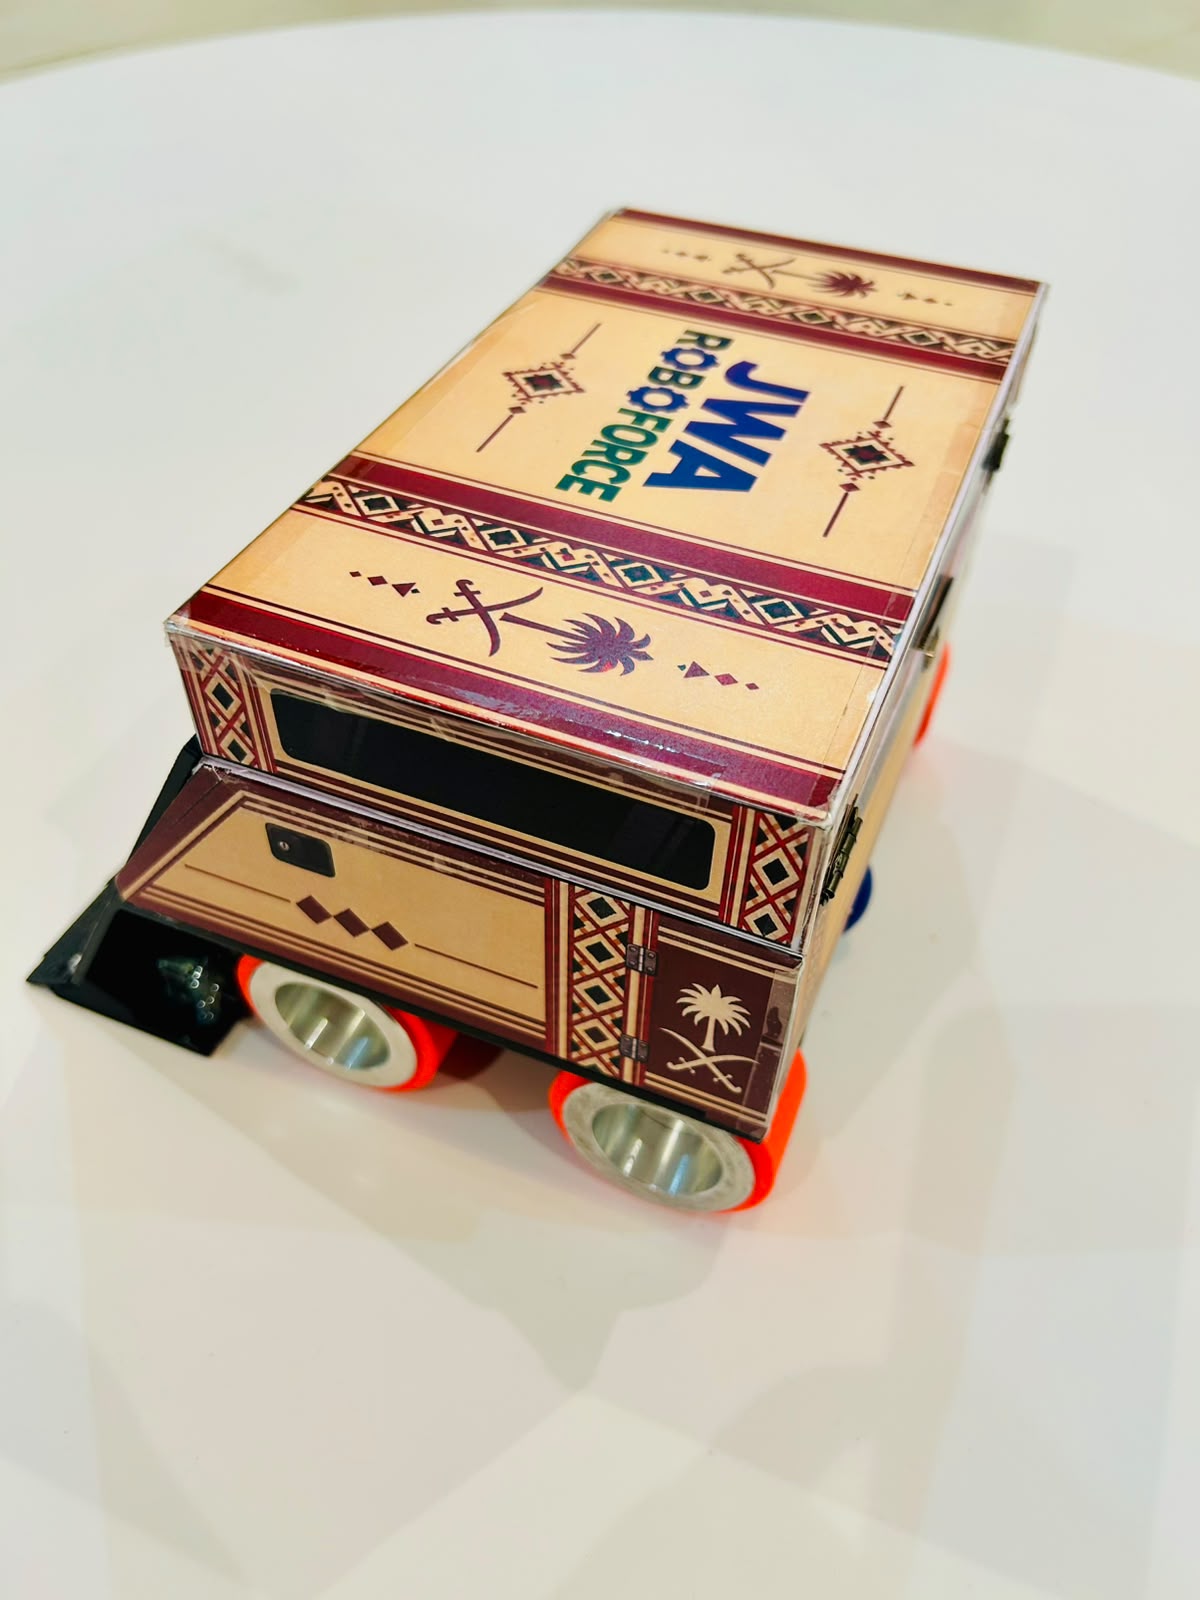
El proyecto escolar reúne Arduino Nano, cuatro motores con reductora y una cuña frontal. El equipo publica fotografías del cuerpo terminado, sus componentes y un exterior con motivos del patrimonio saudí. Esa cubierta forma parte de la misma plataforma, con las aberturas necesarias para sus sensores.
Buscar desde varios lados
Cinco sensores infrarrojos E18-D80NK observan distintas direcciones alrededor del robot. El programa comprueba si hay un objeto delante o a los lados y cambia el movimiento de los motores según esa información. Cuando encuentra el oponente en la zona frontal, ordena avanzar.
Si no observa un objetivo, gira hacia un lado para buscarlo. El código conserva una dirección de búsqueda y la modifica tras ciertas detecciones laterales. De este modo, la respuesta siguiente puede depender de lo que ocurrió en una lectura anterior.
Los sensores proporcionan una señal de presencia, con ajustes que deben contrastarse sobre los objetos del ensayo. No equivalen a medir la forma completa ni la distancia precisa de otro robot. Su posición en el cuerpo define desde dónde puede aparecer una detección útil.
El borde interrumpe la estrategia
Dos TCRT5000, situados cerca del suelo, observan el contraste del ring. El equipo describe una respuesta distinta entre el interior negro y la franja blanca. El código comprueba esas entradas antes de atender al oponente.
Cuando aparece la condición de borde, el robot retrocede durante medio segundo. Después vuelve a revisar sensores. Esa pausa está fijada en el programa: el recorrido real durante ella depende de la tracción, la batería y la superficie. No constituye una medida exacta de cuánto se ha alejado.
El arranque también incluye una espera de cinco segundos. En el archivo publicado se ejecuta al iniciar la placa; no aparece una entrada dedicada al pulsador descrito en la presentación. Esta diferencia importa al reproducir cómo comienza una prueba.
Cuatro motores, cuña y cubierta
Los motores se agrupan por lado para avanzar, retroceder y girar. La cuña frontal se diseña junto con la colocación de ruedas y sensores, procurando mantener una entrada baja hacia el adversario. La geometría se prepara en Fusion 360 antes del montaje y se compara con el cuerpo construido.
La electrónica y el cableado quedan protegidos dentro del chasis. El exterior inspirado en un vehículo tradicional añade paneles gráficos alrededor de la misma mecánica. Las vistas con y sin cubierta ayudan a entender cómo se conserva acceso y cómo se dejan libres las zonas de observación.
JWA RoboForce ofrece un caso educativo de control por prioridades y señales discretas. Las grabaciones del equipo muestran prácticas de búsqueda, detección y respuesta al borde, pero no incluyen una fuerza de empuje medida que permita compararlo con otros robots. La aportación está en estudiar qué condición debe interrumpir una acción y cómo la construcción permite que esa condición llegue al programa.
Fuentes
- Proyecto escolar JWA RoboForce: construcción, sensores y fotos de 2026 [en, ar]
- Programa Arduino de JWA RoboForce con prioridad de borde [ar]
Imagen: Fotografía del equipo JWA RoboForce, Jeddah World Academy de su robot de sumo escolar JWA RoboForce Sumo 2026, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.