Lovbot Altrons: ajustar el espejo y registrar las jugadas del robot
Lovbot Altrons construye su robot de fútbol de 2025 con espejo, retenedor y placa propia. Registra las fases de sus jugadas para estudiar dónde pierde la pelota.
Una jugada de un robot puede fallar antes del disparo: al capturar la pelota, al recorrer el lateral o al girar hacia la portería. Lovbot Altrons Soccer 2025, de Vancouver, registra esas fases para estudiar en qué punto pierde la posesión y qué estrategia resulta más útil en sus pruebas.
La plataforma educativa de Soccer Open combina una cámara con espejo, un retenedor frontal y una placa propia para el Teensy 4.1. El desarrollo de la temporada también incluye cambios físicos para que las piezas del cuerpo no tapen la visión ni las lecturas de distancia.
El espejo necesita espacio alrededor
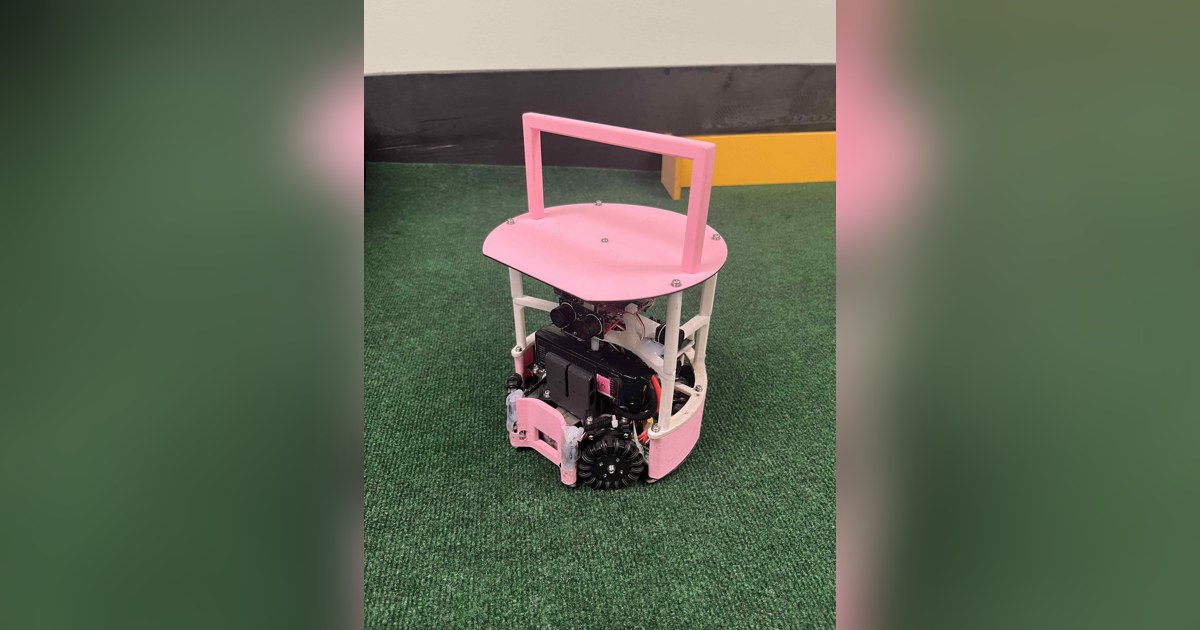
El equipo modela las piezas con SolidWorks y Fusion 360. La primera distribución del chasis ocultaba una parte importante de la imagen, de modo que bajó componentes, recolocó ultrasonidos y revisó la placa superior. La cámara OpenMV mira hacia un reflector convexo para observar la pelota y las porterías alrededor del robot.
La curvatura introduce un compromiso. Un espejo más pronunciado permite ver objetos próximos, pero aumenta la distorsión. Otro más plano puede ofrecer una imagen menos deformada y dejar una zona ciega junto al cuerpo. Altrons ensayó formas antes de escoger el montaje de competición.
Las cuatro ruedas omnidireccionales también son propias. El equipo probó diámetros y anchos con una misma secuencia de movimiento para comparar la respuesta. Ese método ayuda a relacionar un cambio de pieza con su efecto sin modificar simultáneamente todas las órdenes del programa.
El control reúne varias referencias
La cámara identifica zonas de color y envía datos al Teensy. Los ultrasonidos ofrecen distancias aproximadas hacia los límites del campo y el MPU6050 aporta una referencia inercial para la orientación. Los sensores inferiores de reflectancia permiten responder a una línea cuando las distancias dejan de ser útiles.
La placa de conexiones organiza cámara, sensores, controladores y botones. El equipo utiliza cinco botones físicos para cambiar modos o activar funciones de prueba sin conectar un ordenador. La interfaz de ajuste forma así parte del propio robot, aunque no incorpore una pantalla.
El retenedor utiliza un rodillo de silicona y una transmisión mecánica. Las fuentes describen revisiones después de sufrir fragilidad en montajes anteriores. Mantener la pelota depende de ese contacto, además de que la cámara permita situar el cuerpo detrás de ella.
Medir hasta dónde llega una maniobra
Altrons contempla avanzar por el lateral, salir de una esquina o girar con la pelota protegida. Su registro anota la estrategia utilizada, la duración y las fases completadas. Una secuencia que captura bien pero pierde la pelota al girar necesita una corrección diferente de otra que nunca consigue sujetarla.
Los compañeros comparten información sobre la pelota y reparten zonas de búsqueda cuando desaparece de la imagen. Esa cooperación sigue dependiendo de lo que las cámaras pueden ver y de la puesta a punto de cada cuerpo.
Lovbot Altrons es un proyecto escolar que conecta fabricación y evaluación de software. Sus resultados son los del equipo, dentro de sus pruebas y su campo. La aportación para aprender está en observar cada fase de una jugada y relacionar un fallo registrado con el espejo, el retenedor o la decisión que ejecutó el programa.
Fuentes
- Memoria técnica de Lovbot Altrons para RoboCup Junior 2025 [en]
- Cartel de Altrons con hardware y registro de jugadas [en]
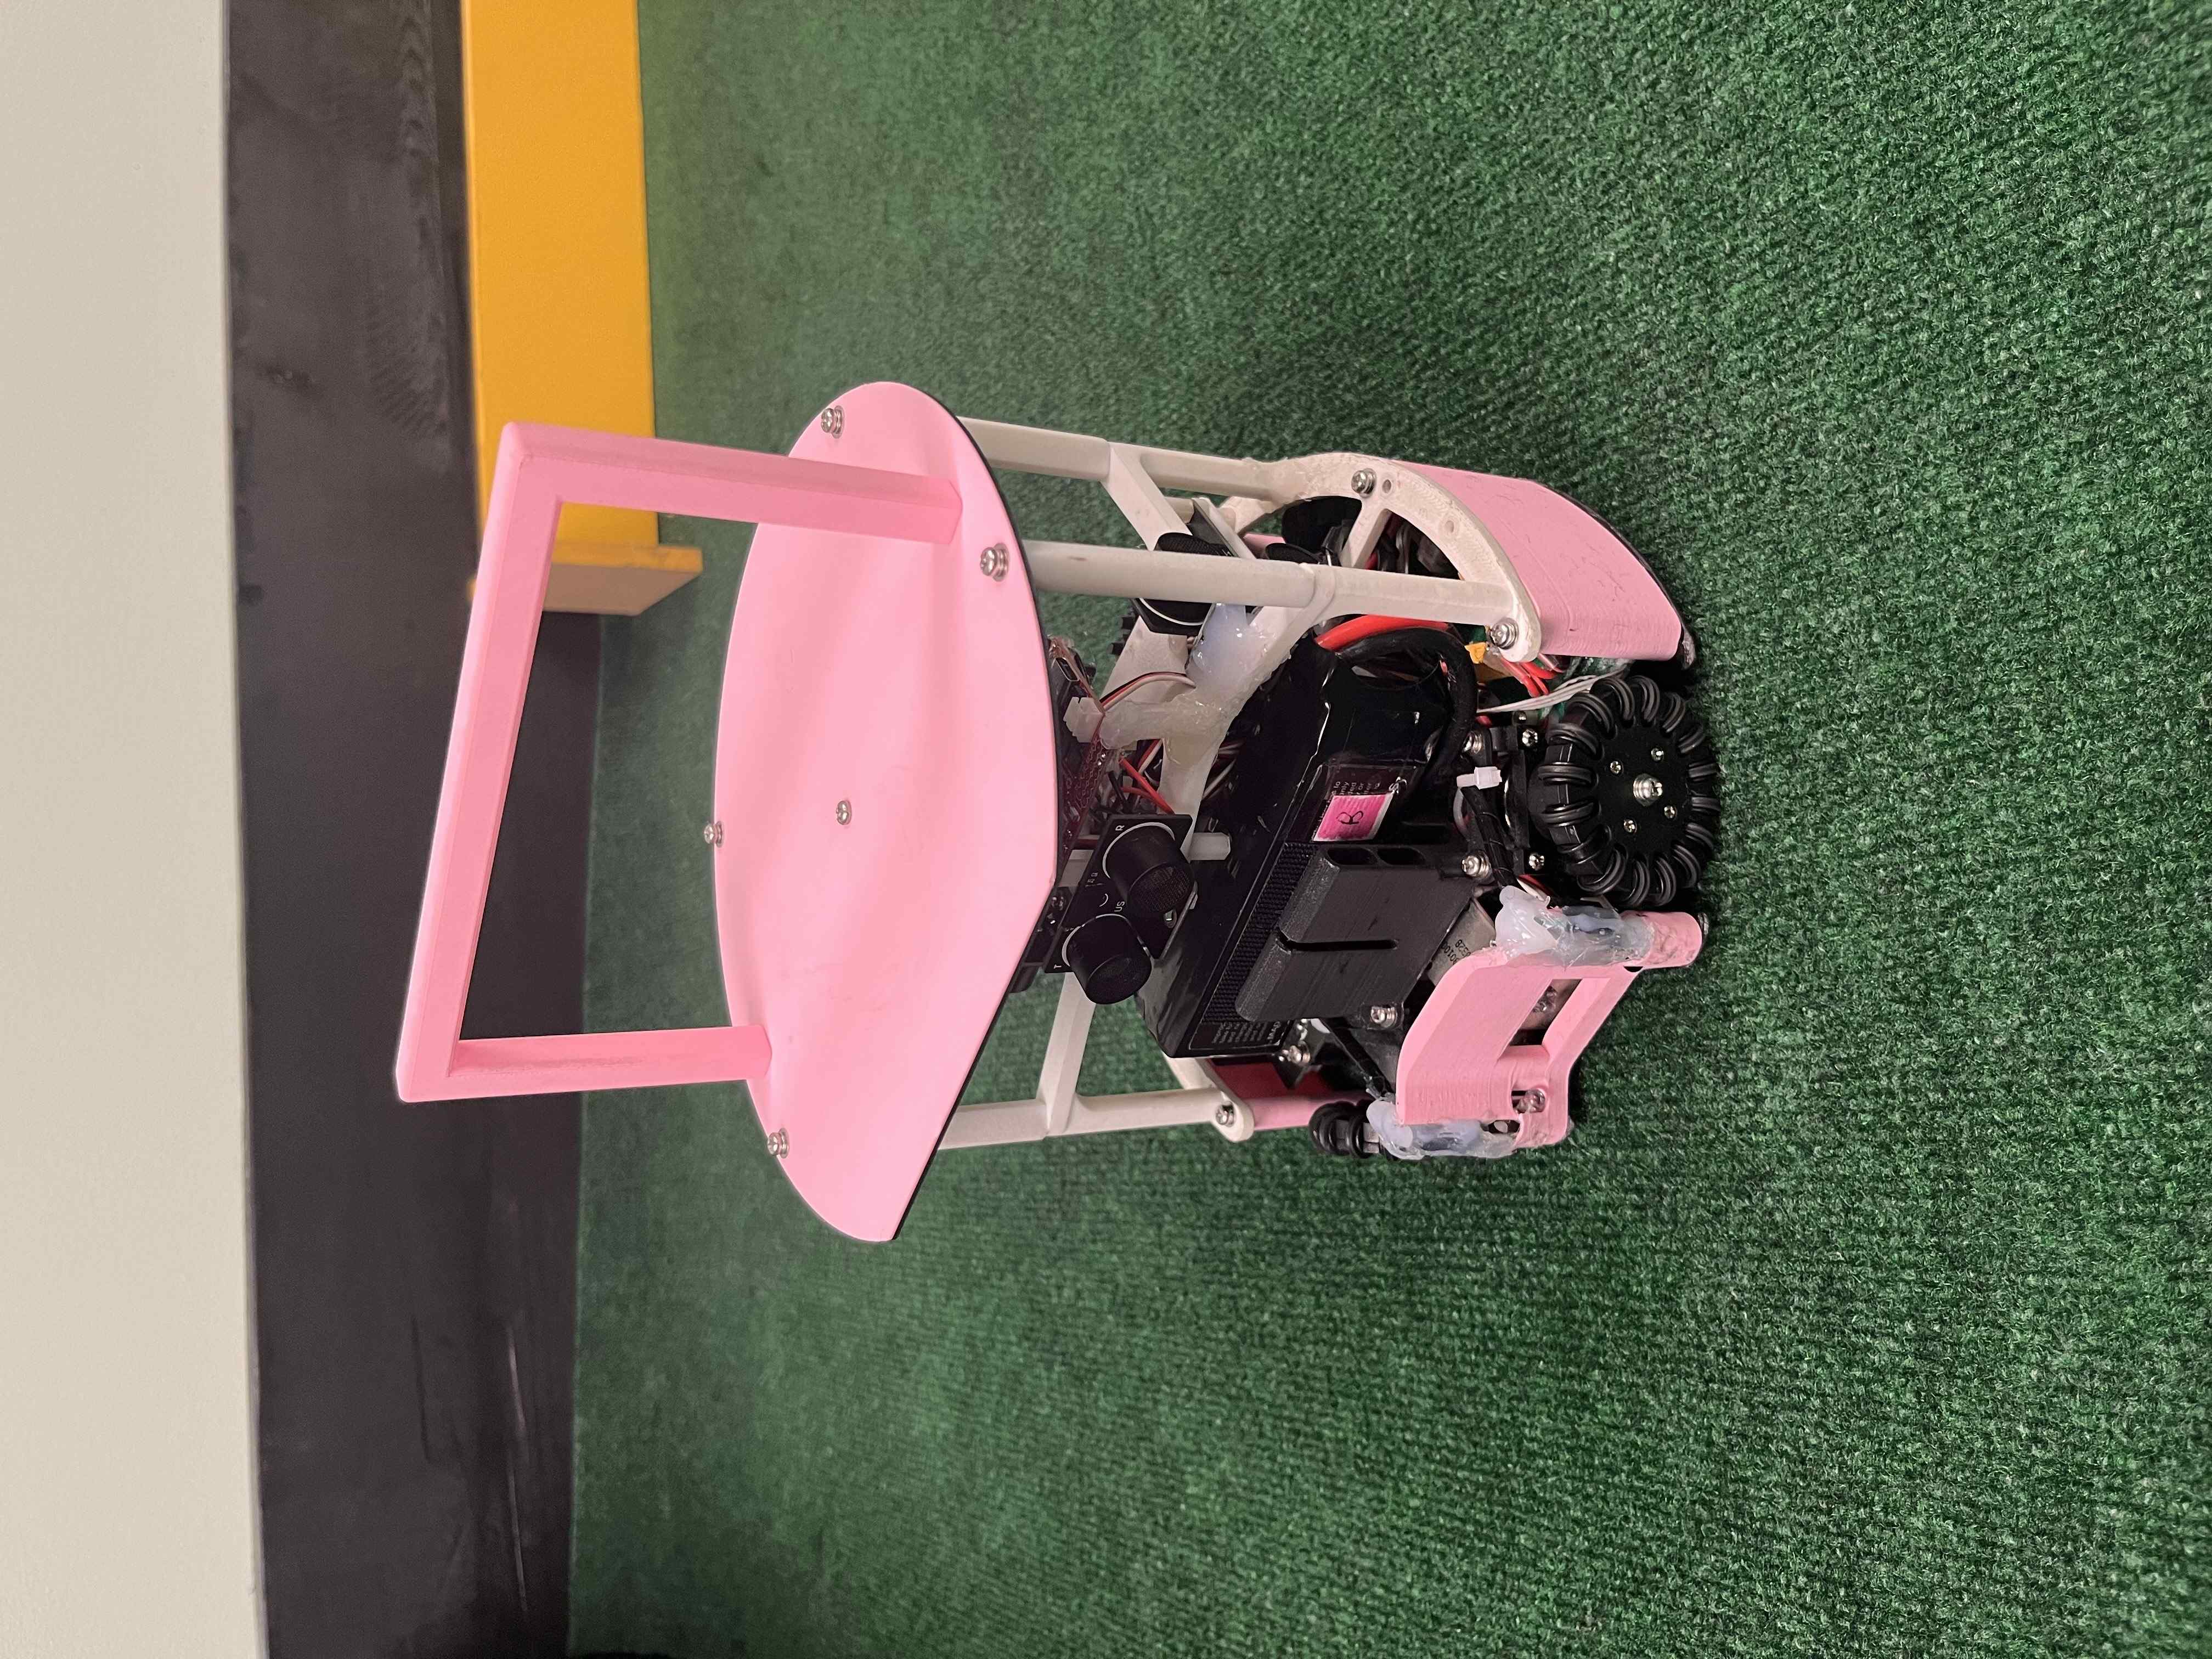
Imagen: Fotografía del equipo Lovbot Altrons de su robot educativo de fútbol construido completo en la temporada 2025. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.