Xelerator: situar el robot y buscar al rival que oculta la pelota
Xelerator combina lidar, cámaras y un modelo de visión en su robot de fútbol de 2025. La posición respecto a las paredes ayuda a interpretar el campo y los rivales.
Si un rival tapa la pelota, mirar únicamente su color deja al robot sin una referencia útil. Xelerator Soccer Open 2025, del equipo de Shanghai, añade detección de otros robots y una estimación de su propia posición. El objetivo es interpretar una jugada incluso cuando la bola queda oculta tras un adversario.
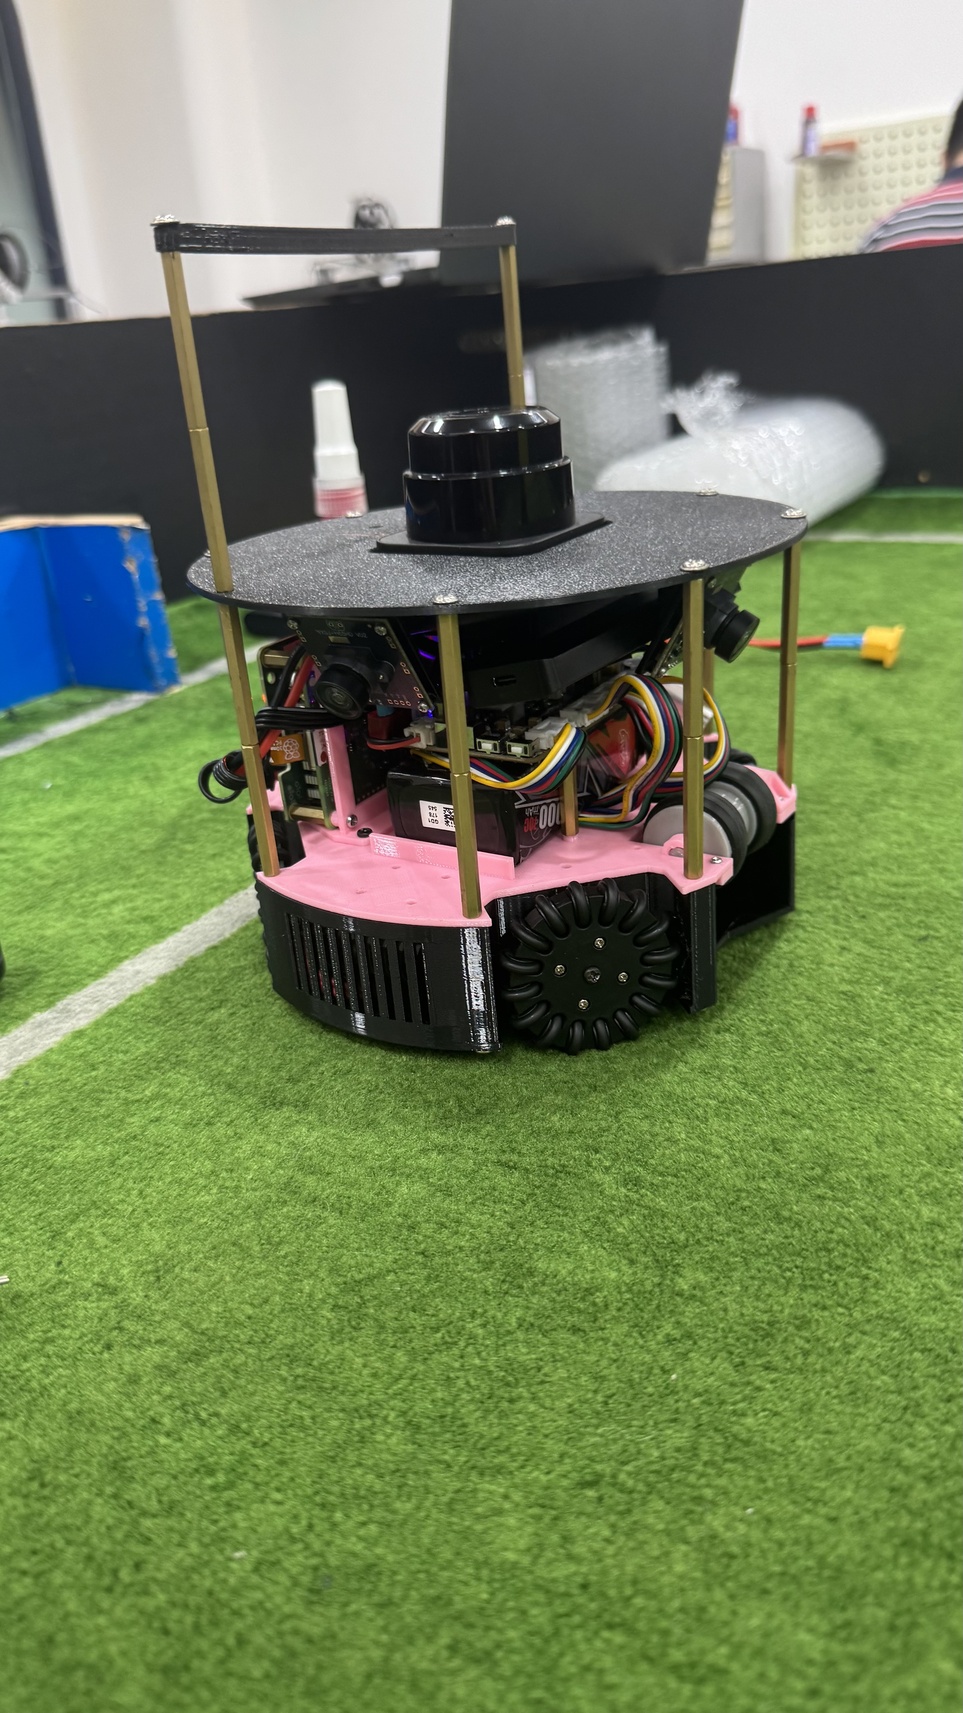
El proyecto comenzó en febrero de 2025. Los estudiantes renovaron estructura, electrónica y herramientas de trabajo para construir una plataforma con cuatro ruedas omnidireccionales, cámaras y un lidar superior. Su documentación permite estudiar cómo reparten el problema entre movimiento, localización y visión.
Buscar paredes para saber dónde está
El lidar reúne medidas alrededor del cuerpo. A partir de esa nube de puntos, el programa ajusta líneas y compara su dirección con la orientación del robot. Después selecciona referencias que pueden corresponder a paredes del campo y utiliza la distancia para estimar sus coordenadas.
Esta posición tiene sentido dentro del recinto conocido del partido. La geometría de las paredes, la orientación y la selección de líneas válidas condicionan el resultado. No equivale a reconocer cualquier habitación ni a leer las líneas blancas pintadas sobre el suelo.
Con una referencia de posición, el robot puede relacionar la pelota y los rivales con zonas concretas del campo. El equipo también utiliza esa información para limitar qué parte de la imagen debe examinar: objetos fuera del área de juego no deberían participar en la misma decisión.
Dos formas de encontrar un adversario
La primera propuesta elimina el color verde de la imagen dentro del campo. Las regiones restantes se tratan como posibles robots rivales. Es un método sencillo de comprender, aunque cualquier objeto o cambio de iluminación que deje de parecer césped puede alterar la interpretación.
La segunda utiliza un modelo YOLO entrenado con imágenes de pelotas y diferentes robots. Las fuentes describen un conjunto amplio, pero dan cifras distintas sobre la variedad de modelos representados. No proporcionan una prueba independiente que permita traducir ese entrenamiento en una tasa garantizada de detección.
El Raspberry Pi 5 y el acelerador Hailo-8 se ocupan de este trabajo visual. La placa STM32F103 atiende motores y orientación. Separar ambas tareas evita que cada ajuste del modelo de imagen obligue a rehacer la lógica básica de las ruedas.
Una plataforma y un laboratorio compartido
Las ruedas omnidireccionales y el retenedor son piezas propias. El cuerpo reúne estos mecanismos con la electrónica y los sensores, de modo que la posición de cada componente influye en lo que puede observar la cámara y en el espacio disponible para sujetar la pelota.
El equipo describe un laboratorio conectado: una cámara sobre el campo, acceso remoto y un repositorio compartido permiten comprobar cambios de programa con el robot físico. Esta organización facilita colaborar, aunque las pruebas siguen dependiendo de la instalación real y de quienes supervisan el montaje.
Xelerator aporta un caso educativo de percepción que combina referencias geométricas y detección de objetos. Su interés está en explicar qué información necesita una decisión defensiva y dónde puede fallar. Las estrategias descritas son resultados de desarrollo del equipo, con un campo preparado y adversarios de competición; no una demostración de autonomía general fuera de ese entorno.
Fuentes
- Memoria técnica de Xelerator para RoboCup Junior 2025 [en]
- Cartel de Xelerator con localización, detección y arquitectura [en, zh]
Imagen: Fotografía del equipo Xelerator de su robot educativo de fútbol construido completo en la temporada 2025. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.