IRD MAX: corregir el rumbo con lecturas nuevas y revisar el encoder
IRD MAX combina Jetson Nano, Arduino Uno y una carrocería propia en su coche educativo de 2026. Sus pruebas muestran cómo ajustar rumbo y distancia sin confundir datos.
Corregir más veces no siempre hace que un coche avance más recto. En las pruebas de IRD MAX Future Engineers 2026, el control ajustaba la dirección antes de recibir una nueva lectura de orientación. El resultado era una sucesión de correcciones desiguales en un tramo que debía ser recto.
El equipo de Riyadh desarrolla un vehículo educativo con Jetson Nano original, Arduino Uno R3 y una carrocería propia. Su diario relaciona fallos observados, cambios y ensayos comparativos. Entre ellos aparecen tanto problemas de programa como el desgaste de una pieza que mide el avance.
Mantener una referencia durante la recta
El sistema revisado conserva un rumbo objetivo al entrar en cada tramo recto. Las correcciones utilizan datos recientes de orientación y vuelven a preparar su historial después de una curva. Así evita tratar como información nueva una medida que todavía pertenece al instante anterior.
Para comparar el cambio, el equipo prepara dos programas con las mismas velocidades y giros. Uno mantiene la dirección centrada entre curvas; el otro corrige el rumbo en las rectas. Ambos siguen usando orientación para realizar giros, de modo que la diferencia del ensayo queda concentrada en una función concreta.
El diario enlaza grabaciones de esa comparación. Son observaciones sobre su vehículo y campo de prueba, útiles para entender la modificación, aunque no permiten asignar una precisión válida para cualquier superficie o velocidad.
La distancia también puede fallar por desgaste
El encoder estima recorrido a partir del movimiento de las ruedas. Una calibración transforma sus pulsos en una distancia, pero esa relación debe contrastarse con desplazamientos conocidos. El equipo prepara un programa separado para repetir y revisar la medida.
Más adelante observa lecturas menores e inestables tras un uso intenso del encoder. Sustituirlo y repetir la comprobación recupera medidas más consistentes según sus ensayos. Este episodio muestra por qué conviene comprobar el sensor antes de seguir modificando una fórmula de distancia.
La documentación incluye herramientas que leen telemetría y ayudan a calcular la escala con el coche desplazado sobre una longitud medida. Mantener registro de programa, controlador y ajustes permite relacionar cada resultado con el montaje utilizado.
Un cuerpo que deja ver y acceder
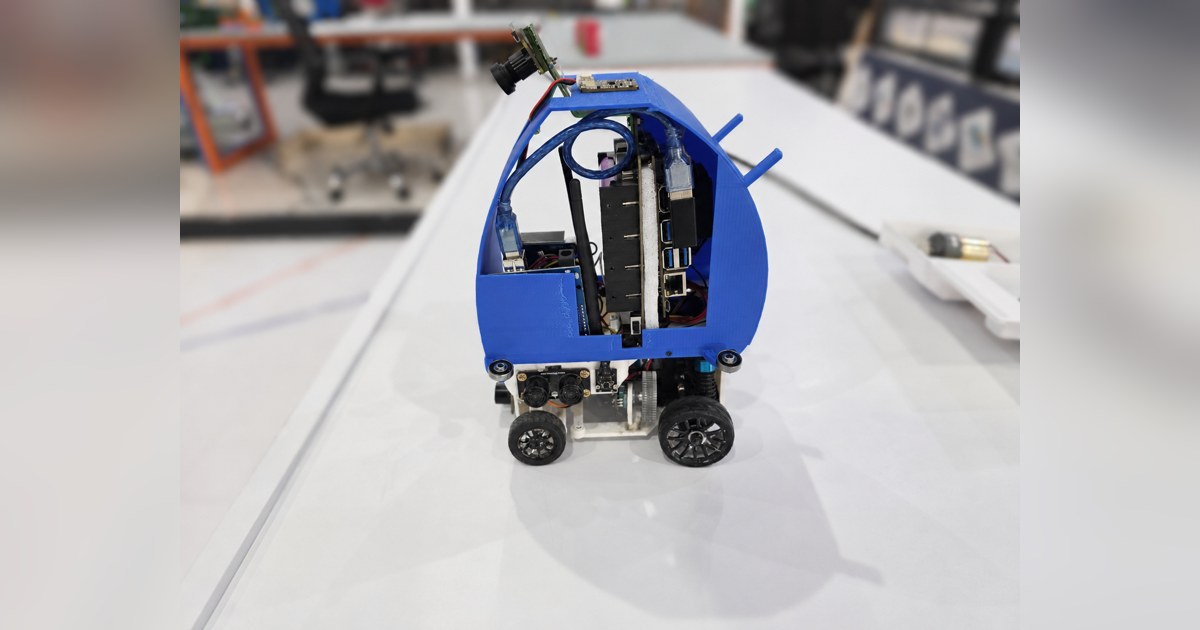
El motor RC380 se sitúa junto a la tracción trasera y el servo MG996R acciona la dirección delantera. El modelo CAD distribuye placas, cámara y cubiertas, procurando que las partes pesadas queden bajas y que haya espacio alrededor de la articulación.
La cámara IMX477 observa el campo desde la parte frontal elevada. Los paneles deben respetar esa vista y las salidas de los sensores ultrasónicos. Las imágenes del robot terminado permiten comparar la planificación con un cuerpo real protegido por cubiertas azules.
IRD MAX separa su configuración actual de archivos de otras placas conservados como referencia. También utiliza programas específicos para cada ejercicio, con diferencias en sensores y telemetría. Su aportación educativa consiste en relacionar una corrección de rumbo con la antigüedad del dato, y una medida de avance con el estado físico del encoder. La autonomía se desarrolla mediante pruebas concretas y calibración del conjunto construido.
Fuentes
- Configuración actual y pruebas del robot IRD MAX de 2026 [en]
- Diario de IRD MAX con problemas de rumbo y encoder [en]
- Distribución mecánica y cubiertas de IRD MAX [en]
Imagen: Fotografía del equipo IRD MAX, Riyadh de su vehículo educativo IRD MAX Future Engineers 2026, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.