MARVEL: iluminar los sensores por turnos en un robot de fútbol
MARVEL construye un nuevo robot de fútbol en 2025 con cuatro ruedas y reflector. Enciende por turnos la iluminación inferior para leer sus 24 sensores de línea.
Los sensores de una línea necesitan luz, pero mantener toda la iluminación encendida aumenta el consumo. MARVEL Soccer Open 2025, de Corea del Sur, reparte el encendido entre pequeños grupos mientras lee su placa inferior. El equipo utiliza esa secuencia en un nuevo cuerpo de cuatro ruedas.
La memoria sitúa el rediseño después de Singapore Open de abril de 2025. La plataforma cambia la tracción respecto a sus robots anteriores y coloca el procesador directamente sobre una placa propia. El proyecto educativo une fabricación, visión y una gestión concreta de la iluminación.
Leer el suelo sin encender todo a la vez
MARVEL distribuye 24 fototransistores y LED blancos en la parte inferior. Los sensores convierten la luz reflejada en una lectura que permite distinguir la línea de la superficie del campo. El programa no necesita mantener todos los LED activos simultáneamente para obtener esa información.
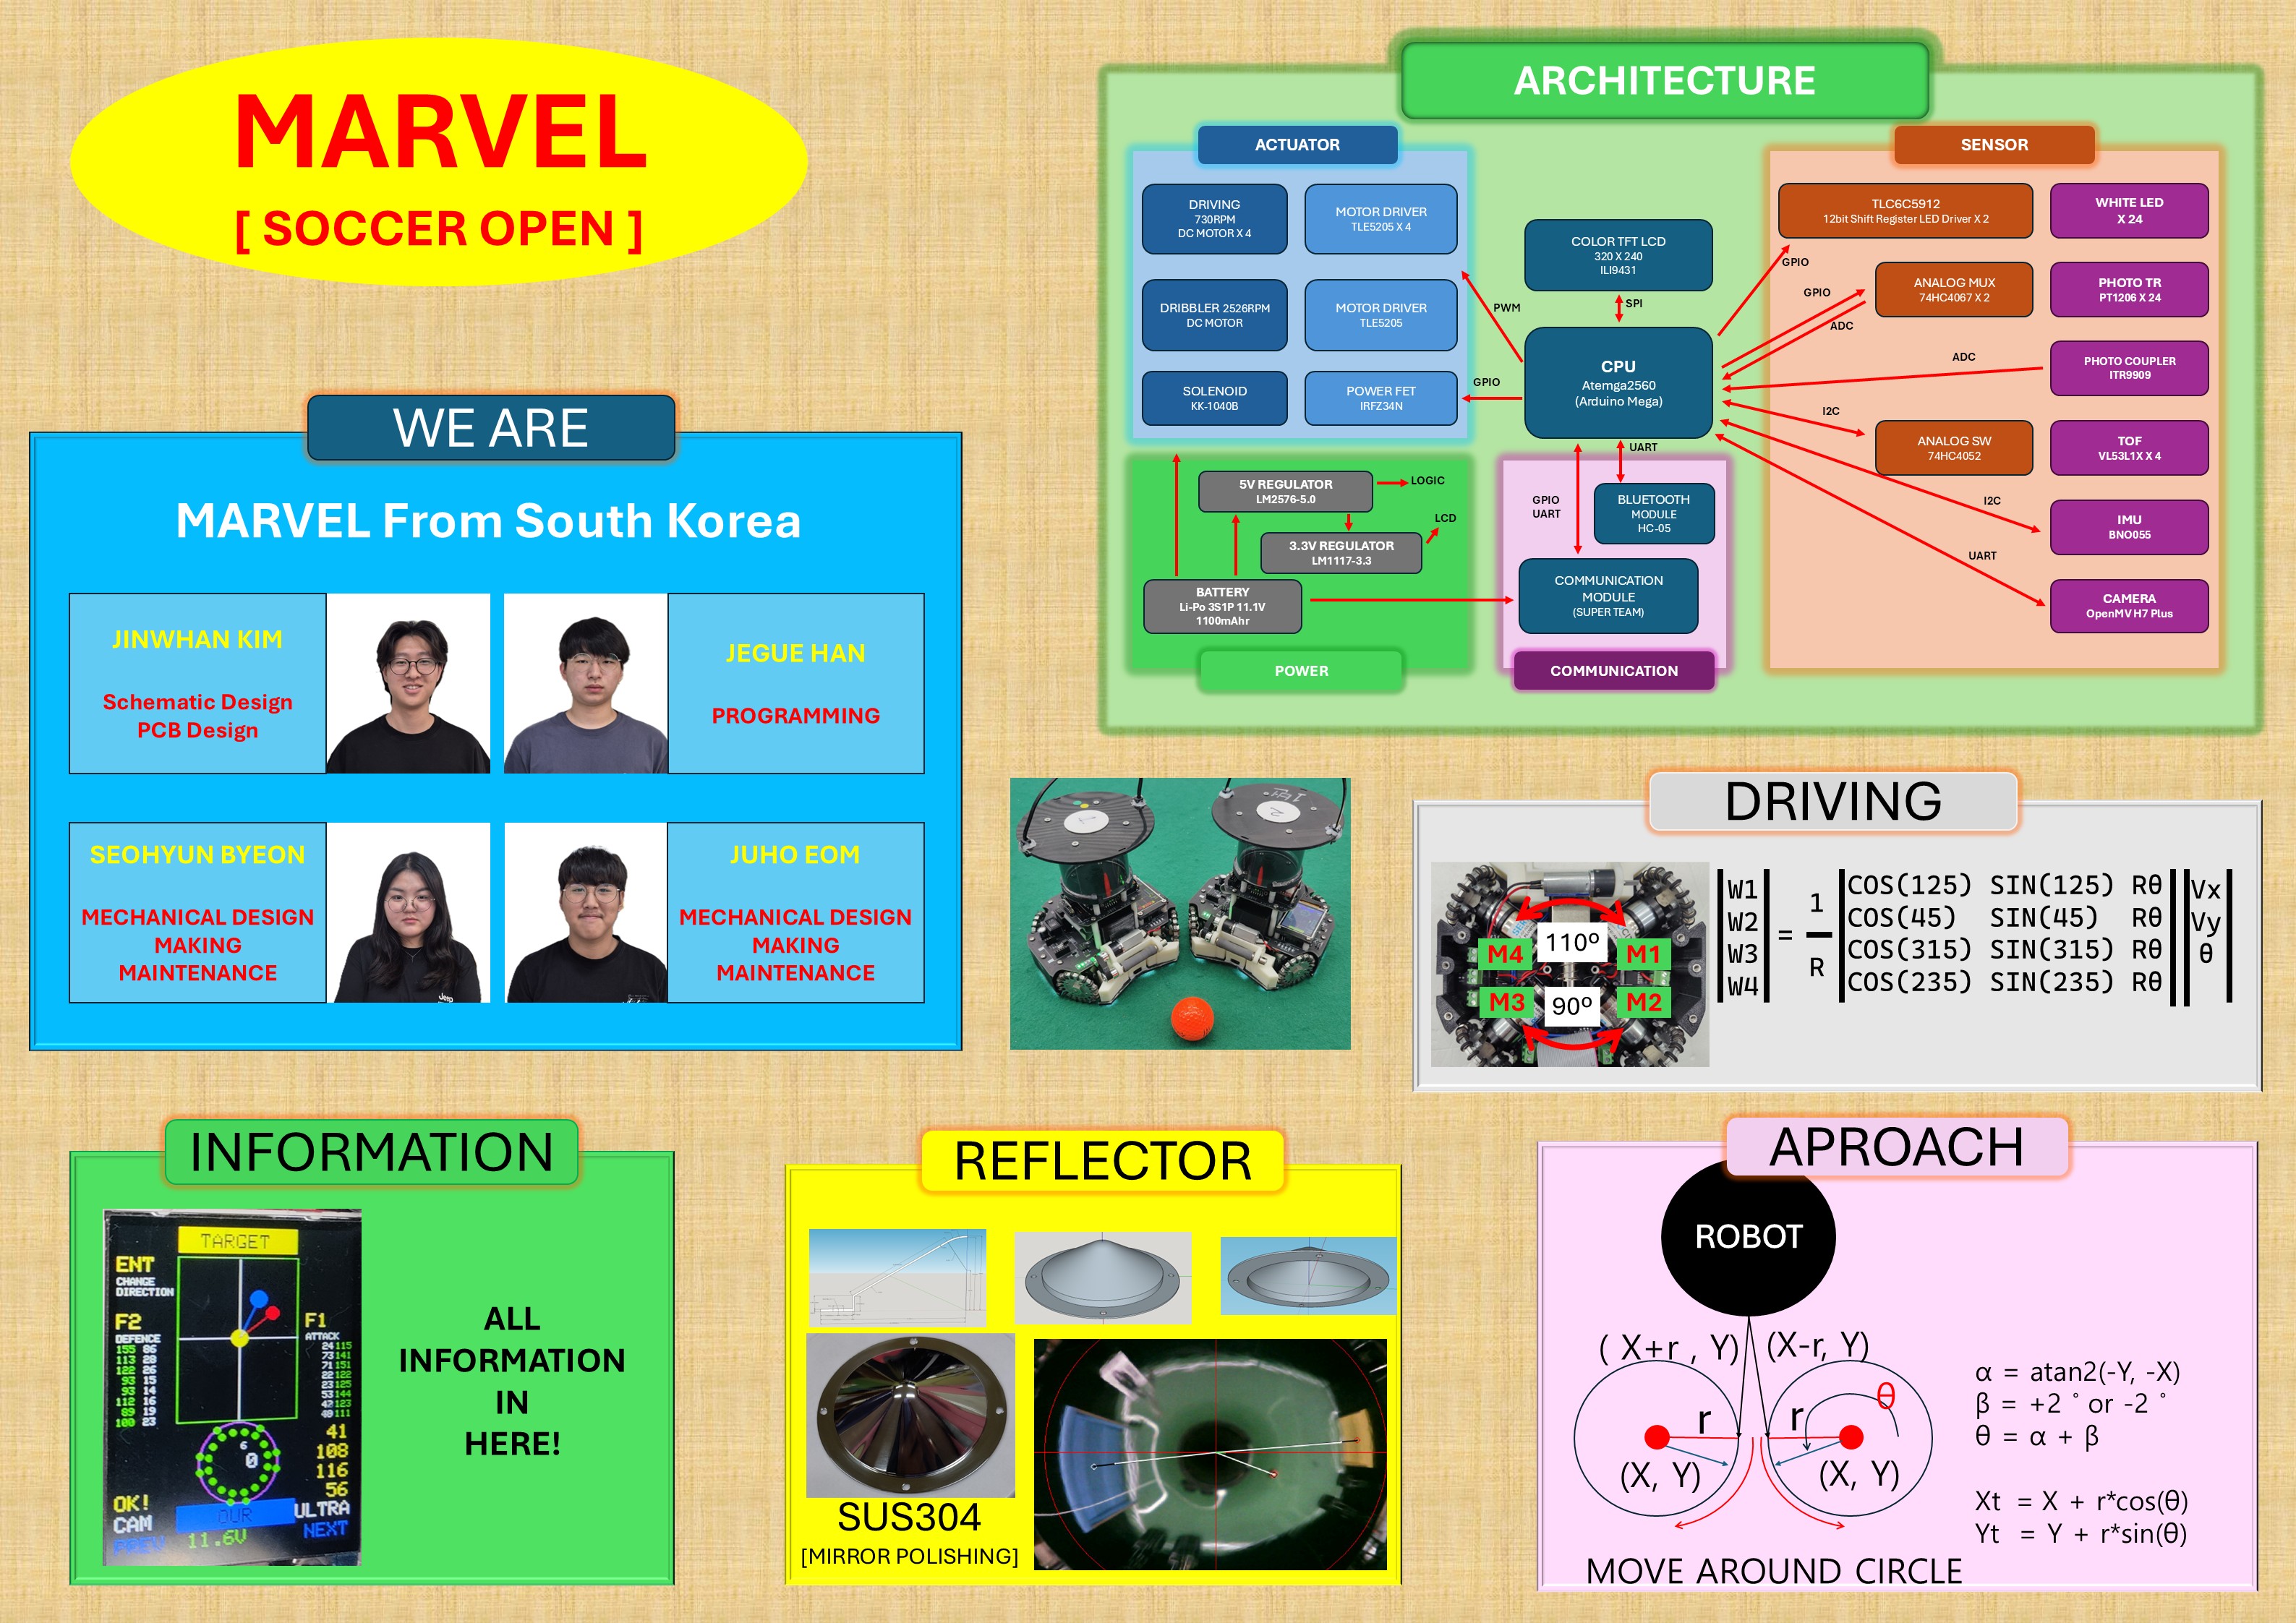
El equipo utiliza circuitos de control para encender grupos pequeños mientras recorre las lecturas. Su memoria describe cuatro LED activos a la vez y una secuencia relacionada con los sensores que se van a consultar. De ese modo, la iluminación sigue el trabajo de lectura, en lugar de permanecer como una carga fija del conjunto.
La técnica exige coordinar qué zona se ilumina y cuál se está midiendo. También necesita calibrar los umbrales sobre el campo real. Una secuencia bien organizada no elimina los cambios de reflectancia que introducen otra superficie, la altura del cuerpo o la luz ambiental.
El procesador entra en una placa propia
El equipo conserva el ATmega2560 que conoce de Arduino Mega, pero abandona el módulo que ocupaba demasiado espacio e integra el chip en su circuito. La elección permite ordenar las conexiones de motores, cámara, pantalla y sensores dentro del nuevo montaje.
Cuatro motores actúan sobre ruedas omnidireccionales. La distribución deja una abertura frontal para la pelota y requiere combinar las velocidades para desplazarse sin cambiar siempre la orientación del cuerpo. El modelo se prepara con SketchUp a partir de las piezas y mecanismos elegidos.
La OpenMV H7 Plus observa un reflector superior. Busca la zona de color de la pelota y las porterías, mientras un BNO055 aporta orientación. Un sensor de proximidad en la abertura frontal confirma cuándo la pelota ha llegado al lugar de captura.
Un rodillo de impresora en el retenedor
MARVEL fabrica el retenedor utilizando un rodillo de alimentación de papel y un motor. La disposición deja espacio entre el eje y el rodillo para acompañar el contacto con la pelota. El equipo busca evitar que el robot se suba sobre ella durante la captura.
El programa utiliza la visión para aproximarse por una trayectoria alrededor de la pelota y situarse detrás. Cuando la zona frontal confirma la captura, solicita una referencia de la portería y ordena el giro necesario antes de disparar.
Para apartarse de una línea, conserva información de los sensores que la han detectado y calcula una dirección de retirada. MARVEL ofrece así un caso de aprendizaje donde la lectura no depende solo del número de sensores: importa cuándo reciben luz, qué posición ocupa cada uno y cómo se relaciona su señal con el movimiento del cuerpo.
Fuentes
- Memoria técnica de MARVEL para RoboCup Junior 2025 [en]
- Cartel de MARVEL con iluminación, reflector y arquitectura [en]
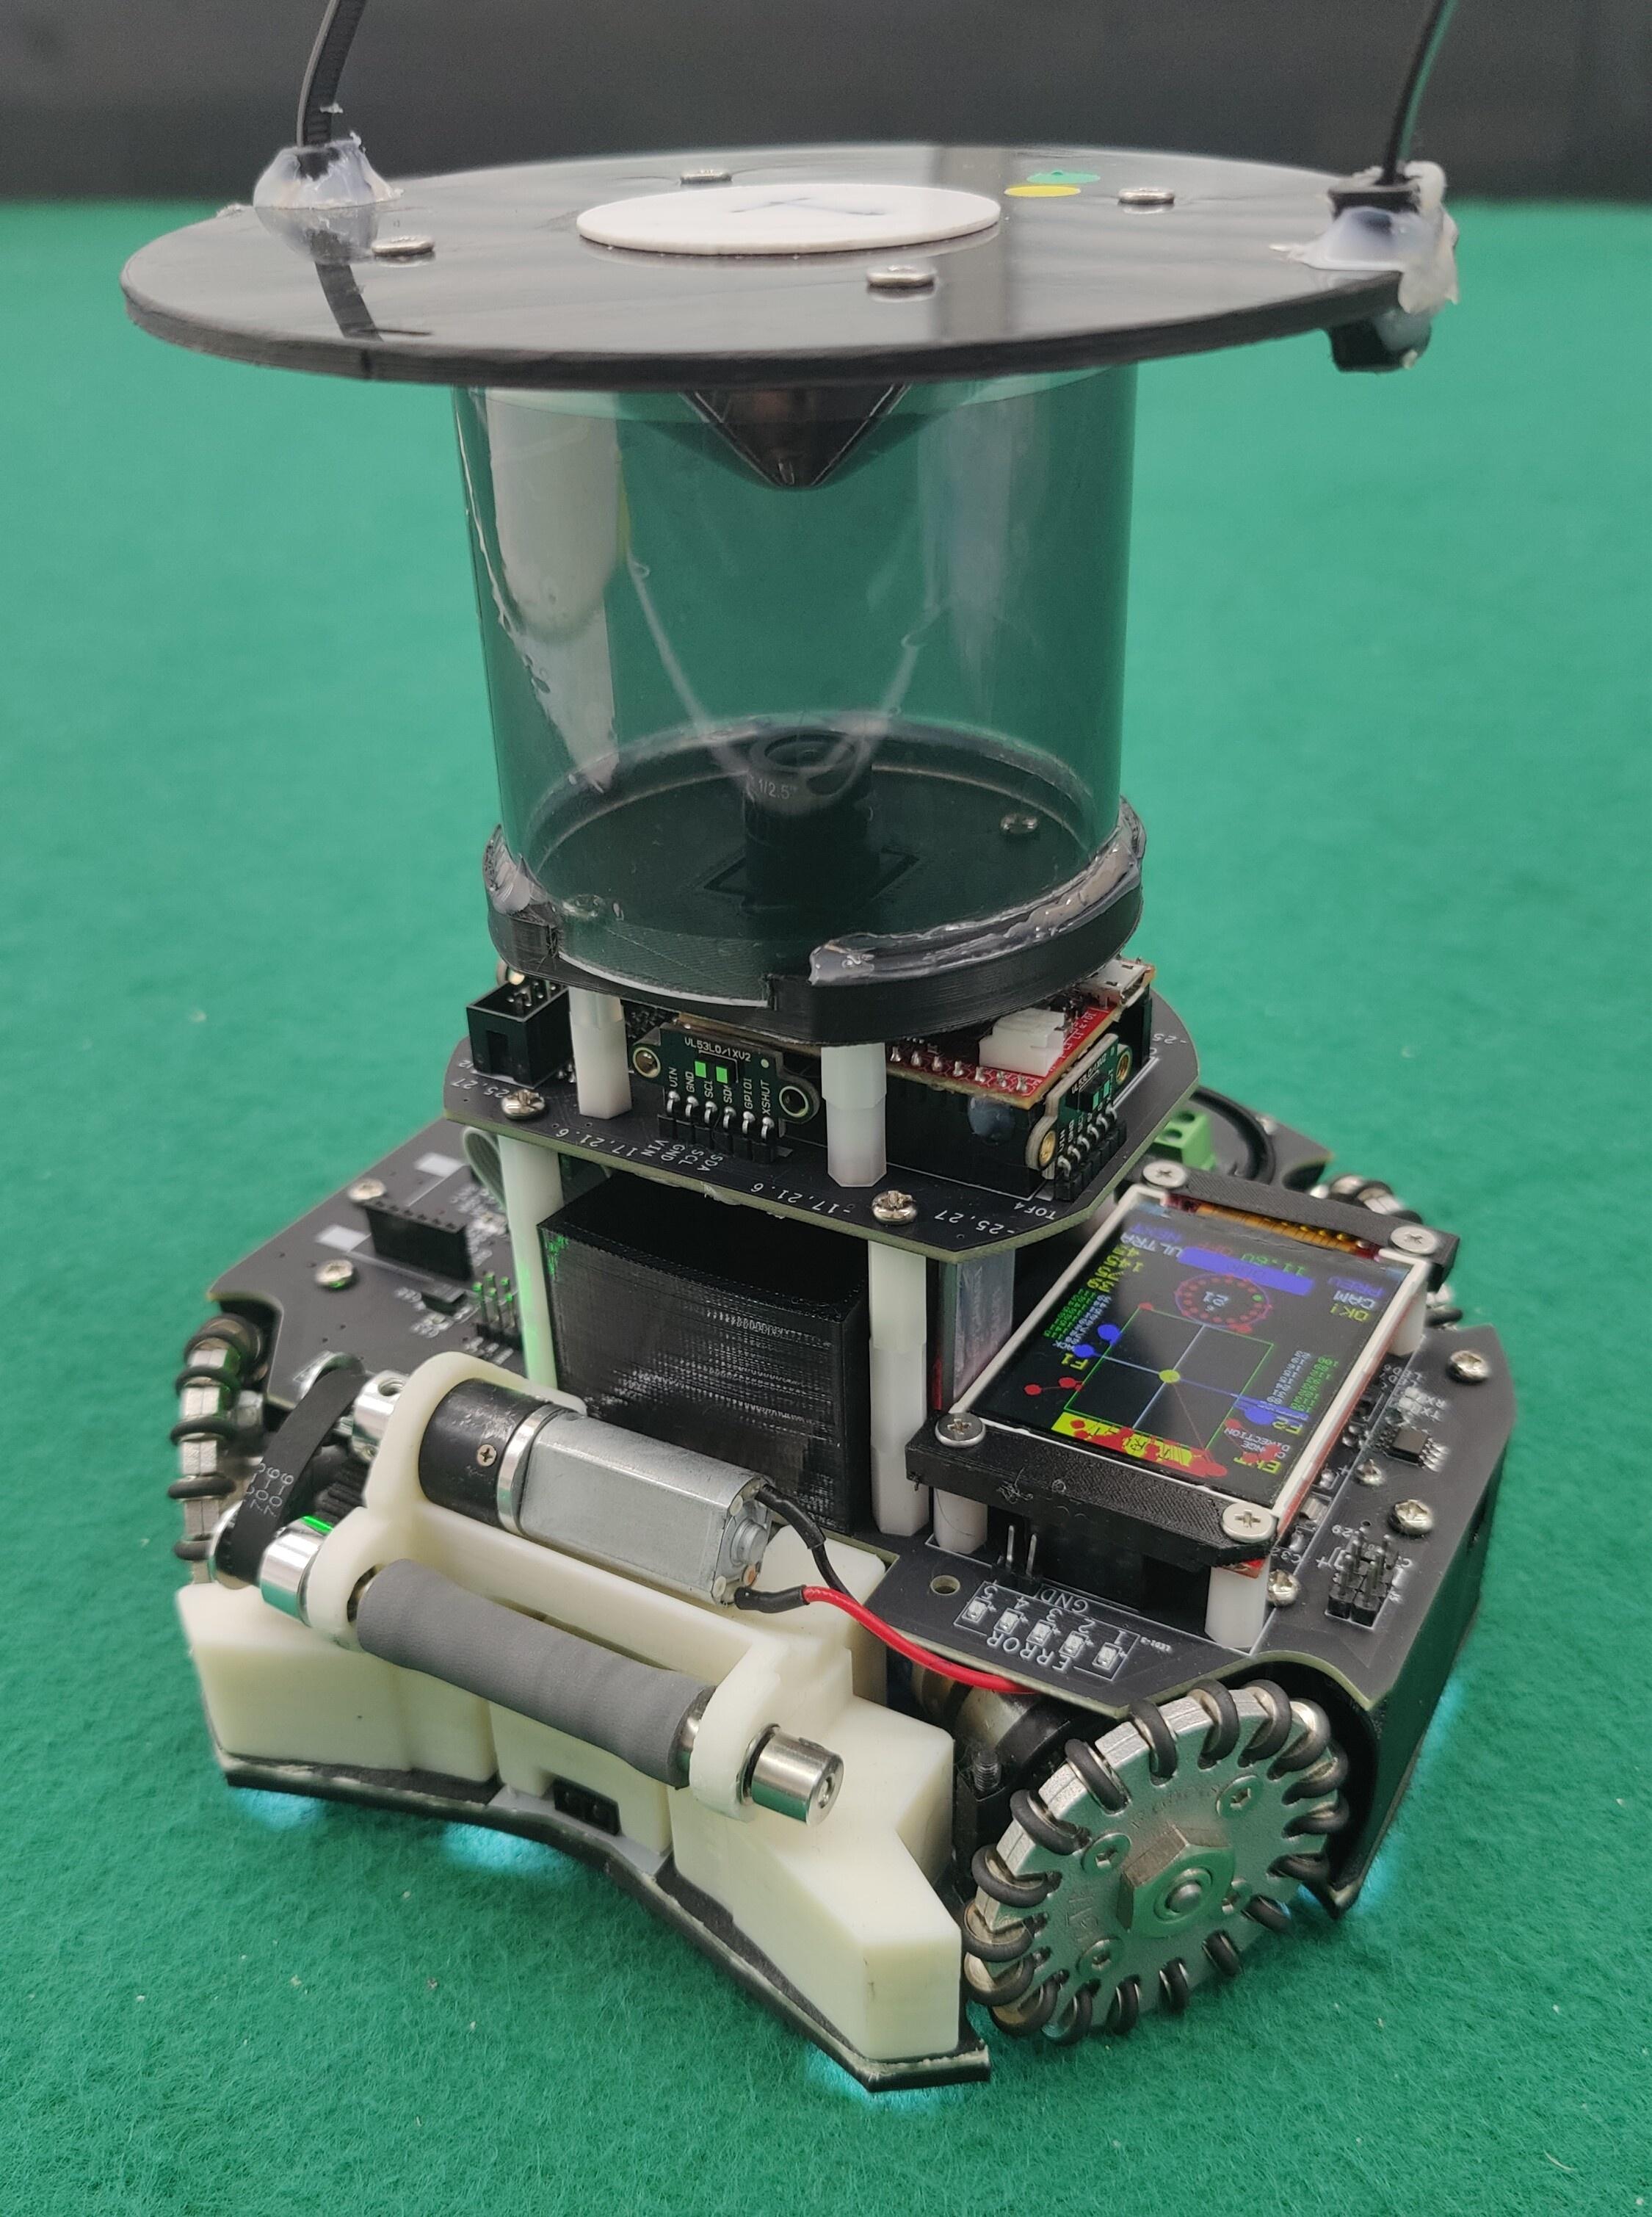
Imagen: Fotografía del equipo MARVEL de su robot educativo de fútbol construido completo en la temporada 2025. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.