The Mech Minds: decidir el sentido de marcha mirando las líneas
The Mech Minds reconstruye su coche educativo con Raspberry Pi 5, Build HAT y motores LEGO. La cámara confirma el sentido de marcha antes de contar los cruces.
Ver una línea azul no basta para decidir hacia dónde debe girar el coche. The Mech Minds Pi 5 Build HAT 2026 compara su posición con la línea naranja y exige repetir la misma observación en varias imágenes. Solo después fija el sentido de marcha y habilita el contador del recorrido.
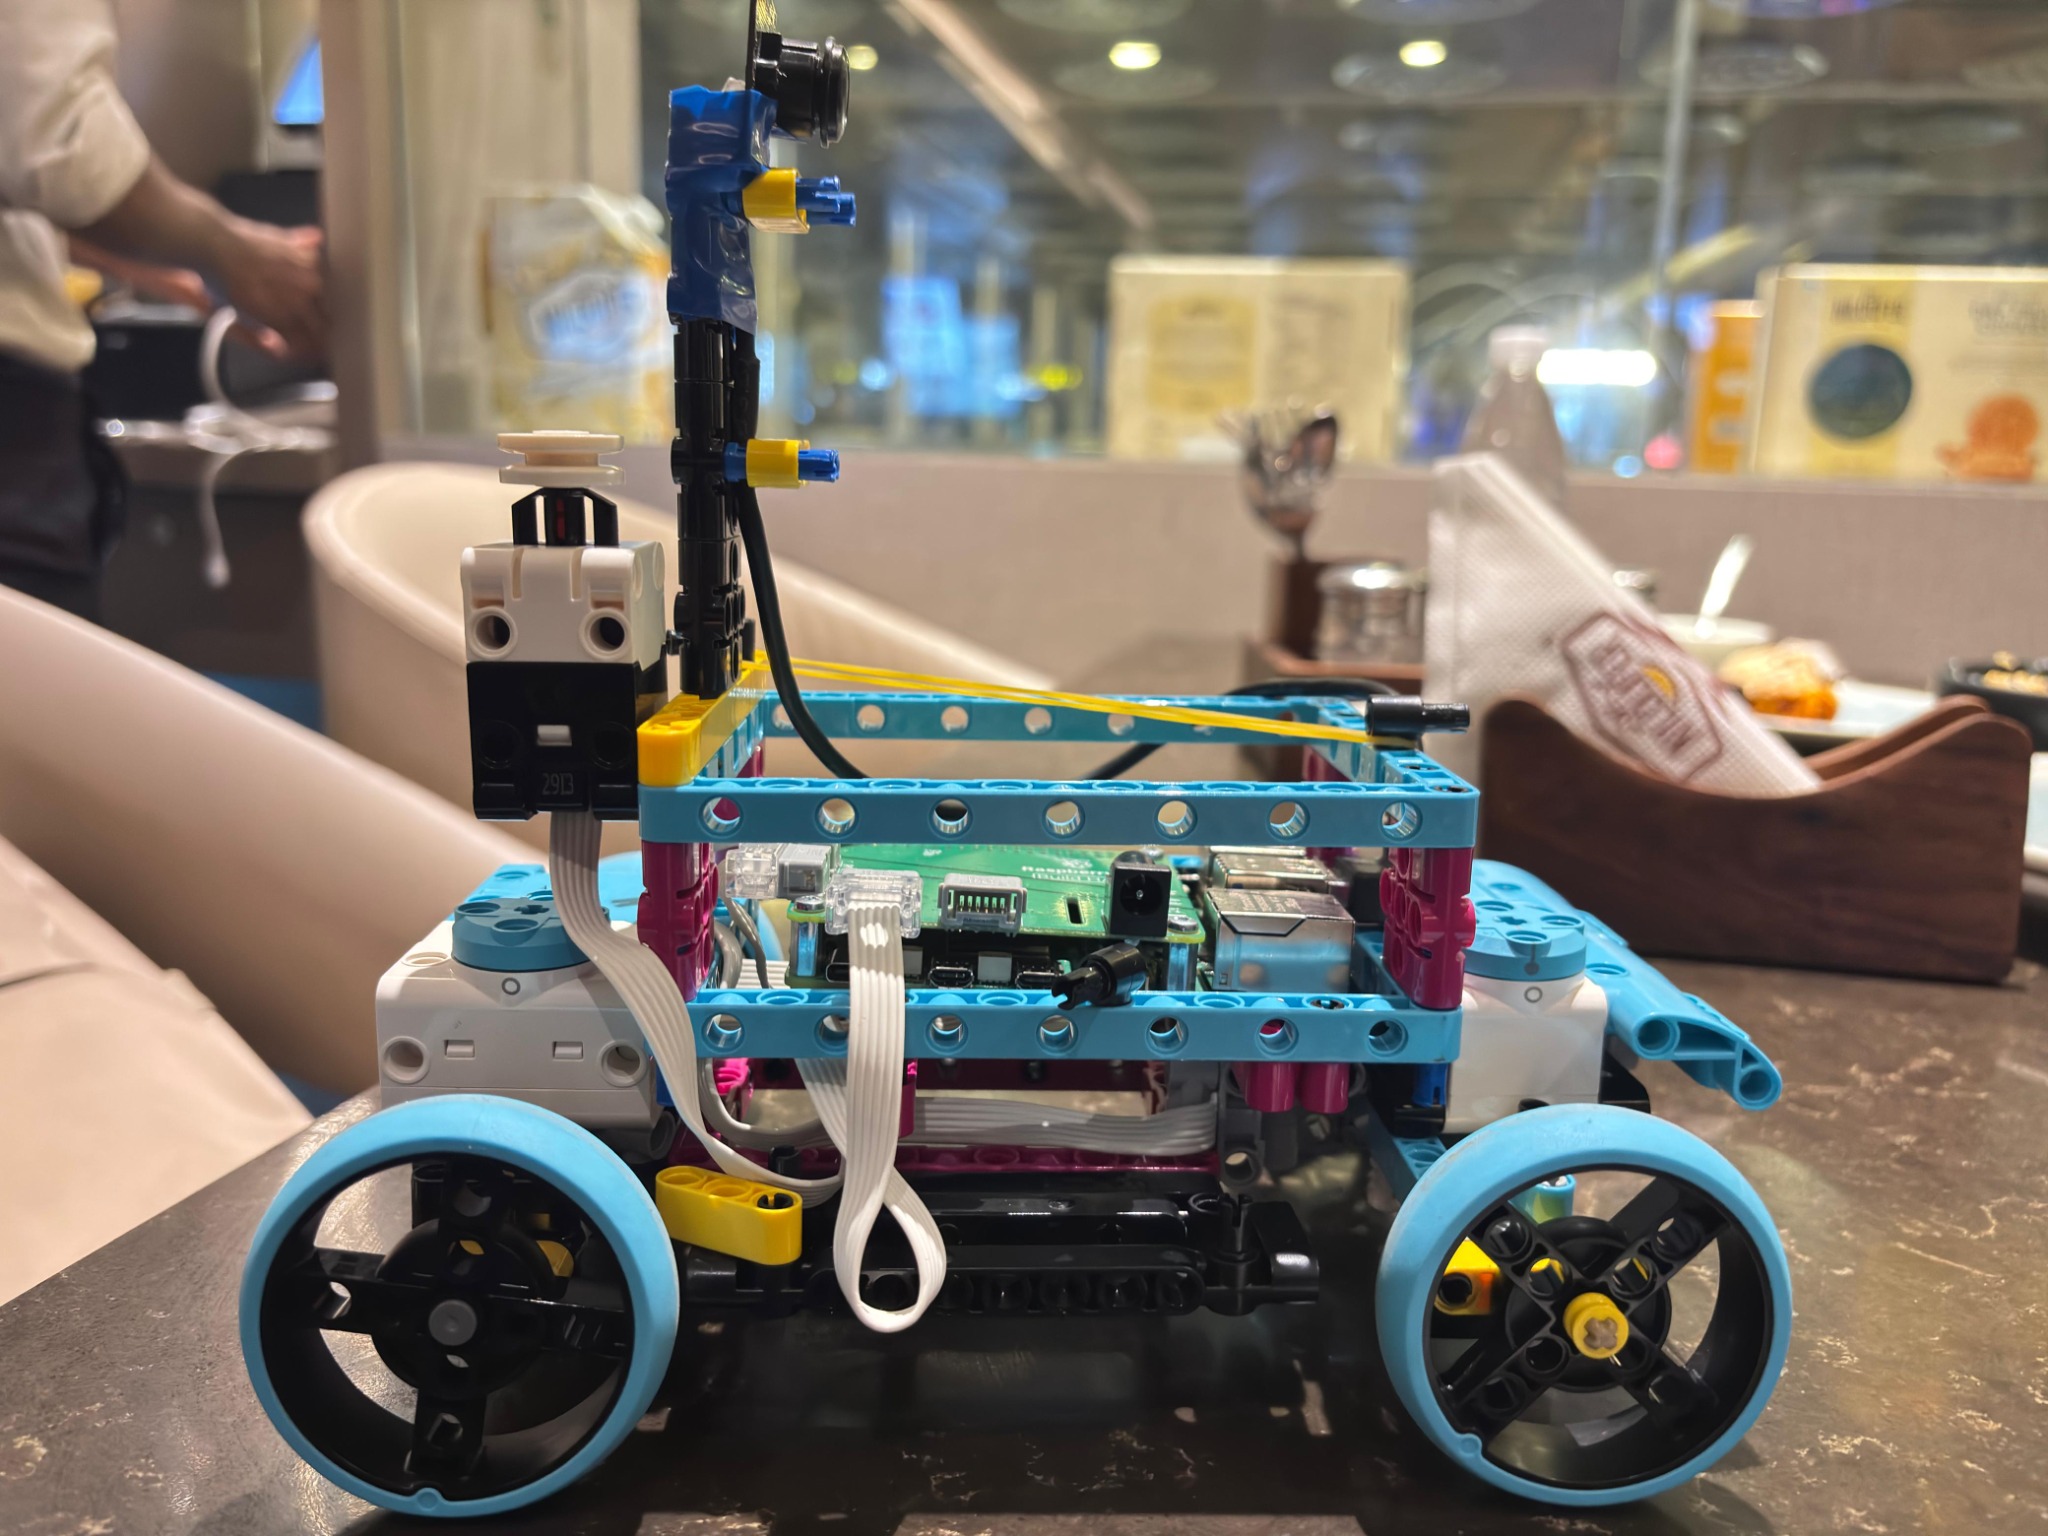
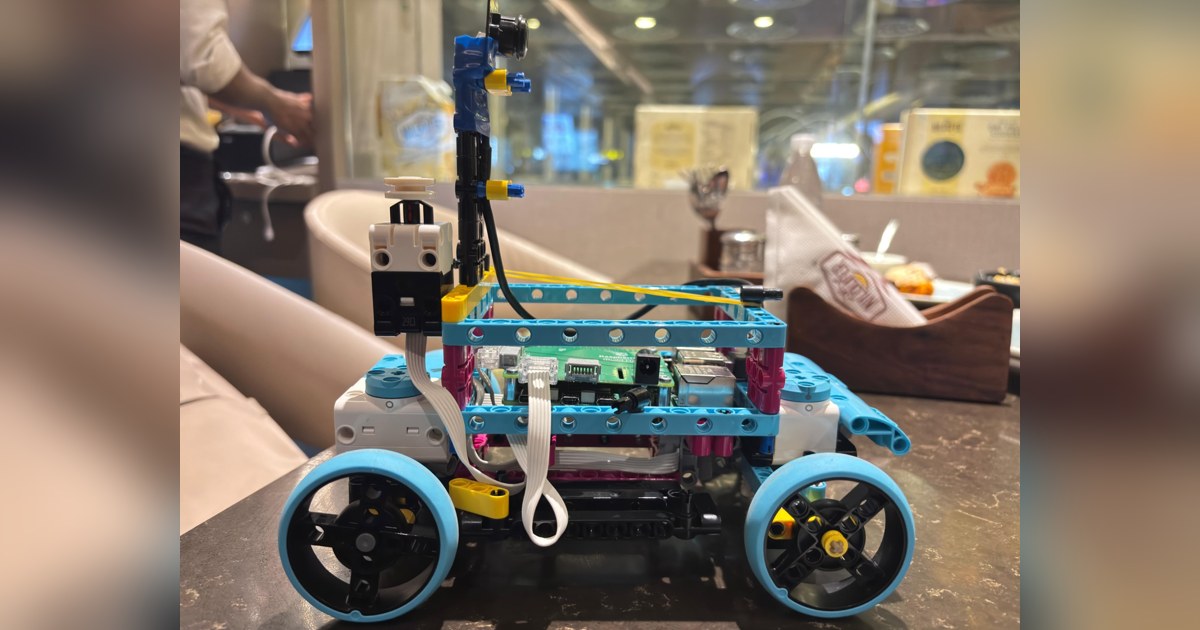
El equipo reconstruye su vehículo educativo con Raspberry Pi 5, Build HAT y motores LEGO. Las fotografías muestran esta estructura y una cámara USB Hiwonder sobre un mástil elevado. Los ensayos de imagen publicados en septiembre de 2026 pertenecen al desarrollo del montaje actual.
Una cámara para varias preguntas
El programa divide la imagen en regiones. Algunas buscan líneas de color; otras examinan pilares o la proporción de píxeles oscuros que puede corresponder a paredes. Cada zona tiene un propósito, por lo que no cualquier objeto de la imagen provoca la misma acción.
Para decidir el sentido, ambas líneas deben aparecer con suficiente separación vertical. El código compara cuál queda más cerca de la parte inferior y pide tres imágenes consecutivas con el mismo orden. Una lectura ambigua devuelve el proceso a la espera.
Este procedimiento evita que un único fotograma fije toda la ruta. También vincula la decisión a la posición de la cámara: altura, inclinación y campo de visión cambian dónde aparecen las marcas. Los valores se deben comprobar después de modificar el mástil.
Contar un cruce una sola vez
Una línea puede permanecer visible durante muchas imágenes mientras el coche avanza. El contador se bloquea tras reconocer un cruce y necesita cinco imágenes consecutivas sin línea para volver a estar preparado. Así separa presencia continuada y encuentro nuevo.
El código informa de vueltas al llegar a cuatro, ocho y doce cruces. Su referencia final de parada está configurada en el cruce trece. Estos números describen la lógica del programa; la posición física de detención depende del campo, la cámara y la breve acción final de avance.
Antes de empezar a contar, las marcas observadas durante el arranque deben desaparecer. Esa condición evita sumar la misma zona inicial como si fuera un nuevo tramo del recorrido.
Motores LEGO y un montaje que necesita ajuste
Build HAT conecta el Raspberry Pi con los motores de dirección y tracción. Un sensor de fuerza permite comenzar y solicitar la detención con otra pulsación. El vehículo mantiene separados el cálculo visual y las órdenes que deben llegar a las ruedas.
El archivo de control ofrece valores iniciales para centro, límites y velocidades. Son puntos de partida para calibrar el cuerpo construido. Las fotografías del prototipo anterior con Pi 4B y Arduino se conservan como historial, pero sus diagramas y maniobras no representan esta distribución de hardware.
La versión actual también conserva tareas abiertas. El giro ante una pared no tiene todavía un tiempo máximo de recuperación y el aparcamiento del diseño anterior no se ha trasladado al nuevo programa. The Mech Minds aporta un ejemplo concreto para aprender a confirmar señales, evitar dobles conteos y relacionar una vista de cámara con el montaje que realmente se mueve. Sus ensayos explican el desarrollo, con resultados completos de navegación todavía pendientes de documentar.
Fuentes
- Documentación del montaje Pi 5 y Build HAT de The Mech Minds [en]
- Código de visión: confirmación de sentido y contador de cruces [en]
Imagen: Fotografía del equipo The Mech Minds de su vehículo educativo The Mech Minds Pi 5 Build HAT 2026, construido y mostrado completo en la documentación original. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.