
Archivo
Inteligencia artificial y robótica: página 7
Archivo de inteligencia artificial y robótica en robotica.es, página 7 de 14. Noticias y análisis publicados en español.
Página 7 de 14 · 317 artículos
Artículos de la página 7
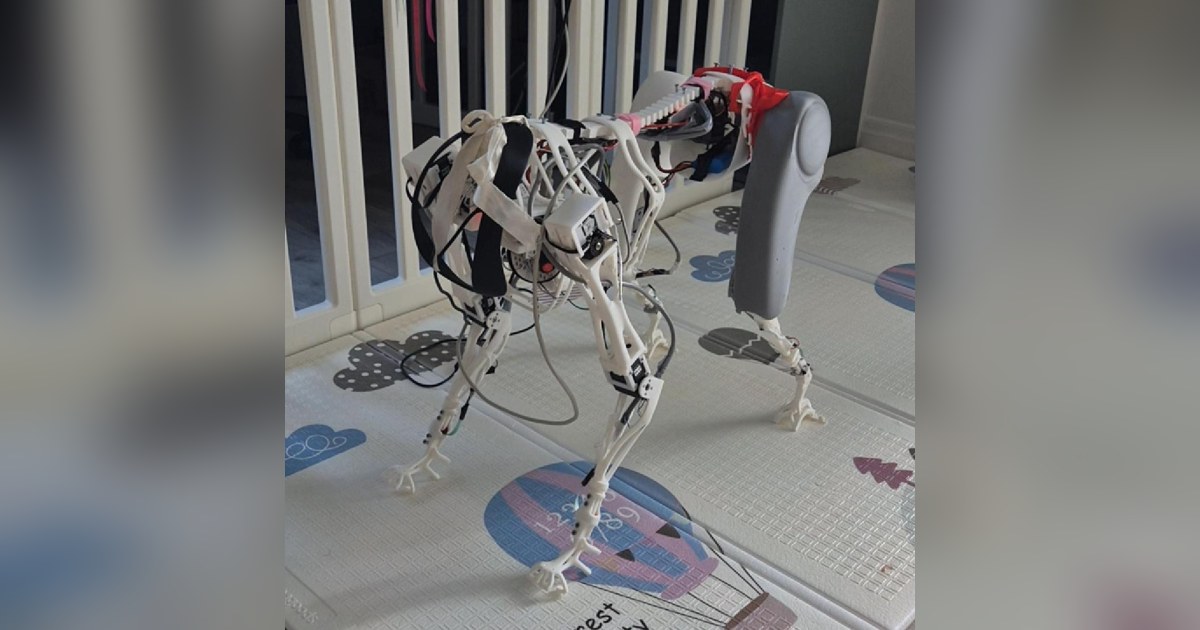
MAO: un cuadrúpedo con columna flexible para estudiar control
MAO combina doce servos con una columna flexible de TPU. Su documentación distingue las pruebas físicas de postura del control aprendido aún por completar.
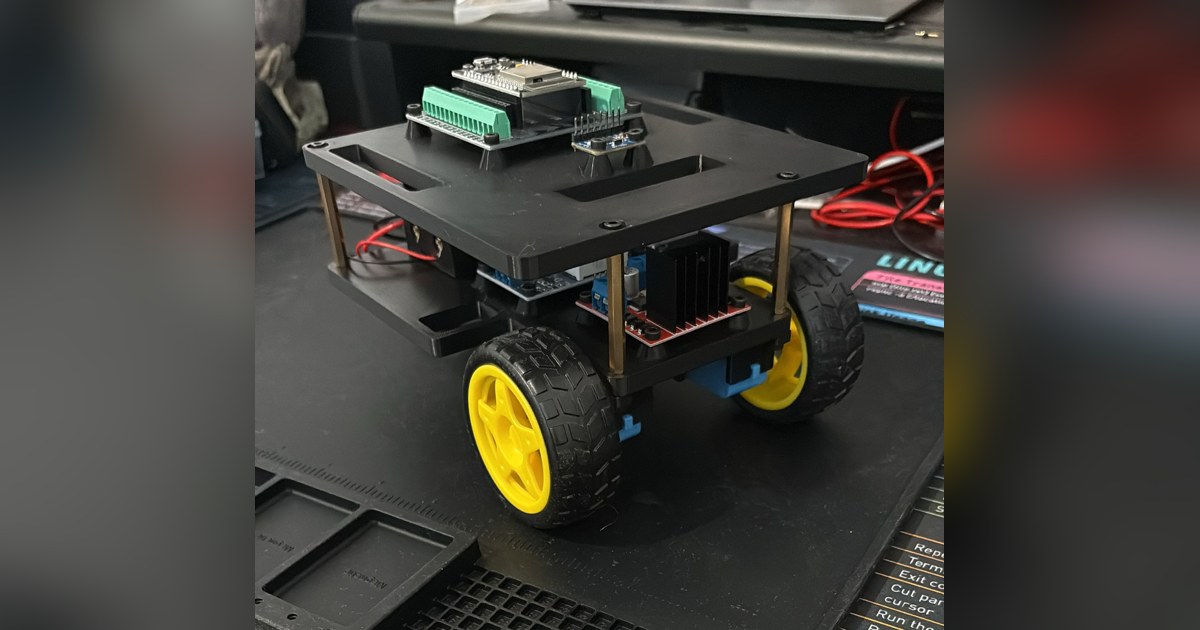
MARPY: un robot educativo con ESP32 para aprender micro-ROS
MARPY publica chasis imprimible, montaje y firmware para aprender ROS 2 con un robot real. Su ESP32 se comunica por Wi-Fi con un ordenador externo.
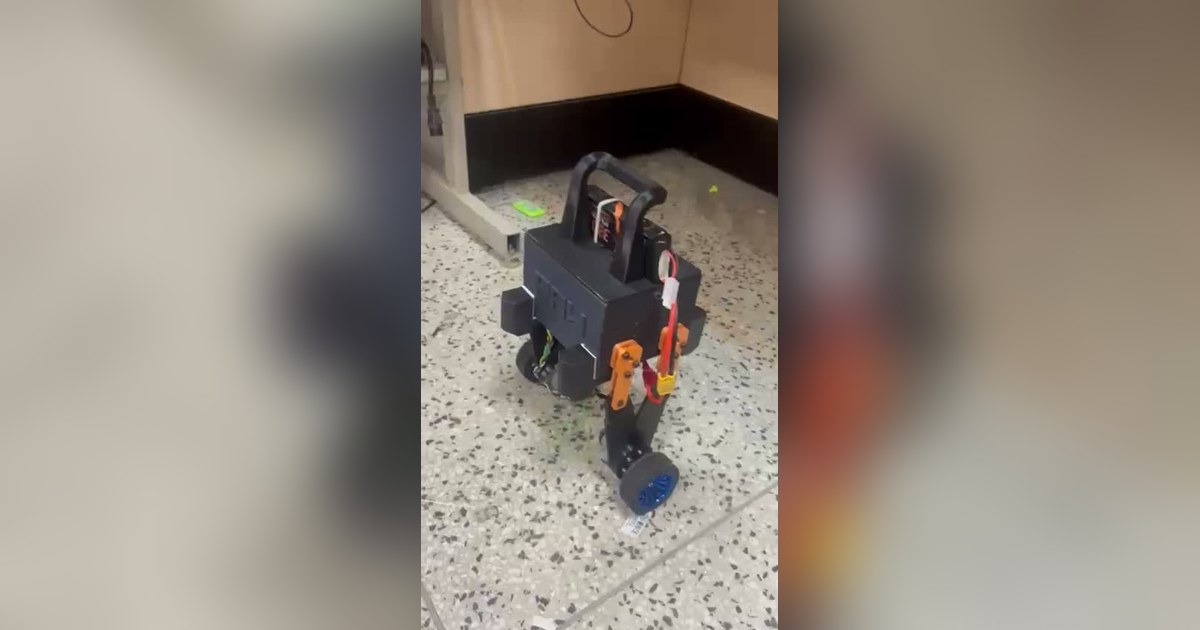
PAW: un bípedo con ruedas para estudiar equilibrio y control
PAW combina ruedas con patas articuladas y control STM32. Su documentación explica la cinemática, la telemetría y los ajustes de un prototipo educativo.
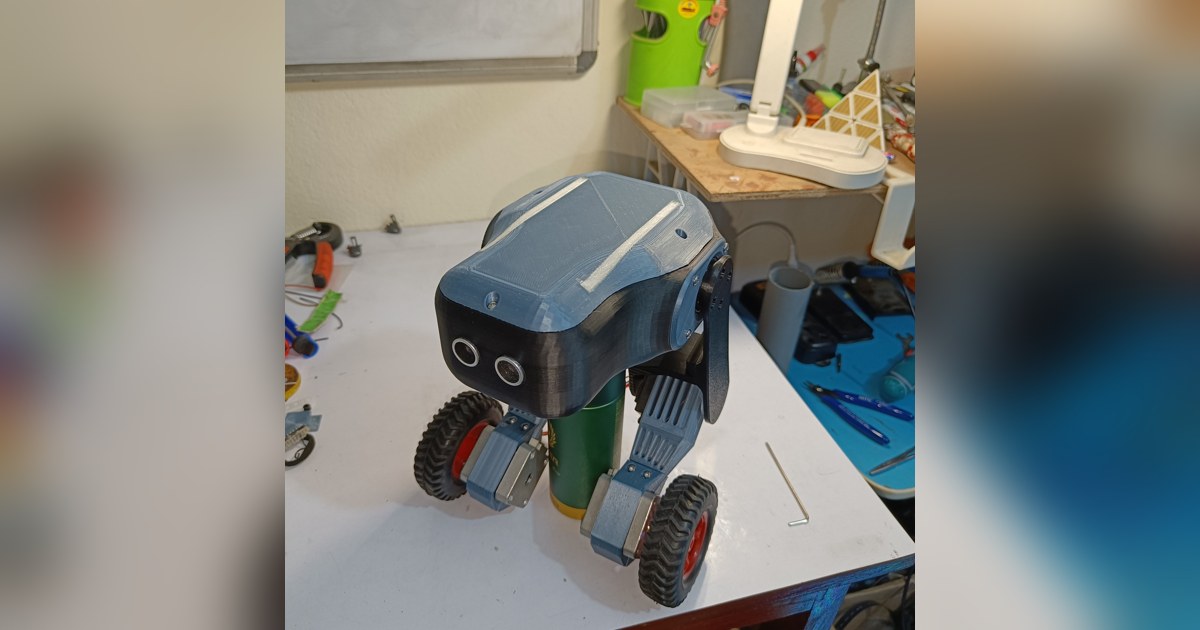
El bípedo de kairobyte: ruedas, patas y equilibrio con PID
El bípedo de kairobyte publica mecánica, placa y firmware. Sus breves ensayos de equilibrio sirven para estudiar los límites de servos, sensores y control.
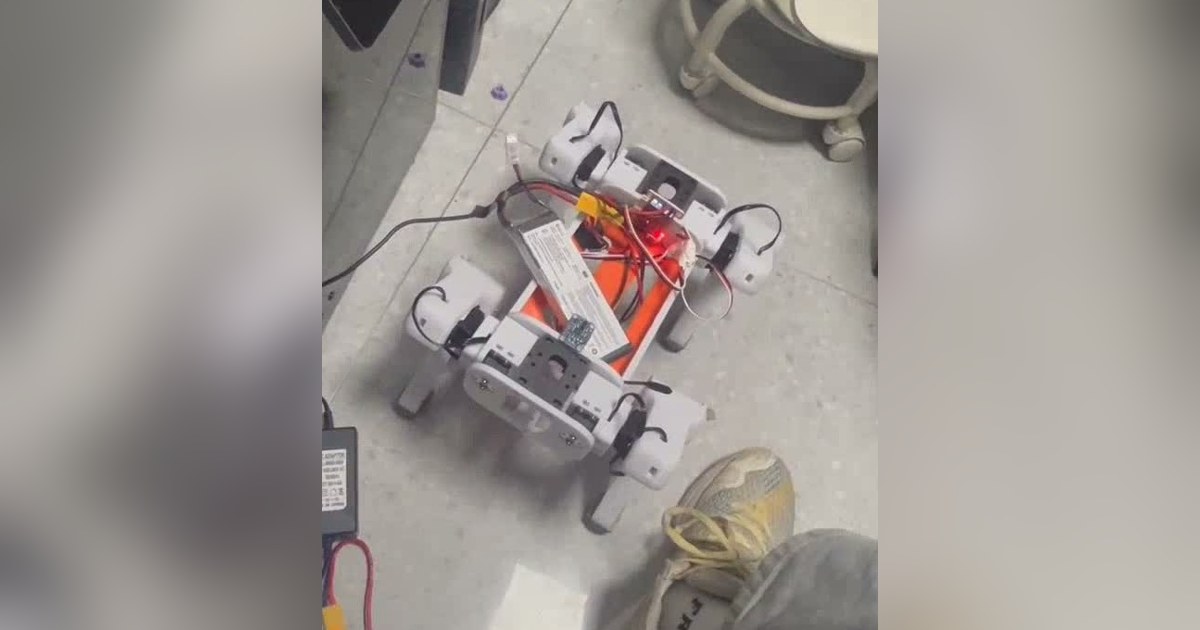
Learn-It-All: un cuadrúpedo para comparar cinemática y aprendizaje
Learn-It-All publica un cuadrúpedo con servos Feetech y realimentación, modelos y control. Sus demostraciones y repositorios permiten seguir la simulación al hardware.
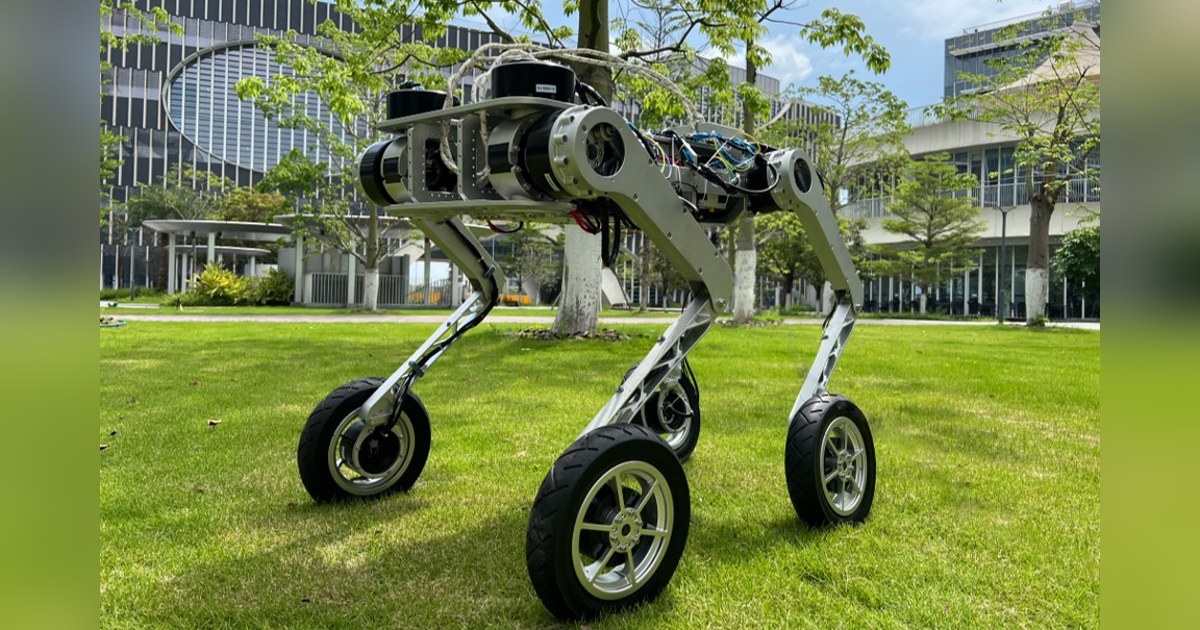
FLORES: un cuadrúpedo abierto con ruedas y dirección delantera
FLORES combina cuatro patas y ruedas con una dirección delantera específica. Publica mecánica y control para estudiar locomoción híbrida en una plataforma avanzada.
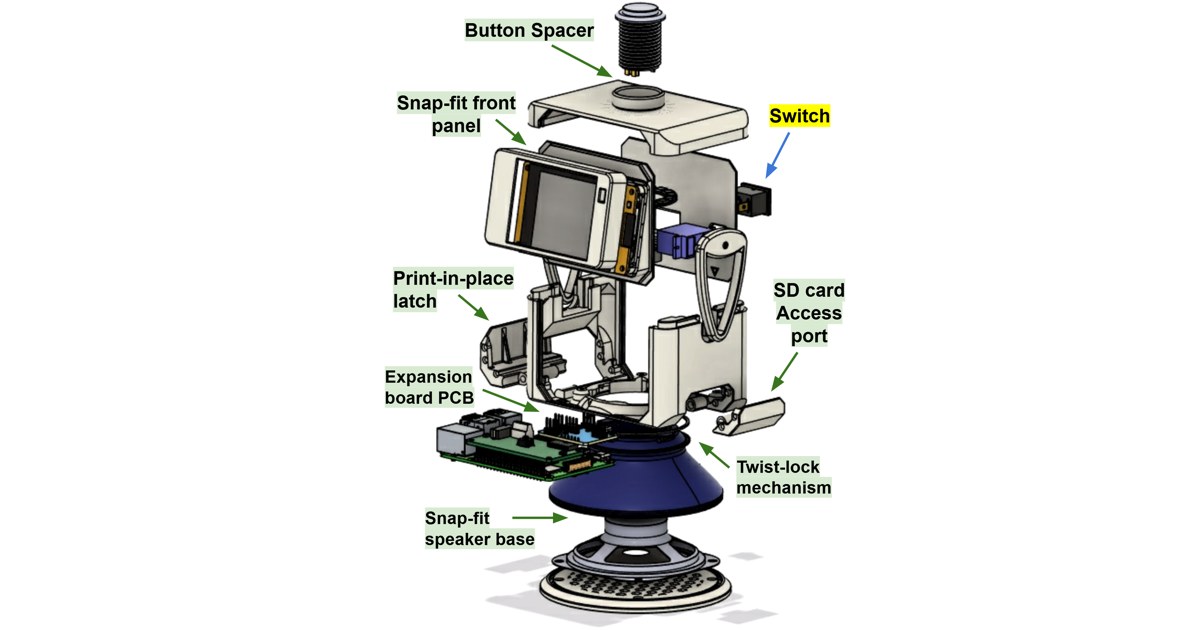
Robot Study Companion v4.1: un compañero que se puede desmontar
Robot Study Companion v4.1 renueva su chasis con encajes y cierres para facilitar el montaje. El proyecto publica piezas, electrónica y guías de construcción.
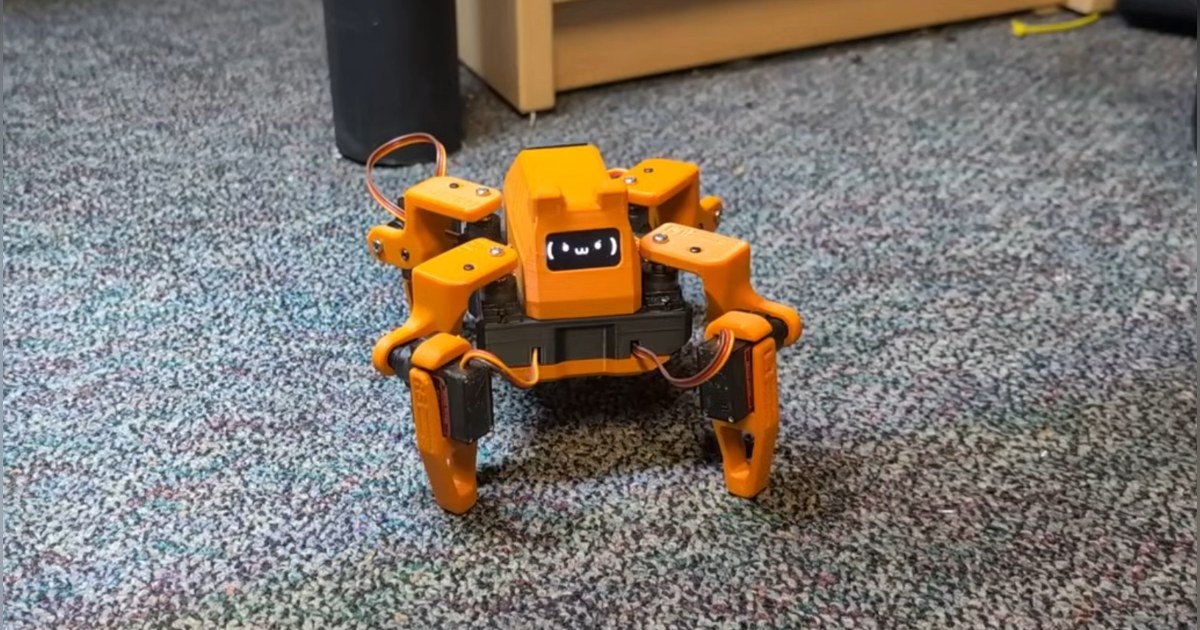
Sesame: ocho servos, cara OLED y un montaje abierto para aprender
Sesame es un cuadrúpedo imprimible lanzado en 2026 con ocho servos y cara OLED. Sus guías explican montaje, alimentación, calibración y control desde el navegador.
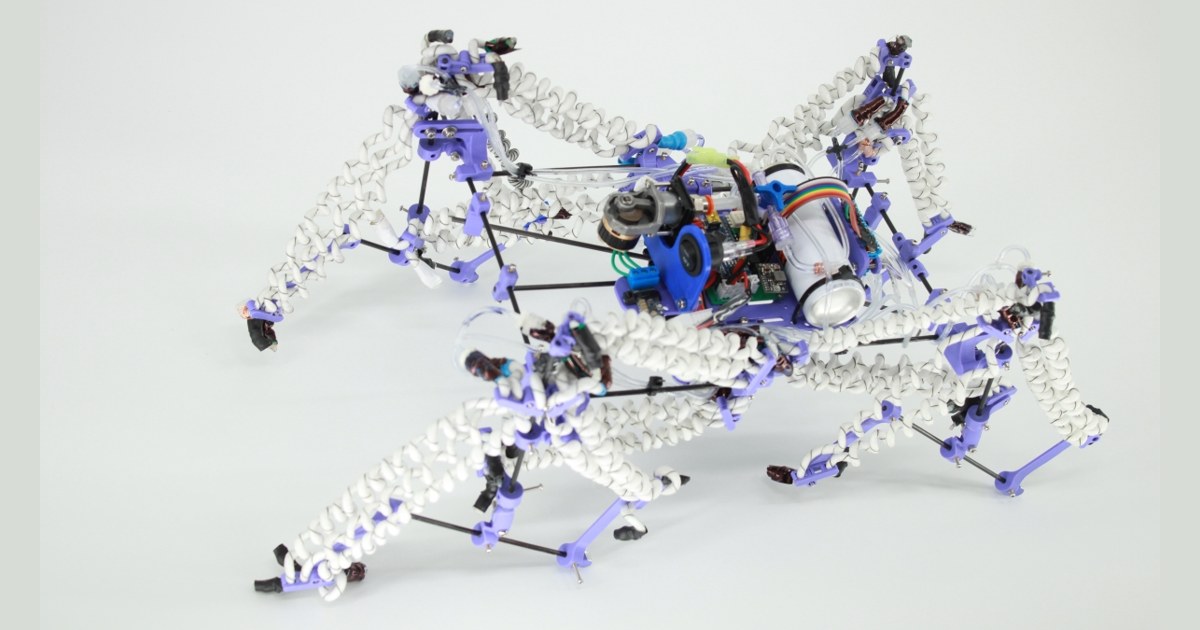
HARP: un cuadrúpedo abierto que camina con músculos neumáticos
El cuadrúpedo HARP de ASU utiliza músculos neumáticos y lleva su alimentación a bordo. Publica diseño mecánico, electrónica y simulación para estudiar su marcha.
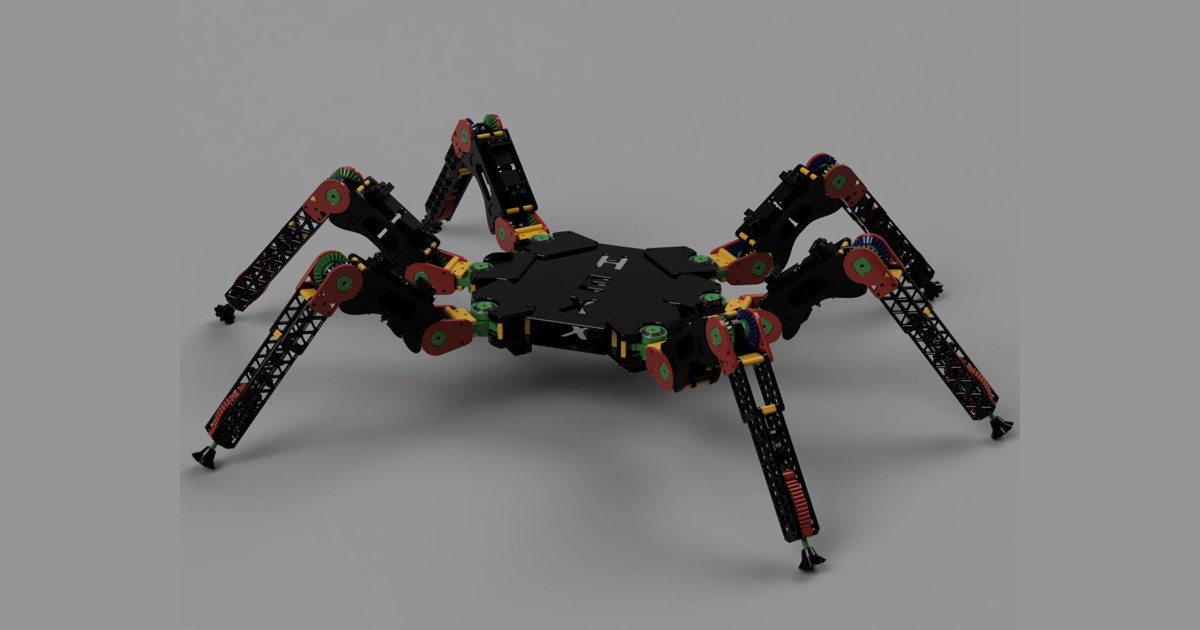
Hexapod de Gdańsk: engranajes, sensores de apoyo y simulación
El proyecto Hexapod de Gdańsk reúne mecánica imprimible, ESP32 y simulación con ROS 2. Su documentación distingue la primera construcción del rediseño pendiente.
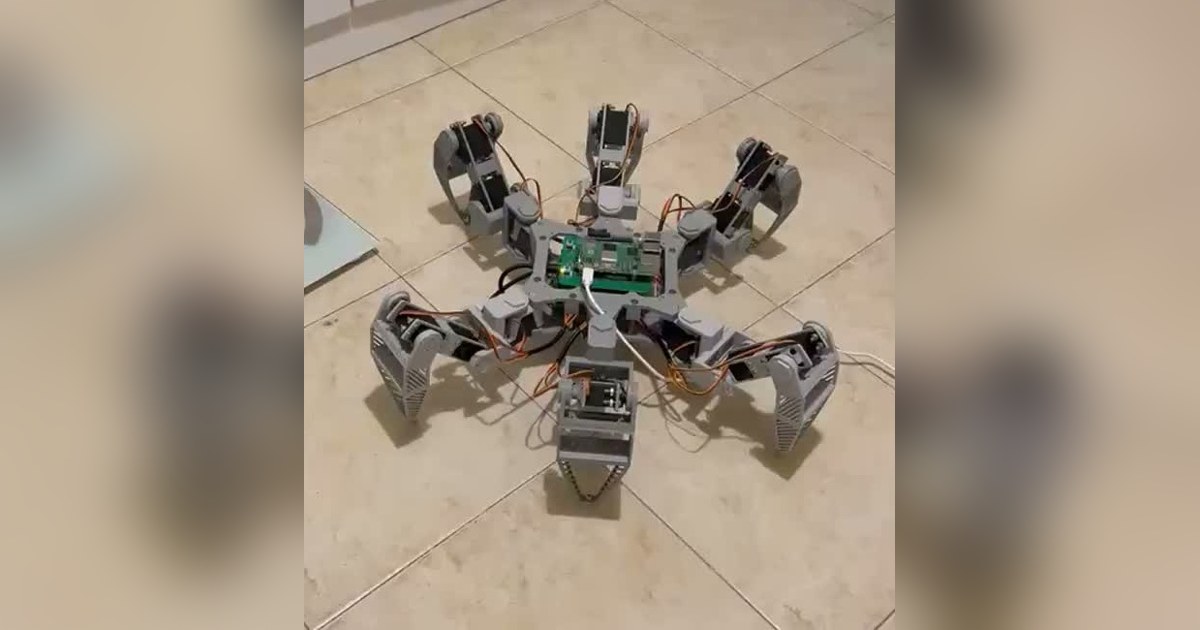
Hexapod de mike-tr: chasis propio, Raspberry Pi 5 y seis patas
El hexápodo de mike-tr reúne piezas diseñadas en FreeCAD, 18 servos y Raspberry Pi 5. Documenta marcha y control remoto; la integración de cámara sigue pendiente.
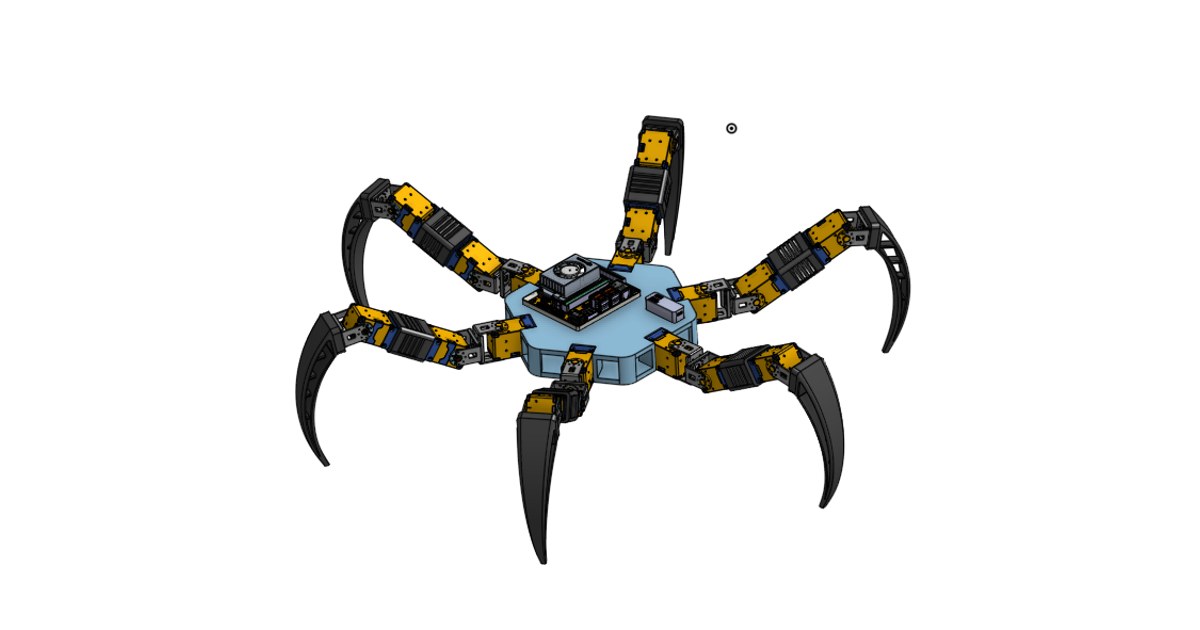
El hexápodo de Harrison Bounds: del diseño a la marcha física
Harrison Bounds construyó en 2025 un hexápodo con 18 servos y piezas propias. Su diario distingue la marcha física del aprendizaje por refuerzo en simulación.
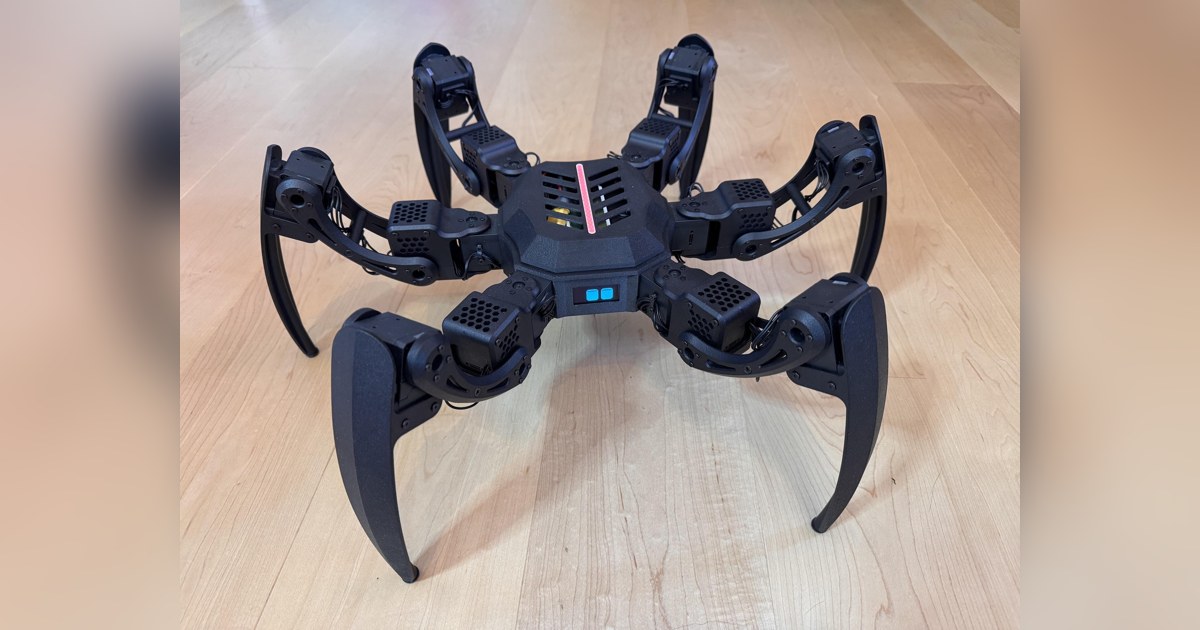
Hexapod de forgevolt: 18 servos, tres marchas y mando propio
El hexápodo de forgevolt combina 18 servos Dynamixel, ESP32-S3 y tres marchas. Publica diseños, placa y manuales para aprender montaje, control y calibración.
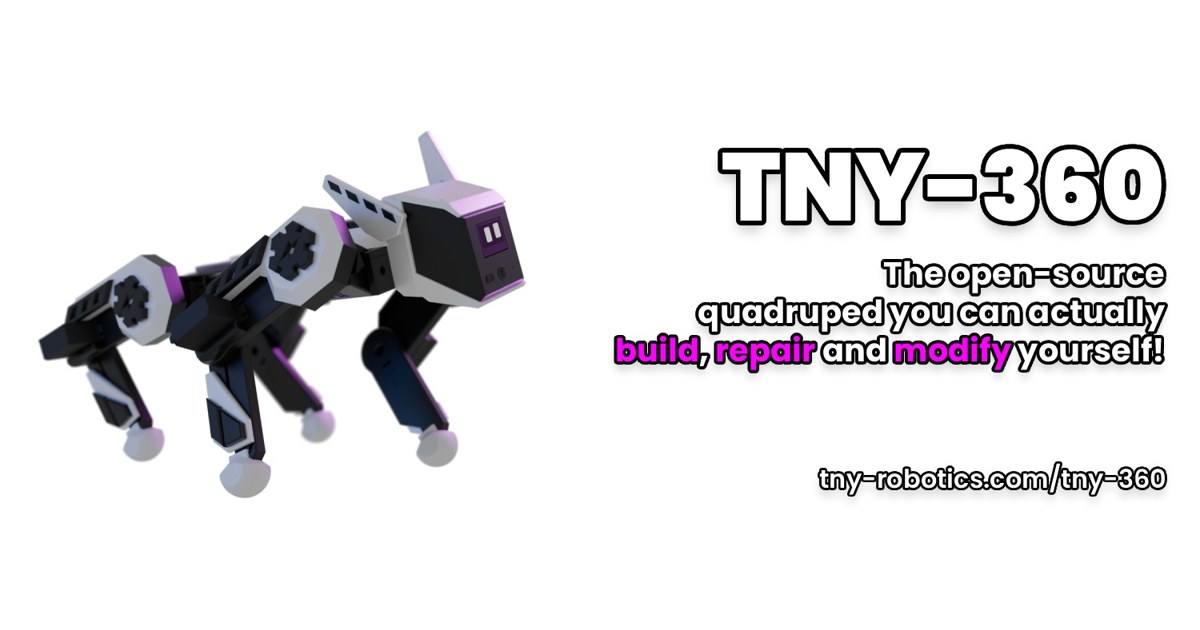
TNY-360 V2: un perro robot para aprender control con servos
TNY-360 V2 combina doce servos de patas con lectura de posición, sensores y programación. La nueva generación tiene kits en preventa y archivos aún pendientes.
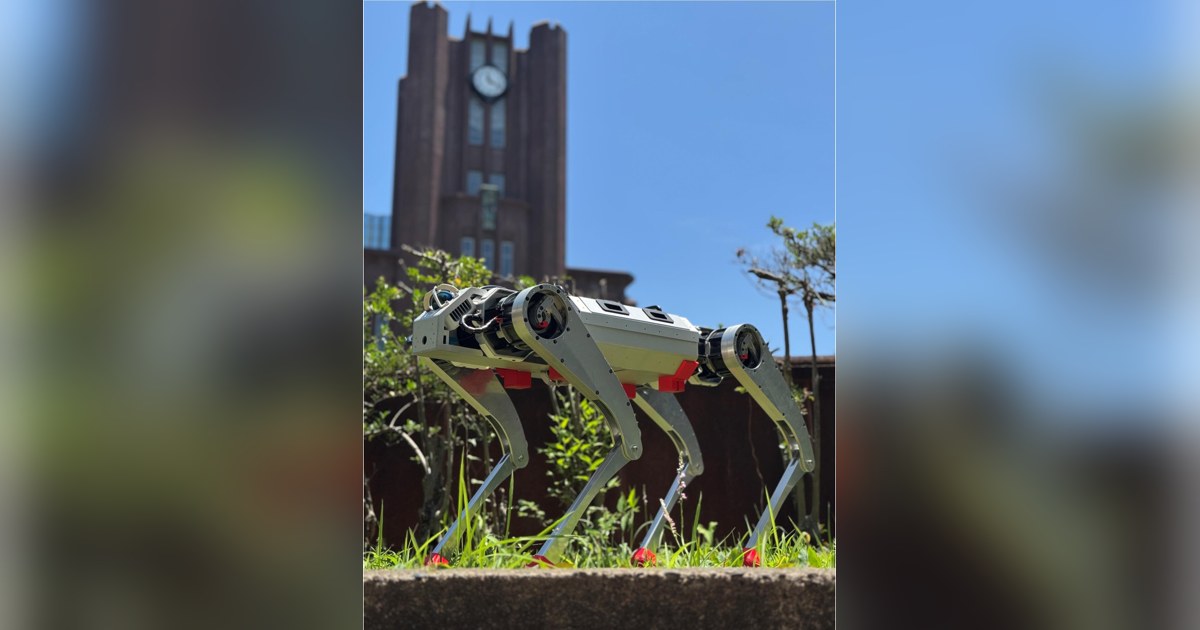
MEVIUS2 abre un cuadrúpedo con dos lidar y cámara HDR
MEVIUS2 es un cuadrúpedo abierto de 2026 con estructura metálica, doce motores, dos lidar y cámara HDR para estudiar locomoción y percepción en un taller avanzado.
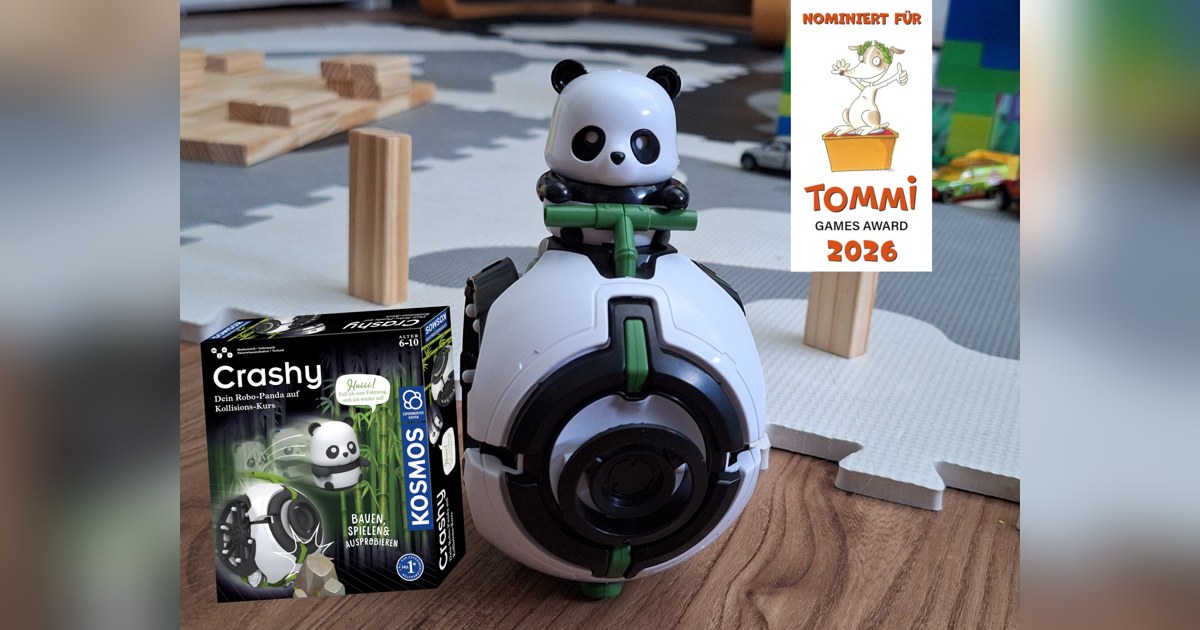
Crashy: un robo-panda para probar órdenes sin una pantalla
Crashy es un kit de KOSMOS de 2026 para niños de seis a diez años. Dos ruedas de órdenes cambian sus movimientos y permiten preparar juegos con obstáculos.
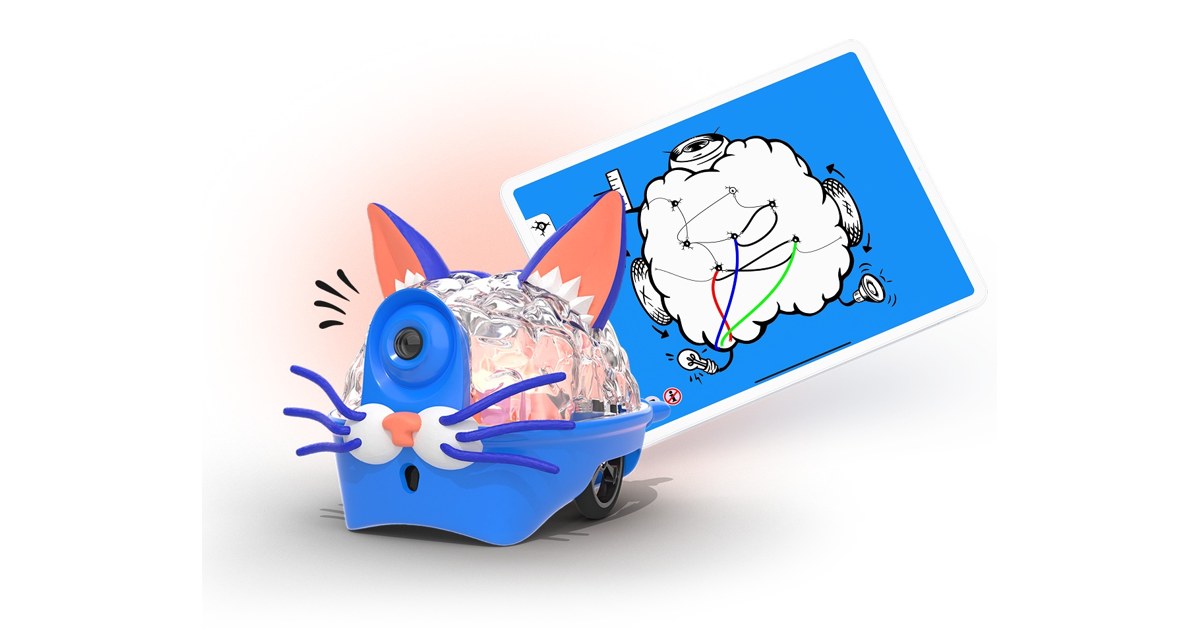
SpikerBot: conectar neuronas simuladas para mover un robot
SpikerBot permite diseñar circuitos de neuronas simuladas y observar cómo controlan un robot con cámara, micrófono y ruedas. Hardware en reserva para 2026.
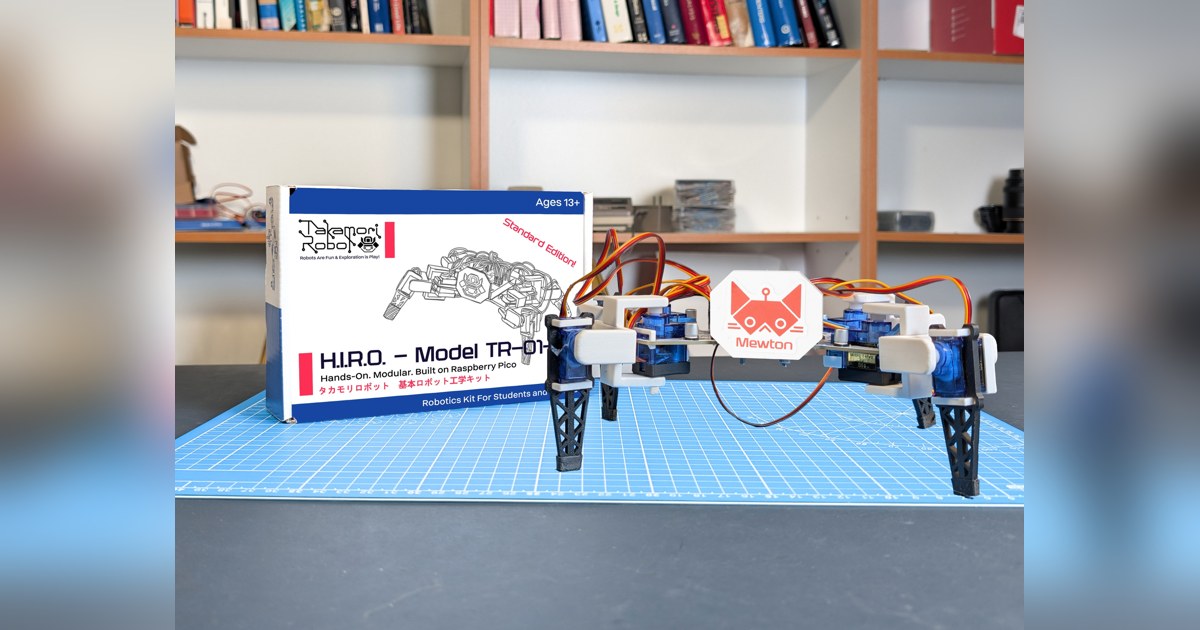
H.I.R.O. TR-01-A: montar un cuadrúpedo y programar sus pasos
H.I.R.O. TR-01-A es un kit con Raspberry Pi Pico 2W y diez servos. Su biblioteca permite probar pasos, giros y calibración en proyectos educativos.
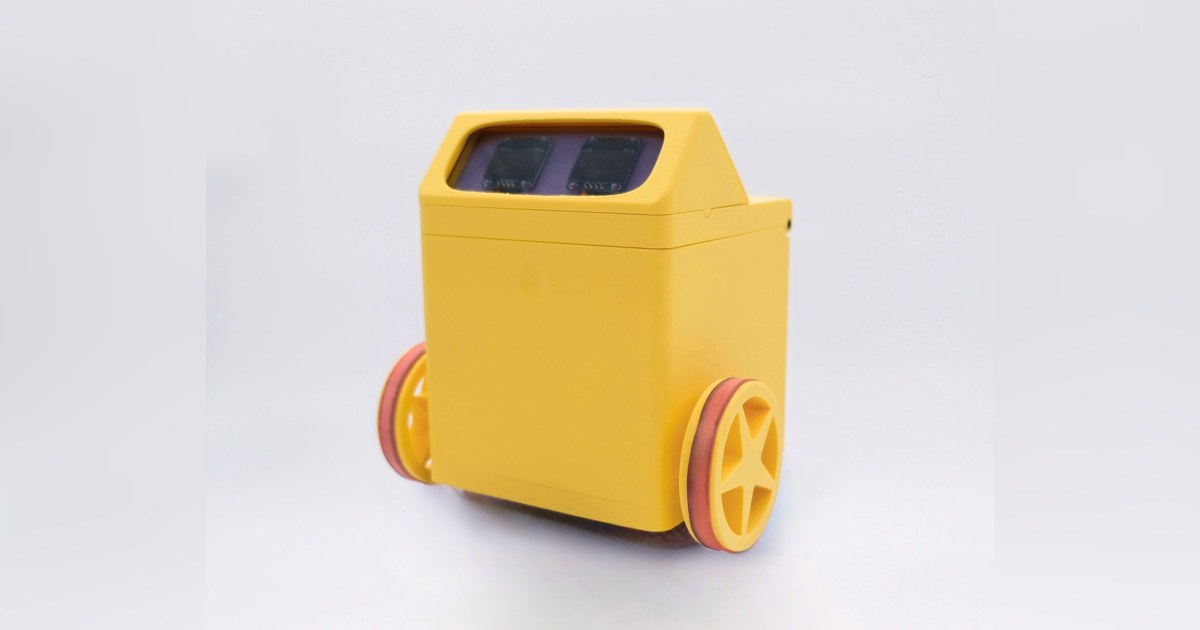
KiP propone construir e imprimir un robot antes de programarlo
KiP es un proyecto educativo de 2026 que une impresión 3D, montaje y programación. ASU documenta su uso previsto en un campamento para jóvenes de 11 a 14 años.
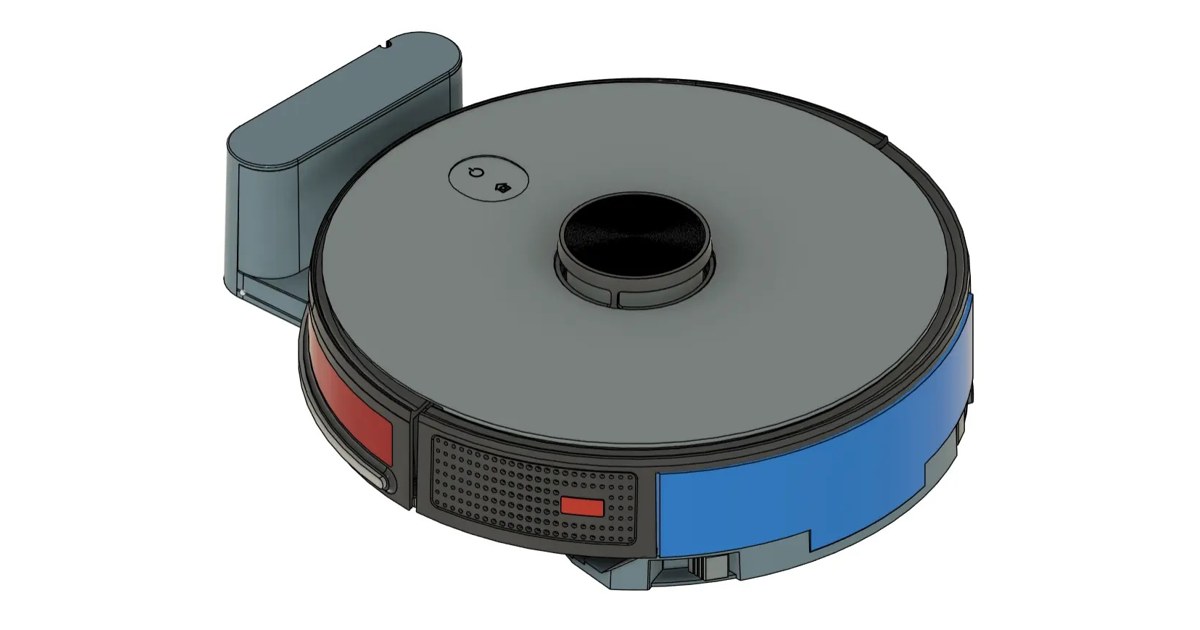
OOMWOO: construir un robot aspirador abierto con ROS 2
OOMWOO propone un aspirador doméstico imprimible y abierto. Esta guía explica el estado del proyecto en 2026, su arquitectura y qué falta para poder construirlo.
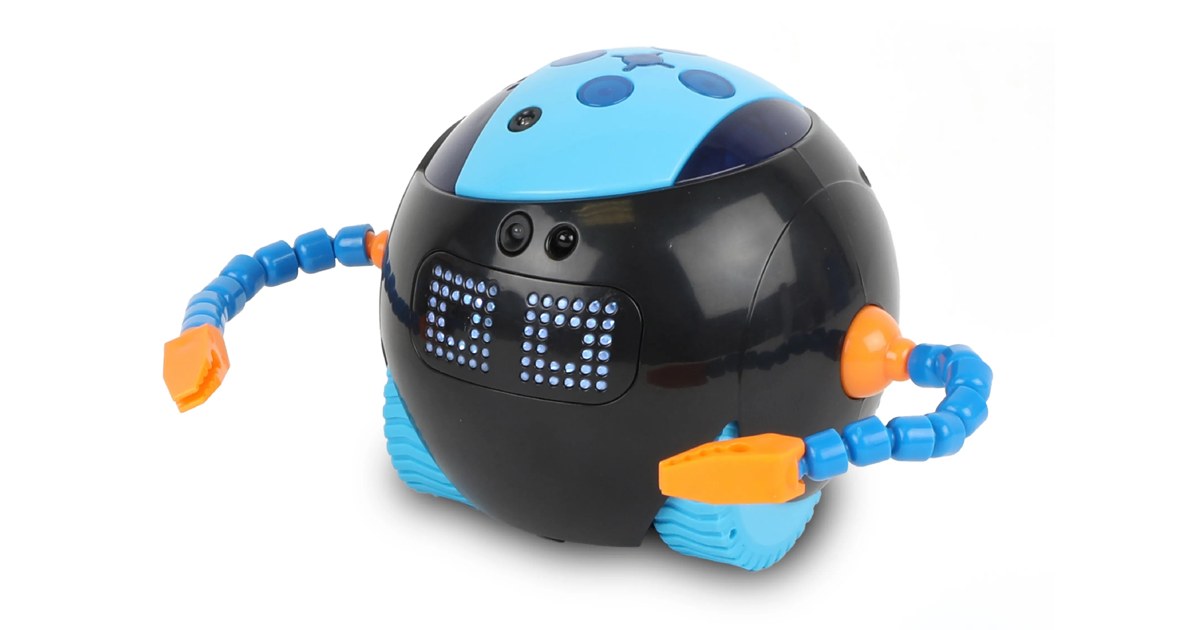
Cooper: aprender a programar con botones, sensores y movimiento
Cooper enseña secuencias y respuestas a sensores sin móvil ni ordenador. Esta guía explica sus botones, la comunicación entre robots y las actividades para casa o clase.
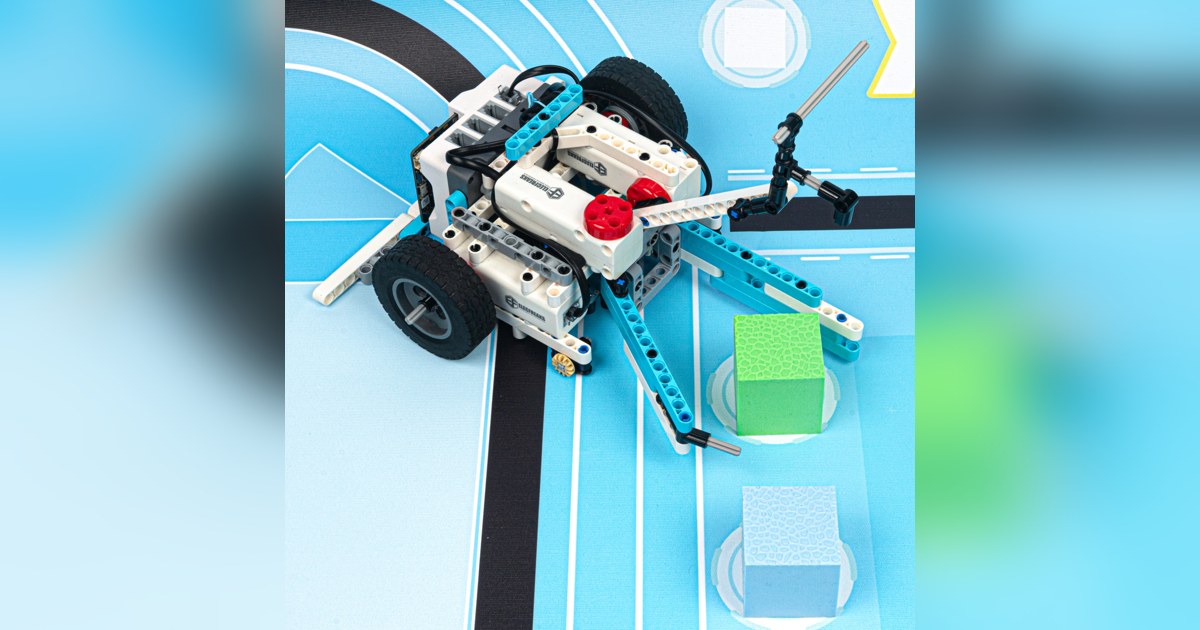
Nezha Pro Sports: construir un robot que siga líneas antes de jugar al fútbol
El kit Nezha Pro Sports de 2025 reúne motores y sensores para construir robots educativos. Qué se puede hacer sin micro:bit y qué requiere programación y accesorios.
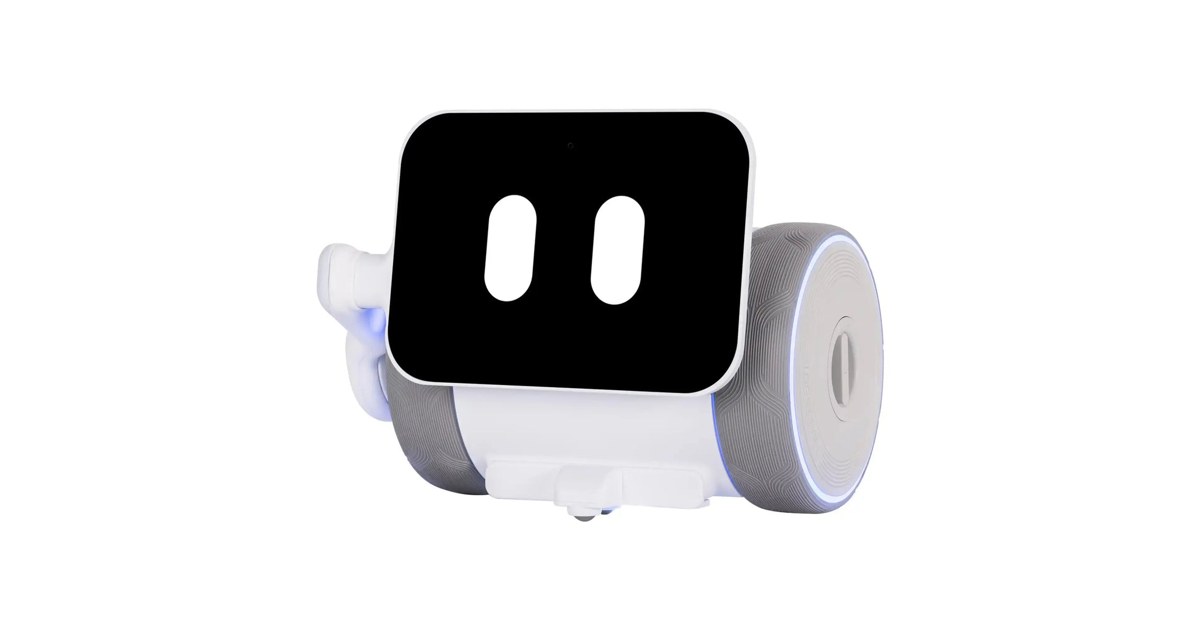
PUBBO Air: pasar del mando a Scratch con un robot de nueve sensores
PUBBO Air combina mando, voz, aplicación y Scratch en un robot educativo. Sus sensores permiten trabajar con líneas y colores sin confundirlo con el PUBBO original.
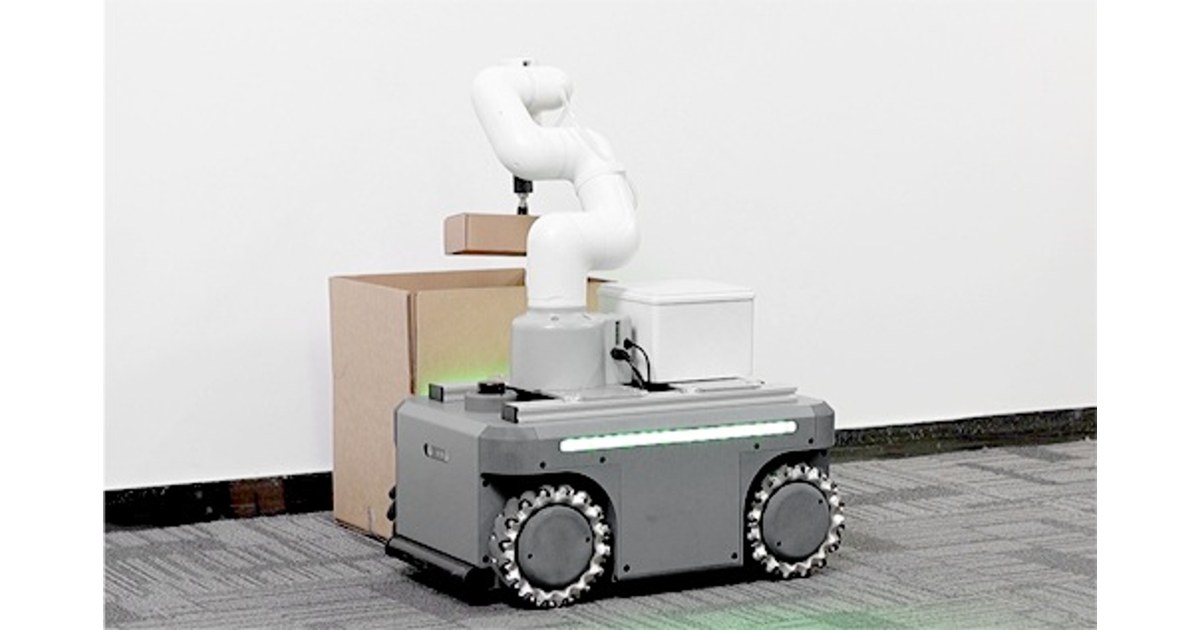
myAGV Pro: configurar una base móvil para prácticas con ROS 2
myAGV Pro permite combinar ruedas, cámaras y LiDAR para enseñar navegación. Qué cambia entre configuraciones y bajo qué condiciones se mide su autonomía.