SpikerBot: conectar neuronas simuladas para mover un robot
SpikerBot permite diseñar circuitos de neuronas simuladas y observar cómo controlan un robot con cámara, micrófono y ruedas. Hardware en reserva para 2026.
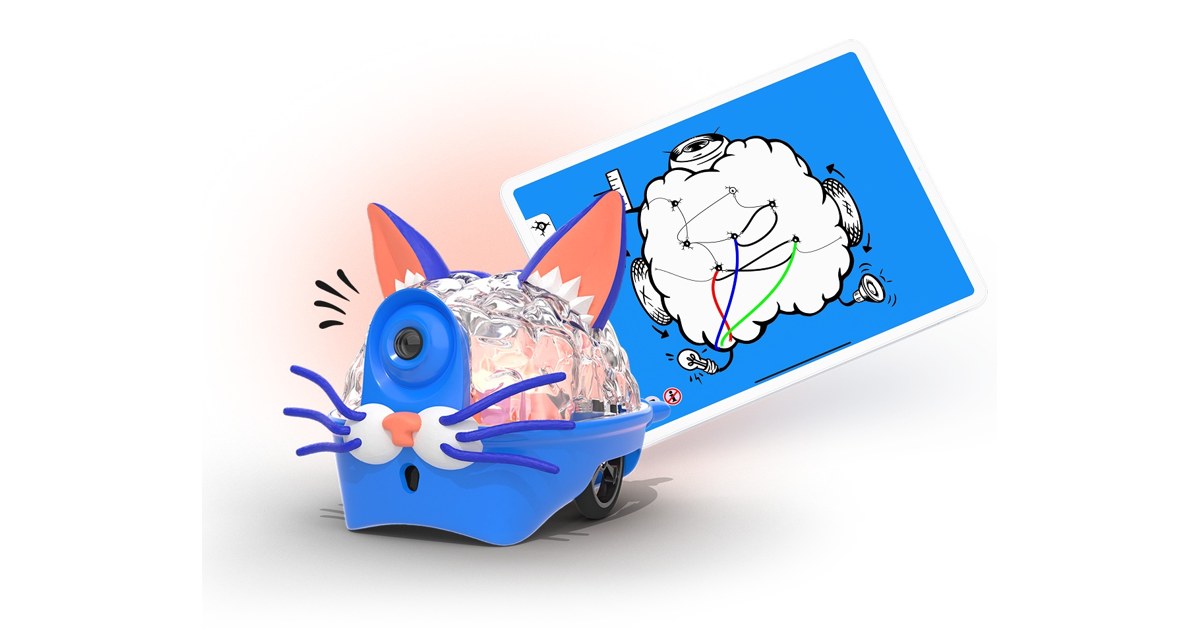
SpikerBot propone observar una idea de neurociencia a través del movimiento. En su aplicación se conectan neuronas simuladas con entradas sensoriales y salidas motoras; al ejecutar el circuito, un pequeño robot puede acercarse a un color, cambiar de dirección o emitir sonidos. No contiene un cerebro biológico: la actividad neuronal es un modelo informático.
Backyard Brains lo ofrece en reserva tras su campaña de 2026. La página oficial anuncia envío estimado en octubre de este año y permite acceder a la aplicación sin disponer del hardware. Son dos estados distintos: poder experimentar con el simulador no confirma que el robot físico ya esté entregado.
El cerebro diseñado en pantalla y el cuerpo en la mesa
Según la documentación de SpikerBot, la simulación neuronal se ejecuta en el ordenador, tableta o dispositivo asociado. El robot recibe sus órdenes mediante la conexión inalámbrica. Su ESP32-S3 gestiona sensores y actuadores, pero no debe confundirse con la ejecución completa del modelo cerebral.
La cámara tiene una resolución publicada de 320 × 240 píxeles. Se suman un micrófono y un sensor de distancia, mientras que dos motores mueven las ruedas. Cuatro luces RGB y un altavoz ofrecen otras respuestas visibles y audibles. La alimentación utiliza cuatro pilas AA.
Esa variedad de entradas y salidas permite plantear tareas pequeñas con resultados observables. Por ejemplo, no hace falta empezar con una conversación o una conducta compleja: una luz que cambia al aparecer un objeto ya sirve para comprobar si una conexión produce el efecto esperado.
Dos neuronas pueden explicar un giro
La guía incluye un comportamiento de aproximación a un color que utiliza dos neuronas excitadoras. Cada lado del campo visual se conecta al motor del lado contrario. La diferencia entre ambas señales hace que el robot gire hacia el estímulo.
Es un ejercicio útil porque la relación entre percepción y movimiento se puede seguir sin escribir un programa extenso. Si se cambia el color objetivo o una conexión, cambia la respuesta. El resultado permite discutir por qué el robot gira, en lugar de tratar su movimiento como una caja cerrada.
Otros ejemplos introducen circuitos recurrentes, inhibición y combinaciones de señales. Esas estructuras sirven para experimentar con la continuidad de una respuesta o con la selección entre acciones. El aprendizaje surge de diseñar el circuito, probarlo y comparar lo que ocurre con lo previsto.
Probar primero una conducta que se pueda describir
La ficha de SpikerBot reúne el hardware publicado y la separación entre simulador y robot. Para una primera actividad, conviene formular una tarea concreta: acercarse a un objeto de un color, detenerse ante un estímulo o encender una luz cuando coinciden dos entradas.
Después se puede modificar un parámetro y repetir la observación. Ese enfoque ayuda a distinguir un efecto reproducible de un cambio debido a la iluminación, la posición del objeto o el entorno de prueba. No demuestra por sí mismo que el robot haya aprendido una habilidad nueva.
El repositorio de Backyard Brains aporta código y recursos de la aplicación. La existencia de esas herramientas hace posible empezar a explorar el modelo antes de recibir el kit, conservando la diferencia entre una conducta simulada y su ejecución sobre una superficie real.
Fuentes
- Backyard Brains: SpikerBot y reserva de hardware [en]
- Backyard Brains: documentación, sensores y circuitos [en]
- Backyard Brains: repositorio de la aplicación [en]
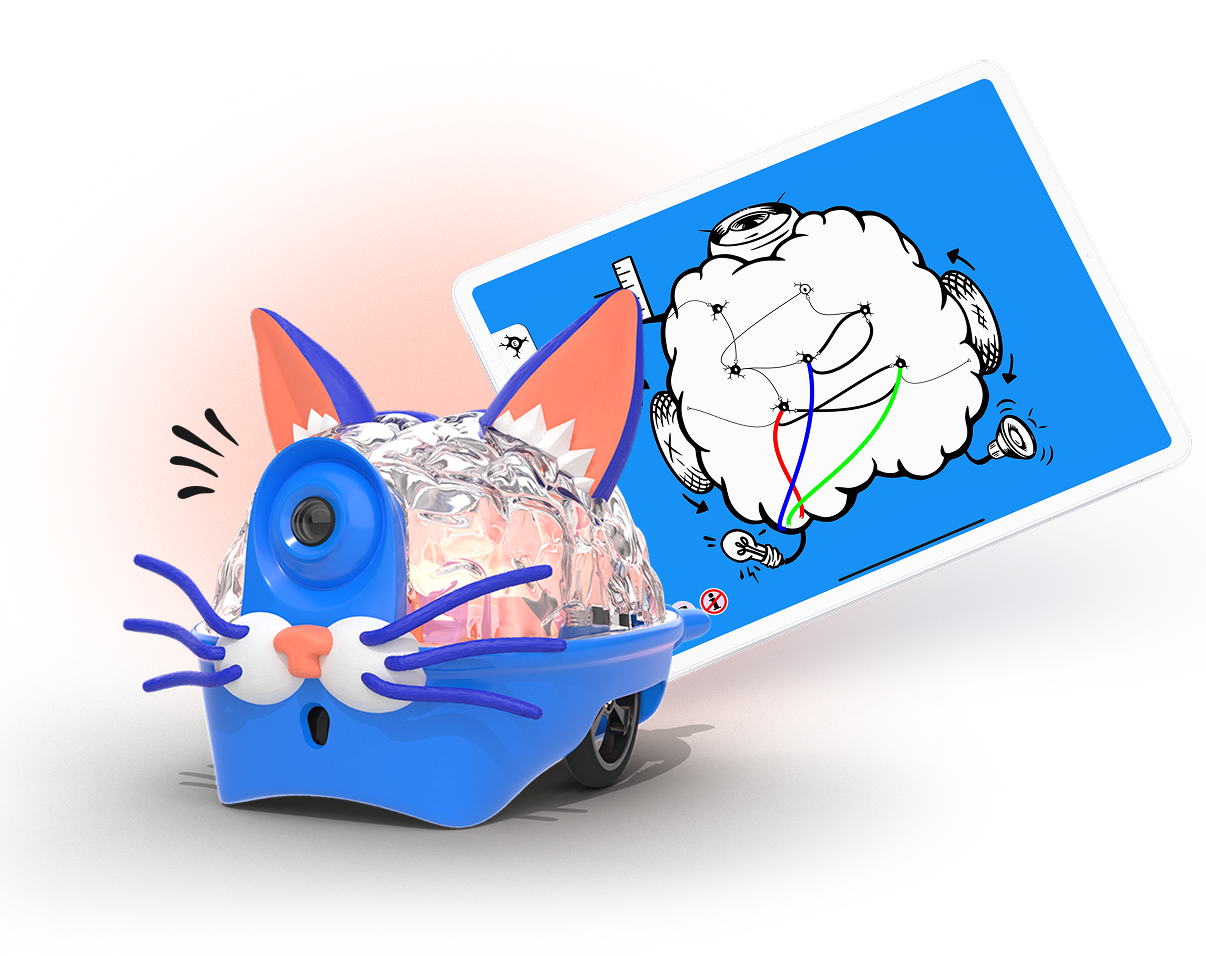
Imagen: Imagen promocional oficial de SpikerBot completo con ruedas, carcasa azul y sensores, junto a una ilustración de un cerebro. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.