OOMWOO: construir un robot aspirador abierto con ROS 2
OOMWOO propone un aspirador doméstico imprimible y abierto. Esta guía explica el estado del proyecto en 2026, su arquitectura y qué falta para poder construirlo.
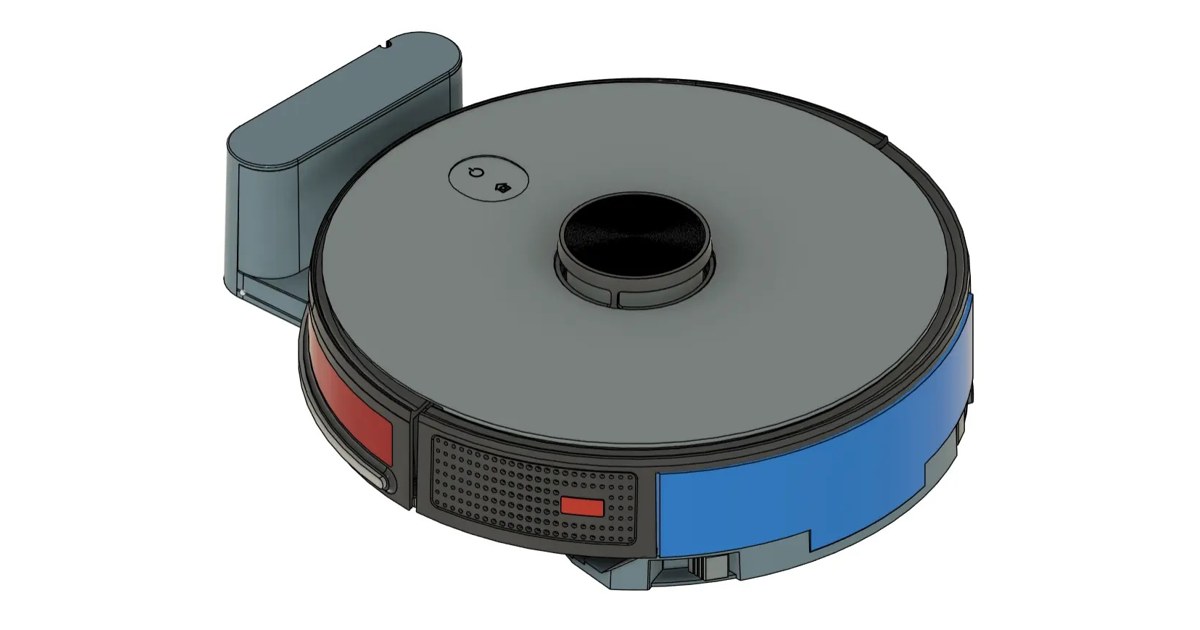
OOMWOO es un proyecto de robot aspirador doméstico abierto que pretende permitir construir, reparar y modificar la máquina. Su repositorio de 2026 reúne diseño, módulos de software y documentación comunitaria. La propuesta utiliza impresión 3D, un ordenador Raspberry Pi y navegación mediante LiDAR, pero sigue en desarrollo: las imágenes muestran el aspecto previsto del diseño de referencia.
Esta distinción importa para quien quiere empezar un proyecto educativo. Hay material para estudiar arquitectura y participar en módulos concretos, mientras que la documentación todavía no garantiza que se pueda comprar una lista cerrada de piezas, montarlas y obtener un aspirador completo funcionando.
Qué intenta abrir el proyecto
Un robot aspirador combina movilidad, aspiración, sensores, depósito, alimentación y lógica de limpieza. OOMWOO plantea que esas partes se puedan estudiar y sustituir. La lista provisional de materiales documenta componentes y alternativas, pero debe leerse como trabajo en curso.
La estructura imprimible puede facilitar cambios de soportes, alojamientos y piezas. Sin embargo, imprimir la carcasa es solo una parte del trabajo: hay que integrar motores, electrónica, conductos de aire y elementos que soporten desgaste. Una pieza que encaja en un modelo CAD no demuestra por sí sola que resista meses de limpieza.
El repositorio también distingue objetivos recogidos de potenciales usuarios, como funcionamiento local, reparabilidad y buena recogida de suciedad. Son requisitos de diseño. No son una lista de prestaciones ya verificadas sobre una unidad terminada ni justifican una comparación de eficacia con modelos comerciales.
Navegación y software para aprender por módulos
El proyecto contempla LiDAR 2D para mapear y localizar el robot, además de ROS 2 y herramientas relacionadas con Raspberry Pi, Arduino y ESP32. Esa combinación permite dividir el aprendizaje: leer un sensor, controlar una rueda, estimar la posición y planificar un recorrido son problemas diferentes.
La organización comunitaria ofrece módulos donde colaborar, incluidos trabajos que pueden desarrollarse en simulación o sobre plataformas provisionales. Para un taller avanzado, empezar por una función acotada resulta más realista que intentar fabricar todo el aspirador en una única sesión.
Una actividad posible es revisar cómo se transmite una medida de distancia al programa que decide el movimiento. Otra consiste en comparar una trayectoria ideal con la que aparece al introducir errores en las ruedas. Ambas ayudan a comprender navegación sin tener que demostrar todavía una limpieza completa del suelo.
Funcionamiento local como objetivo
OOMWOO anuncia operación ordinaria sin nube obligatoria e integración con Home Assistant. El valor potencial está en poder controlar y mantener la máquina sin depender de una plataforma cerrada. Aun así, cada integración necesita código, configuración y comprobaciones en la versión efectivamente construida.
El repositorio principal utiliza licencia Apache-2.0. Quien adapte el proyecto debe revisar también las licencias de los componentes y repositorios relacionados. Una licencia abierta facilita reutilizar un desarrollo bajo sus condiciones; no acredita que el conjunto esté terminado o que un montaje particular sea seguro.
Qué falta para un montaje doméstico
La página anuncia primeras instrucciones para otoño de 2026 y marca como pendientes distintas partes del hardware y del proceso de construcción. Antes de comprar componentes conviene comprobar cuáles tienen diseño estabilizado, instrucciones de conexión y pruebas reproducibles. También hay que distinguir un kit previsto de uno que ya se suministra.
OOMWOO encaja hoy como proyecto educativo y comunitario para personas con experiencia en electrónica y programación. Su interés está en explicar y abrir el robot aspirador desde dentro. Para considerarlo una alternativa práctica de limpieza doméstica harían falta un montaje reproducible, medidas de rendimiento y una documentación de mantenimiento completa.
La ficha de OOMWOO reúne los datos documentados, sus límites y los enlaces del fabricante.
Fuentes
- Maker’s Pet: OOMWOO, estado y objetivos del proyecto [en]
- Maker’s Pet: lista provisional de componentes [en]
Imagen: Render del diseño de referencia previsto para OOMWOO, publicado por Maker’s Pet; el proyecto sigue en desarrollo. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.