myAGV Pro: configurar una base móvil para prácticas con ROS 2
myAGV Pro permite combinar ruedas, cámaras y LiDAR para enseñar navegación. Qué cambia entre configuraciones y bajo qué condiciones se mide su autonomía.
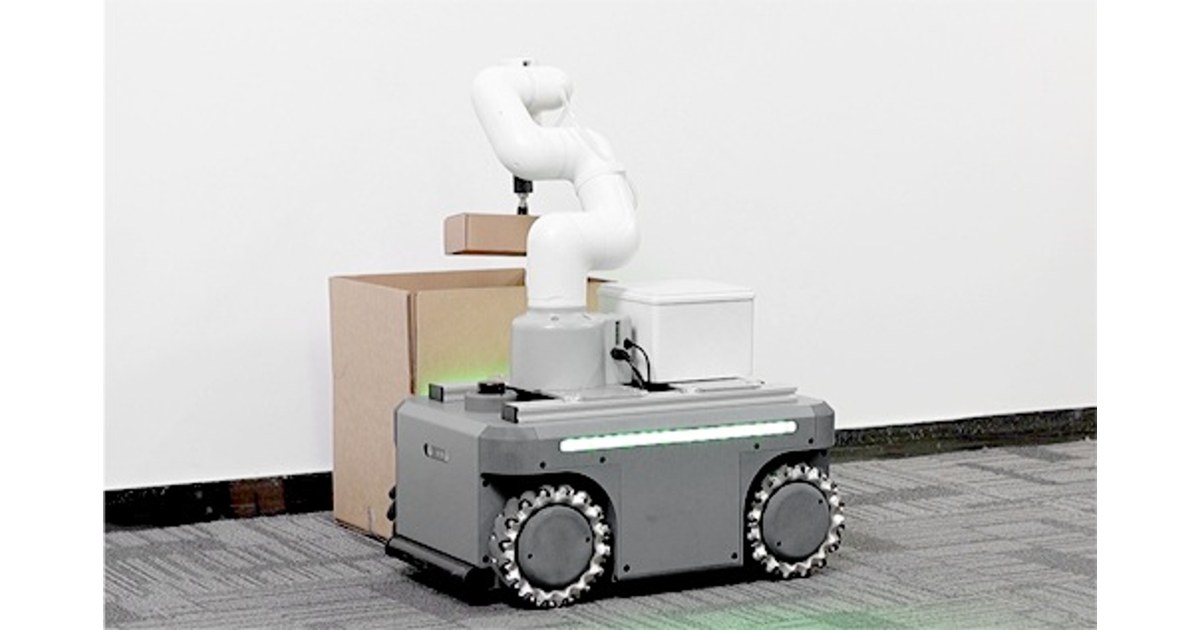
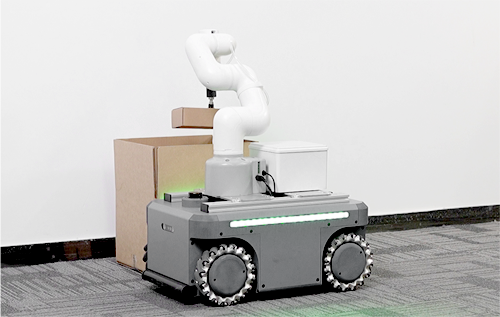
El myAGV Pro de Elephant Robotics permite preparar prácticas de navegación y percepción sobre una base móvil ampliable. La plataforma de 2025 admite distintas ruedas, cámaras y sensores LiDAR, además de brazos para crear un robot compuesto. Su software utiliza Ubuntu 22.04 y ROS 2 Humble.
La configuración importa tanto como el nombre del modelo. Una versión con desplazamiento omnidireccional y cámara de profundidad permite prácticas diferentes a un equipo con dirección diferencial y sensores básicos.
Las ruedas cambian lo que se puede enseñar
El anuncio de la plataforma describe opciones con ruedas mecanum y con ruedas motrices y de apoyo. Las primeras permiten desplazamiento lateral; la configuración diferencial utiliza otra forma de dirigir el recorrido.
Esa diferencia modifica la relación entre velocidad solicitada y movimiento físico. También cambia el espacio necesario para maniobrar o corregir la posición junto a una mesa. La práctica necesita utilizar el modelo de movimiento correspondiente a las ruedas instaladas.
La percepción admite combinaciones de LiDAR de dos o tres dimensiones y cámaras de dos o tres dimensiones. El fabricante enumera Gmapping, Cartographer y RTAB para trabajos de localización y cartografiado, además de NAV2 para navegación.
No todos esos sensores se incluyen por defecto. Un ejercicio que requiere profundidad o un mapa tridimensional debe identificar el componente concreto antes de preparar el software.
La autonomía publicada tiene una condición de carga
La ficha anuncia hasta 1,5 metros por segundo y una capacidad de carga de cincuenta kilogramos. La tabla de duración, sin embargo, especifica entre cinco y seis horas sin carga y a un metro por segundo.
Instalar un brazo, un ordenador adicional o transportar objetos cambia el consumo y la distribución de peso. La cifra de autonomía no describe automáticamente esa configuración completa.
La batería admite sustitución rápida. El módulo de recarga automática aparece dentro de las opciones de la plataforma y requiere concretar su inclusión. La continuidad de una práctica depende de la configuración adquirida y de cómo se organiza la recuperación de energía.
RViz y Gazebo figuran entre las herramientas de visualización y simulación. Permiten preparar mapas y observar estados antes de comprobar el comportamiento físico sobre el suelo del laboratorio.
Añadir un brazo convierte la base en otro sistema
Elephant Robotics contempla montaje de myCobot 320, myCobot Pro 630, myArm M750 o Mercury A1. Esa compatibilidad permite construir ejercicios de recogida y transporte, pero no significa que el brazo venga incluido con cualquier base.
Un robot compuesto necesita coordinar navegación y manipulación. El vehículo debe llegar a una posición compatible con el alcance del brazo y conservar una referencia consistente entre cámara, objeto y herramienta.
myAGV Pro ofrece una plataforma para estudiar esa integración. Antes de comprar conviene definir la práctica y cerrar ruedas, sensores, recarga y brazo en un mismo listado de componentes. Así la documentación de ROS 2 se convierte en un plan de trabajo reproducible, con límites de autonomía y configuración visibles.
La ficha de Elephant Robotics myAGV Pro reúne los datos documentados, sus límites y los enlaces del fabricante.
Fuentes
- Configuraciones y condiciones de las especificaciones [en]
- Presentación de myAGV Pro en 2025 [en]
- Documentación de myAGV Pro [en]
Imagen: Fotografía oficial de myAGV Pro con un brazo opcional montado sobre la base móvil. Archivo oficial.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.