Sesame: ocho servos, cara OLED y un montaje abierto para aprender
Sesame es un cuadrúpedo imprimible lanzado en 2026 con ocho servos y cara OLED. Sus guías explican montaje, alimentación, calibración y control desde el navegador.
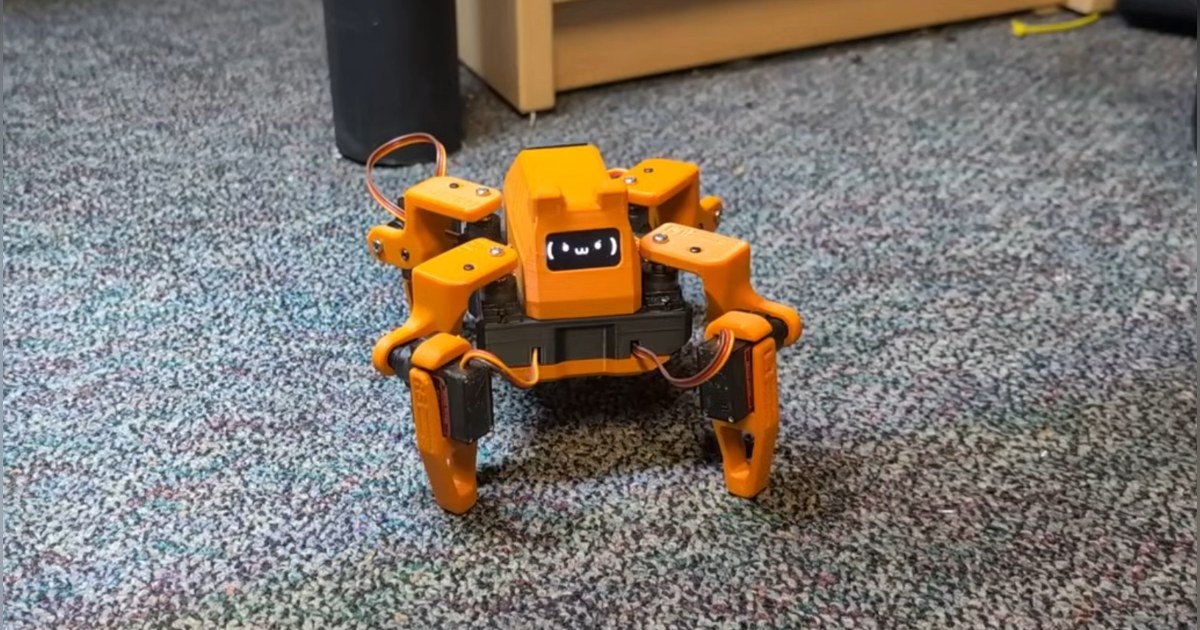
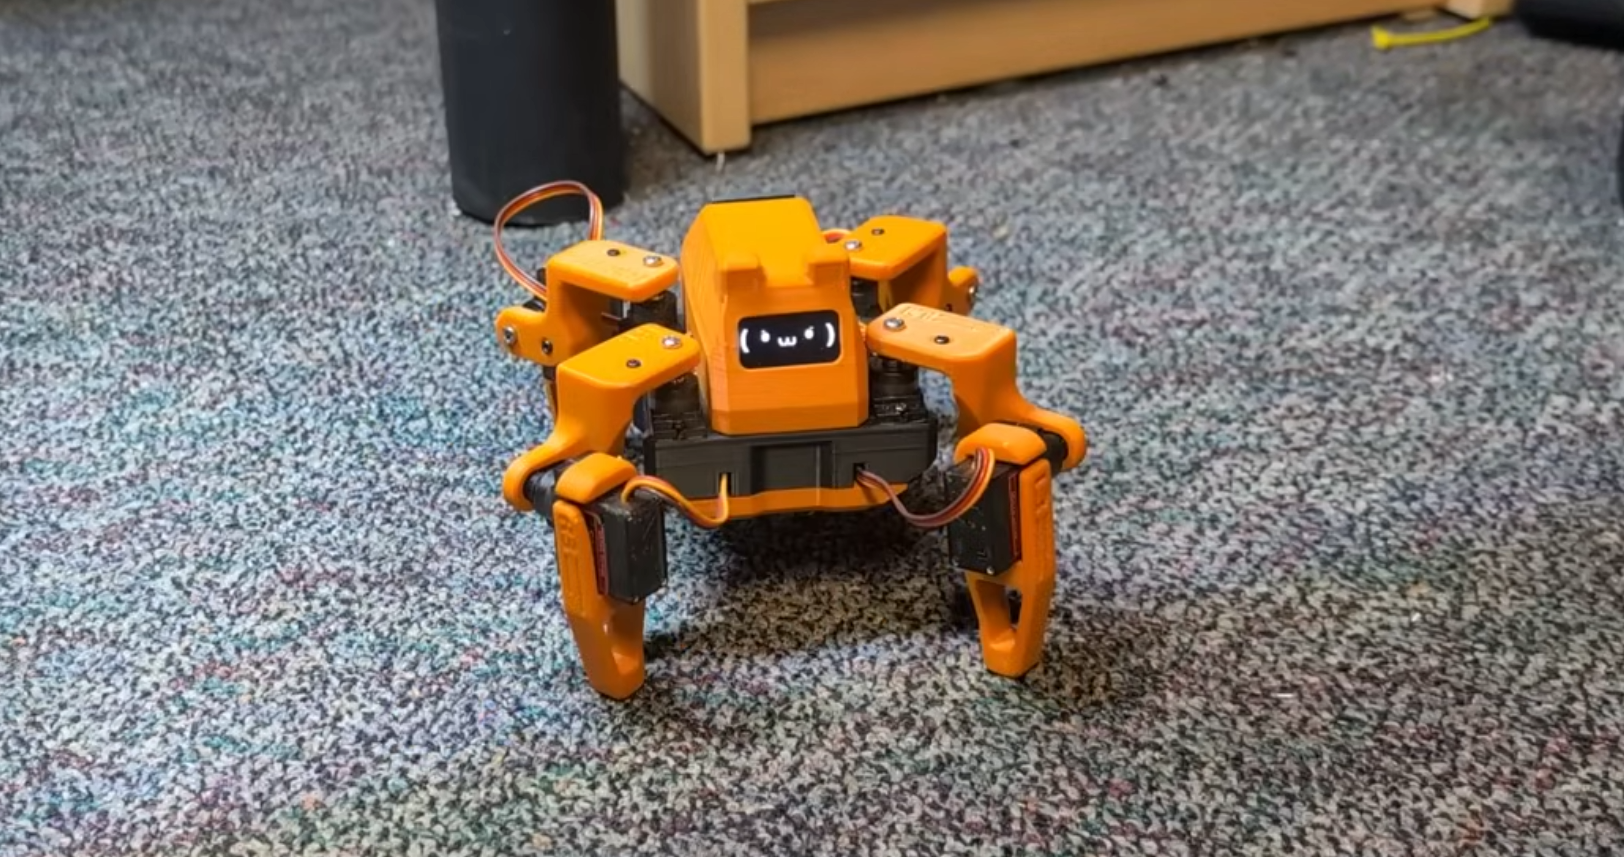
Sesame es un pequeño cuadrúpedo imprimible con ocho servos y una cara OLED. Dorian Todd lo lanzó en febrero de 2026 y publica los archivos para construirlo, calibrarlo y programarlo. Su presentación del proyecto explica cómo simplificó las patas y desarrolló una placa para reducir el cableado dentro del cuerpo.
Dos motores por pata
Cada pata utiliza dos microservos, uno para la articulación próxima al cuerpo y otro para el tramo que apoya en el suelo. La lista de componentes especifica MG90S de 180 grados: un servo de rotación continua no sirve como sustituto directo, porque el programa necesita ordenar posiciones concretas.
El cuerpo y los enlaces se fabrican mediante impresión 3D. El autor partió de un diseño con tres servos por pata, pero redujo el número para contener coste y complejidad. Eso también define sus límites mecánicos: tener menos articulaciones facilita el montaje, aunque ofrece menos libertad para colocar cada pie.
La pantalla SSD1306 de 128 × 64 píxeles muestra expresiones relacionadas con los movimientos. Las caras son mapas de bits modificables; no hace falta atribuir al robot comprensión emocional para que un gesto y una postura transmitan una intención durante una demostración.
Elegir la placa antes de montar
El proyecto admite una ESP32-S2 Mini con cableado propio y varias revisiones de Sesame Distro Board. No conviene mezclar sus instrucciones de alimentación. La guía de montaje advierte de inestabilidad con batería en la placa V2 y señala que debe utilizar USB-C. El autor presenta V3 como la revisión actual con soporte para el paquete de batería indicado.
La referencia general de alimentación es 5 V y 3 A. Esa cifra describe el suministro previsto, no una autonomía garantizada. Al mover varios motores simultáneamente puede aumentar la demanda y reiniciarse el controlador si la fuente no sostiene la carga.
El firmware permite espaciar la activación de los servos mediante un ajuste. Es una herramienta de diagnóstico; no sustituye comprobar las conexiones y elegir una fuente adecuada a la placa construida.
Calibrar antes de fijar las articulaciones
La guía pide dejar libres los ejes durante la calibración inicial. Después se colocan los enlaces mientras los motores mantienen la postura de referencia y se comparan las posiciones de descanso y de pie.
Este orden evita que un eje montado con un ángulo incorrecto fuerce el mecanismo desde el primer encendido. También ayuda a localizar errores: un motor que se mueve en dirección inesperada puede estar conectado al canal equivocado, sin que sea necesario cambiar todo el programa.
Navegador, animaciones y ampliaciones
El firmware publicado ofrece una interfaz web mediante el punto de acceso del robot. En modo de red se puede utilizar su API JSON para enviar movimientos y expresiones desde programas propios. Sesame Studio permite componer posturas y secuencias visualmente, y genera los ángulos para el firmware.
Las aplicaciones de voz y las herramientas de aprendizaje son ampliaciones separadas. El robot básico ya permite practicar coordinación de patas y animación, pero esas integraciones requieren configurar otros programas y comprobar sus dependencias.
Sesame resulta atractivo para un taller que combine fabricación, electrónica y control. La documentación hace visible el proceso completo, incluidas las diferencias entre revisiones y los ajustes necesarios antes de dar por terminado el montaje.
Fuentes
- Dorian Todd — diseño, lanzamiento y evolución de Sesame [en]
- Dorian Todd — componentes y opciones de alimentación [en]
- Dorian Todd — montaje y calibración de Sesame [en]
- Dorian Todd — firmware, control y recursos del proyecto [en]
Imagen: Fotografía publicada por Dorian Todd de Sesame completo, con cuatro patas amarillas y cara OLED, sobre una alfombra. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.