Hexapod de Gdańsk: engranajes, sensores de apoyo y simulación
El proyecto Hexapod de Gdańsk reúne mecánica imprimible, ESP32 y simulación con ROS 2. Su documentación distingue la primera construcción del rediseño pendiente.
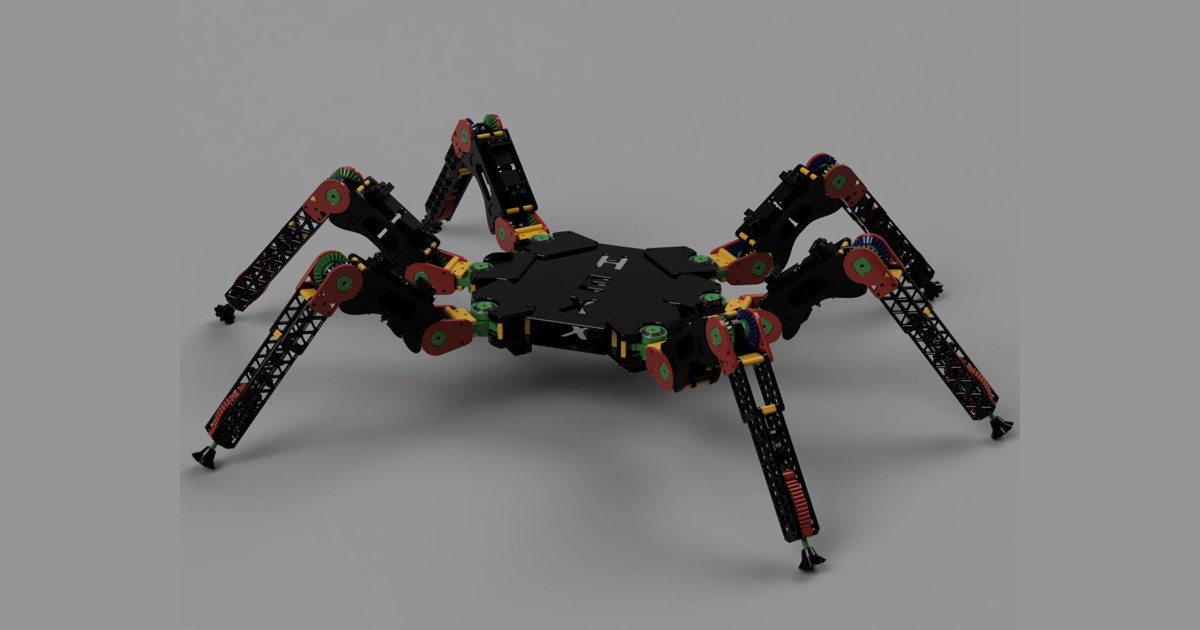
El proyecto Hexapod de Gdańsk reúne un robot de seis patas, mecánica imprimible y una plataforma de simulación. Lo desarrolla un equipo de estudiantes de la Universidad Politécnica de Gdańsk, con documentación de construcción de 2025. Su hoja de ruta separa una primera revisión con pruebas de marcha de un rediseño cuyo montaje todavía aparece pendiente.
Un proyecto con dos estados de construcción
Los estudiantes dan por completados el montaje de la primera revisión, las pruebas de avance en línea recta y el control manual. Después abrieron una etapa de rediseño: el modelo nuevo y la producción de piezas están marcados como realizados, pero la casilla de ensamblaje sigue abierta.
Esa diferencia condiciona cómo interpretar el material publicado. El render del diseño no acredita que esa revisión ya camine, aunque exista una construcción anterior. También siguen pendientes en la hoja de ruta la implementación completa de marcha, las medidas de rendimiento y la documentación final.
Patas, engranajes y contacto con el suelo
El repositorio de control y simulación describe seis patas con tres articulaciones cada una: 18 grados de libertad en total. El controlador del robot físico es una ESP32 y el diseño estructural contempla fabricación mediante impresión 3D.
La guía mecánica de montaje y mantenimiento aborda uniones entre engranajes impresos y ejes de servo, tornillería, movimiento de los muelles y extremos de TPU. Son detalles importantes porque el comportamiento del pie depende tanto del programa como de la holgura, el rozamiento y la libertad de sus elementos mecánicos.
Las instrucciones indican que ciertas uniones con adhesivo dificultan desmontar el engranaje una vez instalado. También advierten de que apretar demasiado un apoyo del muelle puede impedir su recorrido. Antes de extender una modificación a las seis patas, tiene sentido comprobar una unidad y su respuesta bajo carga.
Simular antes de conectar los motores
La plataforma utiliza ROS 2 Jazzy y Gazebo Harmonic. Publica ejemplos para distintas secuencias de apoyos, uso de contactos, orientación del cuerpo con una IMU y conexión al controlador físico. Esta organización permite estudiar el mismo tipo de órdenes en un entorno virtual y en el robot.
El repositorio explica cómo iniciar la simulación, seleccionar el puerto serie de la ESP32 y ejecutar algoritmos de marcha. Incluye además una interfaz de planificación con MoveIt y control desde una aplicación mediante WebSocket.
Estas posibilidades son recursos de desarrollo, no una tabla de prestaciones verificadas. Que exista un programa para una secuencia de apoyos no demuestra que esa secuencia se haya ensayado en el rediseño con el mismo resultado que en Gazebo.
Qué queda por demostrar
La presentación plantea a futuro desplazamiento autónomo y seguimiento mediante visión. No los declara como una capacidad ya completada. Tampoco publica medidas suficientes para atribuir una velocidad, pendiente máxima o autonomía a la construcción nueva.
Hexapod de Gdańsk interesa como proyecto educativo para relacionar mecánica, sensores y simulación. Sus archivos permiten examinar decisiones concretas, mientras que la hoja de ruta deja visible el trabajo de montaje y evaluación que todavía falta para cerrar el diseño.
Fuentes
- Equipo Hexapod de Gdańsk — presentación y hoja de ruta [en]
- Equipo Hexapod de Gdańsk — simulación, control y conexión al hardware [en]
- Equipo Hexapod de Gdańsk — montaje y mantenimiento mecánico [en]
Imagen: Render CAD publicado por el equipo Hexapod de Gdańsk del diseño completo de seis patas, con engranajes y elementos de contacto. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.