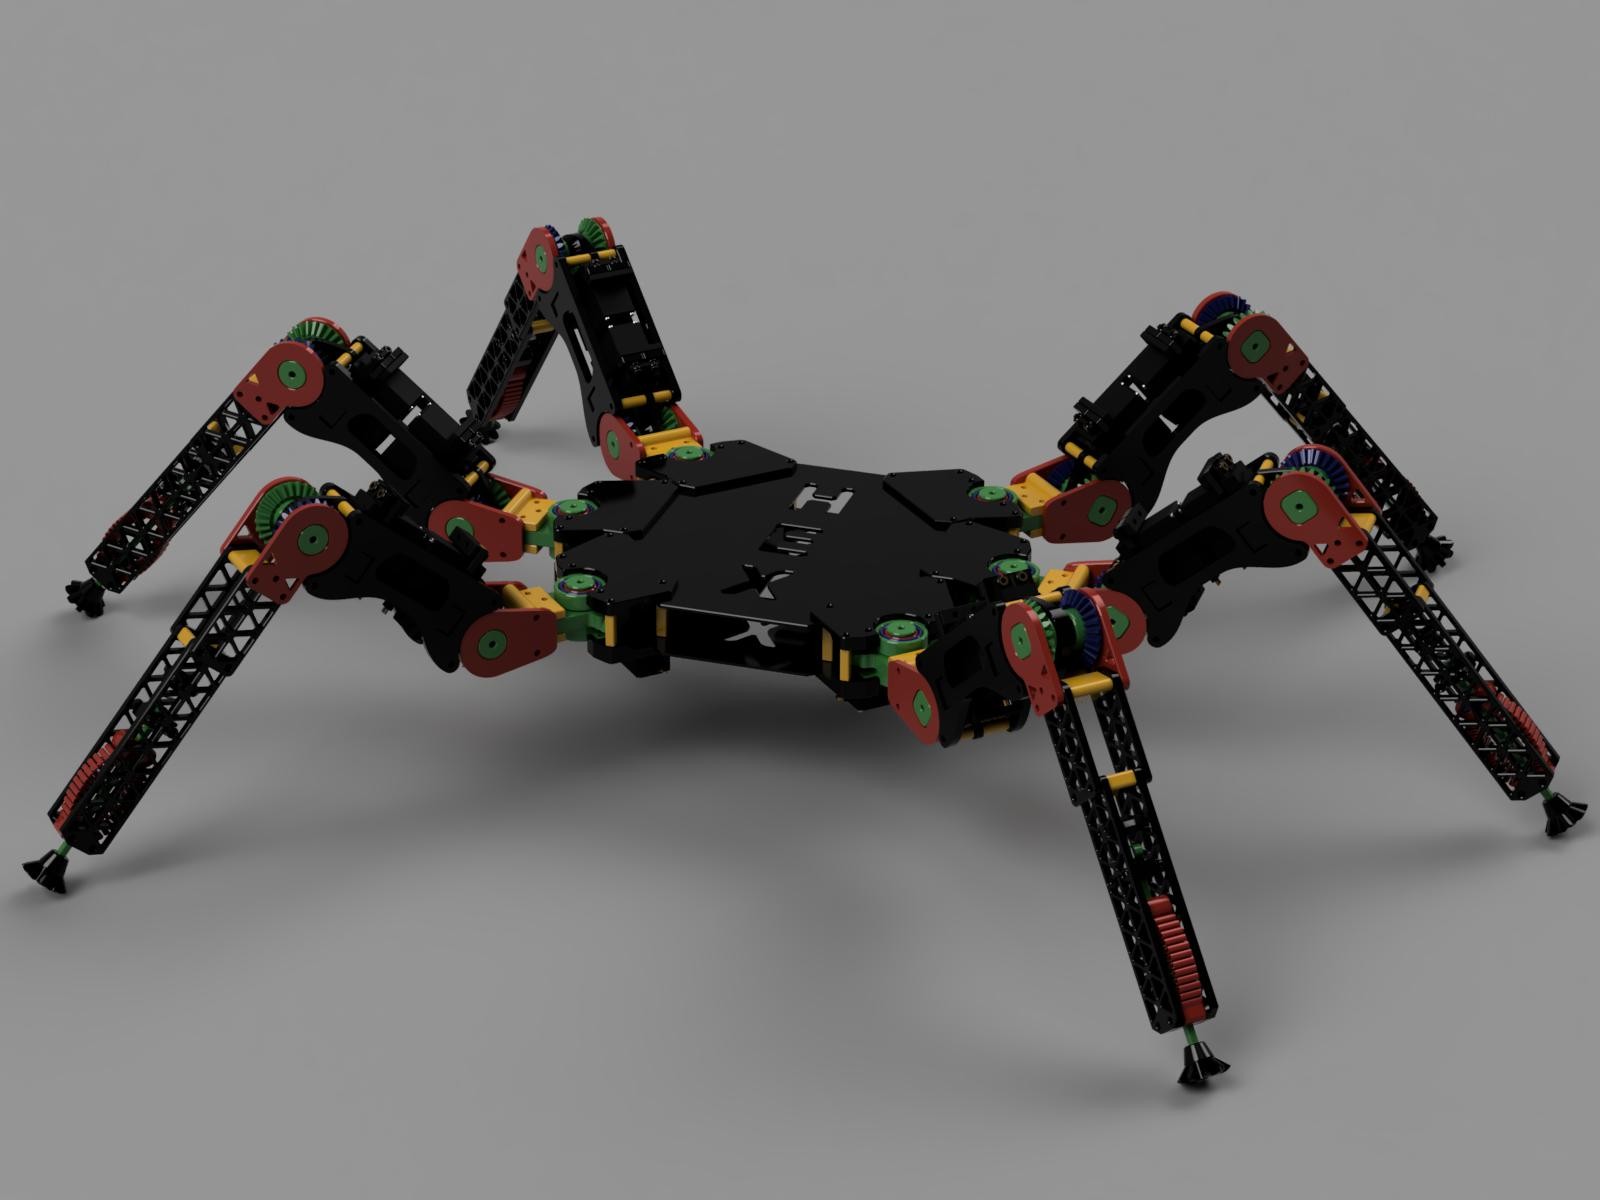
Render CAD publicado por el equipo Hexapod de Gdańsk del diseño completo de seis patas, con engranajes y elementos de contacto.

Equipo Hexapod de Gdańsk

Hexapod de Gdańsk

El proyecto Hexapod de Gdańsk reúne mecánica imprimible, ESP32 y simulación con ROS 2. Su documentación distingue la primera construcción del rediseño pendiente.

Ficha actualizada el .

Proyecto y hoja de ruta

Información y disponibilidad

Proyecto universitario iniciado en 2025. Declara pruebas de una primera construcción; el montaje de su rediseño y la evaluación completa siguen pendientes en la hoja de ruta.

Para qué sirve

Estudiar diseño de patas, apoyos y comunicación entre simulación y hardware mediante un proyecto universitario de seis patas.

Qué tener en cuenta

  • La hoja de ruta no da por completado el montaje del rediseño ni una evaluación de rendimiento.
  • Las funciones descritas en el repositorio de simulación requieren distinguir pruebas virtuales de pruebas físicas.
  • La documentación general y el proceso de publicación continúan en desarrollo.

Datos documentados

Configuración
Seis patas y 18 grados de libertad Fuente ↗
Control físico
ESP32 Fuente ↗
Simulación
ROS 2 Jazzy y Gazebo Harmonic Fuente ↗
Mecánica
Piezas imprimibles, engranajes y elementos de contacto Fuente ↗

Quién está detrás

Equipo Hexapod de Gdańsk

Equipo universitario de Gdańsk que publica diseño mecánico, simulación y control para un robot educativo de seis patas.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Hexapod de Gdańsk