Hexapod de forgevolt: 18 servos, tres marchas y mando propio
El hexápodo de forgevolt combina 18 servos Dynamixel, ESP32-S3 y tres marchas. Publica diseños, placa y manuales para aprender montaje, control y calibración.
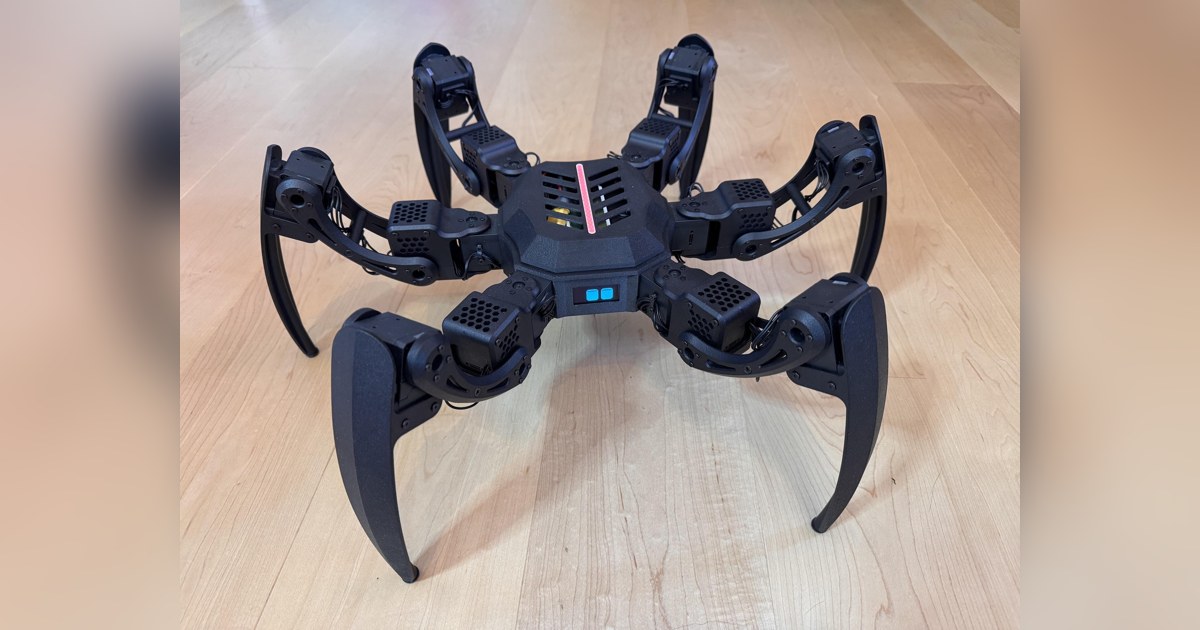
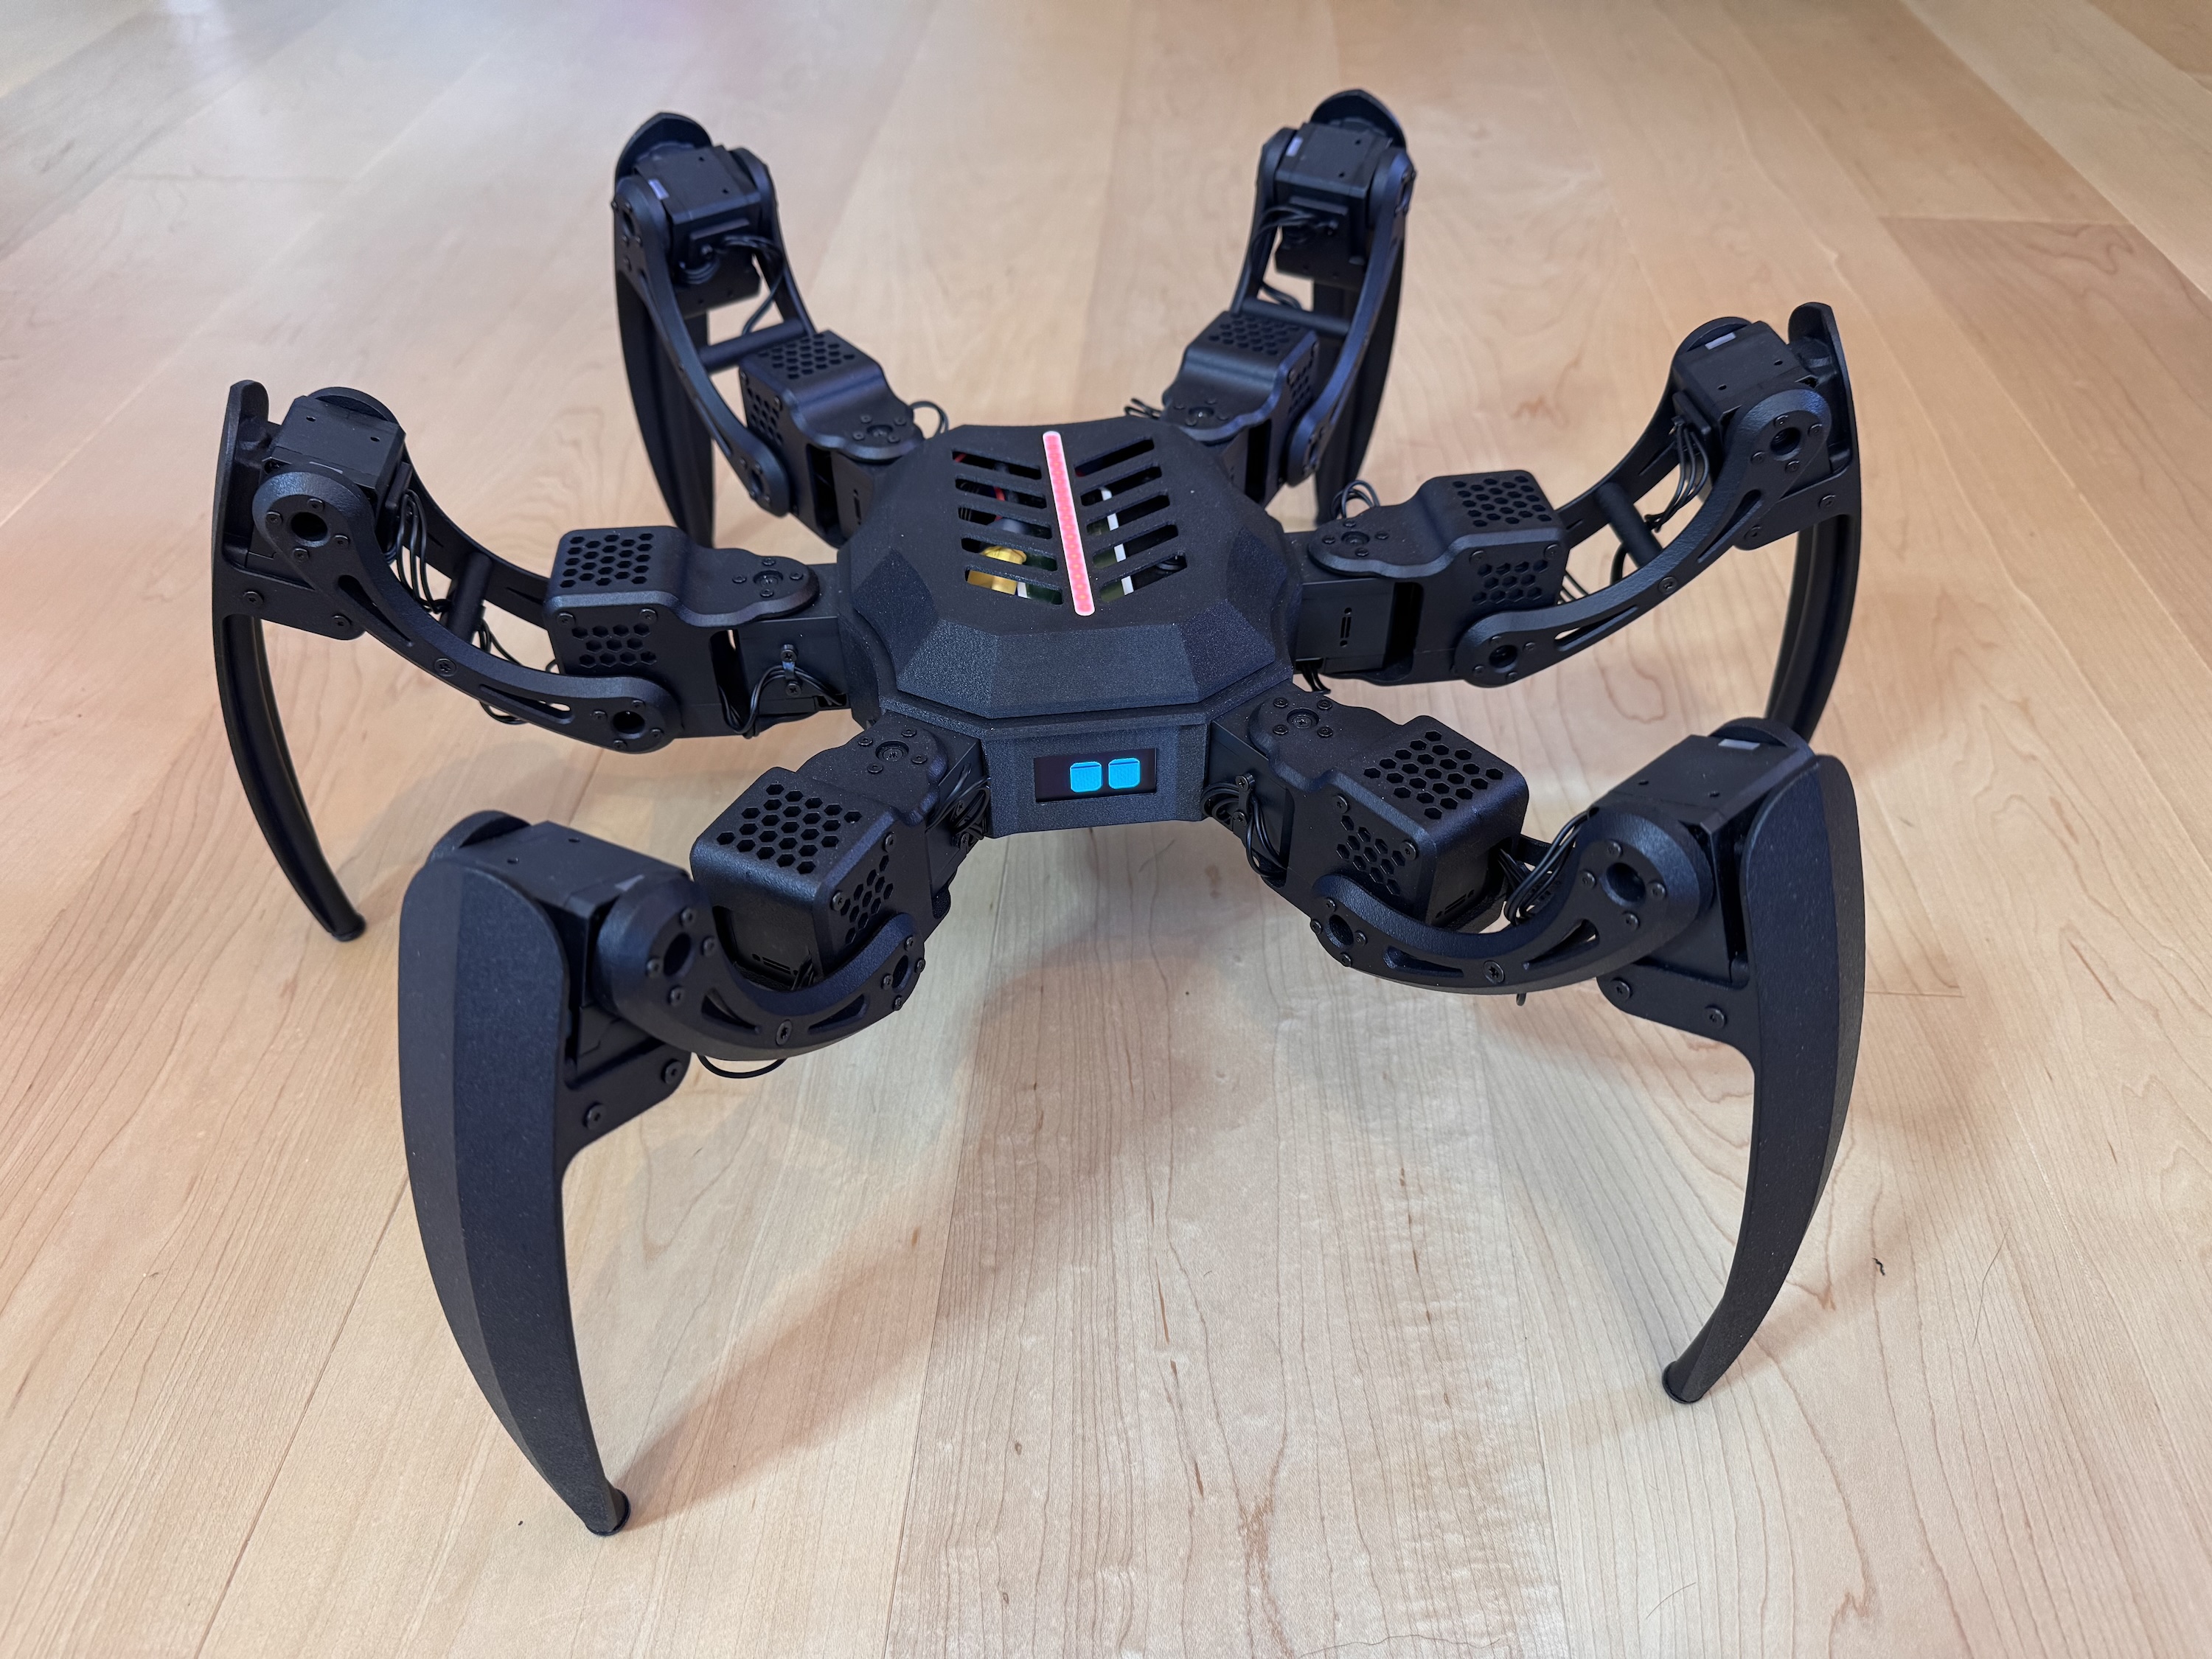
Hexapod, el proyecto de forgevolt, es un robot de seis patas para construir y programar. La documentación de 2026 reúne una máquina física, su mando, una placa propia y los archivos de las piezas. Su interés educativo está en poder seguir la relación entre una orden del joystick, el cálculo de cada apoyo y el movimiento de los motores.
Tres articulaciones por pata
El autor especifica 18 servos Dynamixel XC430-T240BB-T, distribuidos en seis patas con tres articulaciones. Una gira la pata alrededor del cuerpo; las otras dos ajustan su altura y alcance. La cinemática inversa calcula los ángulos necesarios para llevar cada pie a una posición, dentro de los límites previstos por el programa.
El controlador es una ESP32-S3 con 16 MB de memoria flash y 8 MB de PSRAM. Según el proyecto, el bucle de marcha y cálculo de articulaciones funciona a 200 Hz. Esa frecuencia describe la organización del firmware: no constituye una medida de velocidad de desplazamiento ni una garantía de estabilidad sobre cualquier suelo.
Elegir cómo repartir los apoyos
El manual de operación contempla tres marchas: trípode, tetrápode y ripple. Cambiar la secuencia permite estudiar cómo varía el reparto de los pies que sostienen el cuerpo. Desde un mando separado, conectado por ESP-NOW, también se ajustan la longitud del paso, su altura y la distancia del chasis al suelo.
Hay un modo de pose para mover y orientar el cuerpo con los pies plantados. Otro utiliza la IMU MPU6050 para compensar la inclinación. Son ejercicios concretos de control; la documentación no aporta una evaluación independiente de pendientes, obstáculos o recuperación después de una caída.
La pequeña pantalla OLED muestra ojos animados, pero también estados y fallos de inicio. Se suman una tira de 19 LED y sonido. Estos elementos ayudan a entender qué está haciendo el controlador, especialmente cuando una calibración o una comunicación falla.
Montar implica calibrar
Los servos nuevos comparten inicialmente un identificador. El manual indica configurarlos uno a uno antes de conectarlos al mismo bus. Después hay que montar las articulaciones con el motor en su posición central. Un montaje desplazado cambia el punto de partida de la pata aunque las ecuaciones sean correctas.
Esta preparación es parte del aprendizaje, junto con la alimentación, el cableado y las pruebas progresivas. El firmware incluye comportamientos ante la pérdida del enlace y la inactividad, pero sus límites deben revisarse en la configuración concreta de cada construcción.
Qué archivos permite reutilizar
La documentación mecánica incluye los STL y un ensamblaje de Fusion. No incorpora un STEP editable ni perfiles de laminado listos para cualquier impresora. Los soportes que transmiten la carga de los motores requieren elegir material y parámetros de impresión con ese esfuerzo en mente.
La placa R2, fechada en agosto de 2026, dispone de esquema, Gerber y lista de materiales. El conjunto tiene sentido para quien ya maneje electrónica e impresión 3D y quiera entender un caminante completo. Sigue siendo un proyecto de taller: hay que fabricar, montar y comprobar el robot antes de reproducir las demostraciones del autor.
Fuentes
- forgevolt — presentación y componentes del hexápodo [en]
- forgevolt — manual de operación y calibración [en]
- forgevolt — piezas, archivos y condiciones de impresión [en]
- forgevolt — placa R2 y lista de materiales [en]
Imagen: Fotografía publicada por forgevolt de su hexápodo completo, con seis patas articuladas, sobre un suelo de madera. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.