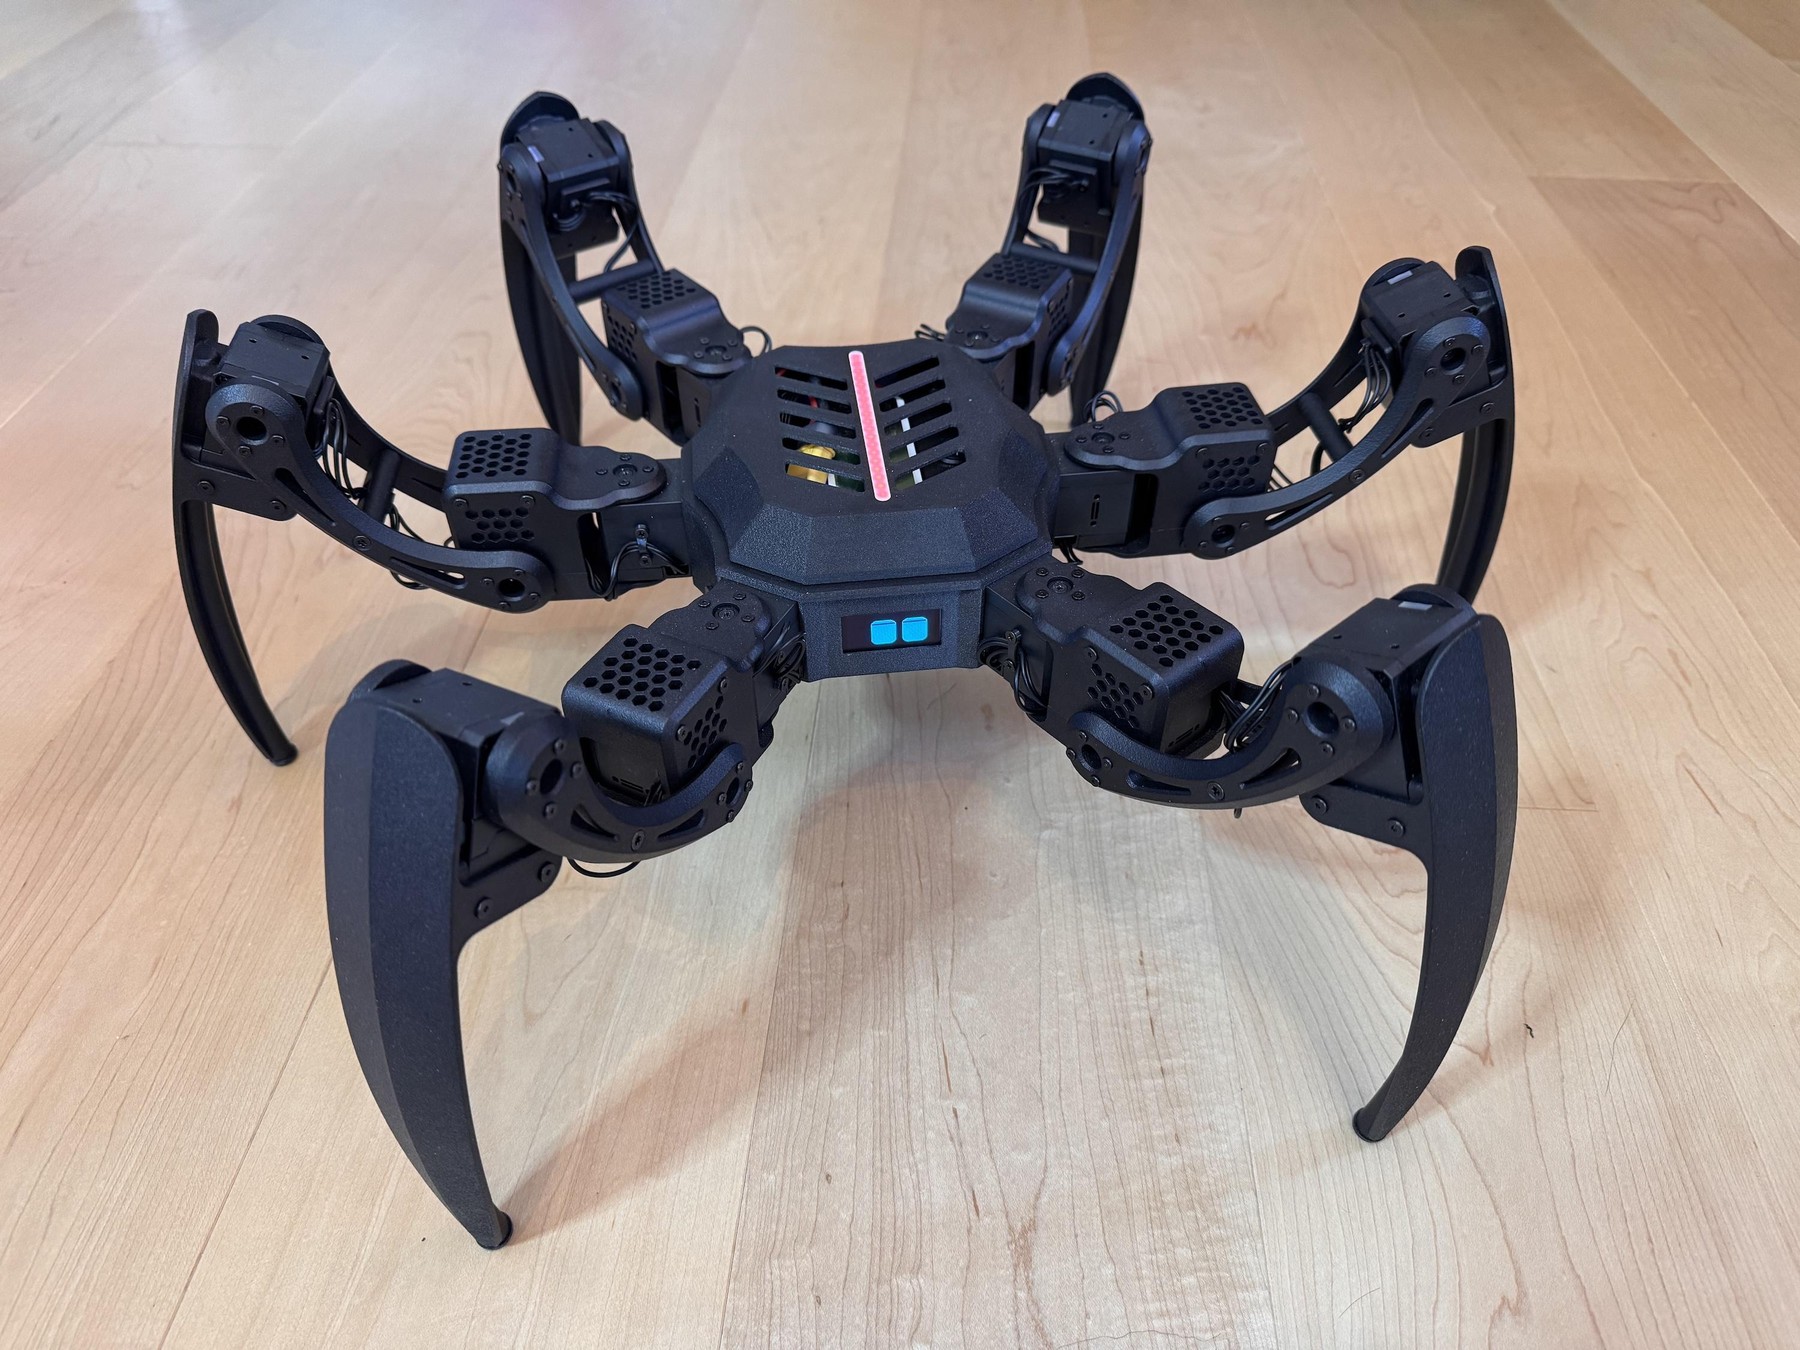
Fotografía publicada por forgevolt de su hexápodo completo, con seis patas articuladas, sobre un suelo de madera.

forgevolt

Hexapod de forgevolt

El hexápodo de forgevolt combina 18 servos Dynamixel, ESP32-S3 y tres marchas. Publica diseños, placa y manuales para aprender montaje, control y calibración.

Ficha actualizada el .

Proyecto, archivos y documentación

Información y disponibilidad

Proyecto de construcción propia documentado en 2026. Publica archivos mecánicos, electrónica y firmware; requiere fabricar, montar y calibrar el conjunto.

Para qué sirve

Construir y programar un robot de seis patas para estudiar cinemática, coordinación de apoyos y control con sensores.

Qué tener en cuenta

  • Los resultados de movimiento son demostraciones del autor, sin una prueba independiente de terrenos o autonomía.
  • Los STL están publicados, pero la edición del ensamblaje utiliza Fusion y no incluye un archivo STEP.
  • Necesita asignar identificadores a los servos y establecer sus ceros mecánicos antes de caminar.

Datos documentados

Actuadores
18 Dynamixel XC430-T240BB-T, tres por pata Fuente ↗
Control
ESP32-S3 y mando separado por ESP-NOW Fuente ↗
Marchas
Trípode, tetrápode y ripple Fuente ↗
Electrónica
Placa R2 con archivos de fabricación de agosto de 2026 Fuente ↗

Quién está detrás

forgevolt

forgevolt publica el diseño mecánico, las placas y el control de su hexápodo educativo.

Conocer la empresa o el proyecto ↗
Fuentes de la ficha

En robotica.es · 1 artículo

Lo que hemos contado de Hexapod de forgevolt